
Robust IMU
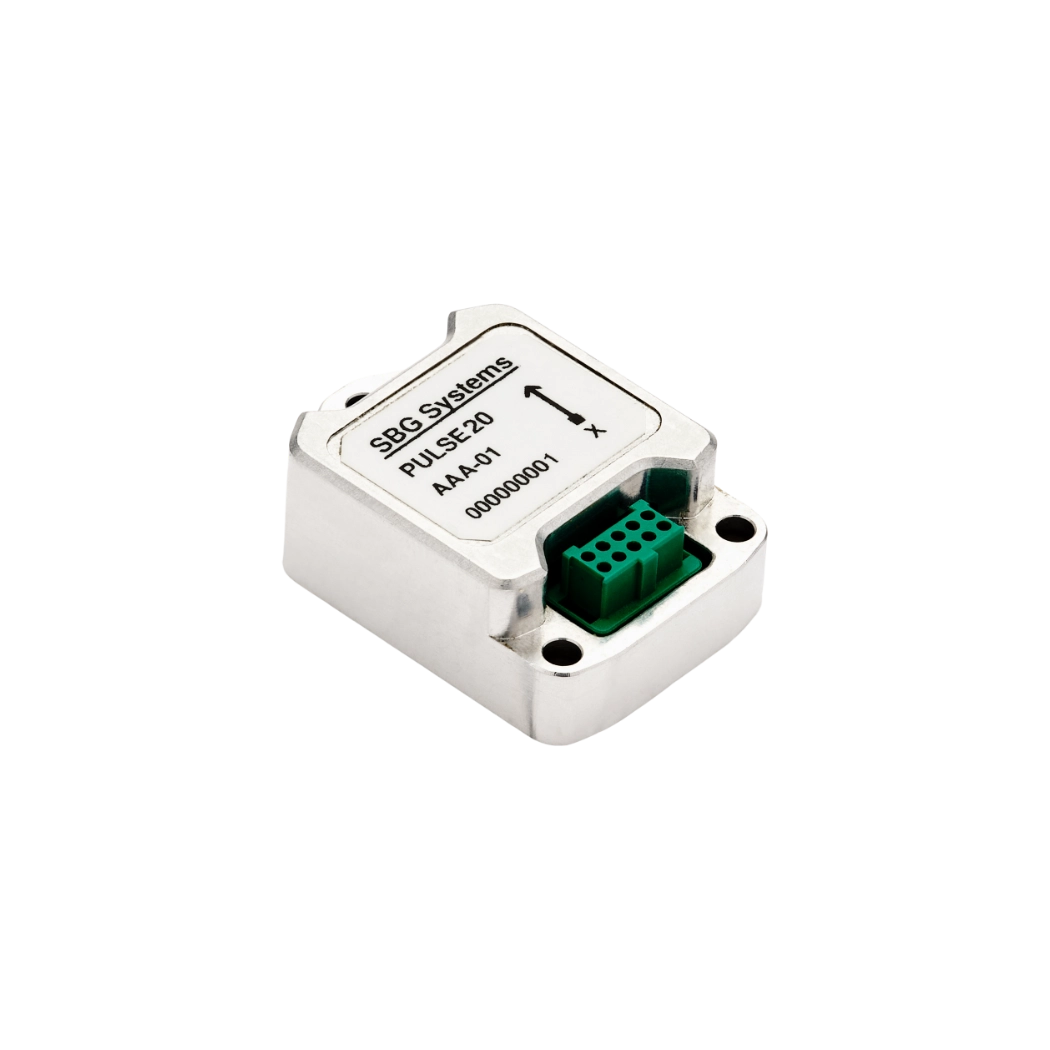
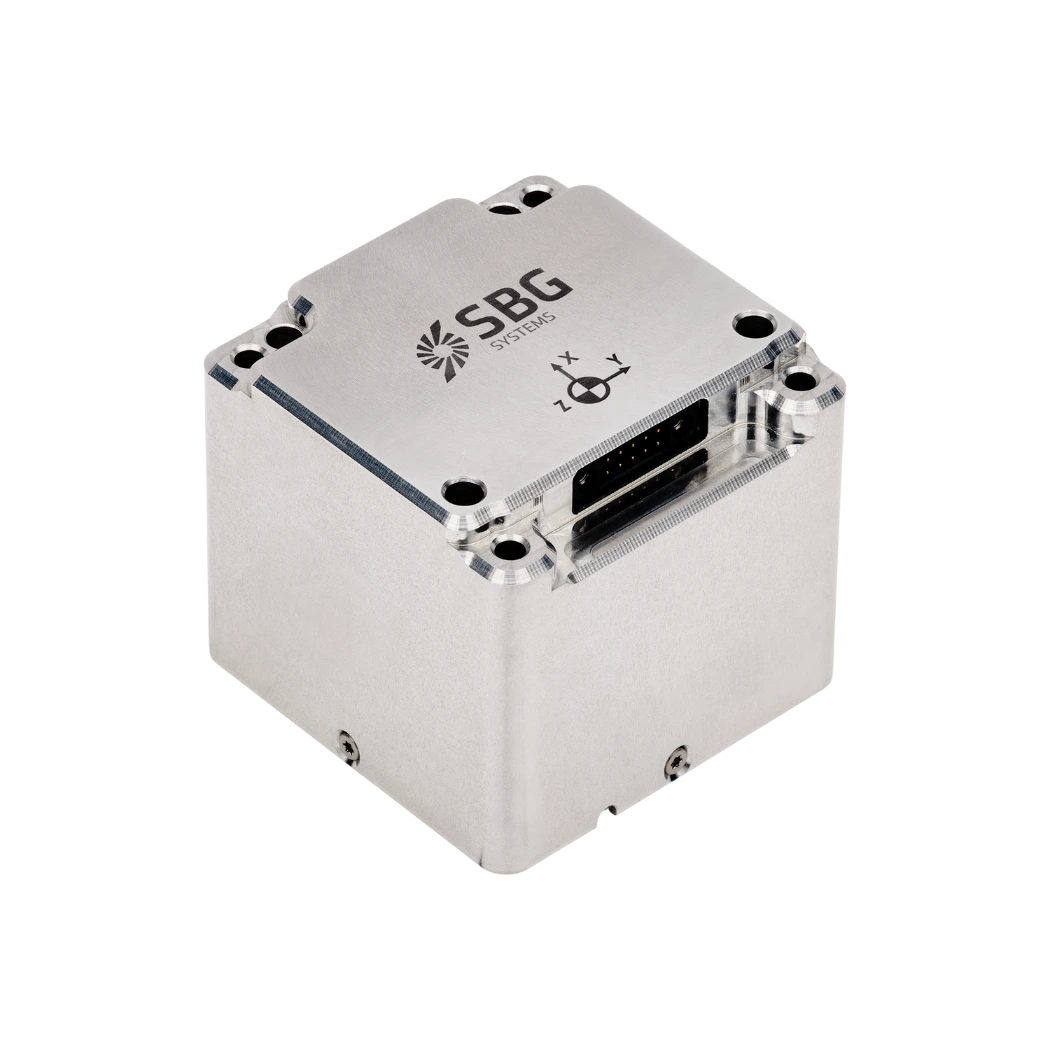
En robust IMU är en tröghetsmätenhet (Inertial Measurement Unit) som konstruerats för att leverera tillförlitliga rörelsemätningar i svåra driftsmiljöer. Den integrerar treaxliga gyroskop och treaxliga accelerometrar för att mäta vinkelhastigheter och linjära accelerationer. Vissa robusta IMU:er integrerar även magnetometrar för extra kursinformation.
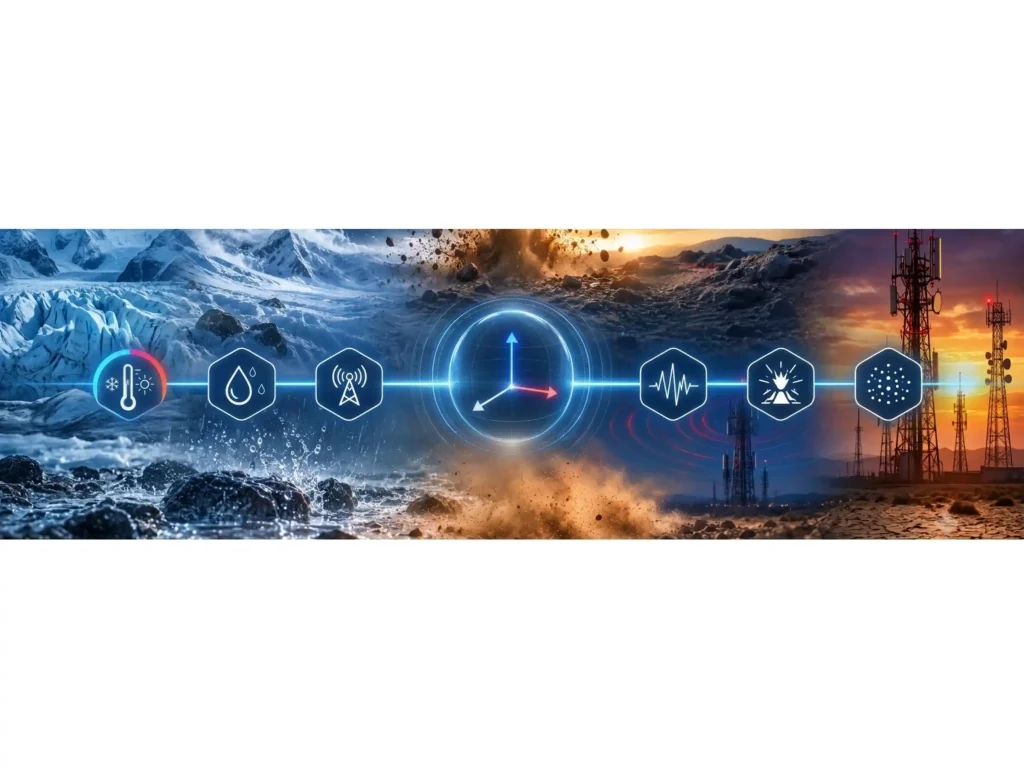
Ingenjörer utformar robusta IMU:er för att klara mekaniska, termiska och miljömässiga påfrestningar. Dessa förhållanden inkluderar höga stötnivåer, kontinuerliga vibrationer, temperaturvariationer, luftfuktighet, damm och elektromagnetisk störning. Sensorn bibehåller sin mätprestanda trots dessa yttre störningar.
En robust IMU använder vanligtvis ett förstärkt mekaniskt hölje för att skydda sina mätande element och sin elektronik. Höljet kan också ge motståndskraft mot inträngande damm och vatten. Tillverkare kan använda täta anslutningar, skyddslack (conformal coating) och specialiserade monteringsstrukturer för att öka miljöskyddet.
Stötar och vibrationer utgör stora utmaningar för tröghetsnavigatorer. Alltför stora mekaniska påkänningar kan orsaka mätfel, variationer i sensorbias eller strukturella resonanser. Robusta IMU:er använder därför mekanisk isolering, optimerad montering och robusta MEMS-sensordesigner för att minska dessa effekter.
Temperatur påverkar också prestandan hos gyroskop och accelerometrar. En robust IMU kan använda kompenseringsalgoritmer för temperatur och kalibrerade sensormodeller för att minska temperaturberoende fel. Vissa enheter har även stöd för utökade driftstemperaturer vid användning i extrema miljöer.
Robusthet definierar inte nödvändigtvis noggrannhetsklassen för en IMU. En robust IMU kan använda tröghetssensorer av industrikvalitet, taktisk kvalitet (tactical-grade) eller ännu högre prestanda. Ingenjörer väljer lämplig sensorprestanda baserat på applikationens krav på navigation och stabilisering.
Robusta IMU:er används i applikationer som kräver pålitliga tröghetsmätningar under krävande förhållanden. Typiska tillämpningar omfattar obemannade markfordon, autonoma system, industrimaskiner, flyg- och rymdplattformar, försvarssystem och mobil karteringsutrustning.
Genom att kombinera robust mekanisk konstruktion, miljöskydd, sensorkompensering och tillförlitlig elektronik bibehåller en robust IMU stabila tröghetsmätningar även när konventionella sensorer kan uppvisa försämrad prestanda.
