OPSIA 通过集成 Ekinox INS 增强了其解决方案
将多波束回声测深仪和激光扫描仪与 Ekinox INS 相结合。
“SBG Systems 的技术支持非常胜任且极有帮助,无论是关于如何配置 INS,还是甚至在如何使用激光方面。”| OPSIA
关于OPSIA
Opsia 是一家由专业测绘人员组成的法国工程咨询公司。二十多年来,该公司一直从事土地、建筑、基础设施、工程及水利结构的测绘工作,并提供各种比例尺的制图服务。
Opsia 在地面和航空测绘领域拥有独特的专业知识,融合了多学科的交叉优势。 公司凭借先进的技术和工程师的专业技能,为各类项目提供服务,以满足来自法国及世界各地的各类客户需求,包括地方政府、工业企业及个人客户。
将陆基扫描与MBES相结合
对更高深度的高分辨率 3D 水深测量(INS GNSS)的需求不断增长,这要求行业利益相关者不断创新。随之而来的是一个主要挑战:地面和水深 3D 模型之间的重新计算。
OPSIA 决定迎接挑战,并通过独特的解决方案解决这一问题:将多波束测深仪与地面激光扫描仪相结合。
将多波束回声声呐(MBES)与地面激光扫描仪相结合
该项目包括结合两个不同的系统,即 MBES(多波束测深仪)和地面激光扫描仪,二者均与惯性导航系统 (INS) 配合使用。
该项目的初衷是使用公司已有的不同设备(MBES、激光扫描仪、INS)。通过将 MBES 系统与 MMS(移动测图系统)相结合,打造出增强测图能力的集成解决方案。
通过将它们结合以获得 MBES 系统和 MMS(移动测图系统)的组合解决方案。
解决方案
- Teledyne Reson T20-P 全配置多波束回声测深仪
- FOCUS S150 是 Faro 推出的一款地面激光扫描仪,用作移动测绘系统(MMS)
- 来自 SBG Systems 的 Ekinox-U INS(连接到 SplitBox GNSS 的 IMU,现已被 Navsight Marine Solution 取代),用于两个系统的同步、运动补偿和数据地理参考。
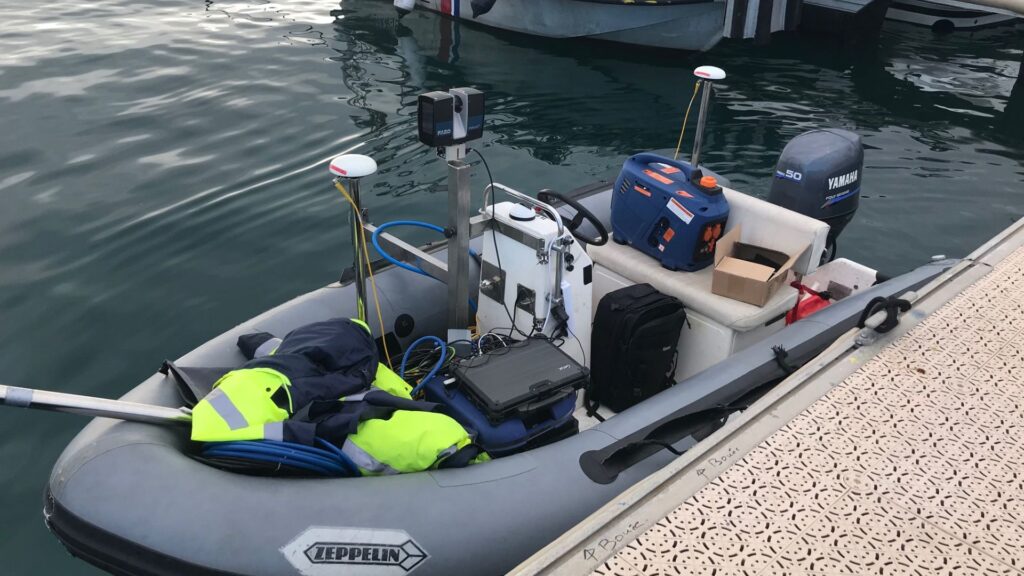
MMS 与 MBES 的同步
- 多波束测深仪系统
惯性导航系统按照 Teledyne Reson 的建议进行使用和集成,即通过互联便携式声纳处理器、MBES 和 INS。恒定的 PPS 信号可同步所有设备以实现无缝运行。 - 移动测绘系统(MMS)
移动测绘系统(MMS)通过独特的PPS信号与INS 相连:其中一个PPS信号通过Splitbox上的一个串行端口发送,用于启动激光扫描仪数据的记录;另一个PPS信号则用于停止数据记录。首个PPS信号的“事件标记”(Event Marker)记录可实现INS 数据与激光扫描仪数据之间的时间同步。
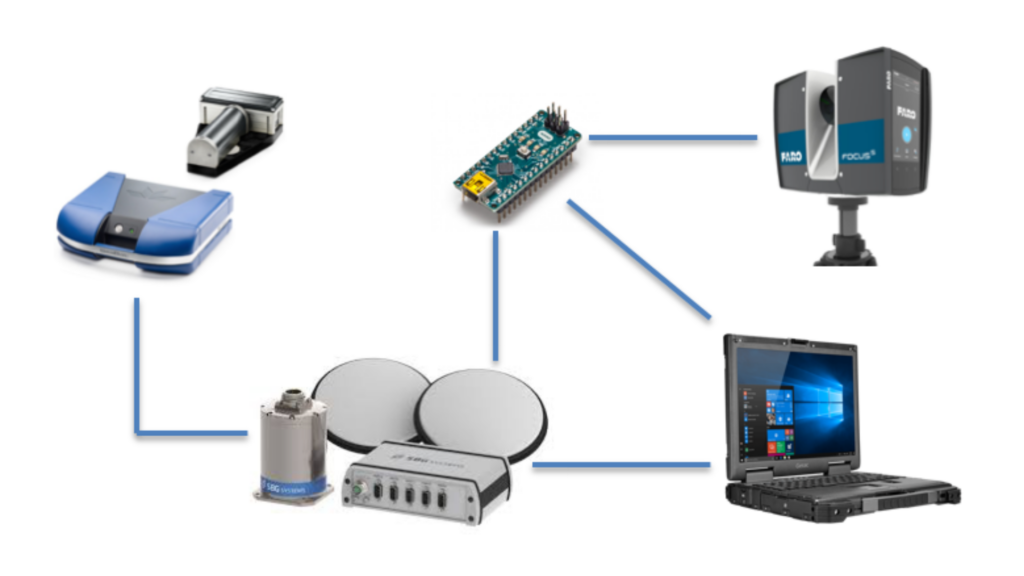
Ekinox INS 处于整个系统的中心。SplitBox 连接 MBES,促进与 IMU 和 GNSS 的通信以实现集成功能。Splitbox 将激光雷达连接起来,以检索其反射镜每次旋转的时间戳。
通过使用另一个小型电气组件 (Arduino NANO),我们在时间上将两个设备完美同步,从而实现无缝运行。
结果与见解
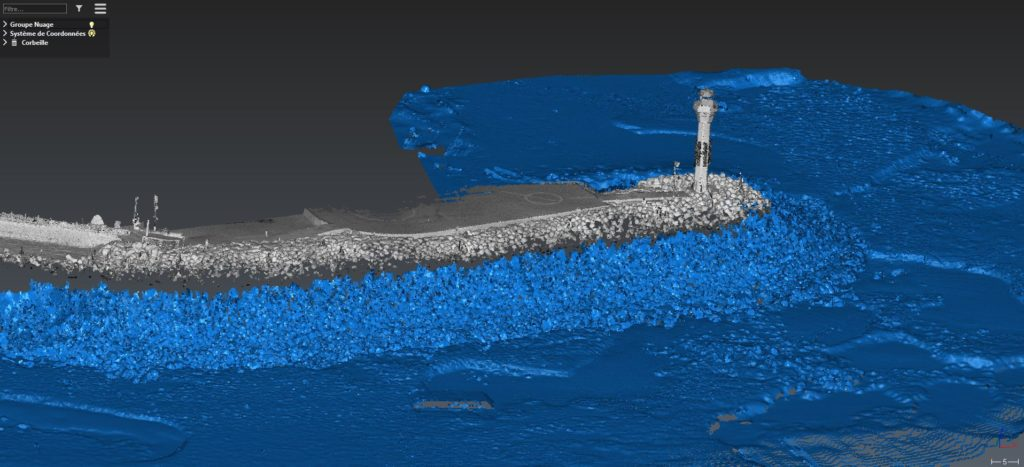
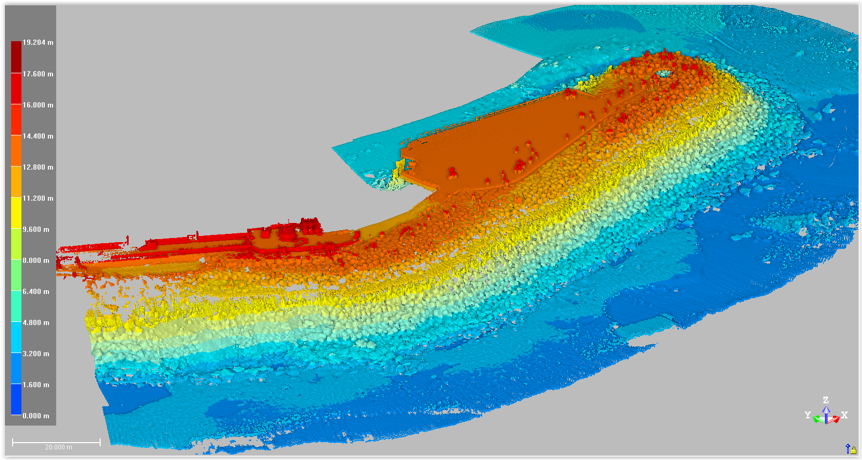
移动测绘系统的结果相当不错。虽然OPSIA目前尚无足够时间评估该系统的精度,但INS 系统生成的轨迹似乎相当不错,而通过结合激光扫描仪和INS 系统获得的点云数据似乎也相当不错。
- 与激光扫描仪配合使用的 Ekinox-U。
- 我们已经完成了该项目的大部分工作!下一步是尝试将MMS与MBES结合起来,这似乎只是走个过场。
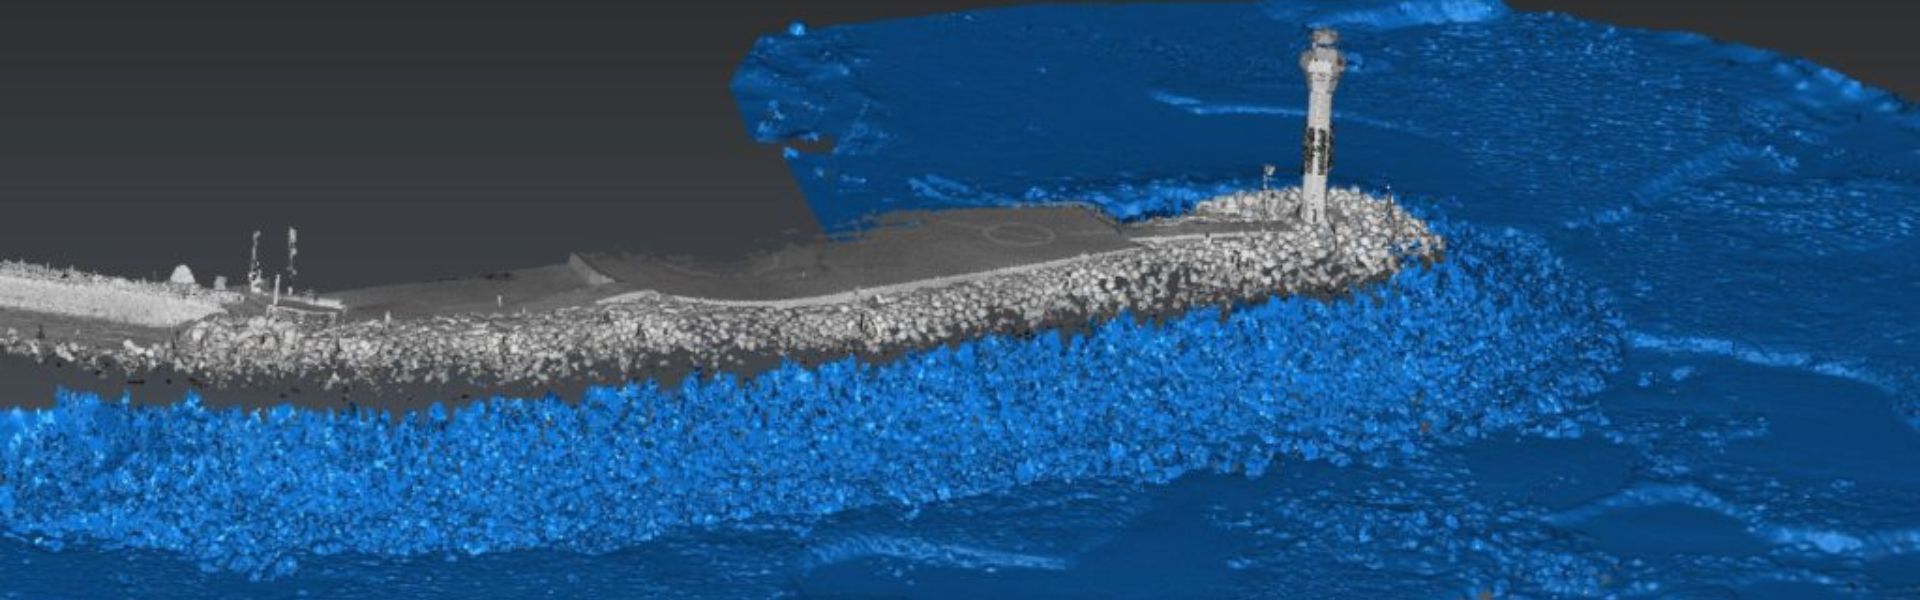
结果应该会像以下这道海堤一样:
关于 Ekinox-U SplitBox 解决方案
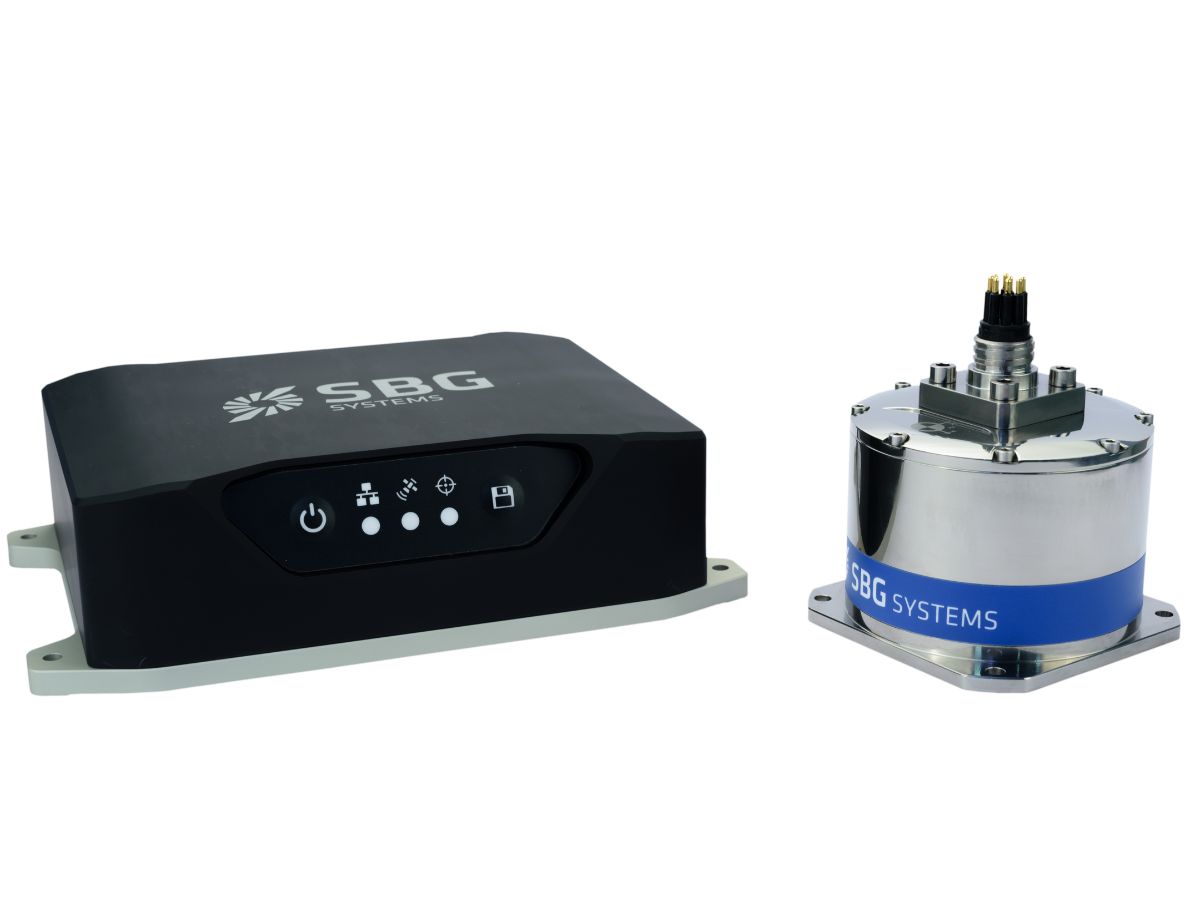
Ekinox-U 与 SplitBox 配对,提供专为测绘市场打造的惯性导航解决方案。此外,其集成的 GNSS 接收机简化了与多种设备及 SBG 惯性传感器的集成。
如今,Navsight Marine 解决方案取代了它,采用铝制 IP68 外壳,具备更高的坚固性。此外,LED 指示灯可显示 RTK、电源和记录仪状态。最后,其较小的 IMU 安装得更靠近 MBES,而 Navsight 箱体则负责所有计算和 GNSS 接收。
获取 Navsight Ekinox 船用报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。此外,如果您未能找到所需信息,请直接联系我们以获取帮助。
什么是波浪测量传感器?
什么是水深测量?
水深测量学是研究和测量水下地形深度与形状的学科,主要致力于绘制海底及其他水下地貌的图谱。它是水下地形学的对应学科,能够详细揭示海洋、海域、湖泊和河流的水下特征。水深测量学在导航、海洋工程、资源勘探和环境研究等诸多领域中发挥着至关重要的作用。
现代测深技术依赖于声纳系统,例如单波束和多波束回声测深仪,它们使用声波来测量水深。这些设备向海底发送声脉冲并记录回声返回所需的时间,根据声波在水中的传播速度计算深度。特别是多波束测深仪,允许一次测绘大片海底区域,提供高度详细和准确的海底表征。通常,会将 RTK + INS解决方案 结合使用,以创建精确定位的海底 3D 测深表示。
水深数据对于绘制海图至关重要,海图通过标示水下暗礁、沉船和沙洲等潜在水下危险,帮助船舶安全航行。水深数据在科学研究中也发挥着重要作用,有助于研究人员了解水下地质特征、洋流和海洋生态系统。
浮标有什么用途?
浮标是一种主要用于海上和水域环境的漂浮装置,具有若干关键用途。浮标通常被放置在特定位置,用于标记水域中的安全航道、水道或危险区域。它们为船舶提供导航指引,帮助其避开礁石、浅滩或沉船等危险区域。
它们被用作船舶的系泊点。系泊浮标使船只无需抛锚即可停靠,这在不适合抛锚或抛锚会损害环境的区域尤为有用。
仪器浮标配备有传感器,用于测量温度、浪高、风速和气压等环境条件。这些浮标为天气预报、气候研究和海洋学研究提供了宝贵的数据。
某些浮标可作为平台,用于采集和传输来自水体或海底的实时数据,常用于科学研究、环境监测和军事应用。
在商业捕捞中,浮标用于标记陷阱或渔网的位置。它们在水产养殖中也发挥着作用,用于标记水下养殖场的具体位置。
浮标还可以标示指定区域,例如禁止抛锚区、禁渔区或游泳区,从而有助于在水域上执行相关规定。
无论在何种情况下,浮标对于确保安全、促进海上活动以及支持科学研究都至关重要。
什么是浮力?
浮力是指流体(如水或空气)对浸没其中的物体所施加的、与物体自重相抗衡的力。当物体的密度小于流体的密度时,浮力会使物体漂浮或上升到水面。浮力的产生源于物体浸没部分所受压力的差异——深度越深,所受压力越大,从而产生向上推力。
浮力的原理由阿基米德定律所描述,该定律指出:作用于物体上的向上浮力等于该物体排开的流体所具有的重量。如果浮力大于物体的重量,物体就会漂浮;如果浮力小于物体的重量,物体就会下沉。浮力在许多领域都至关重要,从海洋工程(船舶和潜艇的设计)到浮标等漂浮装置的功能。
