


RMS – Kareler Ortalamasının Karekökü
Kare Ortalaması Kökü (RMS), değişken bir sinyalin büyüklüğünü nicel olarak ifade eden istatistiksel bir ölçüdür. Bu ölçü, atalet navigasyonunda sensör gürültüsünü, sapma kararsızlığını ve atalet ölçümlerinin genel kalitesini tanımlamak için yaygın olarak kullanılmaktadır. RMS, kareler ortalamasının karekökünü alarak bir sinyalin etkin gücünü ifade eder. Bu işlem, pozitif ve negatif sapmaların sonuca eşit oranda katkıda bulunmasını sağlar.
Mühendisler, özellikle bir Atalet Ölçüm Birimi’ndeki (IMU) hata yayılımını değerlendirirken, ivmeölçer ve jiroskop çıkışlarını karakterize etmek için RMS’ye güvenirler. Bu nedenle RMS, bir atalet navigasyon sisteminin (INS) kestirim yoluyla seyir sırasında doğruluğu ne kadar iyi koruyabildiğini değerlendirmede hayati bir rol oynar.
Atalet navigasyonu üzerindeki etkisi
Atalet navigasyonunda, RMS genellikle entegre konum, hız ve yönelimdeki hem ölçüm gürültüsünü hem de artık hataları nicelendirmek için kullanılır. Örneğin, RMS ivme gürültüsü, rastgele dalgalanmaların entegrasyondan sonra hız tahminlerini nasıl etkilediğini belirlemeye yardımcı olur.
RMS açısal hız gürültüsü, genellikle açısal rastgele yürüyüş olarak ifade edilir ve yönelim sapmasını doğrudan etkiler. Üreticiler, hız rastgele yürüyüşü, sapma tekrarlanabilirliği ve çıkış gürültü yoğunluğu gibi birçok performans ölçütünü bu değerleri kullanarak belirtir. Bu RMS tabanlı özellikler, sistem entegratörlerinin farklı IMU'ları karşılaştırmasına, zaman içindeki navigasyon sapmasını tahmin etmesine ve uygun filtreleme stratejileri tasarlamasına olanak tanır.
INS /GNSS entegrasyonunda yaygın olarak kullanılan Kalman filtresi, belirsizliği yönetmek ve tahmin hatalarını azaltmak için işlem ve ölçüm kovaryans matrislerinde RMS gürültü seviyelerini kullanır.
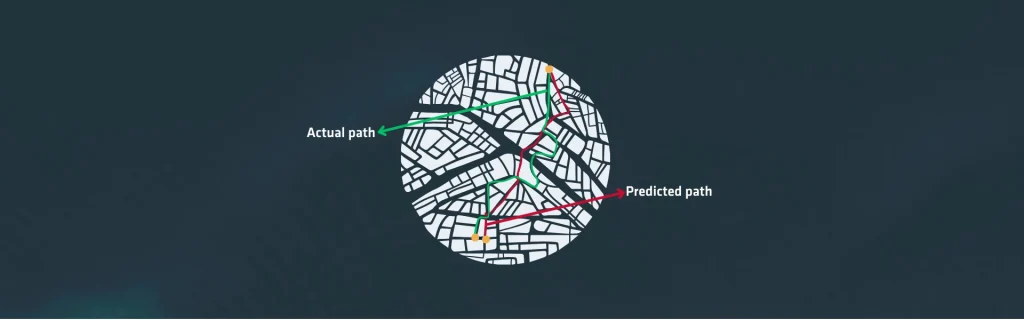
RMS, sonradan işleme yoluyla navigasyon performansını doğrularken de önemli bir ölçüt görevi görür. Analistler, GNSS engellenmesi veya yüksek dinamikli manevralar içeren testler sırasında bir INS 'ın kalitesini değerlendirmek için tahmin edilen yörüngeler ile referans çözümler arasındaki RMS farklarını hesaplar.
Düşük bir RMS hatası, sensörün kararlı çalıştığını ve filtrelemenin etkili olduğunu gösterir. Tersine, yüksek bir RMS hatası ise termal sapma, mekanik titreşim veya yetersiz kalibrasyon gibi sorunlara işaret eder.
RMS, varyasyonların genel büyüklüğünü özetlediği için mühendislerin çevresel stres koşulları altında sistemin sağlamlığını değerlendirmelerine olanak tanır. Bu şekilde, atalet sensörünün davranışını karakterize etmek, navigasyon algoritmalarını değerlendirmek ve bir INS 'ın çeşitli görev profillerinde güvenilir bir şekilde çalışmasını sağlamak için temel bir araç görevi görür.
