


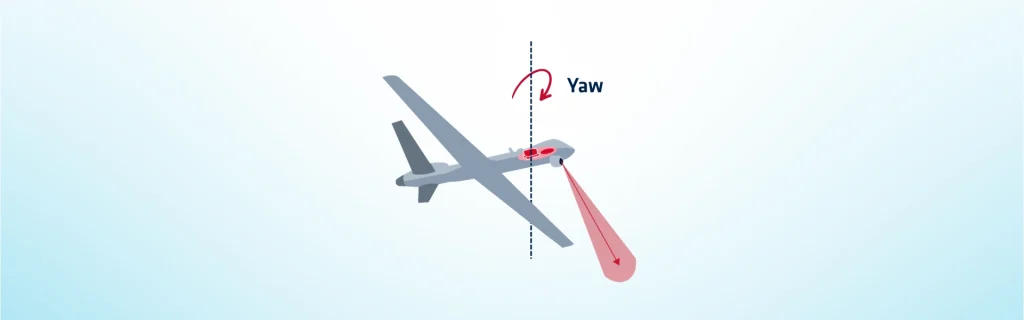
Yaw beskriver rotation kring en kropps vertikala axel, och den spelar en avgörande roll för navigation och många tekniska tillämpningar. Specifikt visas detta vanligtvis som en rotation kring den vertikala axeln eller Z-axeln. Därför är det viktigt att förstå yaw för system som är beroende av exakt kurs och orientering.
Inom marin verksamhet påverkar yaw direkt fartygskurs, manöverduglighet och kursstabilitet. Överdriven yaw kan dock äventyra navigationen, vilket leder till ineffektiva rutter och ökad bränsleförbrukning. Följaktligen möjliggör noggrann mätning av yaw autopilotkorrigering, dynamisk positionering och samordnade fartygsteman under offshore-operationer.
Dessutom övervakar sensorer detta ständigt, vilket gör att fartyg kan motverka strömmar och vindeffekter i realtid. Inom flyget styr yaw flygplanets nosriktning, vilket möjliggör samordnade svängar och upprätthåller stabila flygvägar. Dessutom förlitar sig piloter på yaw-justeringar för att motverka sidvindar och utföra exakta manövrar.
På samma sätt är UAV:er och drönare beroende av yaw för orienteringsstyrning, vilket gör att autopilotsystem kan stabilisera flygningen och navigera i komplexa miljöer. Vidare inom fordonsutveckling påverkar yaw fordonsrotation vid styrning och kurvtagning, vilket påverkar väghållning, väggrepp och passagerarsäkerhet. För att åtgärda detta mäter stabilitetskontrollsystem yaw-hastigheten för att korrigera under- eller överstyrning, vilket förbättrar fordonsdynamiken.
På samma sätt säkerställer det inom robotteknik en exakt kurs och orientering, vilket är kritiskt för navigation, kartläggning och objektinteraktion i tredimensionella utrymmen. Samtidigt använder system för virtuell verklighet yaw-spårning för att simulera realistiska användarrörelser, vilket förbättrar upplevelsen och den visuella noggrannheten.
Över alla dessa tillämpningar samlar sensorer som gyroskop, accelerometrar, magnetometrar och tröghetsmätenheter in data kontinuerligt. Som ett resultat möjliggör denna information exakt styrning, stabilisering och operativ effektivitet inom transport-, försvars- och industrisystem. Därför gör förståelsen av denna dynamik det möjligt för ingenjörer att utforma algoritmer som upprätthåller prestanda under dynamiska förhållanden.
Slutligen förbättrar noggrann övervakning säkerheten, minskar operativa risker och stöder uppdragskritiska operationer. Sammanfattningsvis bidrar integrerad yaw-kontroll till realtidsjusteringar, optimerad navigation och förbättrad systemrespons.
Tröghetslösningar för noggrann insamling av yaw-data
Avancerade tröghetslösningar ger kontinuerlig återkoppling, vilket gör att fartyg, flygplan, fordon och robotar kan hålla kursen och utföra samordnade manövrar på ett tillförlitligt sätt. Yaw-hantering är fortsatt avgörande för att förbättra effektivitet, stabilitet och operativa resultat inom maritima, flyg-, fordons- och högteknologiska tillämpningar.
Upptäck våra tröghetslösningar.
