PingDSP använder Ekinox INS för sina sonarer
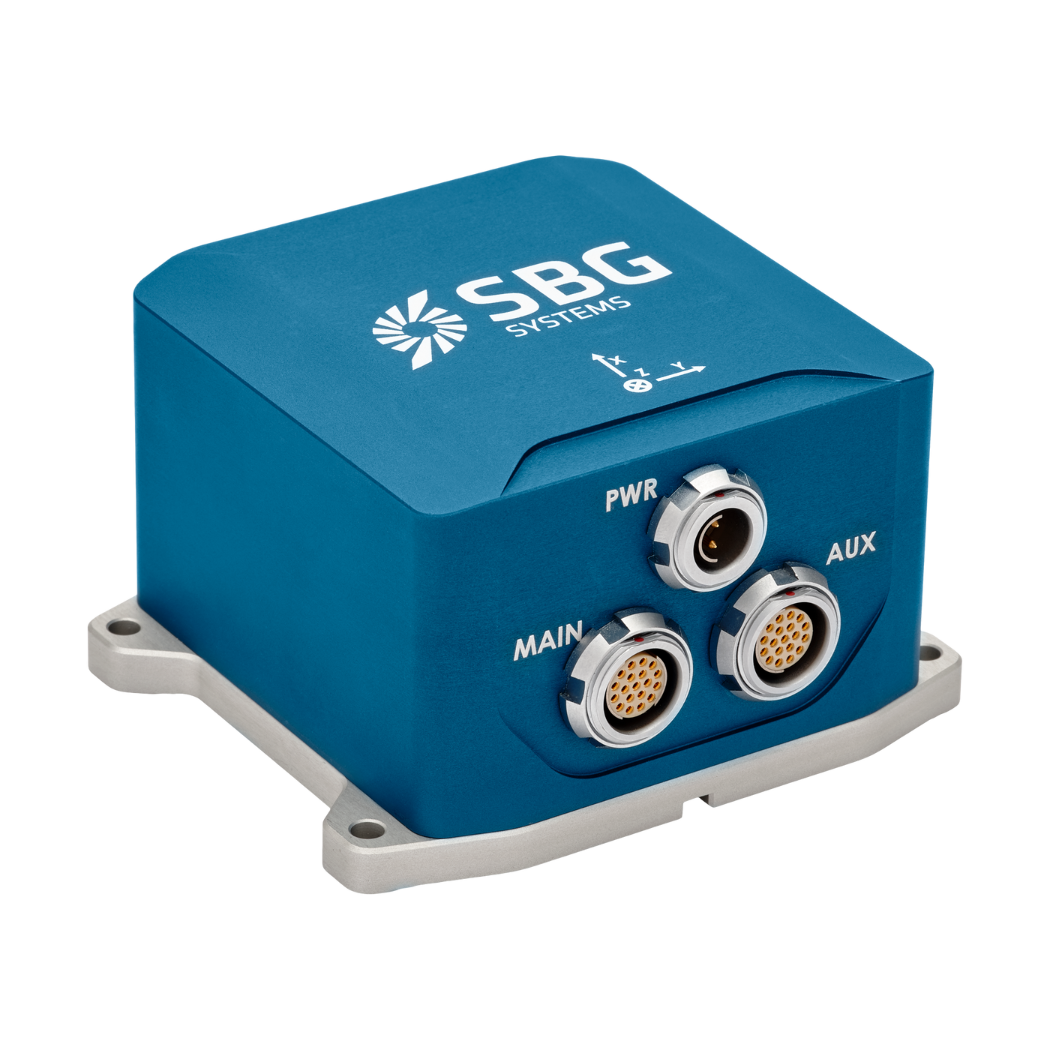
Företaget har valt tröghetssensorer från SBG Systems för rörelsekompensation och GNSS för avbrottskompensation.
”Den nyligen integrerade Ekinox-E tillhandahåller exakta uppgifter om sonarens läge, kurs och upp- och nedrörelse i ett GNSS -stött paket.” | PingDSP
Allt om sonaren i ” PingDSP”
Lanseringen av iDX bekräftar återigen PingDSP som den ledande innovatören och utvecklaren av sonarteknologi för hydrografi och avbildning i grunda vatten.
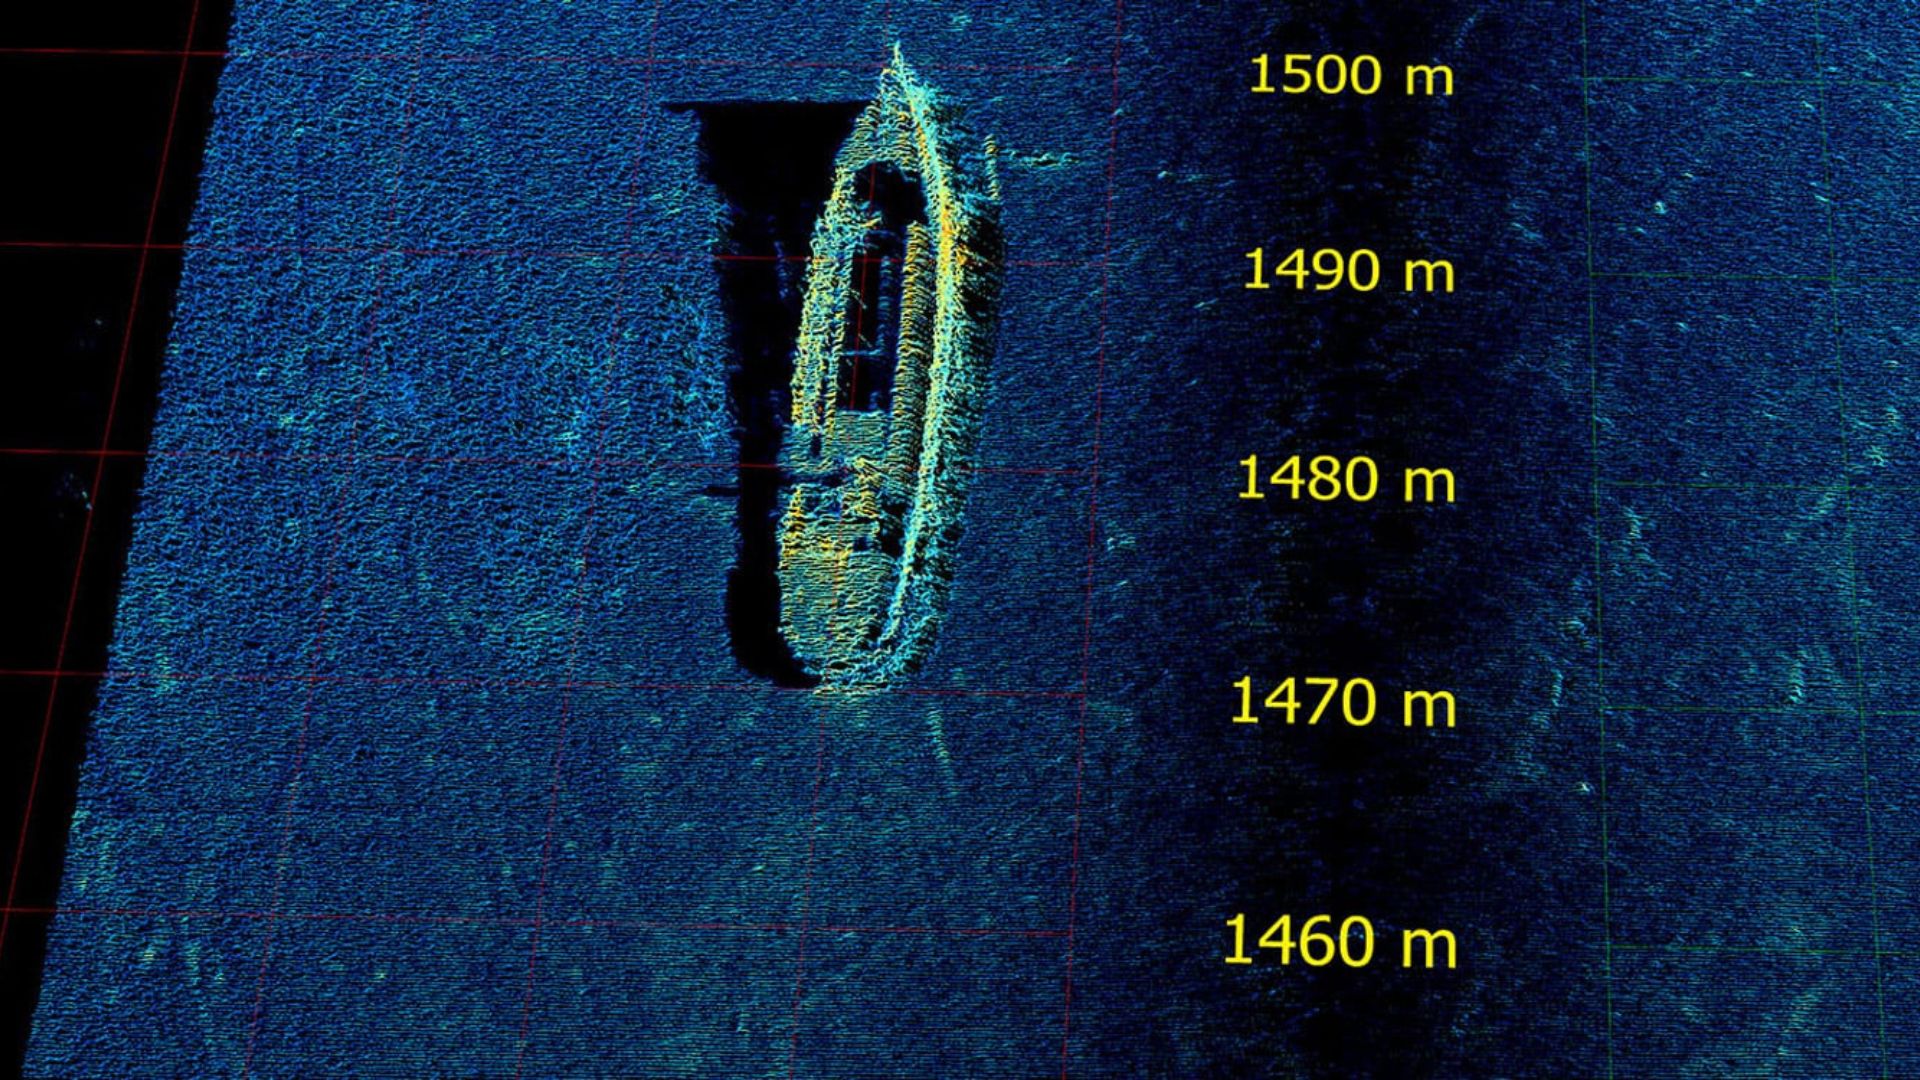
3DSS-iDX introducerar en innovativ signalbehandlingsteknik som förbättrar traditionella interferometriska system genom att hantera flera samtidiga bakåtspridningssignaler, inklusive signaler från havsbotten, havsytan, vattenpelaren och flervägsreflektioner.
Denna avancerade metod ger exceptionell bredstrålig batymetri och äkta 3D-sidoskanningsavbildning, allt i ett kompakt och användarvänligt sonarsystem.
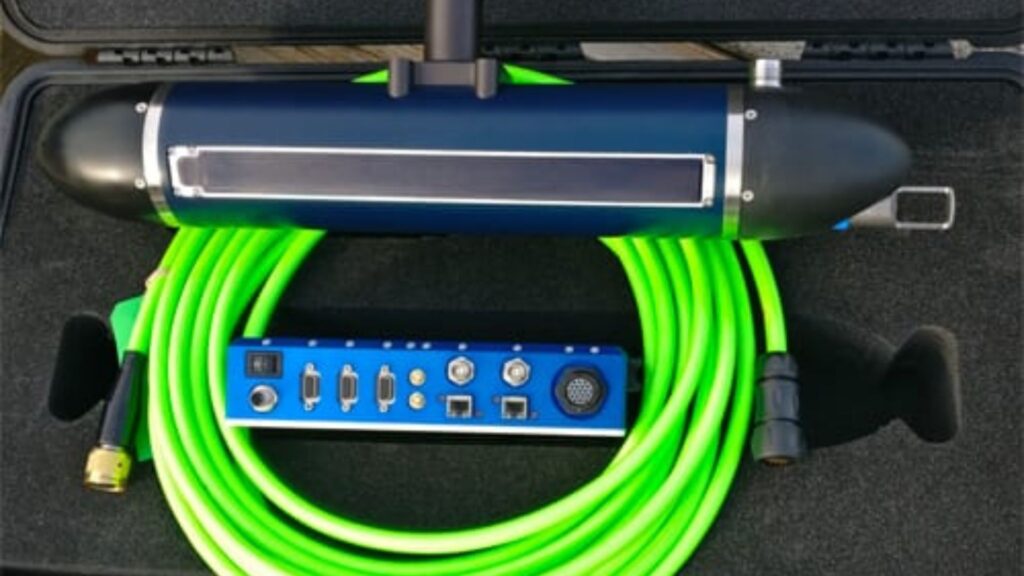
”Prestanda, mångsidighet och enkelhet – det är vad hydrografer som arbetar i grunt vatten efterfrågar, och det är precis vad 3DSS‐iDX handlar om”, säger dr Paul Kraeutner, grundare och VD för PingDSP.
Integrerad Ekinox-E
Den nyligen integrerade Ekinox-E tillhandahåller exakta uppgifter om läge, kurs och upp- och nedrörelse via ekolodet i ett system som stöds av GNSS . Samtidigt ger den nyligen presenterade AML MicroX SVT-sonden exakta uppgifter om ljudhastigheten vid givarytan, vilket möjliggör smidiga vinkelkorrigeringar i realtid.
En smidig integration
PingDSP s teknikteam samarbetade nära med både SBG Systems och AML Oceanographic för att åstadkomma en sömlös integration av hydrografiska kringutrustningsenheter i iDX-sonarhuvudet, vilket avsevärt minskade både installations- och driftskomplexiteten.
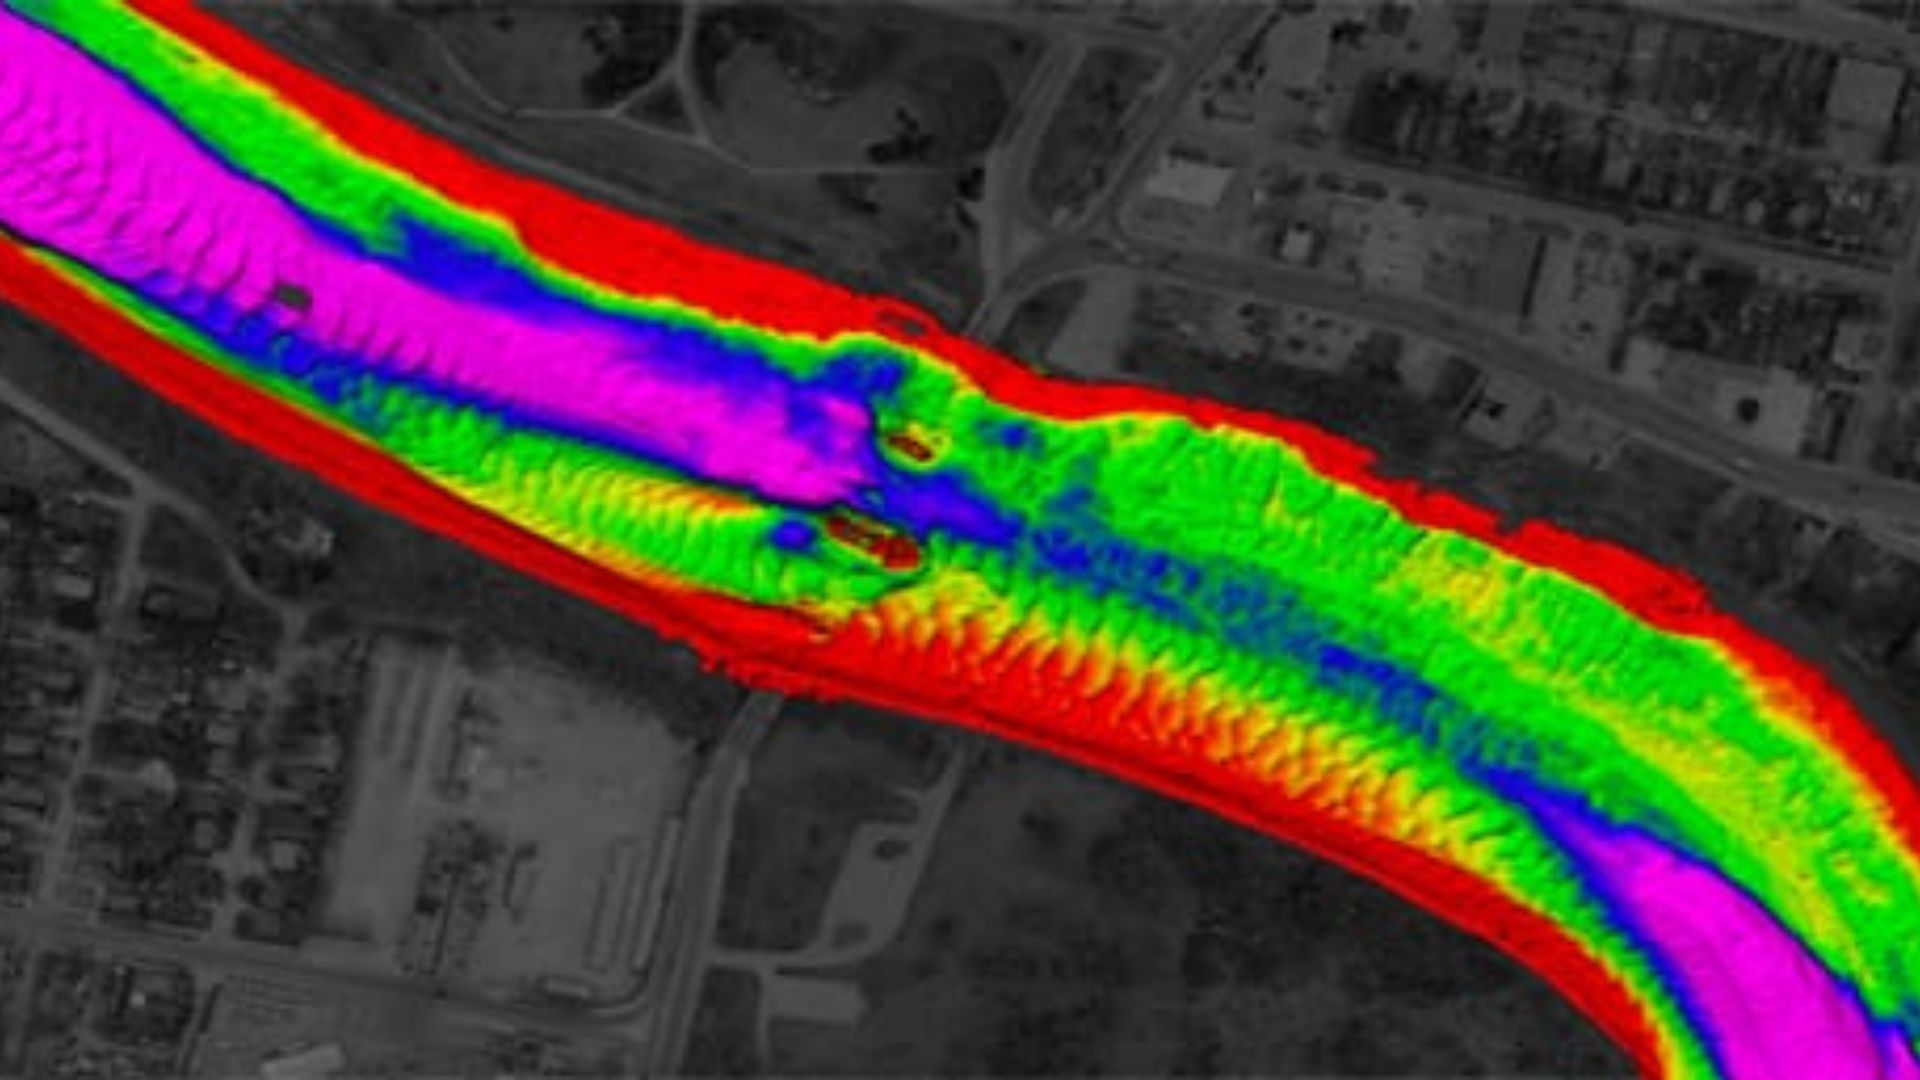
Ekinox-E
Ekinox-E kan dessutom ta emot stöddata från en extern GNSS -mottagare för att tillhandahålla navigering.
Ekinox -E har utformats för att kunna anslutas till upp till fyra externa stödsystem, däribland DVL eller DMI. Detta mycket mångsidiga tröghetsnavigeringssystem tillhandahåller orienterings-, lyft- och navigationsdata.
Begär en offert på Ekinox-E
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är batymetri?
Batymetri är studiet och mätningen av djupet och formen på undervattenterräng, med huvudsakligt fokus på att kartera havsbotten och andra nedsänkta landskap. Det motsvarar topografi under vatten och ger detaljerade insikter om undervattensstrukturer i hav, sjöar och floder. Batymetri spelar en avgörande roll i olika tillämpningar, inklusive navigation, marin konstruktion, resursletning och miljöstudier.
Moderna batymetriska tekniker förlitar sig på ekolodssystem, såsom enstråle- och flerstråleekolod, som använder ljudvågor för att mäta vattendjup. Dessa enheter skickar ljudpulser mot havsbotten och registrerar den tid det tar för ekona att återvända, och beräknar djupet baserat på ljudets hastighet i vatten. Särskilt flerstråleekolod gör det möjligt att kartera breda stråk av havsbotten på en gång, vilket ger mycket detaljerade och noggranna representationer av havsbotten. Ofta kombineras en RTK- + INS-lösning för att skapa noggrant positionerade 3D-representationer av havsbotten.
Batymetriska data är avgörande för att skapa sjökort som hjälper till att vägleda fartyg säkert genom att identifiera potentiella undervattensfaror som nedsänkta klippor, vrak och sandbankar. De spelar också en avgörande roll inom vetenskaplig forskning och hjälper forskare att förstå undervattensrelaterade geologiska särdrag, havsströmmar och ekosystem i havet.
Vad är ett tröghetsnavigeringssystem för en USV?
Ett tröghetsnavigeringssystem för ett obemannat ytfartyg (USV) är avgörande för exakt navigation och kontroll, särskilt när GNSS inte är tillgängligt. Tröghetssensorer spårar rörelse och orientering, vilket möjliggör effektiv navigation i krävande miljöer.
Tröghetsnavigeringssystem (INS) integrerar IMU-data med andra system, såsom GNSS eller Doppler Velocity Logs, för ökad noggrannhet. De använder också navigeringsalgoritmer, som Kalman-filter, för att beräkna position och hastighet.
Tröghetssensorer stöder autonom drift och tillhandahåller noggrann kurs- och positionsdata för olika tillämpningar. De säkerställer effektiv drift under GNSS-fria förhållanden och medger realtidsjusteringar för förbättrad manöverduglighet.
Vad är flerstråleekolodning?
Multibeam Echo Sounding (MBES) är en avancerad teknik för hydrografisk mätning som används för att kartera havsbotten och undervattensstrukturer med hög precision.
Till skillnad från traditionella enkelsstråliga ekolod som mäter djupet vid en enda punkt direkt under fartyget, använder MBES en uppsättning sonarbalkar för att samtidigt fånga in djupmätningar över en bred korridor av havsbotten. Detta möjliggör detaljerad kartering med hög upplösning av undervattenterräng, inklusive topografi, geologiska formationer och potentiella faror.
MBES-system avger ljudvågor som färdas genom vattnet, studsar mot havsbotten och återvänder till fartyget. Genom att analysera den tid det tar för ekot att återvända beräknar systemet djupet vid flera punkter, vilket skapar en heltäckande karta över undervattenslandskapet.
Denna teknik är avgörande för en rad tillämpningar, inklusive navigation, marin konstruktion, miljöövervakning och resursetablering, och tillhandahåller kritiska data för säkra maritima verksamheter och hållbar förvaltning av marina resurser.
Vad är hydrografisk mätning?
Hydrografisk mätning är processen att mäta och kartera fysiska särdrag i vattenförekomster, inklusive hav, floder, sjöar och kustområden. Det innebär att samla in data relaterade till djup, form och konturer på havsbotten (bottenkartering), samt placeringen av nedsänkta föremål, navigeringsrisker och andra undervattensstrukturer (t.ex. djuprännor). Hydrografisk mätning är avgörande för en rad tillämpningar, inklusive navigationssäkerhet, kustförvaltning och kustmätning, konstruktion och miljöövervakning.
Hydrografisk mätning innefattar flera viktiga komponenter, med början i batymetri som mäter vattendjup och bottenografi med hjälp av ekolodssystem som enstråle- eller flerstråleekolod som skickar ljudpulser mot havsbotten och mäter ekots återkomsttid.
Exakt positionering är av yttersta vikt och uppnås med hjälp av Global Navigation Satellite Systems (GNSS) och tröghetsnavigeringssystem (INS) för att koppla djupmätningar till exakta geografiska koordinater. Dessutom mäts vattenkolonnens data, såsom temperatur, salthalt och strömmar, och geofysiska data samlas in för att upptäcka undervattensföremål, hinder eller risker med verktyg som side-scan-ekolod och magnetometer.
