Ontdek onze oplossingen voor zeer dynamische manoeuvres ↓


Bereik gyroscoop
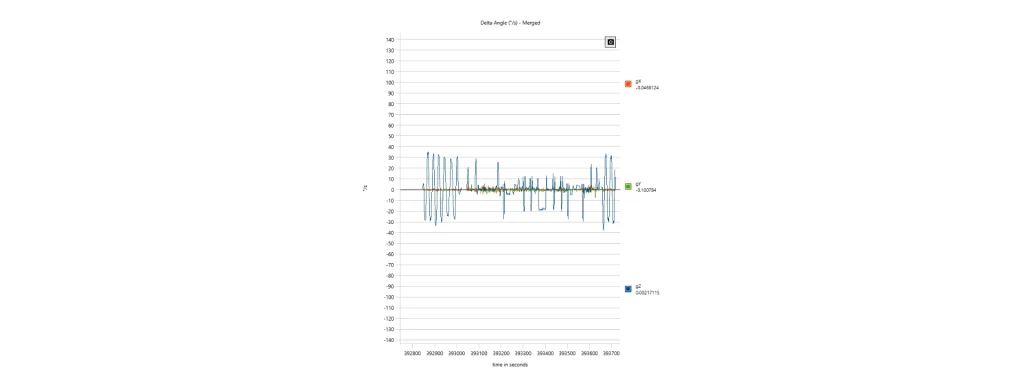
Het bereik van een gyroscoop bepaalt de maximale hoeksnelheid die een gyroscoop kan meten zonder dat de lineaire werking wordt verstoord. Dit wordt doorgaans uitgedrukt in graden per seconde (°/s) of radialen per seconde (rad/s), met gangbare waarden variërend van ±50°/s voor precisiestabilisatie tot ±2.000°/s of hoger voor zeer dynamische toepassingen zoals raketten, UAV’s of crashtests voor auto’s.
Het gekozen meetbereik heeft directe invloed op het vermogen van de sensor om rotatiedynamica vast te leggen. Wanneer de toegepaste hoeksnelheid het gespecificeerde bereik overschrijdt, raakt de gyroscoop verzadigd, wat resulteert in afgeknotte metingen en het verlies van hoekinformatie. Deze verzadiging verspreidt zich via algoritmen voor houdingsschatting en berekeningen voor inertiële navigatie, wat leidt tot toenemende oriëntatie- en positiefouten.
De gyroscoop geeft de gemeten hoeksnelheid weer, die kan worden uitgedrukt als:
waarbij ω de werkelijke hoeksnelheid is, b de gyroafwijking en n de meetruis. De gemeten hoeksnelheid wordt over de tijd geïntegreerd om de oriëntatie te schatten:
Elke meetfout die wordt veroorzaakt door verzadiging, afwijking of ruis, stapelt zich op tijdens dit integratieproces, wat het belang van het kiezen van een geschikt meetbereik onderstreept.
Het vergroten van het meetbereik van de gyroscoop leidt doorgaans tot een lagere gevoeligheid, omdat de analoog-naar-digitaal-omzetter zijn kwantisatieniveaus over een breder meetbereik verdeelt. Voor een N-bit-omzetter kan de hoekresolutie bij benadering worden berekend als
waarbij ωmax de hoeksnelheid bij volledige schaal is. Door het bereik van de volledige schaal te vergroten, neemt de kleinste detecteerbare hoekstap toe, tenzij de omzetter ook zijn resolutie verhoogt.
Het belang van het kiezen van de beste oplossing
Bij het kiezen van het optimale meetbereik voor een gyroscoop moet een evenwicht worden gevonden tussen dynamische prestaties en meetnauwkeurigheid. Toepassingen met een lage dynamiek, zoals platformstabilisatie en hydrografische metingen, hebben baat bij smalle meetbereiken die de resolutie maximaliseren en ruis minimaliseren. Omgekeerd vereisen zeer dynamische systemen, zoals tactische UAV’s, geleide munitie en autonome racevoertuigen, bredere meetbereiken om verzadiging tijdens snelle rotatiemanoeuvres te voorkomen.
Moderne MEMS-gyroscopen van tactische kwaliteit beschikken vaak over programmeerbare meetbereiken en adaptieve signaalconditionering, waardoor één enkele sensorarchitectuur aan meerdere missieprofielen kan voldoen met behoud van een hoge biasstabiliteit, een lage hoek-random-walk en een uitstekende nauwkeurigheid van de schaalfactor.
