


Z-aksen
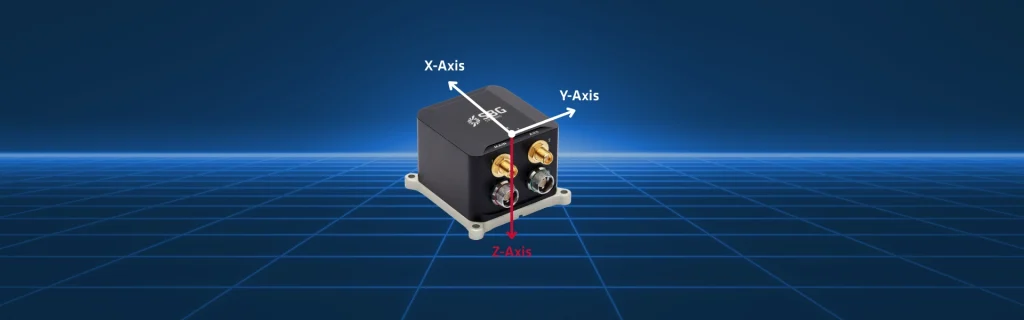
Z-aksen spiller en avgjørende rolle i måling og styring av bevegelse i vertikal retning. INS Enheter, herunder inertialmåleenheter (IMU-er) og holdnings- og kursreferansesystemer (AHRS), definerer sitt koordinatsystem ved hjelp av tre akser: X, Y og Z. Mens X-aksen vanligvis representerer fremoverbevegelse og Y-aksen sideveis bevegelse, tilsvarer Z-aksen vertikal bevegelse, noe som har direkte innvirkning på beregninger av høyde, heving og vertikal akselerasjon.
Z-aksen gir viktig informasjon for navigasjon i applikasjoner der vertikal posisjonering eller stabilisering er avgjørende. For eksempel i ubemannede luftfartøyer (UAV-er), autonome undervannsfartøyer (AUV-er) og marinefartøyer gjør presise aksemålinger det mulig for systemet å opprettholde nøyaktig dybde-, høyde- eller hevekompensasjon, selv i miljøer uten GPS-dekning. INS -enheter integrerer kontinuerlig akselerasjoner langs Z-aksen over tid for å beregne vertikal hastighet og forskyvning, noe som sikrer pålitelige posisjonerings- og orienteringsdata.
Ingeniører utvikler IMU-er med svært følsomme akselerometre og gyroskoper på Z-aksen for å minimere avvik og opprettholde nøyaktighet under dynamiske forhold. Enhver feil i målingen av denne aksen påvirker direkte ytelsen når det gjelder høyde, dybde eller vertikal stabilisering.
Høyytelses- INS er prioriterer alle akser for å støtte oppdragskritiske operasjoner. Dette inkluderer presisjonsstyring og aktive stabiliseringssystemer. Videre fungerer denne aksen som referanse for beregning av pitch- og rollvinkler, som avhenger av forholdet mellom tyngdekraften og den vertikale aksen. Nøyaktige data gjør det mulig for kontrollsystemer å korrigere kjøretøyets stilling, stabilisere plattformer og optimalisere navigasjonsalgoritmer.
Z-aksen er ikke bare en vertikal koordinat, men også svært viktig for funksjonaliteten til INS . Denne aksen gir presis informasjon om vertikal akselerasjon og orientering. Den sikrer pålitelig navigasjon, stabilisering og kontroll i luft-, sjø- og undervannsapplikasjoner. Å mestre aksemåling forbedrer ytelsen til INS og gjør det mulig for kjøretøy å operere sikkert og effektivt i komplekse miljøer.
