Verdensrekorden i sykkelhastighet er slått
Ellipse-N Brukes til å plassere de offisielle kronometercellene.
«Den beste INS vi kunne finne på markedet, var Ellipse-N fra SBG SYSTEMS. Ellipse-N måtte gi høy nøyaktighet for den beregnede posisjonen, 3D-hastigheten, akselerasjonene og Euler-vinklene. De registrerte resultatene ga oss et detaljert bilde av sykkelens oppførsel under kjøringen.» | Amerigo, grunnlegger av Enginova
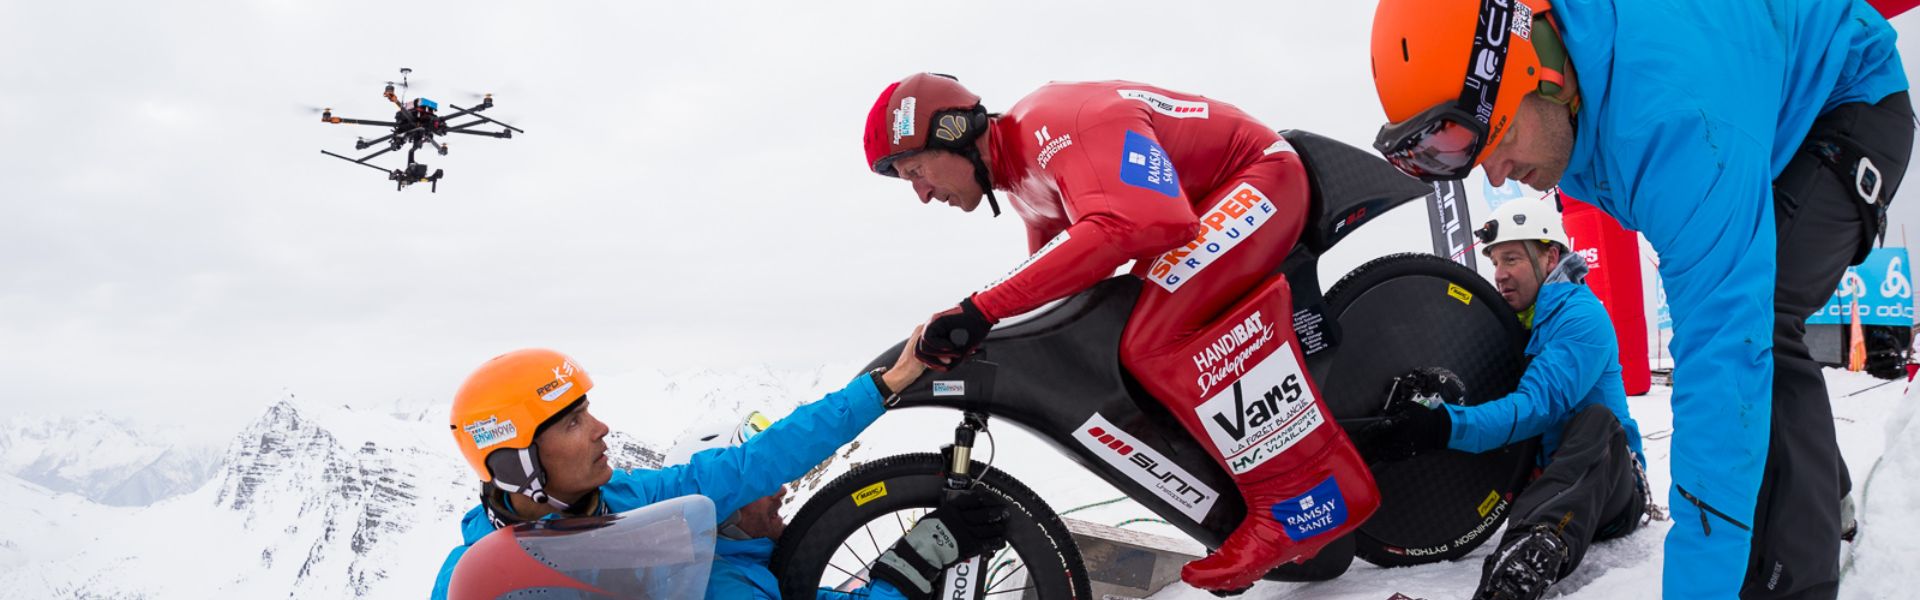
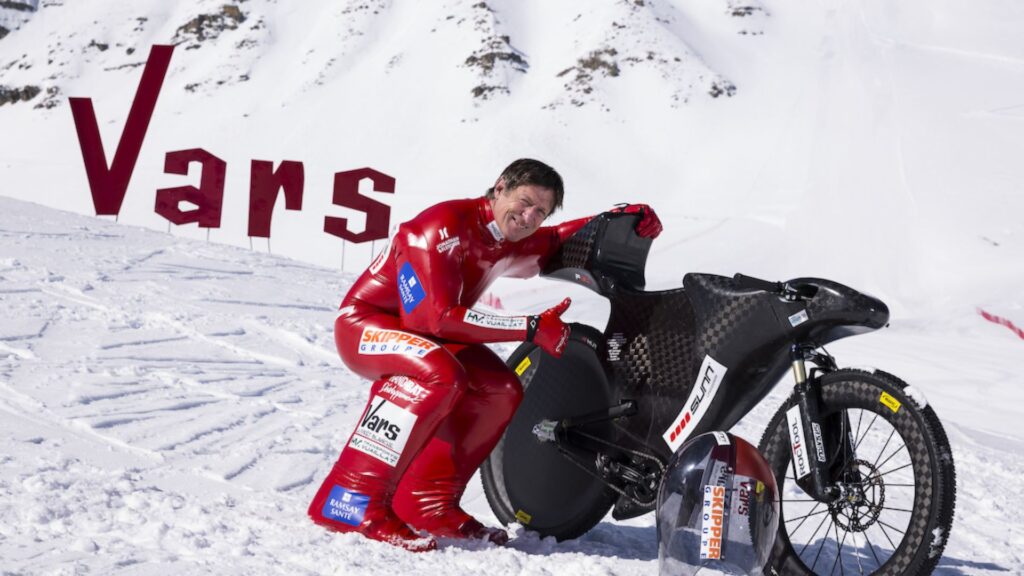
I 2000 var Eric Barone den første som satte kurs ned den legendariske KL-skibakken i Vars (Alpene) og satte verdensrekord med en hastighet på 222,22 km/t.
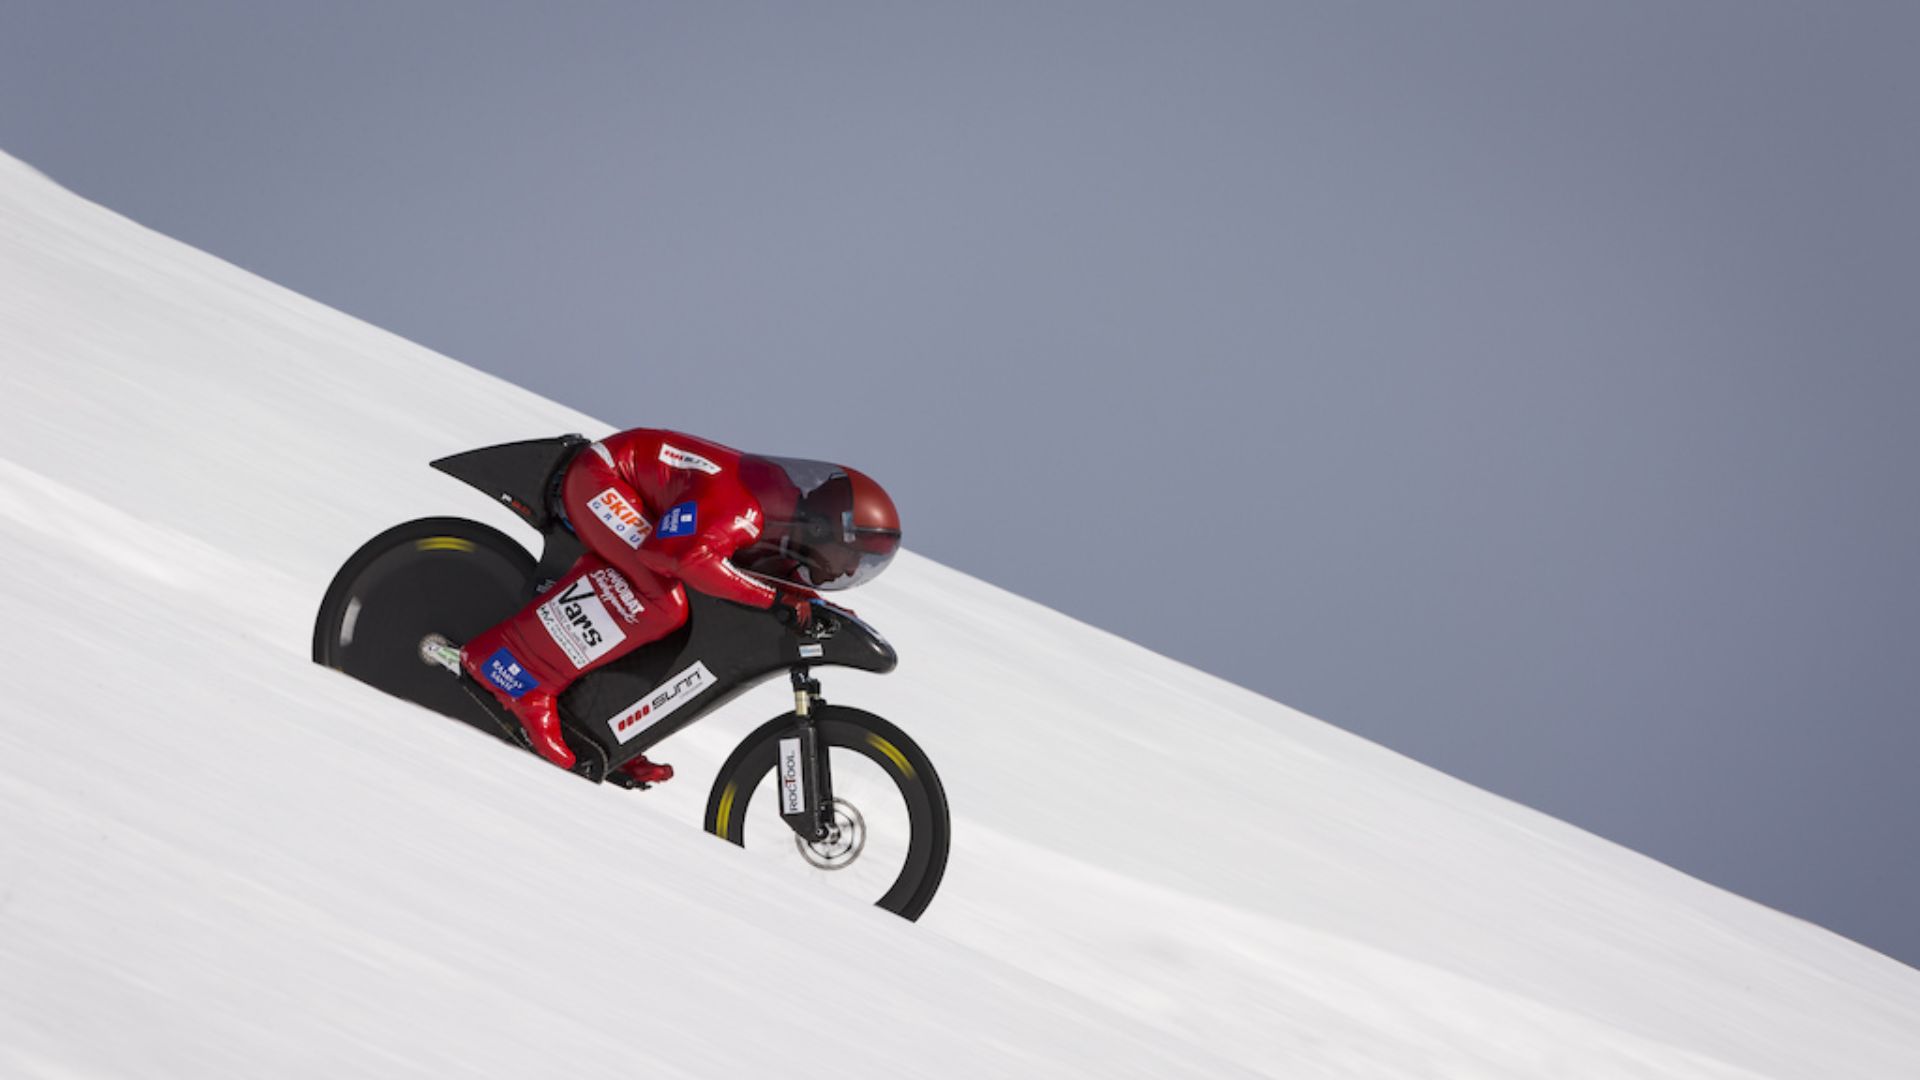
Den 28. mars 2015 kl. 07.30, til tross for ugunstige værforhold, slo Eric Barone sin egen verdensrekord i hastighet på sykkel, med 223,30 km/t!
En kald og vindfull dag for å slå verdensrekorden i sykkelhastighet
Kl. 07.30 setter Eric Barone i gang fra toppen av den berømte KL-skibakken i Vars, kalt «Chabrieres».
Vindkast gjør det vanskelig å holde sykkelen i startposisjon. Vindkjølingsfaktoren ligger på -20 °C denne lørdagsmorgenen da Eric Barone tar seg ut på banen mot en kraftig motvind.
Det sier seg selv at værforholdene var langt fra ideelle, men Eric klarte å sykle og holde sykkelen i gang hele veien ned.
De siste 500 meterne klarte Eric å balansere banen sin, utnyttet sin kraftige, skreddersydde sykkel til det fulle og slo sin egen verdensrekord i hastighet: 223,30 km/t.
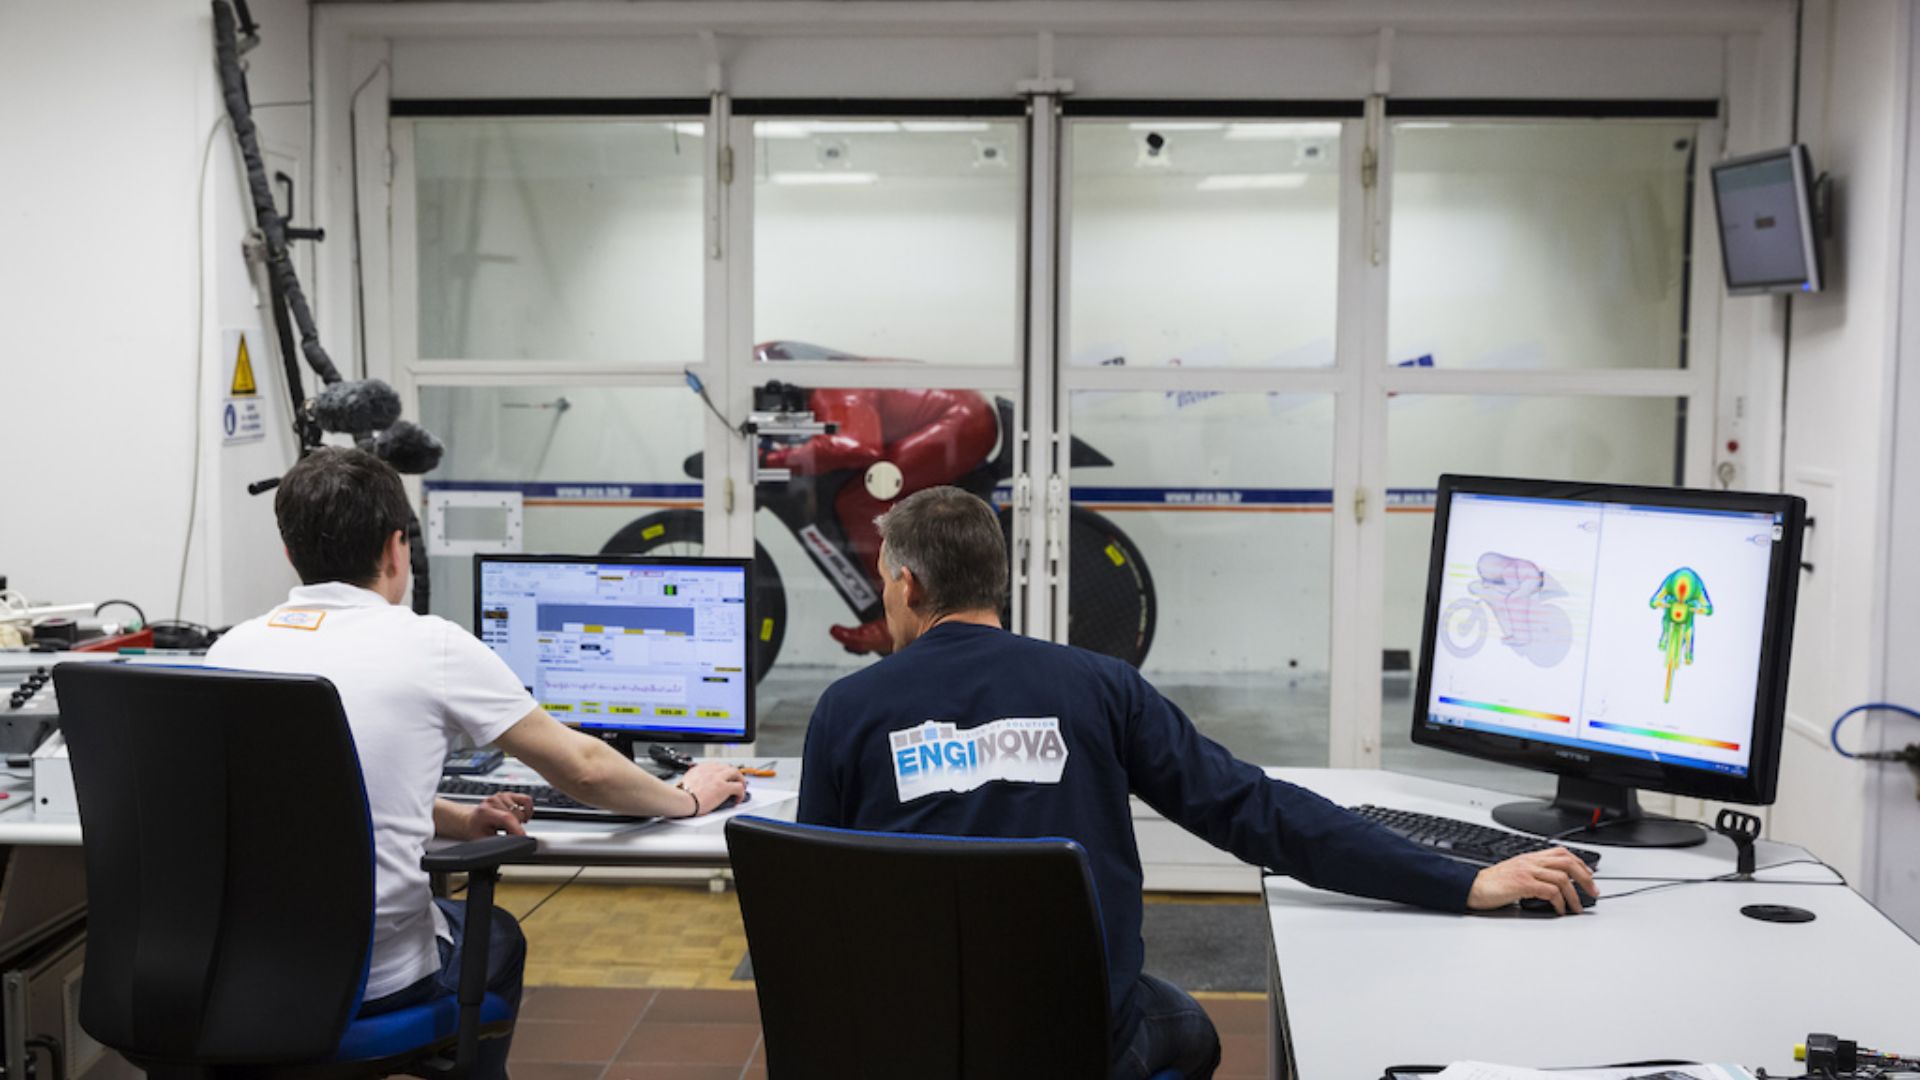
Med mer enn tjue års erfaring innen prosjektledelse og forskning i ekstremsportbransjen (høyhastighetsseiling, terrengsykling, motorsport osv.) spilte Enginova en sentral rolle i denne prestasjonen ved å kombinere en prototype med en standard sykkel.
For å oppnå høyest mulig hastighet ble utformingen av sykkelrammen basert på luftfartsteorier gjennom ingeniørberegninger, utvikling av karbonkåper og testing i vindtunnel.
Hellinggraden er også optimalisert for å oppnå en rett kjørelinje.
Ellipse-N brukes til å plassere de offisielle kronometercellene
Ved verdensrekordforsøk er den største utfordringen å beregne hvor Eric vil nå maksimal hastighet uten å ha kjørt opp farten fullt ut. Dessuten løste « Ellipse-N» dette avgjørende problemet.
« Ellipse-N» er et miniatyrisert treghetsnavigasjonssystem med en innebygd GNSS -mottaker. Montert på sykkelen sørget det for full maskinadferd ved lavere hastigheter, med start nær 180 km/t midt på banen. I tillegg brukte ingeniørene disse resultatene til å sammenligne og finjustere programvaren til hastighetssimulatoren.
Ut fra disse opptakene ved «lav hastighet» ekstrapolerte ENGINOVA-ingeniørene hvor maksimalhastigheten ville oppnås. Til slutt plasserte de de offisielle tidtakercellene 100 meter fra hverandre på riktig sted.

«I løpet av dette vellykkede, langsiktige prosjektet har ingeniørene fra SBG SYSTEMS Research and Support vist stor engasjement og hjulpet oss med å finjustere overvåkings- og målekjeden vår og analysere resultatene. Dette samarbeidet har vært til stor hjelp for oss i arbeidet med å nå vårt endelige mål. Virkelig godt utført!» | Amerigo, Enginova
Ellipse-N, den beste INS for slike tøffe forhold
Den beste « INS »-en vi kunne finne på markedet, var « Ellipse-N» fra SBG Systems. « Ellipse-N» måtte gi høy nøyaktighet for den beregnede posisjonen, 3D-hastigheten, akselerasjonene og Euler-vinklene. De registrerte resultatene ga oss et detaljert bilde av sykkelens oppførsel under kjøringen.
Programvaren «sbgCenter» hjalp oss med å sammenligne disse registrerte opplysningene med høyfrekvente bilder som ble tatt under kjøringen. «En fantastisk og svært effektiv kombinasjon!», uttaler Amerigo, grunnlegger av Enginova.
Et annet avgjørende punkt i Enginovas valg var IP-klassen og driftstemperaturområdet – et avgjørende punkt når man arbeider i 2 700 meters høyde. Med sitt IP68-kabinett og temperaturkalibrering fra –40 til +85 °C overgikk Ellipse-N kravene og fungerte perfekt under disse tøffe forholdene.
Ellipse-N
Ellipse-N er et kompakt og høytytende RTK-inertialnavigasjonssystem (INS) med en integrert dual-band-mottaker som støtter fire satellittkonstellasjoner ( GNSS ). Systemet leverer data for rulling, stigning, kurs og heving, samt en posisjon med centimeter GNSS .
Ellipse -N-sensoren er best egnet for dynamiske miljøer og tøffe GNSS forhold, men kan også brukes i mindre dynamiske applikasjoner med magnetisk kurs.

Be om et tilbud på « Ellipse-N»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
Hva er etterbehandlingen « GNSS »?
GNSS Etterbehandling, eller PPK, er en metode der rådataene fra « GNSS »-målingene som er logget på en « GNSS »-mottaker, behandles etter selve datainnsamlingen. Disse kan kombineres med andre kilder til « GNSS »-målinger for å gi den mest fullstendige og nøyaktige kinematiske banen for den aktuelle « GNSS »-mottakeren, selv i de mest utfordrende miljøene.
Disse andre kildene kan være lokale GNSS -basestasjoner ved eller i nærheten av datainnsamlingsprosjektet, eller eksisterende referansestasjoner med kontinuerlig drift (CORS), som vanligvis tilbys av offentlige etater og/eller kommersielle CORS-nettverksleverandører.
En PPK-programvare (Post-Processing Kinematic) kan benytte seg av fritt tilgjengelig informasjon om satellittbaner og klokkeslett fraGNSS for å bidra til å forbedre nøyaktigheten ytterligere. PPK muliggjør presis bestemmelse av posisjonen til en lokal GNSS -basestasjon i et absolutt, globalt koordinatsystem, som benyttes.
PPK-programvaren kan også håndtere komplekse transformasjoner mellom ulike koordinatreferansesystemer til støtte for ingeniørprosjekter.
Med andre ord gir det mulighet til å foreta korreksjoner, forbedrer prosjektets nøyaktighet og kan til og med rette opp i datatap eller feil som oppstår under oppmålingen eller installasjonen etter oppdraget.
Hva er presis punktposisjonering?
Precise Point Positioning (PPP) er en satellittnavigasjonsteknikk som gir svært nøyaktig posisjonering ved å korrigere feil i satellittsignalene. I motsetning til tradisjonelle metoder for « GNSS », som ofte er avhengige av bakkebaserte referansestasjoner (som i RTK), benytter PPP globale satellittdata og avanserte algoritmer for å levere nøyaktig posisjonsinformasjon.
PPP fungerer overalt i verden uten behov for lokale referansestasjoner. Dette gjør det egnet for anvendelser i avsidesliggende eller krevende miljøer der det mangler infrastruktur på bakken. Ved å benytte presise data om satellittbaner og klokketider, sammen med korreksjoner for atmosfæriske effekter og flerveisutbredelse, minimerer PPP vanlige « GNSS »-feil og kan oppnå nøyaktighet på centimeternivå.
Selv om PPP kan brukes til etterbehandlet posisjonering, som innebærer analyse av innsamlede data i etterkant, kan det også tilby posisjoneringsløsninger i sanntid. Sanntids-PPP (RTPPP) blir stadig mer utbredt, noe som gjør det mulig for brukerne å motta korreksjoner og bestemme sin posisjon i sanntid.
