Världsrekordet i cykelhastighet slaget
Ellipse-N Används för att placera de officiella kronometercellerna.
”Den bästa INS vi kunde hitta på marknaden var Ellipse-N från SBG SYSTEMS. Ellipse-N måste ge hög noggrannhet när det gäller den beräknade positionen, 3D-hastigheten, accelerationerna och Euler-vinklarna. De registrerade resultaten gav oss en detaljerad bild av motorcykelns beteende under körningen.” | Amerigo, grundare av Enginova
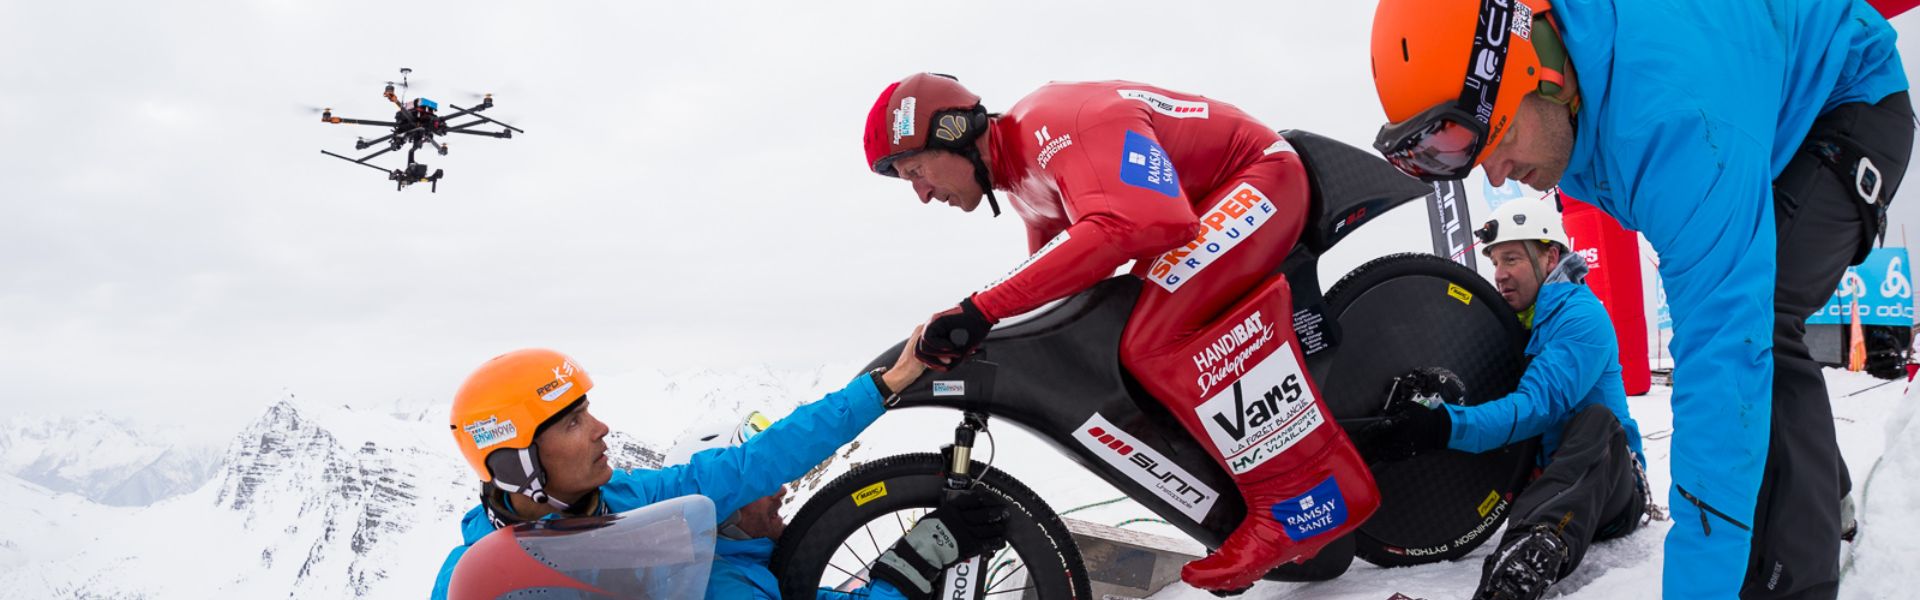
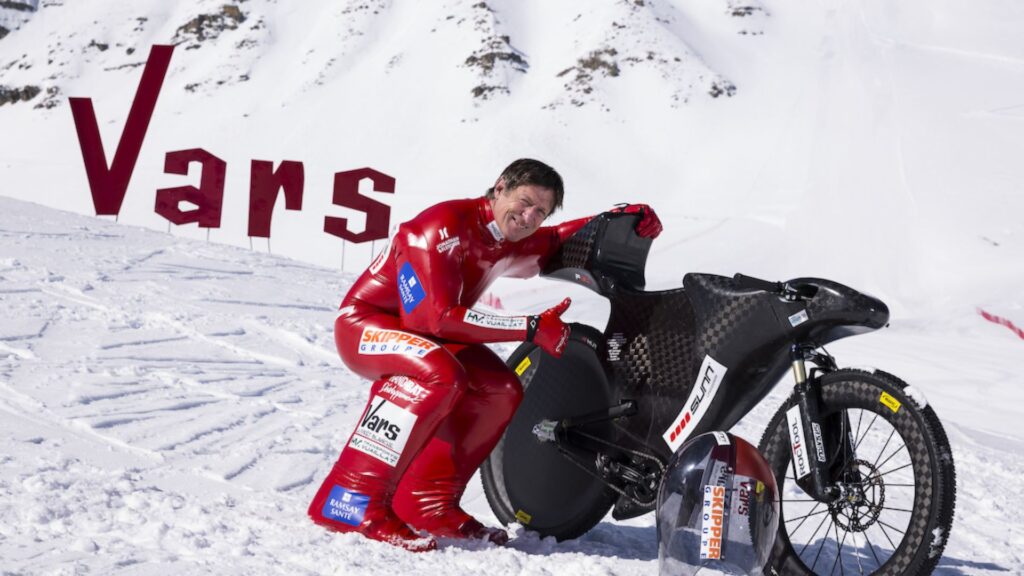
År 2000 var Eric Barone den förste som gav sig iväg från den legendariska KL-backen i Vars (Alperna) och satte ett världsrekord med en hastighet på 222,22 km/h.
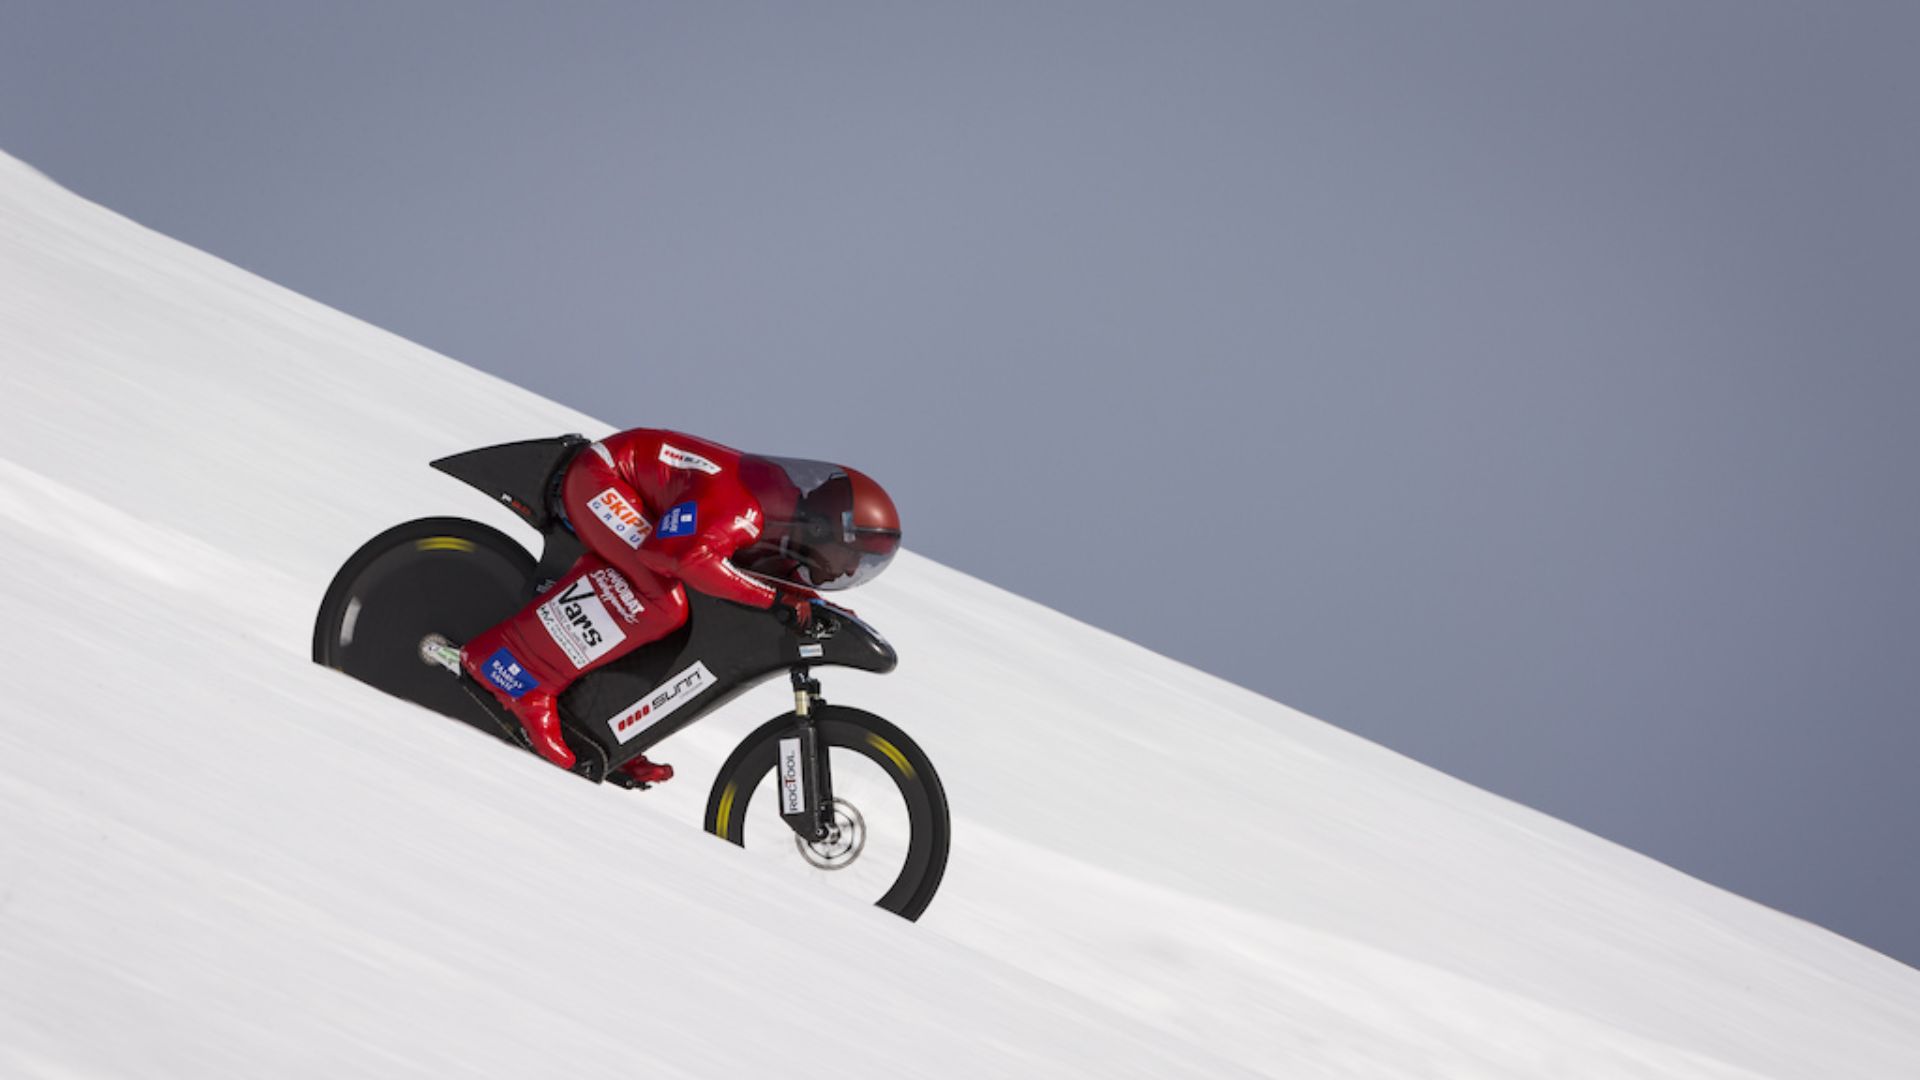
Den 28 mars 2015 kl. 07.30, trots ogynnsamma väderförhållanden, slog Eric Barone sitt eget världsrekord i hastighet på cykel med 223,30 km/h!
En kall och blåsig dag för att slå världsrekordet i cykelhastighet
Klockan 07.30 ger sig Eric Barone iväg från toppen av den berömda KL-backen i Vars, kallad ”Chabrieres”.
Vindbyar gör det svårt att hålla cykeln i startposition. Kylfaktorn ligger på -20 °C denna lördagsmorgon när Eric Barone ger sig ut på banan mot den häftiga vinden.
Det behöver knappast sägas att väderförhållandena var långt ifrån idealiska, men Eric lyckades cykla och höll cykeln rullande hela vägen ner.
Under de sista 500 meterna lyckades Eric balansera sin bana, utnyttja sin kraftfulla, skräddarsydda cykel till fullo och slog sitt eget världsrekord i hastighet: 223,30 km/h.
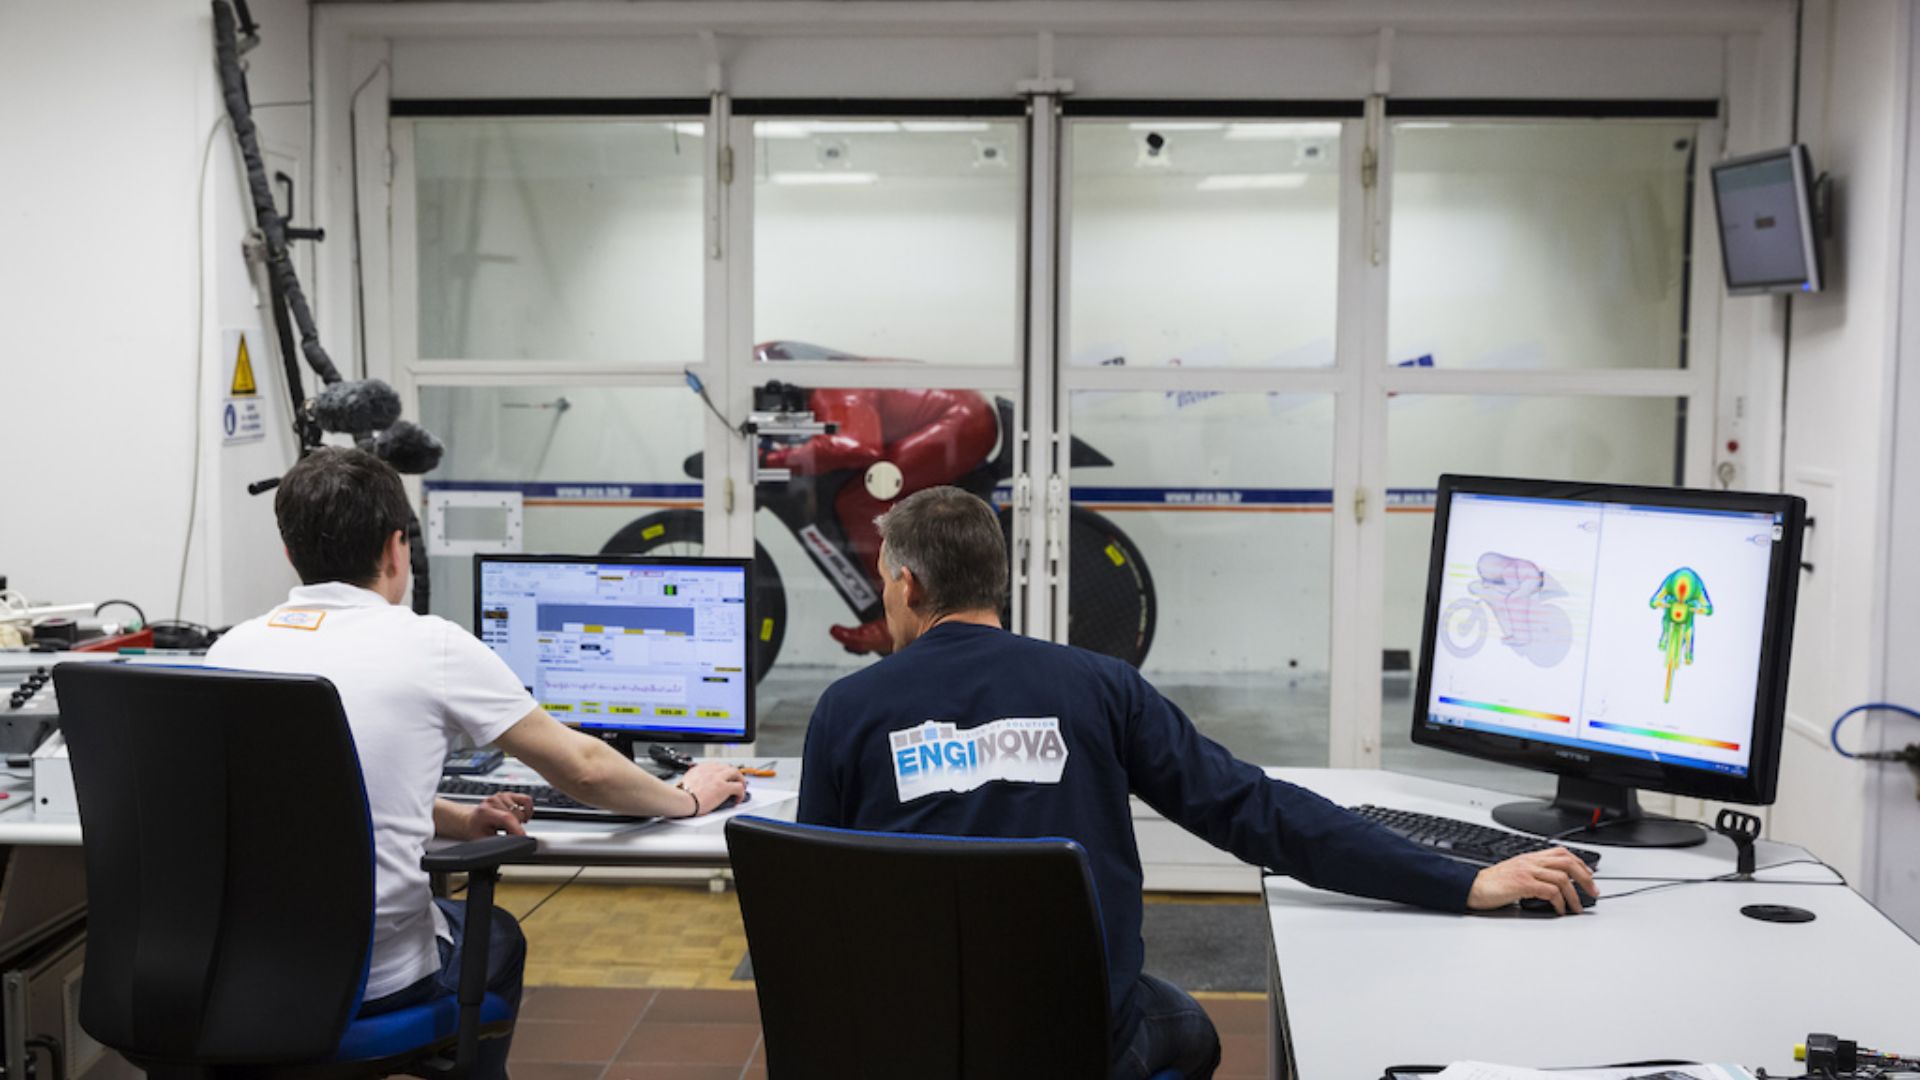
Med mer än tjugo års erfarenhet av projektledning och forskning inom extremsporter (höghastighetssegling, mountainbike, motorsport m.m.) spelade Enginova en avgörande roll i denna bedrift genom att kombinera en prototyp med en standardcykel.
För att uppnå högsta möjliga hastighet baserades konstruktionen av cykelns ram på flygtekniska teorier, genom att sammanställa tekniska beräkningar, tillverka kolfiberkåpor och genomföra tester i en vindtunnel.
Även lutningen har optimerats för att uppnå en rak körbana.
Ellipse-N används för att placera de officiella kronometercellerna
Vid världsrekordförsök är den största utmaningen att beräkna var Eric kommer att nå maximal hastighet utan att ha kört hela sträckan. Dessutom löste ” Ellipse-N” denna kritiska punkt.
” Ellipse-N” är ett miniatyriserat tröghetsnavigeringssystem med en inbyggd GNSS -mottagare. Monterat på cykeln levererade det fullständigt maskinbeteende vid lägre hastigheter, med start nära 180 km/h mitt på banan. Dessutom använde ingenjörerna dessa resultat för att jämföra och finjustera programvaran för hastighetssimulatorn.
Utifrån dessa inspelningar vid ”låg hastighet” extrapolerade ENGINOVA-ingenjörerna var maximalhastigheten skulle uppnås. Slutligen placerade de de officiella tidtagningscellerna 100 meter från varandra på rätt plats.

”Under detta långsiktiga och framgångsrika projekt har ingenjörerna från SBG SYSTEMS Research and Support visat stort engagemang och hjälpt oss att finjustera vår mätkedja för övervakning samt att analysera resultaten. Detta lagarbete har varit till stor hjälp för oss i arbetet med att nå vårt slutmål. Ett riktigt bra arbete!” | Amerigo, Enginova
Ellipse-N, den bästa INS för sådana tuffa förhållanden
Den bästa INS vi kunde hitta på marknaden var Ellipse-N från SBG Systems. Ellipse-N måste kunna leverera hög noggrannhet för den beräknade positionen, 3D-hastigheten, accelerationerna och Euler-vinklarna. De registrerade resultaten gav oss en detaljerad bild av cykelns beteende under körningen.
Programvaran sbgCenter hjälpte oss att jämföra dessa registrerade uppgifter med de högfrekventa bilder som togs under körningen. ”En fantastisk och mycket effektiv kombination!”, säger Amerigo, grundare av Enginova.
En annan avgörande faktor för Enginovas val var IP-klassificeringen och driftstemperaturområdet, vilket är avgörande vid arbete på 2 700 meters höjd. Med sitt IP68-skydd och sin temperaturkalibrering från –40 till +85 °C överträffade Ellipse-N kraven och fungerade perfekt under dessa tuffa förhållanden.
Ellipse-N
Ellipse-N är ett kompakt och högpresterande RTK-tröghetsnavigeringssystem (INS) med en inbyggd dubbelbandsmottagare som stöder fyra satellitkonstellationer GNSS . Systemet mäter rullning, lutning, kurs och upp- och nedrörelse samt ger en positionsbestämning med centimeternoggrannhet GNSS .
Ellipse -N-sensorn är särskilt lämplig för dynamiska miljöer och tuffa förhållanden GNSS , men kan även användas i mindre dynamiska tillämpningar med magnetisk kurs.

Begär en offert på Ellipse-N
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de appar vi presenterar. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
Vad är GNSS-efterbehandling?
GNSS-efterbehandling, eller PPK, är en metod där de råa GNSS-datamätningarna som lagrats på en GNSS-mottagare bearbetas efter själva datainsamlingen. Dessa kan kombineras med andra källor för GNSS-mätningar för att ge den mest fullständiga och noggranna kinematiska banan för GNSS-mottagaren, även i de mest krävande miljöer.
Dessa andra källor kan vara en lokal GNSS-basstation vid eller nära datainsamlingsprojektet, eller befintliga kontinuerligt aktiva referensstationer (CORS) som vanligtvis tillhandahålls av myndigheter och/eller kommersiella leverantörer av CORS-nätverk.
Programvara för Post-Processing Kinematic (PPK) kan använda fritt tillgänglig information om GNSS-satelliters omloppsbanor och klockor för att förbättra noggrannheten ytterligare. PPK möjliggör exakt bestämning av en lokal GNSS-basstations position i ett absolut globalt koordinatsystem (datum) som används.
PPK-programvara kan även hantera komplexa transformationer mellan olika koordinatsystem som stöd för ingenjörsprojekt.
Med andra ord ger det tillgång till korrigeringar, förbättrar projektets noggrannhet och kan till och med åtgärda dataförluster eller fel under mätningen eller installationen i efterhand.
Vad är Precise Point Positioning?
Precise Point Positioning (PPP) är en satellitnavigeringsteknik som erbjuder positionering med hög precision genom att korrigera satellitsignalfel. Till skillnad från traditionella GNSS-metoder, som ofta förlitar sig på markbaserade referensstationer (som vid RTK), använder PPP global satellitdata och avancerade algoritmer för att tillhandahålla exakt positionsinformation.
PPP fungerar över hela världen utan behov av lokala referensstationer. Detta gör den lämplig för tillämpningar i avlägsna eller krävande miljöer där markinfrastruktur saknas. Genom att använda exakta satellitbanor och klockdata, tillsammans med korrigeringar för atmosfäriska effekter och multipath, minimerar PPP vanliga GNSS-fel och kan uppnå noggrannhet på centimeterscenivå.
Även om PPP kan användas för efterbearbetad positionering, vilket innebär att man analyserar insamlad data i efterhand, kan den också tillhandahålla positioneringslösningar i realtid. Real-time PPP (RTPPP) blir allt vanligare, vilket gör att användare kan ta emot korrigeringar och bestämma sin position i realtid.
