自信をつけるための段階
あらゆる生産プロセスにおいて、信頼は単に望ましい特性であるに留まらず、長期的な成功とパートナーシップを築く上での基盤となります。
ISO 9001認証取得
ビューローベリタスから授与されたISO 9001:2015認証は、品質と継続的改善に対する当社の強い取り組みを反映しています。
この国際規格はリスクベースの考え方を重視しており、当社の製品やサービスの品質に影響を与える可能性のある潜在的なリスクや機会を特定することが求められています。当社はこれらの要因に対処するために積極的な措置を講じ、一貫した卓越性を確保しています。
この認証を維持するため、当社は品質マネジメントシステム(QMS)の有効性を監視、測定、分析、評価するための堅固なプロセスを整備しています。定期的な外部監査および経営レビューを通じて、改善すべき領域を特定し、必要に応じて是正措置を講じています。
厳格な監査に合格したことは、当社のQMSが最高水準の国際規格を満たしていることを裏付けています。この認定は、顧客の信頼と満足度を高めるだけでなく、当社に明確な優位性をもたらしています。
校正および妥当性確認試験
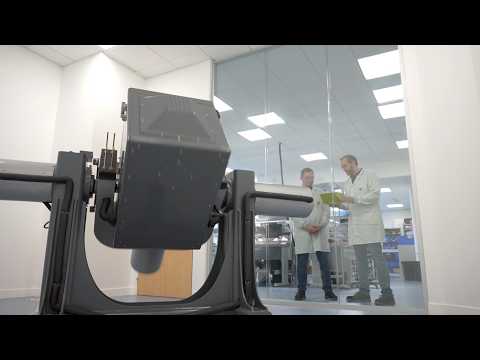
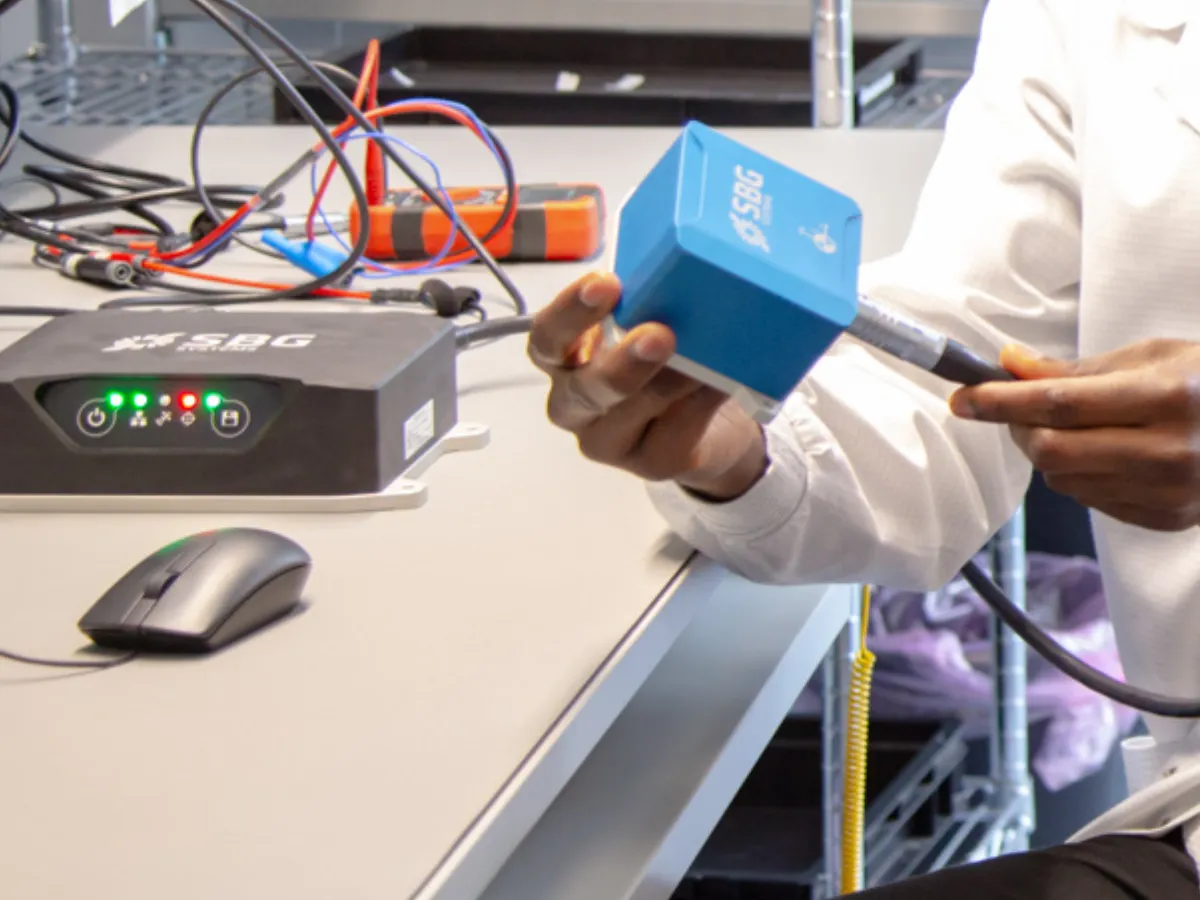
SBG Systemsは、出荷前にすべてのIMU、AHRS、およびINSに対して包括的な工場出荷時校正と検証を実施しています。各センサーは、自動化された多軸モーションシステムと恒温槽を使用して個別に特性評価され、固有の誤差要因が補正されます。
完了後、校正パラメータはセンサーの不揮発性メモリに恒久的に保存され、厳格な検証テストを通じて確認されます。この一度限りの工場出荷時プロセスにより、すべてのユニットが公表された仕様を満たし、定期的な再校正を必要とせずに信頼性の高い長期的なパフォーマンスを発揮することが保証されます。
拡張カルマンフィルタ
拡張カルマンフィルタ(EKF)は、慣性センサーシステムにおいて位置、速度、姿勢などの状態をリアルタイムで推定するために広く使用されている強力なアルゴリズムです。
線形ダイナミクスを前提とする標準的なカルマンフィルタとは異なり、EKFは加速度計やジャイロスコープなどの慣性センサーに固有の非線形関係を処理できるように設計されています。現在状態の推定値の周辺でシステムを線形化することにより、EKFは次の状態を予測し、センサーの測定値を使用してそれを更新し、ノイズやバイアスの影響を効果的に軽減します。
当社は、慣性航法ニーズに合わせてカスタマイズされた最先端のデータ融合アルゴリズムを開発しました。プラットフォームに応じて、ルーズ結合またはタイト結合のINS/GNSS拡張カルマンフィルタ(EKF)を運用し、空中、地上、海上のいずれのアプリケーションにおいても、各用途で最高のパフォーマンスを発揮できるようにします。
高度なモーションプロファイル
慣性センサーのモーションプロファイルとは、速度、加速度、位置が時間の経過とともにどのように変化するかを表す、移動パターンの数理的またはアルゴリズム的な表現です。
これらのプロファイルは、加速度計、ジャイロスコープ、地磁気センサーからの生データを解釈し、3次元空間におけるオブジェクトの動きを正確に追跡するために不可欠です。直線運動、回転運動、または複雑な動的運動などの特定のパターンをモデル化することにより、モーションプロファイルは、センサーのドリフトやノイズなどの誤差をシステムが予測して補正できるようにします。
当社は、IMU、GNSS、デュアルアンテナ方位、地磁気センサー、オドメーター(DMI)、DVLなど、幅広い機器で最適なパフォーマンスが得られるよう、IMUおよび補助機器の誤差モデルの精緻化に細心の注意を払っています。
また、当社のナビゲーションフィルターには、自動車の動的制約や、船舶の高度化された高度計算など、お客様の特定の車両制約も統合されます。