Cobham satcom과 호환되는 Ellipse
CNES는 안테나 지향을 위해 Ellipse-D와 Aviator UAV 200 간의 호환성을 확인했습니다. “SBG의 Ellipse-D INS는 놀라울 정도로 컴팩트한 디자인을 갖추고 있어 UAV 관련 기업들이 제공하는 서비스를 개선하고 개발할 수 있도록 지원하며, 이는 혁신의 최전선에 있는 프랑스의 노하우를 보여줍니다.” – CNES Cesars 센터 팀
프랑스 국립 우주 연구 센터(CNES)는 우주 연구를 전담하는 프랑스 기관입니다. 이들은 경제부, 국방부, 연구부의 공동 감독하에 운영됩니다.
CNES의 CESARS 센터, 위성 통신 접근성 향상
주요 임무 중 하나는 국가 정부를 위해 프랑스 우주 계획을 개발, 제시 및 실행하는 것입니다. CNES는 아리안(발사체), 과학, 관측, 통신, 국방의 5가지 전략적 영역에 집중하고 있습니다.
CNES는 모든 새로운 유형의 응용 분야에서 위성 통신(Satcom)의 보급과 사용을 확대하기 위해 CESARS 센터를 설립했습니다.
CESARS는 기업, 연구소, 지자체에 문호를 개방하여 조언 제공, 기술 피드백, 테스트 수행 지원, 하드웨어를 포함한 기술 플랫폼 자체에 대한 액세스 권한을 제공합니다.
UAV 항법의 실시간 제어 강화를 위한 통합 솔루션
CESARS 팀은 프로젝트를 진행하기 전에 일반적으로 지상에서 장비를 테스트하고 검증합니다. 여기서는 Cobham의 AVIATOR UAV 200과 SBG Systems의 Ellipse-D 관성 항법 시스템(INS) 간의 호환성을 확인하는 것이 목표였습니다.
Ellipse-D는 소형 듀얼 안테나 INS로, 가장 까다로운 환경에서도 고정밀 항법 및 자세 데이터를 제공합니다.
모든 SBG 센서와 마찬가지로, Ellipse-D INS/GNSS는 최적의 성능을 보장하기 위해 -40°C에서 85°C에 이르는 광범위한 테스트를 거칩니다. 또한, 모든 조건에서 신뢰성을 보장하기 위해 정밀하게 보정됩니다.
AVIATOR UAV 200은 소형 UAV에 장착 가능한 컴팩트한 올인원 위성 통신(Satcom) 단말기(안테나 및 모뎀)입니다. 이 단말기는 UAV와 위성 간의 연결을 가능하게 하며, 위성은 UAV와 지상 제어 시스템 간의 중개자 역할을 합니다.
Cobham의 솔루션은 UAV에서 지상 제어 시스템으로 비디오와 같은 정보를 매우 낮은 데이터 전송률(200kbps)로 전송합니다. AVIATOR UAV 200은 BLOS(Beyond Line of Sight) 통신을 통해 UAV가 제어실에서 더 멀리, 더 오래 비행할 수 있도록 합니다.
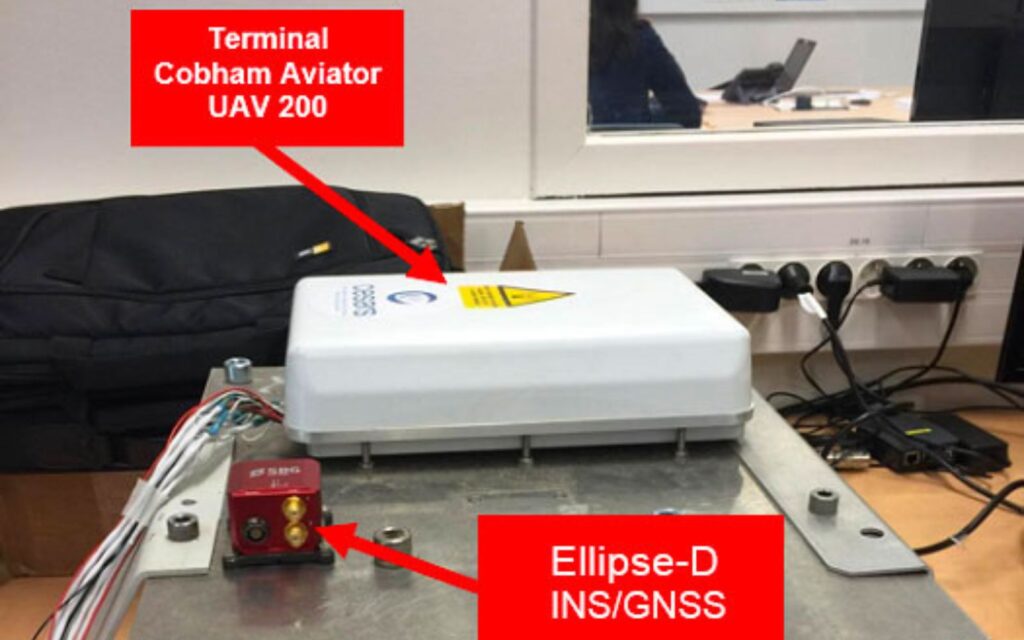
이들은 어떻게 협력하나요?
관성 센서는 롤, 피치, 요, 방위각 및 위치 입력값을 AVIATOR UAV 200에 전송합니다. 당사는 이 데이터를 사용하여 AVIATOR UAV 200의 안테나 빔을 통신 위성 쪽으로 향하게 하고 정밀하게 추적합니다.
결과적으로 이는 최적의 데이터 전송을 유지하는 데 기여합니다. 안테나 지점이 정확할수록 위성 링크는 더욱 안정화됩니다.
Ellipse-D INS/GNSS는 듀얼 안테나 GNSS 수신기 덕분에 시작 시점에 정확하고 신뢰할 수 있는 방위각을 제공하며, 이는 이러한 응용 분야에서 매우 중요합니다. INS 센서는 AVIATOR UAV 200이 비행 중 위성 링크를 유지할 수 있도록 모션 및 위치 데이터를 제공합니다.
스푸핑(spoofing) 발생 시, INS는 확장 칼만 필터(Extended Kalman Filter)를 통해 강력한 방위각을 유지하도록 지원합니다.
지상 구성에서의 정지 및 이동 테스트
2020년 10월, CNES는 CST (툴루즈 우주 센터) 내에서 몇 가지 테스트를 수행했습니다.
먼저, 팀은 실험실에서 하드웨어와 소프트웨어를 준비했습니다. 또한, 그들은 하드웨어를 Oscar 트럭에 통합했습니다. 이동식 실험실인 Oscar는 도로에서 OTM 안테나를 직접 운반하고 테스트합니다. 적절한 정지 작동을 확인한 후, 팀은 CNES 내에서 OTM 테스트를 진행했습니다.
마지막으로, 이 테스트들은 관성 센서와 터미널 간의 호환성을 확인했습니다.
장비 설정
실내에서 정지 모드로 테스트를 진행하는 동안 CNES는 Ellipse-D INS/GNSS와 함께 제공되는 sbgcenter 소프트웨어를 사용하여 애플리케이션에 가장 적합하도록 장비를 구성했습니다.
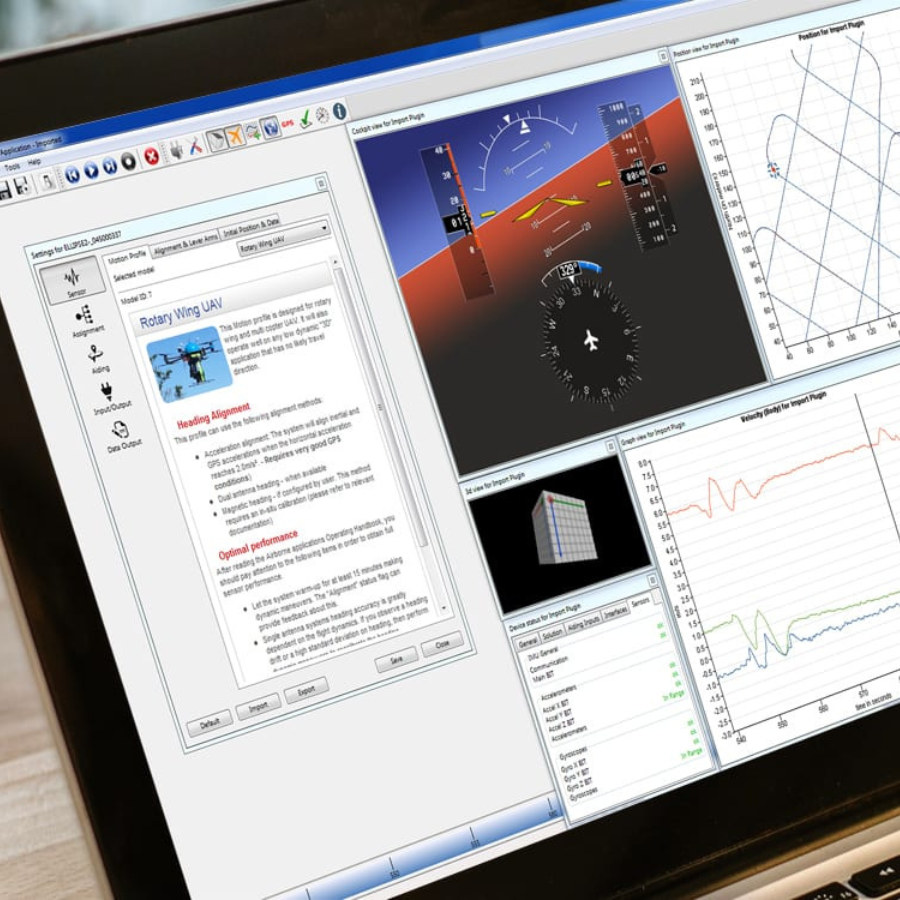
이 소프트웨어는 확장 칼만 필터(Extended Kalman Filter) 파라미터를 조정할 수 있는 다양한 모션 프로파일을 제공하여 사용 조건에 맞는 최고의 성능을 발휘합니다.
sbgCenter 소프트웨어에서 선택된 설정:
- 프로파일 선택: "general purpose"(일반 목적). 오스카 트럭의 주행 특성에 가장 적합했습니다. UAV에 통합할 경우, UAV 프로파일을 선택해야 합니다.
- 2개의 GNSS 안테나 구성은 Cobham 터미널로부터 45cm 이상 떨어져 있어야 하며, 유사한 "환경"에 위치해야 합니다 (충분히 가깝고, 그들 사이에 장애물이 없으며, 동일한 동역학적 영향을 받아야 합니다).
- 입력된 제어 장치를 기준으로 차량 정렬 (본 사례에서는 동일한 축을 따라 정렬됨).
- 다른 센서가 캐리어에 장착된 경우, 해당 센서도 입력할 수 있습니다(피토관, 가속도계 등).
- Ellipse-D INS/GNSS의 COM 포트 A("메인")는 sbgcenter에서 수신된 정보를 시각화하기 위해 PC에 연결됩니다. 포트 E는 Cobham 터미널에 연결됩니다. 둘 다 115200 보드로 구성됩니다.
- 데이터 출력과 관련하여, AT_ITINS 메시지의 전송 주파수는 최대 50Hz여야 합니다.
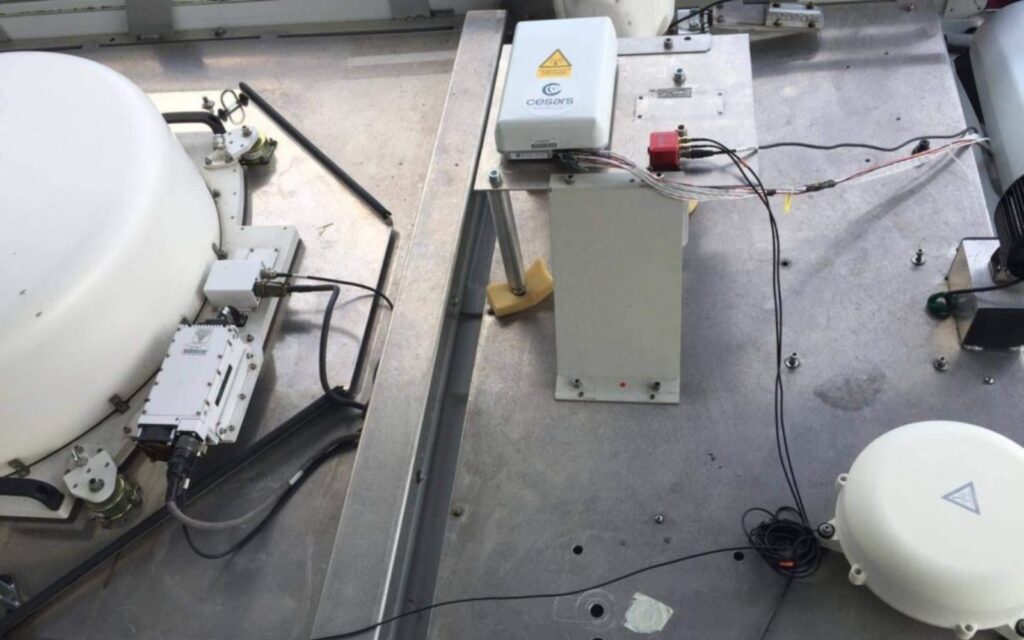
통합 및 OTM 테스트
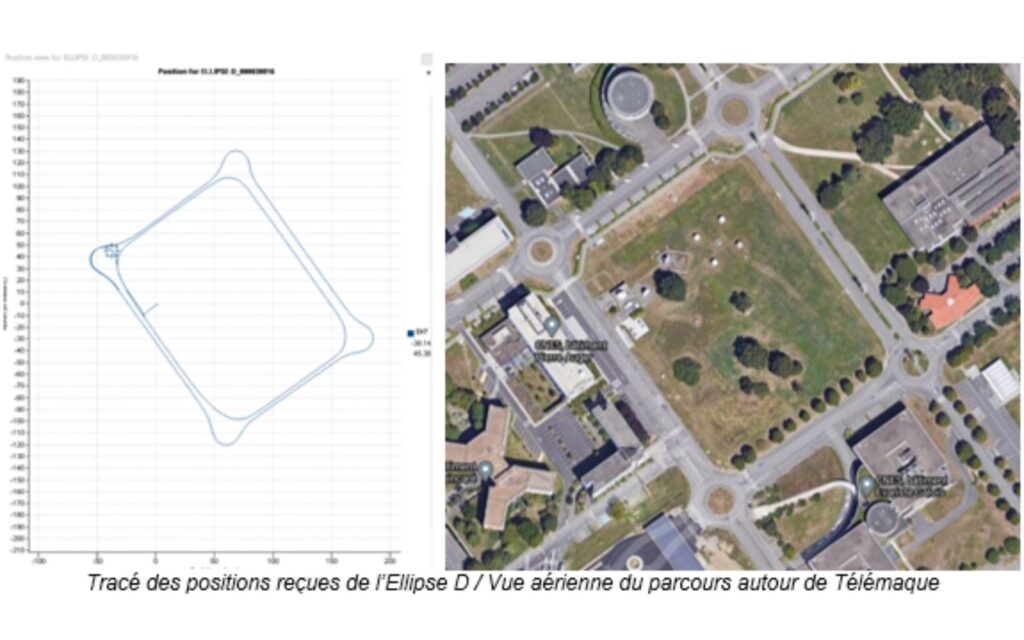
동일한 회로에서 두 번의 '주행 중(On-The-Move)' 테스트가 진행되었습니다. 테스트 회로에는 직선 구간과 회전교차로가 포함되어 있으며, 완주를 위한 최대 속도는 30km/h였습니다.
첫 번째 테스트 결과, 설정 조정(특히 너무 높게 설정된 전송 주파수)이 필요하다는 것이 밝혀졌습니다. 두 번째 테스트에서는 방향을 바꿀 때에도 연결이 안정적으로 유지되어 설정이 검증되었습니다.
핑이 정상적으로 통과되었으며, 관측된 가장 긴 지연 시간은 건물 근처를 통과한 직후(LOS의 차단 가능성)에 발생한 것들이었습니다. Aviator UAV 200 인터페이스에서는 모든 것이 정상적으로 작동했습니다(신호 레벨 >50dbHz, GPS 픽스). 테스트 세션을 기록함으로써, 다양한 옵션을 통해 SBGcenter에서 시퀀스를 다시 재생할 수 있습니다:
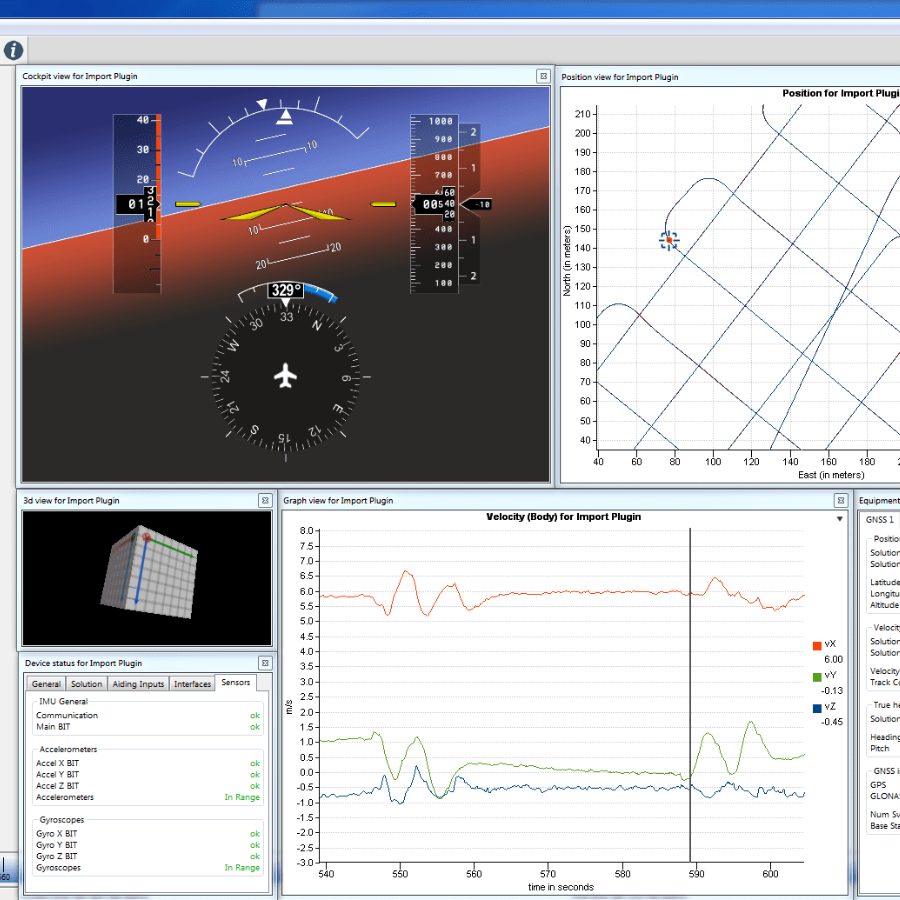
- 위치 뷰(Position view): 차량의 경로를 따라갈 수 있는 애니메이션이 포함된 그래픽을 표시합니다.
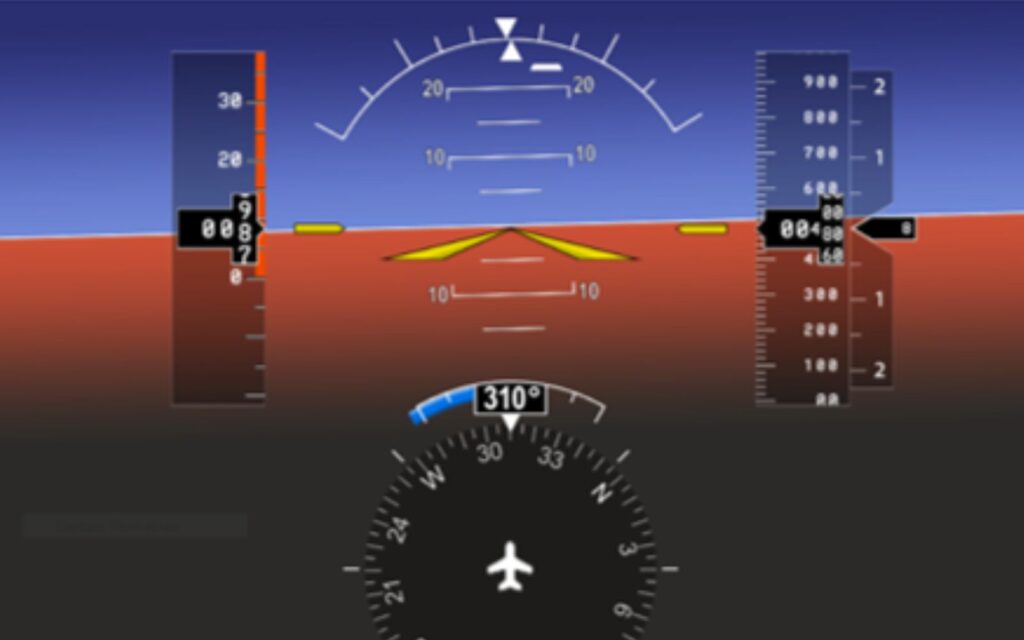
- 콕핏 뷰(Cockpit View): 캐리어의 자세 데이터를 시각화해 주는 그래픽 사용자 인터페이스입니다.
결론
이 모든 테스트를 거쳐, CNES의 Cesars 센터 팀은 SBG Systems의 Ellipse-D 관성 항법 장치(INS)가 Cobham Aviator UAV 200 터미널과 “지상” 구성에서 호환된다는 결론에 도달했습니다.
이번 성공적인 테스트는 UAV 사용자들에게 광범위한 기회를 제공합니다.
Ellipse-D
Ellipse-D는 듀얼 안테나 및 듀얼 주파수 RTK GNSS를 통합한 관성 항법 시스템으로 당사의 후처리 소프트웨어 Qinertia와 호환됩니다.
로봇 및 지리 공간 응용 분야를 위해 설계되었으며, 향상된 추측 항법 정확도를 위해 주행거리계(Odometer) 입력을 Pulse 또는 CAN OBDII와 융합할 수 있습니다.

Ellipse-D 견적 요청
궁금한 점이 있으신가요?
FAQ 섹션에 오신 것을 환영합니다! 여기에서 당사가 소개하는 애플리케이션에 대한 가장 일반적인 질문과 답변을 확인하실 수 있습니다. 찾으시는 내용이 없다면 언제든지 당사에 직접 문의해 주세요!
UAV도 GPS를 사용하나요?
일반적으로 드론으로 알려진 무인 항공기(UAV)는 항법 및 측위를 위해 주로 글로벌 포지셔닝 시스템(GPS) 기술을 사용합니다.
GPS는 UAV 항법 시스템의 필수 구성 요소로, 드론이 자신의 위치를 정확히 파악하고 다양한 작업을 수행할 수 있도록 실시간 위치 데이터를 제공합니다.
최근 몇 년 동안, 이 용어는 새로운 용어인 GNSS(Global Navigation Satellite System)로 대체되었습니다. GNSS는 GPS 및 다양한 다른 시스템을 포함하는 위성 항법 시스템의 포괄적인 범주를 의미합니다. 이와 대조적으로, GPS는 미국에서 개발된 특정 유형의 GNSS입니다.
UAV 운용 시 출력 지연을 제어하는 방법은 무엇입니까?
UAV 운영에서 출력 지연을 제어하는 것은 특히 방산 또는 미션 크리티컬 애플리케이션에서 반응성 성능, 정밀 항법 및 효과적인 통신을 보장하는 데 필수적입니다.
출력 지연은 실시간 제어 애플리케이션에서 중요한 측면으로, 출력 지연이 길어지면 제어 루프 성능이 저하될 수 있습니다. 당사의 INS 임베디드 소프트웨어는 출력 지연을 최소화하도록 설계되었습니다. 센서 데이터가 샘플링되면, 확장 칼만 필터(EKF)가 출력이 생성되기 전에 작고 일정한 시간의 연산을 수행합니다. 일반적으로 관찰되는 출력 지연은 1밀리초 미만입니다.
총 지연 시간을 구하려면 처리 지연 시간을 데이터 전송 지연 시간에 더해야 합니다. 이 전송 지연 시간은 인터페이스에 따라 다릅니다. 예를 들어, 115200 bps의 UART 인터페이스로 전송되는 50바이트 메시지는 완전히 전송되는 데 4ms가 소요됩니다. 출력 지연 시간을 최소화하려면 더 높은 보레이트(baudrate)를 고려하세요.
UAV 지오펜싱이란 무엇인가요?
무인항공기(UAV) 지오펜싱은 무인항공기(UAV)가 운용될 수 있는 특정 지리적 경계를 정의하는 가상 장벽입니다.
이 기술은 특히 비행 활동이 인명, 재산 또는 제한 구역에 위험을 초래할 수 있는 지역에서 드론 운용의 안전, 보안 및 규정 준수를 강화하는 데 중추적인 역할을 합니다.
배송 서비스, 건설, 농업 등의 산업에서 지오펜싱(geofencing)은 드론이 안전하고 합법적인 구역 내에서 운용되도록 보장하여 잠재적인 충돌을 방지하고 운용 효율성을 높여줍니다.
법 집행 기관과 응급 서비스 기관은 지오펜싱을 활용하여 대중 행사나 비상 상황 시 무인항공기(UAV) 운용을 관리함으로써, 드론이 민감한 구역에 진입하지 못하도록 할 수 있습니다.
지오펜싱(Geofencing)을 활용하면 드론의 특정 서식지나 보호구역 진입을 제한하여 야생동물과 천연자원을 보호할 수 있습니다.
페이로드란 무엇인가요?
페이로드(Payload)는 기본 기능 외에 본래의 목적을 수행하기 위해 차량(드론, 선박 등)이 운반하는 모든 장비, 장치 또는 자재를 의미합니다. 페이로드는 모터, 배터리, 프레임 등 차량 작동에 필요한 구성 요소와는 별개입니다.
페이로드의 예시:
- 카메라: 고해상도 카메라, 열화상 카메라…
- 센서: LiDAR, 초분광 센서, 화학 센서…
- 통신 장비: 무전기, 신호 중계기…
- 과학 기기: 기상 센서, 공기 채집기…
- 기타 특수 장비
