获取您无人机项目的最佳建议 →
 Qinertia GNSS-INS
 Ellipse-D
 Stellar-40
Qinertia GNSS-INS
GNSS + IMU 后处理
大地测量引擎
PPK 和 PPP-RTK 处理
直接访问 CORS 网络
探索
Ellipse-D
INS
双天线RTKINS
0.05° 横滚角和俯仰角
0.2° 航向
探索
Stellar-40
INS
先进的抗干扰和抗欺骗能力
在 GNSS 受限环境下,定位误差低至 0.2% DT
0.05° 航向角(RTK)
探索
无人机部件
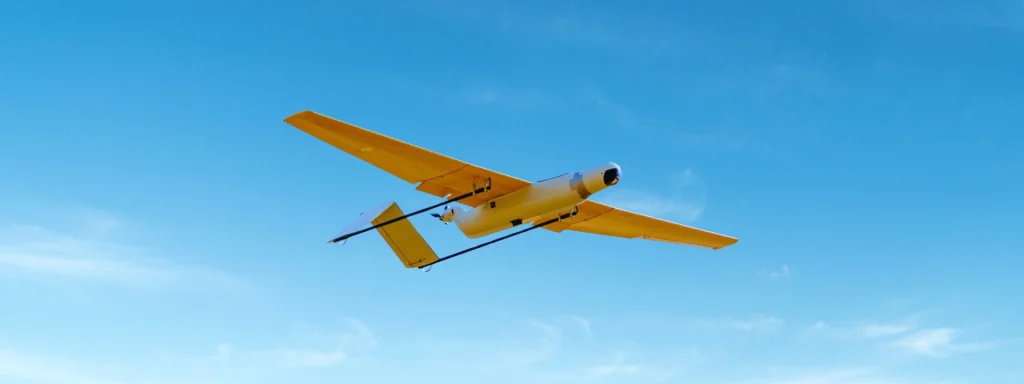
无人机(UAV)的各组件协同工作,为现代无人机提供所需的稳定性、导航、控制和任务执行能力。无人机整合了多个子系统,以确保安全、高效的运行。
机身和推进系统产生升力和推力。与此同时,飞行控制器负责稳定机体并执行控制指令。此外,导航传感器提供精确的位置和姿态信息。与之并行,通信链路则实现命令、控制和数据传输。 最后,任务有效载荷执行特定应用任务。这些相互连接的组件共同决定了无人机在商业、工业和国防应用中的飞行性能、可靠性和运行安全性。
组件
- 机身:构成无人机的结构主干,在提供机械支撑的同时尽可能减轻重量。通常采用碳纤维复合材料和航空级铝合金等材料,以最大限度地提高强度重量比并增强耐用性。
- 推进系统:由电动机或内燃机、电子调速器 (ESC)、螺旋桨以及配电电子设备组成。这些组件协同工作,在产生推力的同时优化能源效率和飞行续航。
- 飞行控制:作为 UAV 的中央处理单元,持续收集机载传感器的数据以稳定飞行器并执行控制算法。现代控制器集成了惯性测量单元 (IMU)、气压计、磁力计和 GNSS 接收机,以估计位置、速度和姿态。
- 惯性导航系统(INS):对于需要高精度的应用,无人机通常会集成惯性导航系统(INS),将 GNSS 测量与战术级惯性传感器紧密耦合。通常情况下,这种传感器融合即使在临时 GNSS 中断、信号退化或电子干扰期间也能提供精确的导航,这对于自主和超视距(BVLOS)作业至关重要。
- 通信系统:可通过射频链路、LTE/5G 或卫星通信实现遥测、指挥与控制、有效载荷数据传输以及视频流传输。冗余通信信道可在恶劣环境下增强系统运行韧性。
- 有效载荷:任务专用有效载荷包括电光相机、激光雷达扫描仪、高光谱传感器、热成像仪、雷达或测绘设备。其效能取决于云台提供的精确稳定以及导航系统提供的精准位置和姿态数据。
这些集成组件共同决定了无人机的飞行性能、导航精度、载荷能力以及任务可靠性。在日益严苛的环境中,选择高性能传感器和可靠的导航技术,是实现安全、自主且精准运行的基础。
探索我们针对无人机的惯性解决方案