귀하의 무인항공기(UAV) 프로젝트를 위한 최고의 조언을 받아보세요 →
 Qinertia GNSS-INS
 Ellipse-D
 Stellar-40
Qinertia GNSS-INS
GNSS + IMU 후처리(Post Processing)
측지 엔진
PPK 및 PPP-RTK 처리
CORS 네트워크 직접 접속
발견하기
Ellipse-D
INS
듀얼 안테나 RTK INS
0.05 ° 롤 및 피치(Roll and Pitch)
0.2° 헤딩(Heading)
발견하기
Stellar-40
INS
고도의 전파 방해 및 신호 위조에 대한 내성
GNSS 음영 지역에서 0.2% DT 수준의 위치 오차
0.05 ° 방위각(RTK)
발견하기
무인항공기(UAV) 부품
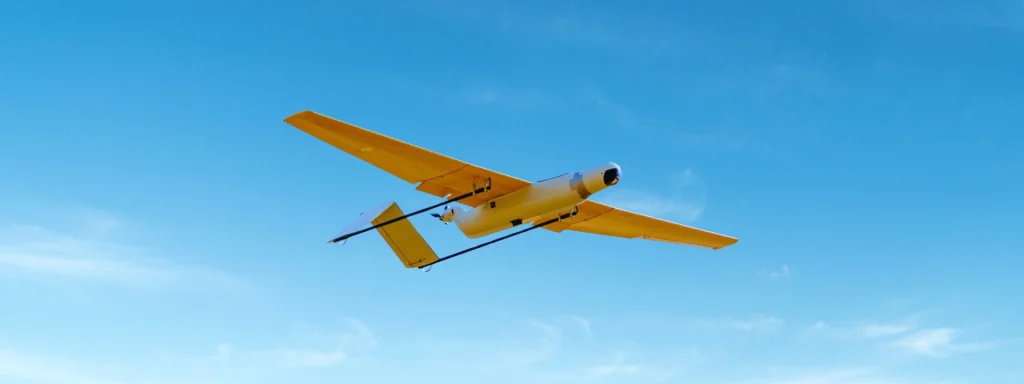
UAV 부품들은 현대 무인 항공기(UAV)에 요구되는 안정성, 항법, 제어 및 임무 수행 능력을 제공하기 위해 함께 작동합니다. UAV는 안전하고 효율적인 작동을 보장하기 위해 여러 하위 시스템을 결합합니다.
기체와 추진 시스템은 양력과 추력을 생성합니다. 한편, 비행 제어기는 항공기를 안정화하고 제어 명령을 실행합니다. 동시에 항법 센서는 정확한 위치와 방향을 제공합니다. 이와 병행하여 통신 링크는 명령, 제어 및 데이터 전송을 가능하게 합니다. 마지막으로, 임무 페이로드는 애플리케이션별 작업을 수행합니다. 종합적으로, 이러한 상호 연결된 부품들은 상업용, 산업용 및 방위 산업 분야 전반에 걸쳐 비행 성능, 신뢰성 및 운영 안전성을 결정합니다.
구성 요소
- 기체(Airframe): UAV의 구조적 뼈대를 형성하여 무게는 최소화하면서 기계적 지지를 제공합니다. 중량 대비 강도를 극대화하고 내구성을 향상시키기 위해 탄소 섬유 복합재 및 항공우주 등급 알루미늄과 같은 소재가 주로 사용됩니다.
- 추진 시스템: 전기 모터 또는 내연기관, 전자 변속기(ESC), 프로펠러 및 전력 분배 전자로 구성됩니다. 이러한 구성 요소가 함께 작동하여 추력을 생성하는 동시에 에너지 효율성과 비행 지속 시간을 최적화합니다.
- 비행 제어기: UAV의 중앙 처리 장치 역할을 하며, 온보드 센서의 데이터를 지속적으로 수집하여 항공기를 안정시키고 제어 알고리즘을 실행합니다. 최신 제어기는 관성 측정 장치(IMU), 기압계, 자력계 및 GNSS 수신기를 통합하여 위치, 속도 및 자세를 추정합니다.
- 관성 항법 시스템(INS): 높은 정확도가 요구되는 애플리케이션의 경우, UAV는 일반적으로 GNSS 측정값과 전술 등급 관성 센서를 긴밀하게 결합(tightly couple)하는 관성 항법 시스템(INS)을 통합합니다. 일반적으로 이러한 센서 융합은 일시적인 GNSS 중단, 신호 저하 또는 전자파 간섭 중에도 정밀한 항법을 제공하므로 자율 주행 및 가시권 외(BVLOS) 작전에 필수적입니다.
- 통신 시스템: RF 링크, LTE/5G 또는 위성 통신을 통해 원격 측정, 명령 및 제어, 페이로드 데이터 전송, 비디오 스트리밍을 지원합니다. 이중화된 통신 채널은 까다로운 환경에서 운용 탄력성을 향상시킵니다.
- 페이로드: 임무 맞춤형 페이로드에는 전자광학 카메라, LiDAR 스캐너, 초분광 센서, 열화상 카메라, 레이더 또는 매핑 장비가 포함됩니다. 이들의 효율성은 짐벌이 제공하는 정확한 안정화와 항법 시스템이 공급하는 정밀한 위치 및 자세 데이터에 따라 달라집니다.
이러한 통합 부품들은 함께 UAV의 비행 성능, 항법 정확도, 페이로드 용량 및 임무 신뢰성을 결정합니다. 고성능 센서와 견고한 항법 기술을 선택하는 것은 점차 까다로워지는 환경에서 안전하고 자율적이며 정밀한 작업을 수행하는 데 필수적입니다.
UAV용 관성 솔루션을 살펴보세요.