
La résolution des ambiguïtés dans la technologie de positionnement précis par point (PPP) est une méthode qui résout les ambiguïtés entières dans les mesures de phase porteuse. L'objectif principal est de faire passer le PPP d'une précision centimétrique à une fiabilité millimétrique. La résolution de ces valeurs entières permet au PPP d'améliorer la précision du positionnement et de réduire les temps de convergence. L'approche associant le PPP à la résolution des ambiguïtés (AR), souvent appelée PPP-AR, exploite des biais de phase et de code soigneusement modélisés ainsi que des produits d'horloge satellite haute fidélité.
Le processus de résolution des ambiguïtés permet de réduire les incertitudes et autorise l'estimateur à traiter les mesures de phase comme des nombres entiers fixes. Cela a pour effet d'accroître la fiabilité et la précision. Nous avons étudié l'interopérabilité et la validation croisée des produits de biais de phase générés par de multiples centres d'analyse. L'objectif de cette analyse est d'encourager des normes cohérentes, de faciliter la combinaison des résultats et de promouvoir la mise en œuvre en temps réel.
En pratique, il a été démontré que la résolution des ambiguïtés au sein du PPP accélère la convergence, améliore les taux de fixation et renforce l'intégrité de la position, même dans des conditions de signal difficiles. À mesure que les constellations GNSS se développent et que les techniques de modélisation s'améliorent, le PPP avec résolution des ambiguïtés s'impose comme un outil clé pour les applications de haute précision, allant de la topographie à la navigation autonome.
SBG Systems a développé une nouvelle technologie appelée Orbi AR (Ambiguity Resolution), qui offre une précision centimétrique avec le GNSS sans recourir à des stations de référence locales ou à une infrastructure au sol dense.
Pourquoi utiliser Orbi AR plutôt que le RTK ?
Dans cette section, nous examinerons les facteurs critiques — notamment la vitesse de déploiement, la résilience opérationnelle et l'expérience utilisateur — qui font pencher la balance, offrant une justification claire pour choisir la polyvalence et l'accessibilité d'Orbi AR face aux contraintes conventionnelles du RTK sur les chantiers modernes et complexes.
RTK – GNSS différentiel
Le RTK fonctionne avec deux récepteurs :
- Un récepteur de station de base est installé à un emplacement fixe et connu ; il calcule les erreurs en comparant sa position connue au signal GNSS qu'il reçoit.
- Un récepteur mobile (statique/cinématique) qui reçoit les corrections d'erreur d'un récepteur de station de base proche et les applique à son propre signal pour obtenir une position relative de haute précision.
La précision est très élevée, mais le mobile doit être relativement proche de la station de base (généralement de 10 à 30 km selon les conditions atmosphériques), car de nombreuses erreurs (telles que les délais atmosphériques) sont locales.
Orbi AR – Positionnement précis par point (PPP)
Au lieu d'utiliser une seule station de base locale pour trouver les erreurs relatives, Orbi AR utilise des données de correction disponibles à l'échelle mondiale pour calculer sa propre position absolue avec une haute précision, en toute indépendance. La correction globale comprend des informations d'orbite et d'horloge de satellite extrêmement précises, ainsi que des modèles pour les retards atmosphériques.
| Fonctionnalité | Orbi AR | RTK |
|---|---|---|
| Station de base locale | Non requise | Nécessaire |
| Couverture | Mondiale | Locale (Base unique dans un rayon de 30 km ; VRS dans un rayon de 80 km) |
| Précision | Statique 2-5 cm à 2 sigma Cinématique 2-3 cm à 1 sigma | Centimétrique (cm) |
| Configuration | Simple (un seul récepteur) | Complexe (nécessite l'installation d'une base locale) |
Pour simplifier, on peut imaginer la différence comme celle entre deux étudiants se préparant à un examen. Le RTK est comparable à un étudiant qui prend des cours particuliers, où l'un a déjà la bonne réponse et utilise son expérience pour aider l'autre à corriger ses erreurs.
Orbi AR, en revanche, est comme un étudiant travaillant seul mais vérifiant méticuleusement ses réponses à l'aide d'un livre. Bien que le tuteur privé puisse être légèrement plus précis, il est beaucoup plus difficile à mettre en place et plus coûteux. Et bien que les deux approches mènent à des résultats précis, la manière dont les corrections sont obtenues — via un tuteur à proximité (RTK) ou un livre disponible mondialement (PPP) — est ce qui les distingue.
Comment fonctionne Orbi AR ?
Un récepteur GNSS standard est affecté par plusieurs erreurs importantes :
- Erreurs d'orbite des satellites : Le satellite ne se trouve pas exactement là où son message de diffusion l'indique.
- Erreurs d'horloge des satellites : L'horloge atomique du satellite présente des erreurs de synchronisation infimes mais significatives.
- Retards atmosphériques : L'ionosphère et la troposphère ralentissent et dévient les signaux GNSS.
Ces erreurs de transmission et de synchronisation se combinent pour générer des inexactitudes dans la position calculée du récepteur. Pour plus d'explications, consultez les sections sur le GNSS et ses sources d'erreur ainsi que sur l'effet des erreurs atmosphériques sur le traitement RTK et PPK.
Le principe fondamental d'Orbi AR consiste à corriger les erreurs mentionnées ci-dessus à l'aide de données de correction précises :
- Le service International GNSS Service (IGS) calcule l'orbite exacte et l'erreur d'horloge exacte de chaque satellite avec une extrême précision.
- Un Réseau Mondial de Stations de Référence opère dans toutes les régions et applique des algorithmes complexes pour la détermination d'orbite et l'estimation du biais de phase des satellites.
- Une fois le biais de phase généré, une étape de vérification dédiée est effectuée au niveau de plusieurs stations de contrôle, permettant de contrôler chaque mesure satellite utilisée avec le jeu de corrections.
- Utilise des observations GNSS bi-fréquence pour atténuer le retard ionosphérique et obtenir des mesures sans influence ionosphérique, sans recourir à des modèles ionosphériques externes
- Une modélisation avancée est appliquée pour estimer et résoudre mathématiquement le délai lié à la troposphère.

Principaux avantages d'Orbi AR
Orbi AR représente une avancée fondamentale dans la manière dont les données géospatiales précises sont collectées, visualisées et exploitées sur le terrain, bien au-delà des limites traditionnelles du positionnement par satellite seul. Voici les principaux avantages d'Orbi AR :
- Couverture mondiale : obtention d'une haute précision au milieu de l'océan, dans un désert ou dans toute zone isolée, sans nécessiter de station de base locale.
- Haute précision : un positionnement centimétrique [Rapport de test à venir]
- Cohérence interrégionale : une précision uniforme dans le monde entier.
- Temps de convergence rapide : une technique moderne qui réduit le temps nécessaire pour atteindre une précision centimétrique.
- Évolutivité : une solution idéale pour les applications grand public et mondiales, l'absence de stations de référence locales étant requise.
- Rentabilité : réduction de la dépendance envers les réseaux denses de stations de correction au sol, ce qui diminue les coûts d'infrastructure.
Orbi AR dans le logiciel Qinertia
Qinertia, le logiciel de post-traitement, propulse Orbi AR au niveau supérieur en l'associant au moteur géodésique et aux technologies de traitement de Qinertia.
Moteur géodésique : transposer la précision d'Orbi AR dans le contexte local
Bien que les solutions Orbi AR fournissent des positions d'une grande précision, un défi majeur subsiste pour les utilisateurs finaux : la conversion de ces résultats du référentiel ITRF 2020 vers un datum local afin de les comparer à des points de référence connus. Cette étape cruciale nécessite souvent des transformations géodésiques complexes, présentant un risque élevé d'erreur pour les non-experts.
Qinertia répond directement à ce défi grâce à son moteur géodésique intégré. Ce moteur dispose d'une base de données complète de transformations publiques, permettant une conversion de coordonnées fluide et précise. En gérant en interne l'ensemble des transformations de datum, le moteur de Qinertia élimine une source majeure d'erreur potentielle. Il garantit que les positions dérivées du PPP sont automatiquement et correctement exprimées dans le système de coordonnées souhaité par l'utilisateur, rendant l'ensemble du flux de travail, des données brutes aux résultats localisés exploitables, à la fois plus simple et plus fiable.
Technologie de traitement : fusion d'Orbi AR et d'une IMU pour une fiabilité inégalée
Le noyau de traitement de Qinertia est conçu pour maximiser la fiabilité d'Orbi AR ; il utilise une technologie de traitement en marche avant, en marche arrière et fusionné, ce qui améliore le temps de convergence, réduit le bruit et renforce la fiabilité.

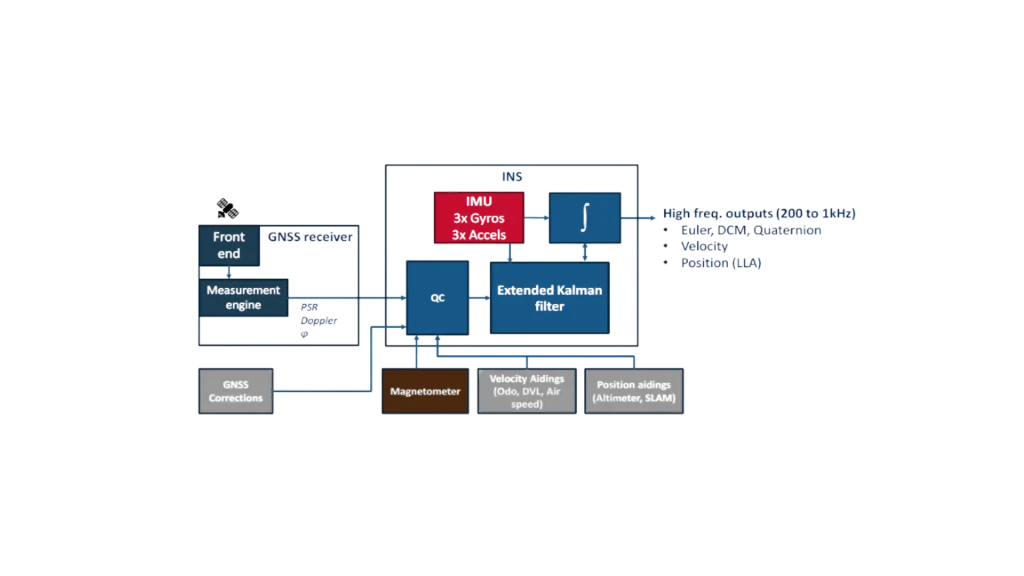
De plus, le mode de traitement par couplage fort PPP fusionne les mesures brutes du récepteur GNSS et les combine avec une IMU à un niveau fondamental pour une solution de navigation plus robuste et continue. Le couplage fort avec une IMU fournit des contraintes supplémentaires, contribuant à réduire les temps de convergence et à accélérer considérablement la reconvergence après une perte de signal.
Orbi AR dans Qinertia Cloud
Qinertia Cloud est une plateforme web avancée de post-traitement GNSS basée sur le cloud et propulsée par Qinertia. Tirant parti de la technologie de pointe Orbi AR, Qinertia Cloud transforme vos données GNSS brutes en résultats de haute précision directement dans votre navigateur web.
Découvrez Qinertia Cloud