
Tunga maskiner

Tunga maskiner beskriver stor mekanisk utrustning som utför uppgifter som kräver hög effekt, strukturell styrka och kontinuerlig drift. Industrier använder dessa maskiner för grävning, lyft, materialhantering, borrning, schaktning, transport och byggnation. Tunga maskiner omfattar grävmaskiner, schaktmaskiner, hjullastare, kranar, väghyvlar, gruvbilar, borriggar och jordbruksmaskiner. Varje maskin kombinerar mekaniska system, hydrauliska ställdon, motorer och elektroniska styrenheter för att generera och hantera stora krafter.
Tillverkare konstruerar tunga maskiner för att klara krävande driftsmiljöer. Maskiner utsätts ofta för kraftiga vibrationer, mekaniska stötar, temperaturvariationer, damm, fukt och elektromagnetiska störningar. Dessa förhållanden kan påverka mekaniska komponenter och elektroniska sensorer. Ingenjörer väljer därför robusta komponenter som bibehåller tillförlitlig prestanda under maskinens hela livslängd.
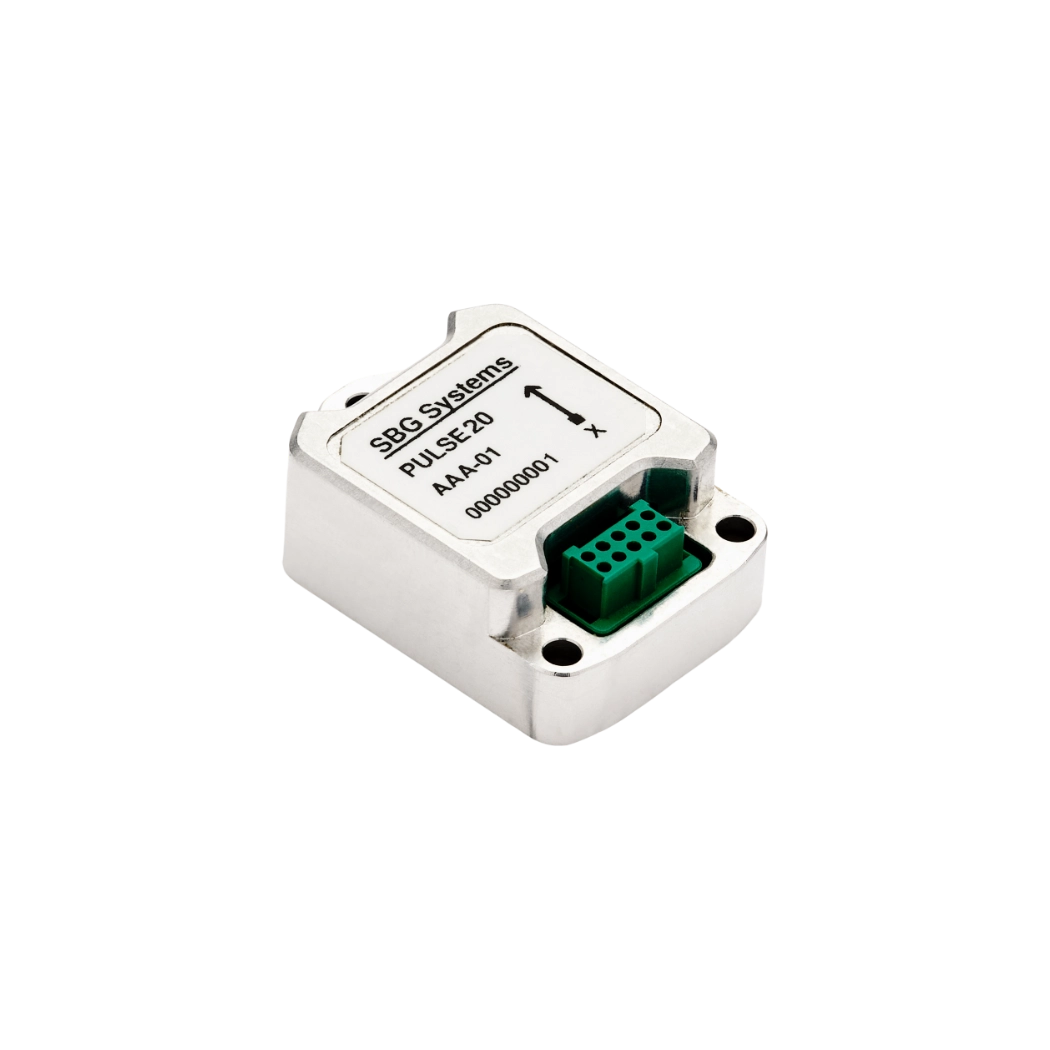
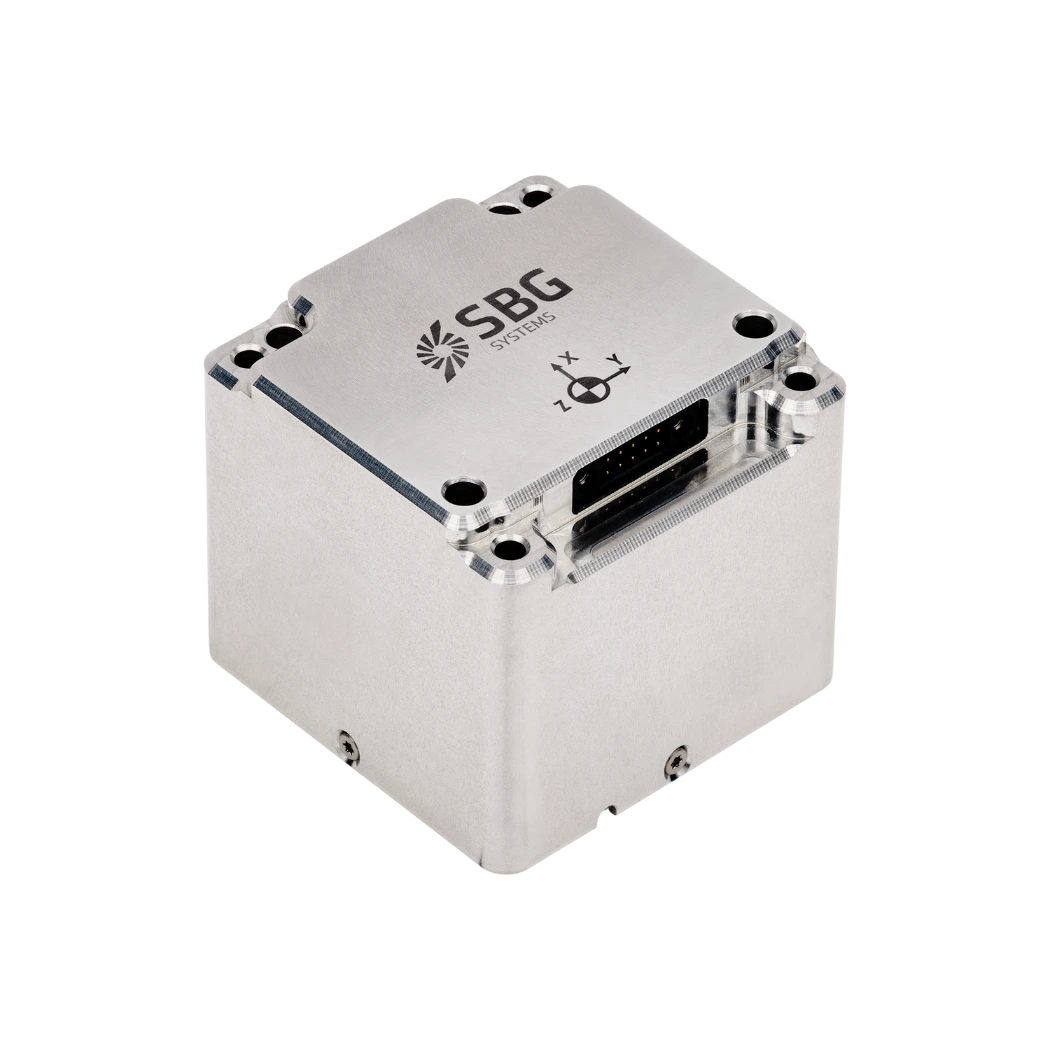
Moderna tunga maskiner förlitar sig i allt högre grad på elektroniska mät- och styrsystem. GNSS-mottagare tillhandahåller absolut positionering, medan inertisensorer mäter acceleration och vinkelrörelser. En IMU kombinerar accelerometrar och gyroskop för att mäta maskinens linjära acceleration och rotation. En AHRS bearbetar inertimätningar för att uppskatta roll, pitch och kurs. En INS kombinerar inertidata med GNSS och andra stödsensorer för att beräkna position, hastighet och orientering.
Dessa system stöder maskinvägledning, automatisk schaktning, lastövervakning, stabilisering och autonom drift. Till exempel kan en grävmaskin använda ett INS för att fastställa position och orientering för chassi och tillbehör. En gruvbil kan använda GNSS/INS-fusion för att upprätthålla noggrann navigation trots vibrationer och tillfälliga GNSS-avbrott.
Tunga maskiner kräver också robust sensorintegration. Höga nivåer av stötar och vibrationer kan introducera mätfel och försämra sensorprestandan. Ingenjörer tar därför hänsyn till biasstabilitet, brusdensitet, dynamiskt omfång, bandbredd, temperaturkänslighet och stöttålighet när de väljer inertisensorer.
Robusta IMU-, AHRS- och INS-lösningar hjälper maskiner att upprätthålla tillförlitlig rörelsemedvetenhet och möjliggör exakta, säkra och effektiva operationer.
