


UART – Universal Asynchronous Receiver-Transmitter
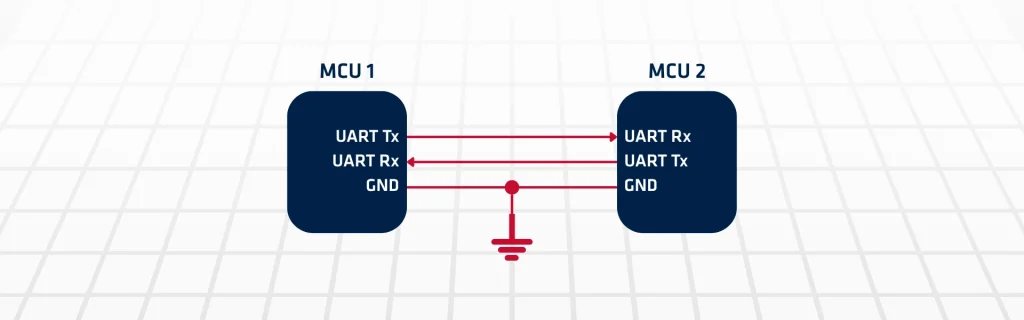
UART, eller Universal Asynchronous Receiver-Transmitter, möjliggör tillförlitlig seriel kommunikation mellan digitala enheter. Först omvandlas parallell data till seriell form för sändning. Sedan återskapar mottagarsidan datan till parallell form igen. På grund av detta används det enkla gränssnittet i stor utsträckning i inbäddade navigeringssystem. Tröghetsnavigeringssystem, eller INS, förlitar sig på sensorkommunikation i realtid. Följaktligen tillhandahåller UART en lätt och effektiv metod för att ansluta IMU:er till processorer.
Till skillnad från mer komplexa gränssnitt kräver inte UART någon dedikerad klocklinje. Istället överförs data med konfigurerbara baudhastigheter och standardiserade indelningsformat. Varje sändning innehåller start-, data-, paritets- och stoppbitar. Denna struktur säkerställer därför feldetektering och synkronisering mellan enheter. I praktiken genererar INS-moduler stora strömmar av accelerometer- och gyroskopdata.
UART-baudhastighet och utdatafrekvens
Baudhastigheten definierar hur många symboler eller bitar per sekund som UART överför. En högre baudhastighet ökar genomströmningen, vilket är avgörande för snabb överföring av IMU-data. Högre hastigheter gör dock också signalen känsligare för brus och linjekvalitet. Utdatafrekvensen från IMU:n avgör hur ofta sensorn genererar navigeringsdata. Till exempel kan en IMU skicka ut mätvärden i 200 Hz eller högre. För att överföra denna data på ett tillförlitligt sätt måste UART-baudhastigheten väljas så att den klarar sensorns datavolym plus protokollomkostnader.
Kabellängden påverkar UART-prestandan direkt. Längre kablar ökar kapacitansen och resistansen, vilket kan förvanska signaler vid höga baudhastigheter. Som ett resultat tillåter kortare kablar högre baudhastigheter, medan längre kablar kan kräva reducerade baudhastigheter för att bibehålla dataintegriteten. Till exempel kan en baudhastighet på 115200 fungera tillförlitligt över flera meter, men hastigheter över 1 Mbps kräver som regel mycket korta och välskärmade kablar.
Därför måste ingenjörer balansera dessa tre parametrar. Om en IMU har en hög utdatafrekvens krävs en tillräckligt hög baudhastighet, men kabellängden måste hållas kort för att undvika dataförlust. Om det omvänt är oundvikligt med längre kablage säkerställer en sänkning av baudhastigheten eller användning av differentialsignaleringsgränssnitt, såsom RS-422 eller RS-485, en stabil kommunikation.
Därför levererar UART-kanalen denna information direkt till navigeringsdatorn. Latensen är minimal och protokollet kräver mycket små omkostnader. Ingenjörer föredrar därför UART för enkel och robust systemintegration. Gränssnittet stöder dessutom flexibel kablagdragning och minimala hårdvaruresurser. Det är särskilt effektivt i kompakta eller strömsnåla tillämpningar. Dessutom är tillförlitlighet och stabilitet kritiska krav inom försvars- och flygindustrins INS.
UART säkerställer ett kontinuerligt dataflöde utan komplicerade kommunikationsstackar. Dessutom kan utvecklare optimera baudhastigheter för att matcha sensorns datahastigheter. Till exempel skickar IMU:er med hög frekvens ut flera kilobyte per sekund. Därför kan UART-gränssnittet hantera detta krav när det konfigureras på rätt sätt.
Samtidigt förhindrar flödeskontrolltekniker dataförlust under förhållanden med hög belastning. Hård- eller mjukvarubuffertar hanterar också asynkrona databitar effektivt. I sin tur förbättrar det deterministiska beteendet hos UART förutsägbarheten i inbäddade system. För att förbättra integriteten kombinerar formgivare ofta UART med protokoll på högre nivå. Följaktligen tillför felkontroll och paketindelning robusthet till utbytet av navigeringsdata. Detta tillvägagångssätt säkerställer precis kommunikation i krävande driftsmiljöer.
Sammanfattningsvis utgör UART en beprövad lösning för integrering av INS-sensorer.
