Formula Student Otonom Araç – Chalmers Takımı
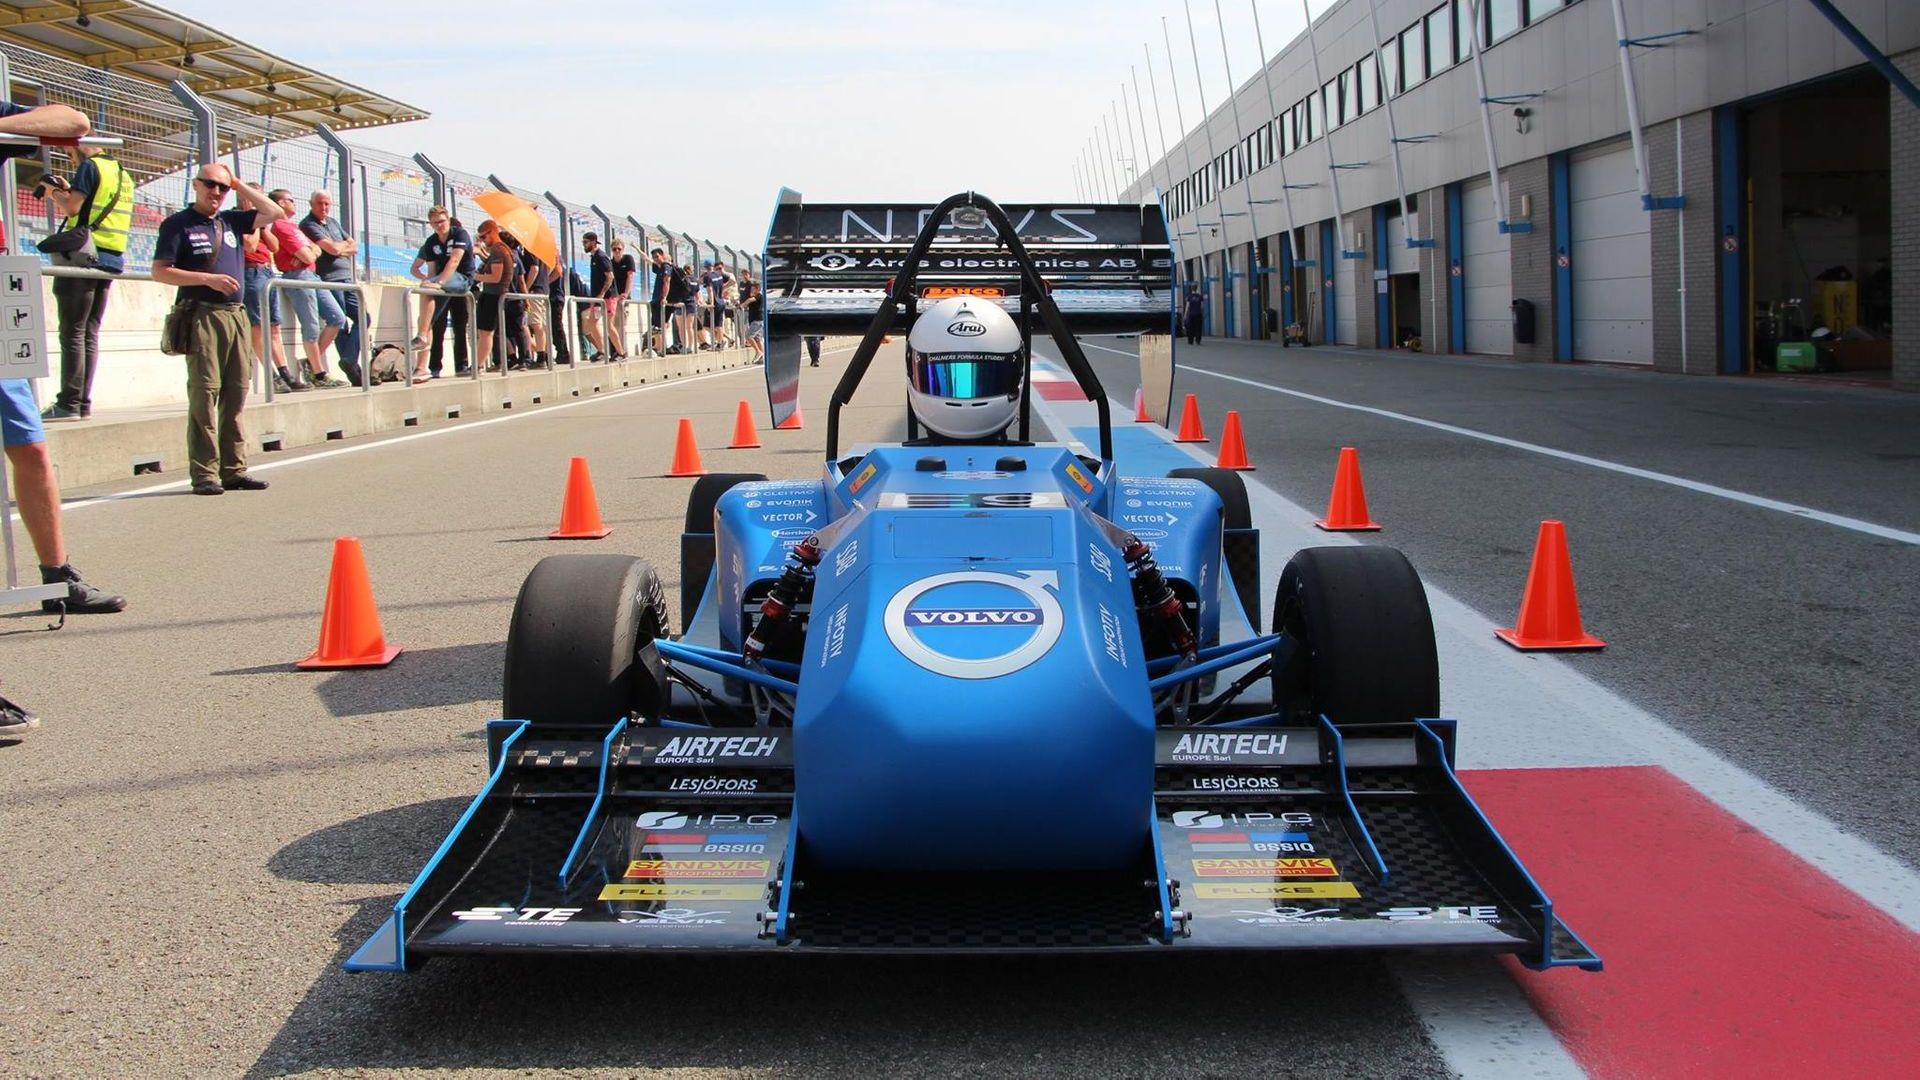
Chalmers Teknoloji Üniversitesi, sürücüsüz arabasına Ellipse-N INS GNSS .
sensörünü taktı.“Sensörün performansı ve dayanıklılığından çok memnun kaldık.” | Emil R., Chalmers Formula Student Sürücüsüz Projesi mühendislik müdürü
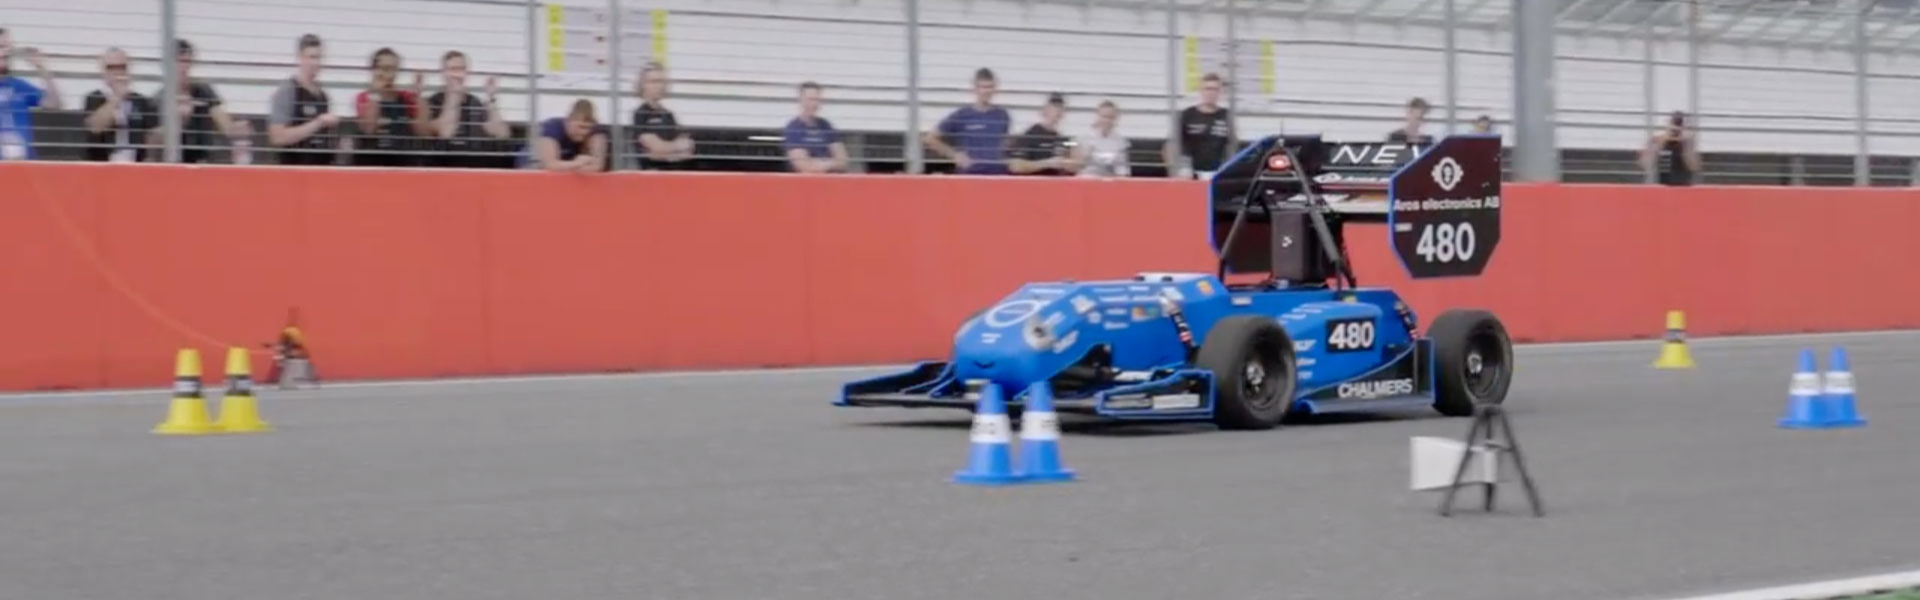
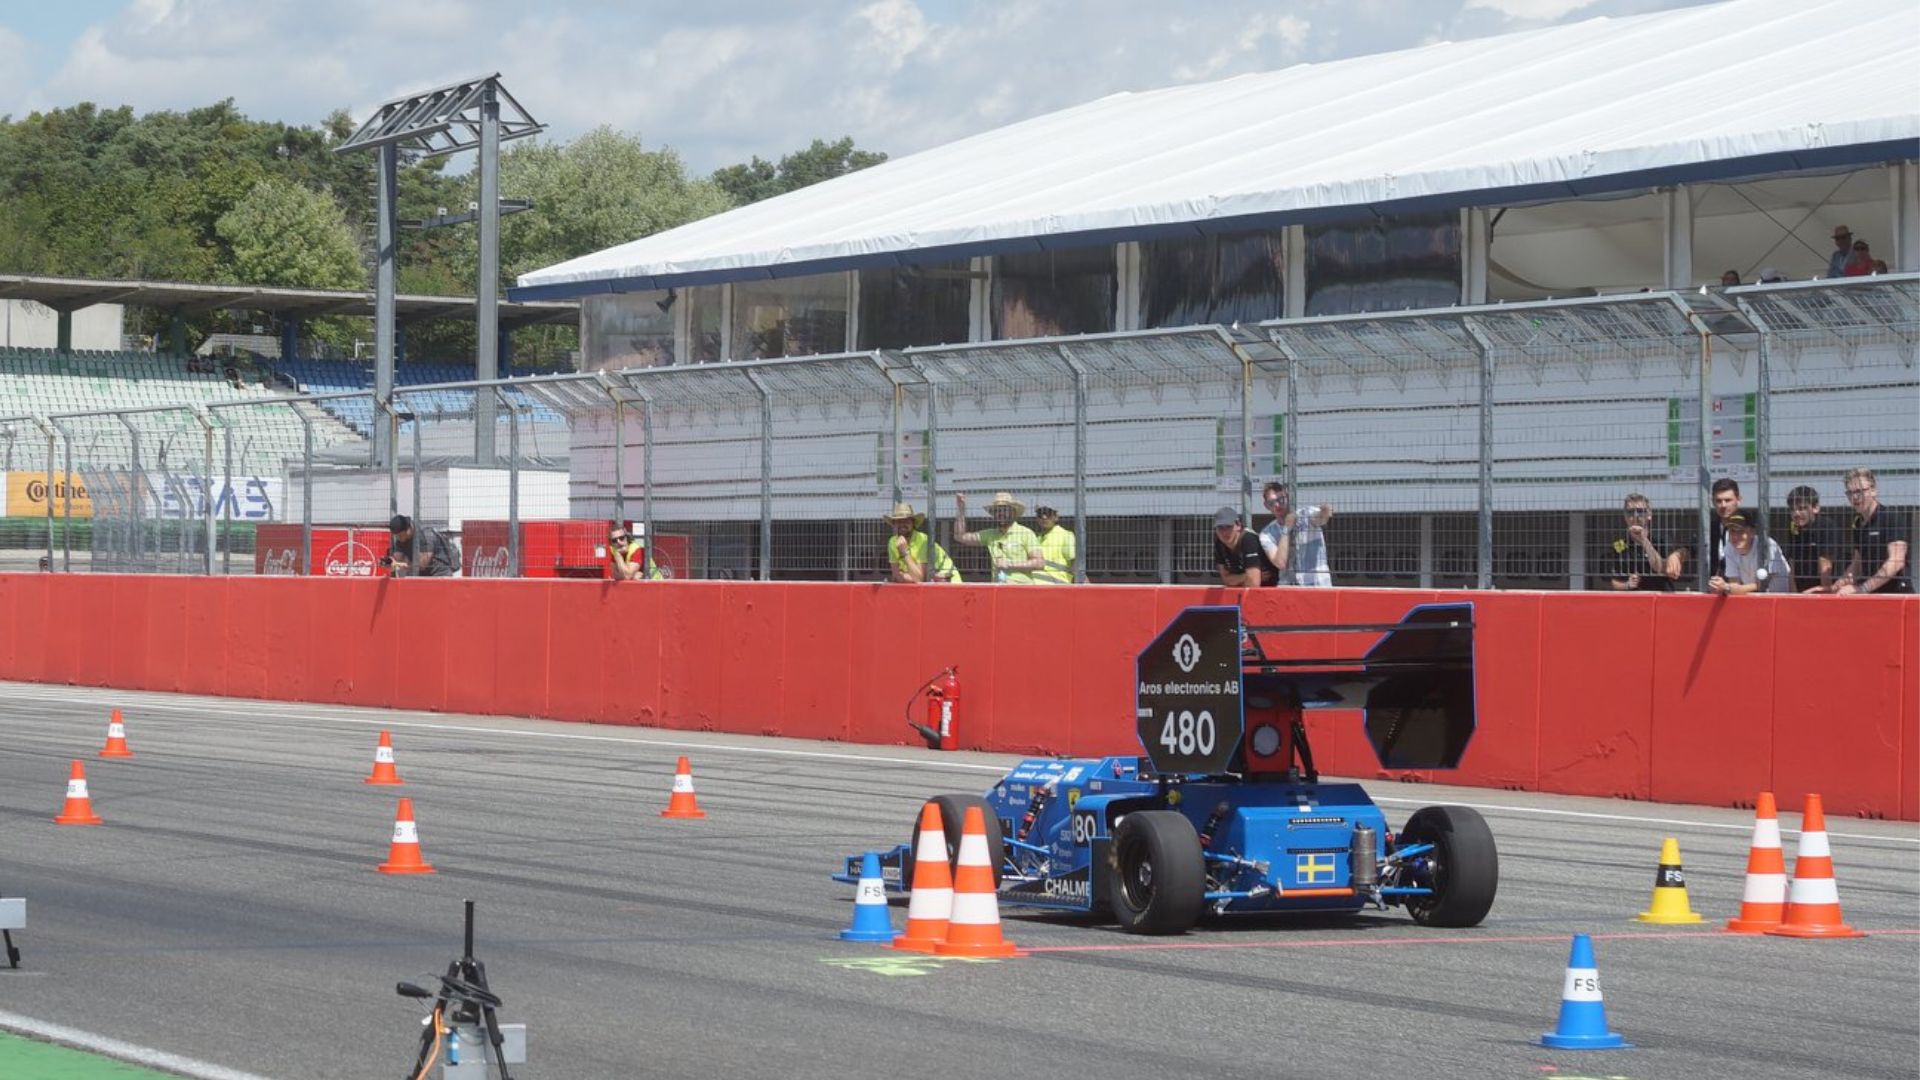
Formula Student sürücüsüz araç yarışması
Formula Student sürücüsüz araç yarışması, frenleme, hızlanma, kayma pisti testi ve pist sürüşü gibi çeşitli zorlukları içermektedir.
Teknoloji alanında araştırma ve eğitime odaklanan İsveçli bir üniversite olan Chalmers Teknoloji Üniversitesi, 2018 yılındaki etkinliğe katıldı.
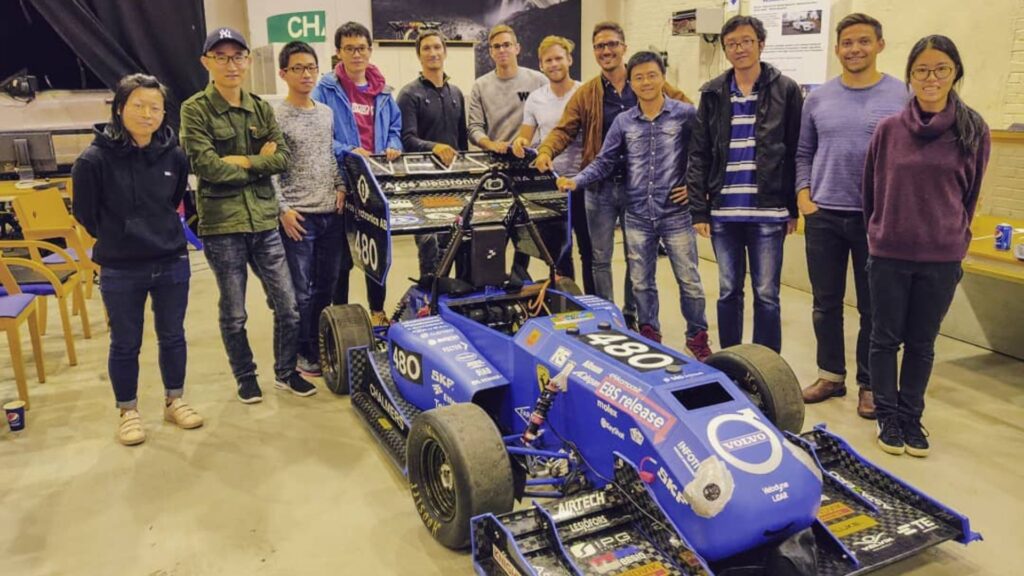
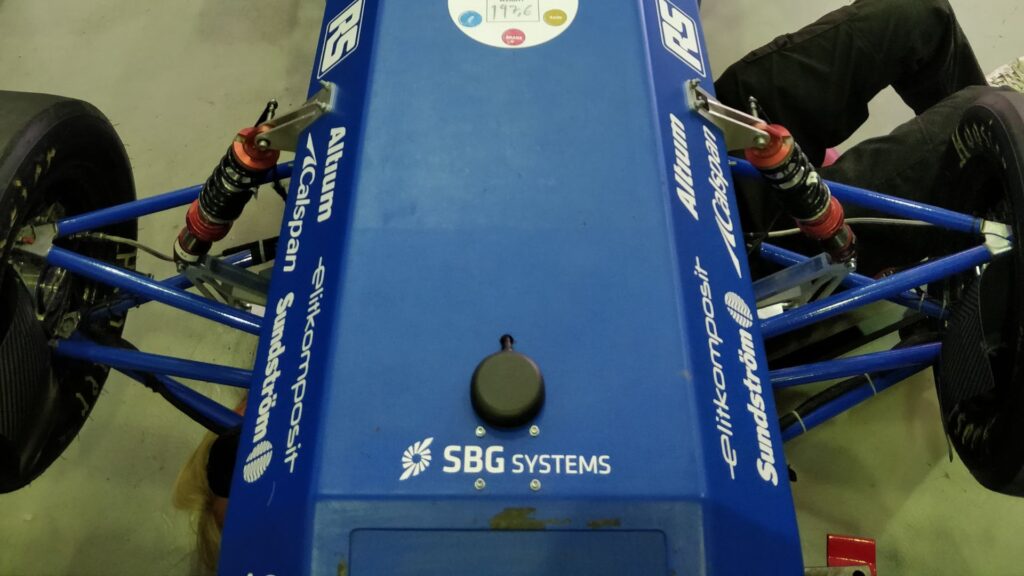
Chalmers ekibi, sürücüsüz arabasına, yerleşik bir GNSS alıcısına sahip minyatür bir atalet navigasyon sistemi olan Ellipse-N’yi taktı.
Sağlam ve kararlı Ataletli Navigasyon Sensörü
Sensörün performansı ve dayanıklılığından çok memnun kaldık. Yaptığımız yüzlerce saatlik testler boyunca sensörde herhangi bir belirgin hata görülmedi.
Atalet sensörlerinde herhangi bir sapma gözlemlemedik ve özellikle mükemmel yaw hızı tahmininden çok etkilendik. GNSS sistemi de oldukça sağlam ve kararlıydı; GNSS kapsama eksikliğinden kaynaklanan herhangi bir sorunla karşılaşmadık ve her zaman yeterli sayıda uyduya sahip olduk.
C kütüphanesi sayesinde entegrasyonu kolaydır
Ellipse-N, sağlanan C kütüphanesi sayesinde kendi yazılım çerçevemize entegre edilmesi çok kolaydı. Çerçevemiz, Docker konteynerlerinde barındırılan mikro hizmetlerden oluşuyordu ve sensörden gelen veriler bu mikro hizmetlerden biri tarafından okunuyordu.
Bu nedenle, mikro hizmetin otomatik ve sorunsuz bir şekilde derlenebilmesi büyük önem taşıyordu. Sağlanan kütüphane sayesinde, gerekli kodu Docker görüntüsüne eklemek ve kütüphaneyle arayüz oluşturan kendi kodumuzla birlikte derlemek oldukça kolaydı.
Eğer bunun yerine hazır bir ikili dosya sunulmuş olsaydı, ham sensör verilerini kendimiz okumak ve ayrıştırmak zorunda kalacaktık; bu nedenle kütüphane bizim durumumuz için çok yararlı oldu. Sağlanan örnekler ve belgeler sayesinde kütüphaneyi kullanmak ve Ellipse-N cihazını ihtiyacımız olan mikro hizmete entegre etmek çok kolay oldu.
Bu tür koşullar için tek mi, yoksa çift anten mi?
Ellipse-N gibi tek antenli bir Atalet Navigasyon Sistemi (INS) çok hassas yönlendirme ve navigasyon verileri sağlarken, Ellipse-D gibi çift antenli bir sistem ( INS ) statik konumda bile daha hızlı bir başlatma imkanı sunar.
INS'ınızı seçerken bu özellikleri göz önünde bulundurmalısınız. «En iyi yön belirleme yöntemini nasıl seçersiniz?» konusunda daha fazla bilgi edinin.
“Atalet sensörlerinde herhangi bir sapma yaşamadık ve özellikle mükemmel yaw hızı tahmininden çok etkilendik.” | Emil R., Mühendislik Müdürü
Ellipse-N
Ellipse-N, entegre çift bantlı, dört uydu grubunu destekleyen GNSS alıcısına sahip, kompakt ve yüksek performanslı bir RTK Atalet Navigasyon Sistemidir (INS). Yuvarlanma, eğim, yön ve dikey hareket verilerinin yanı sıra santimetre düzeyinde GNSS konum bilgisi sağlar.
Ellipse -N sensörü, dinamik ortamlar ve zorlu GNSS koşullar için en uygun seçenektir; ancak manyetik yön verisiyle daha az dinamik uygulamalarda da çalışabilir.

Ellipse-N için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
GNSS 'in GPS'e göre farkı nedir?
GNSS "Global Navigation Satellite System" (Küresel Navigasyon Uydu Sistemi) ve " Global Positioning System" ( Küresel Konumlandırma Sistemi) kısaltmalarıdır. Bu terimler genellikle birbirinin yerine kullanılır, ancak uydu tabanlı navigasyon sistemleri kapsamında farklı kavramları ifade ederler.
GNSS tüm uydu navigasyon sistemlerini kapsayan genel bir terimdir; oysa GPS, özellikle ABD sistemini ifade eder. Bu terim, daha kapsamlı bir küresel kapsama alanı sunan birçok sistemi içerirken, GPS ise bu sistemlerden sadece biridir.
GNSS, birden fazla sistemden gelen verileri entegre ederek daha yüksek doğruluk ve güvenilirlik sağlarken, GPS tek başına kullanıldığında uydu erişilebilirliğine ve çevresel koşullara bağlı olarak bazı sınırlamalarla karşılaşılabilir.
AHRS ile INS arasındaki fark nedir?
Bir Tutum ve Yön Referans Sistemi (AHRS) ile bir Ataletli Navigasyon Sistemi (INS) arasındaki temel fark, işlevselliklerinde ve sağladıkları verilerin kapsamında yatmaktadır.
AHRS bir araç veya cihazın yönelim bilgilerini —özellikle de duruşunu (pitch, roll) ve seyrini (yaw)— sağlar. Yönelimi hesaplamak ve dengelemek için genellikle jiroskoplar, ivmeölçerler ve manyetometreler gibi sensörlerin bir kombinasyonunu kullanır. AHRS , üç eksende (yukarı-aşağı, sağa-sola ve sağa-sola) açısal konumu verir ve böylece sistemin uzaydaki yönelimini anlamasını sağlar. Genellikle havacılık, İHA’lar, robotik ve denizcilik sistemlerinde, araç kontrolü ve dengeleme için hayati önem taşıyan doğru konum ve yön verilerini sağlamak amacıyla kullanılır.
Bir INS , yalnızca yönlendirme verileri sağlamakla kalmaz ( AHRS gibi), aynı zamanda bir aracın konumunu, hızını ve ivmesini zaman içinde izler. GNSS gibi harici referanslara bağlı kalmadan 3 boyutlu uzaydaki hareketi tahmin etmek için atalet sensörlerini kullanır. AHRS (jiroskoplar, ivmeölçerler) içinde bulunan sensörleri bir araya getirir; ancak konum ve hız izleme için daha gelişmiş algoritmalar da içerebilir ve genellikle daha yüksek doğruluk elde etmek amacıyla GNSS gibi harici verilerle entegre olur.
Özetle, AHRS yönelim (konum ve seyir yönü) bilgilerine odaklanırken, INS konum, hız ve yönelim dahil olmak üzere eksiksiz bir navigasyon verileri seti sunmaktadır.
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
INS , harici yardımcı sensörlerden gelen verileri kabul ediyor mu?
Şirketimizin ürettiği atalet navigasyon sistemleri, hava veri sensörleri, manyetometreler, odometreler, DVL ve benzeri harici yardımcı sensörlerden gelen verileri kabul eder.
Bu entegrasyon, INS ’yi özellikle GNSS erişiminin engellendiği ortamlarda son derece çok yönlü ve güvenilir hale getirir.
Bu harici sensörler, tamamlayıcı veriler sağlayarak INS sitesinin genel performansını ve doğruluğunu artırır.
