Formula Student: Förarlösa fordon – Chalmers-laget
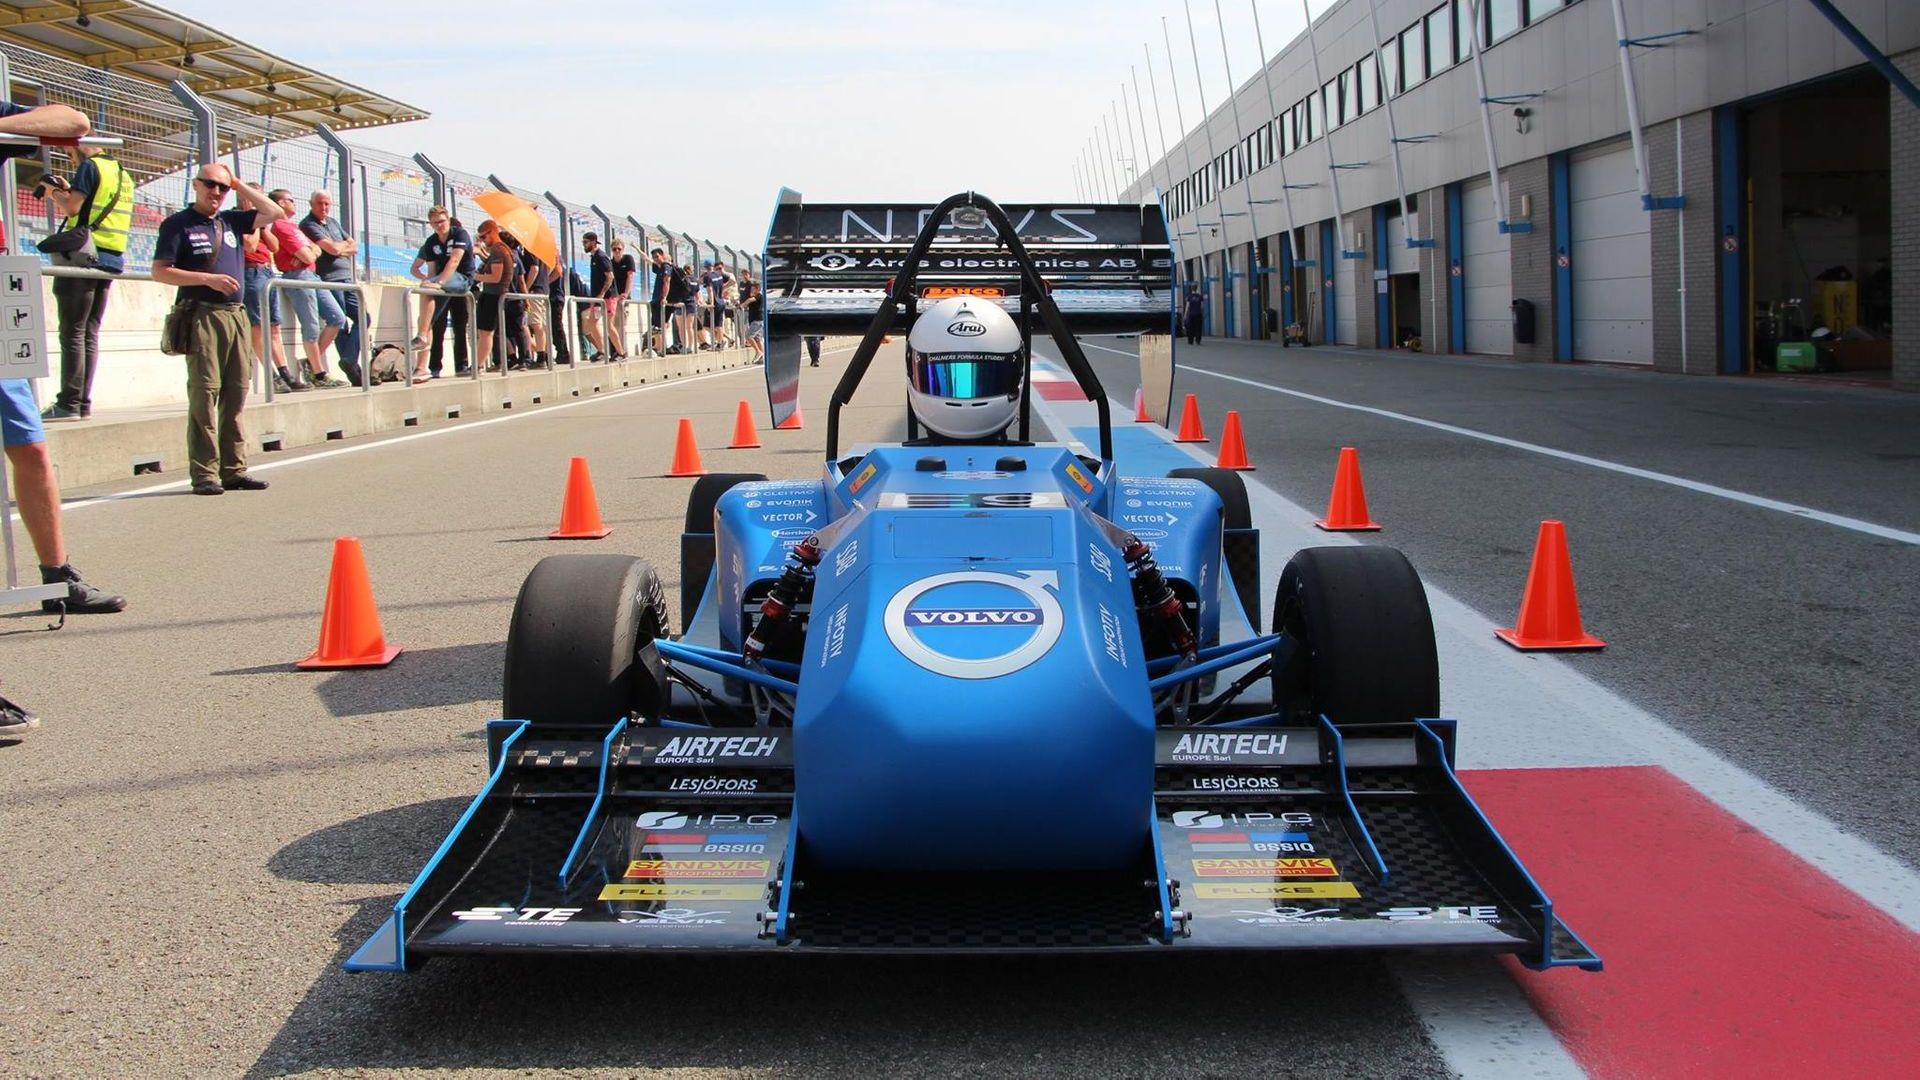
Chalmers tekniska högskola utrustade sin självkörande bil med sensorn ” Ellipse-N” INS GNSS .
”Vi var mycket nöjda med sensorns prestanda och tillförlitlighet.” | Emil R., teknikchef vid Chalmers Formula Student Driverless
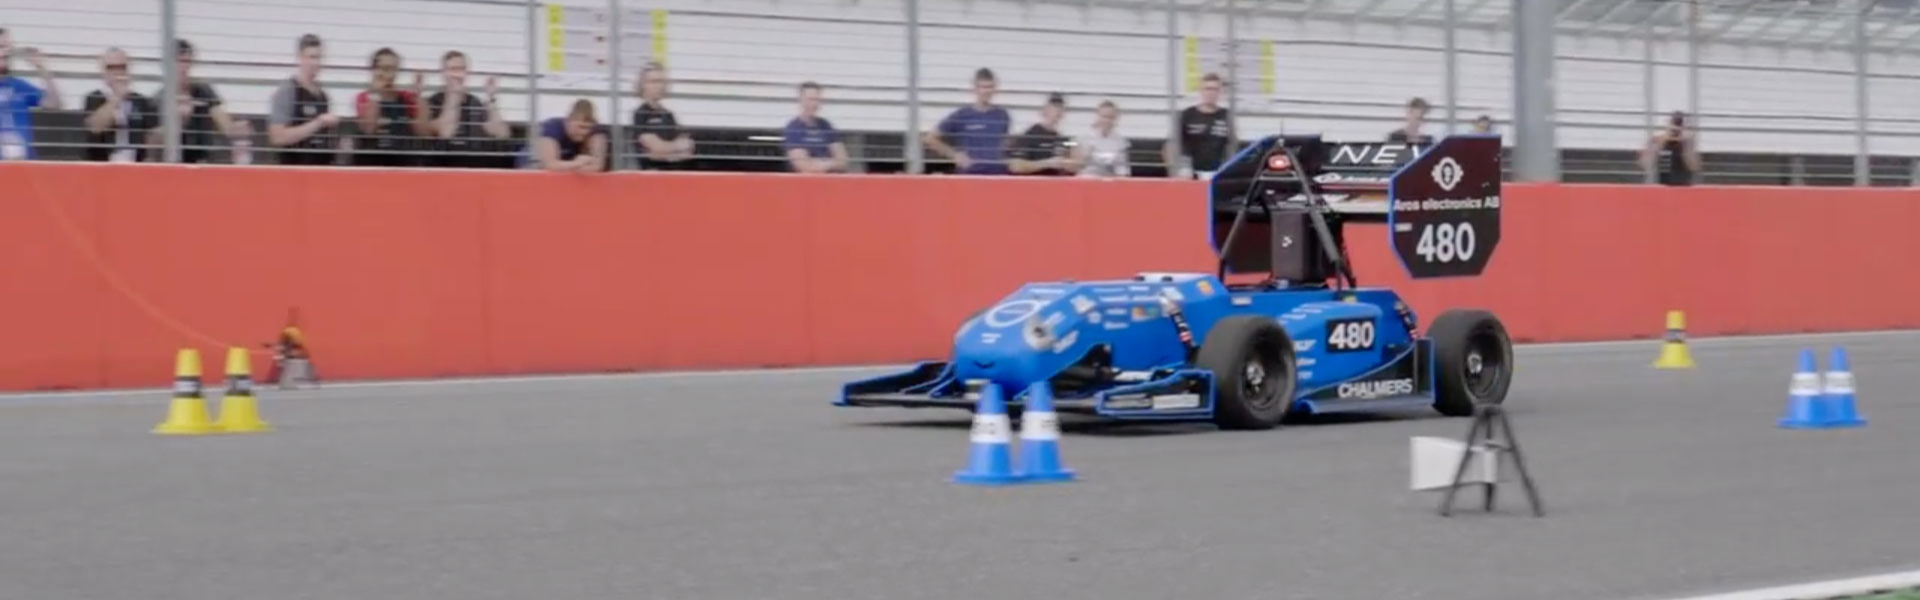
Formula Student – tävling för självkörande fordon
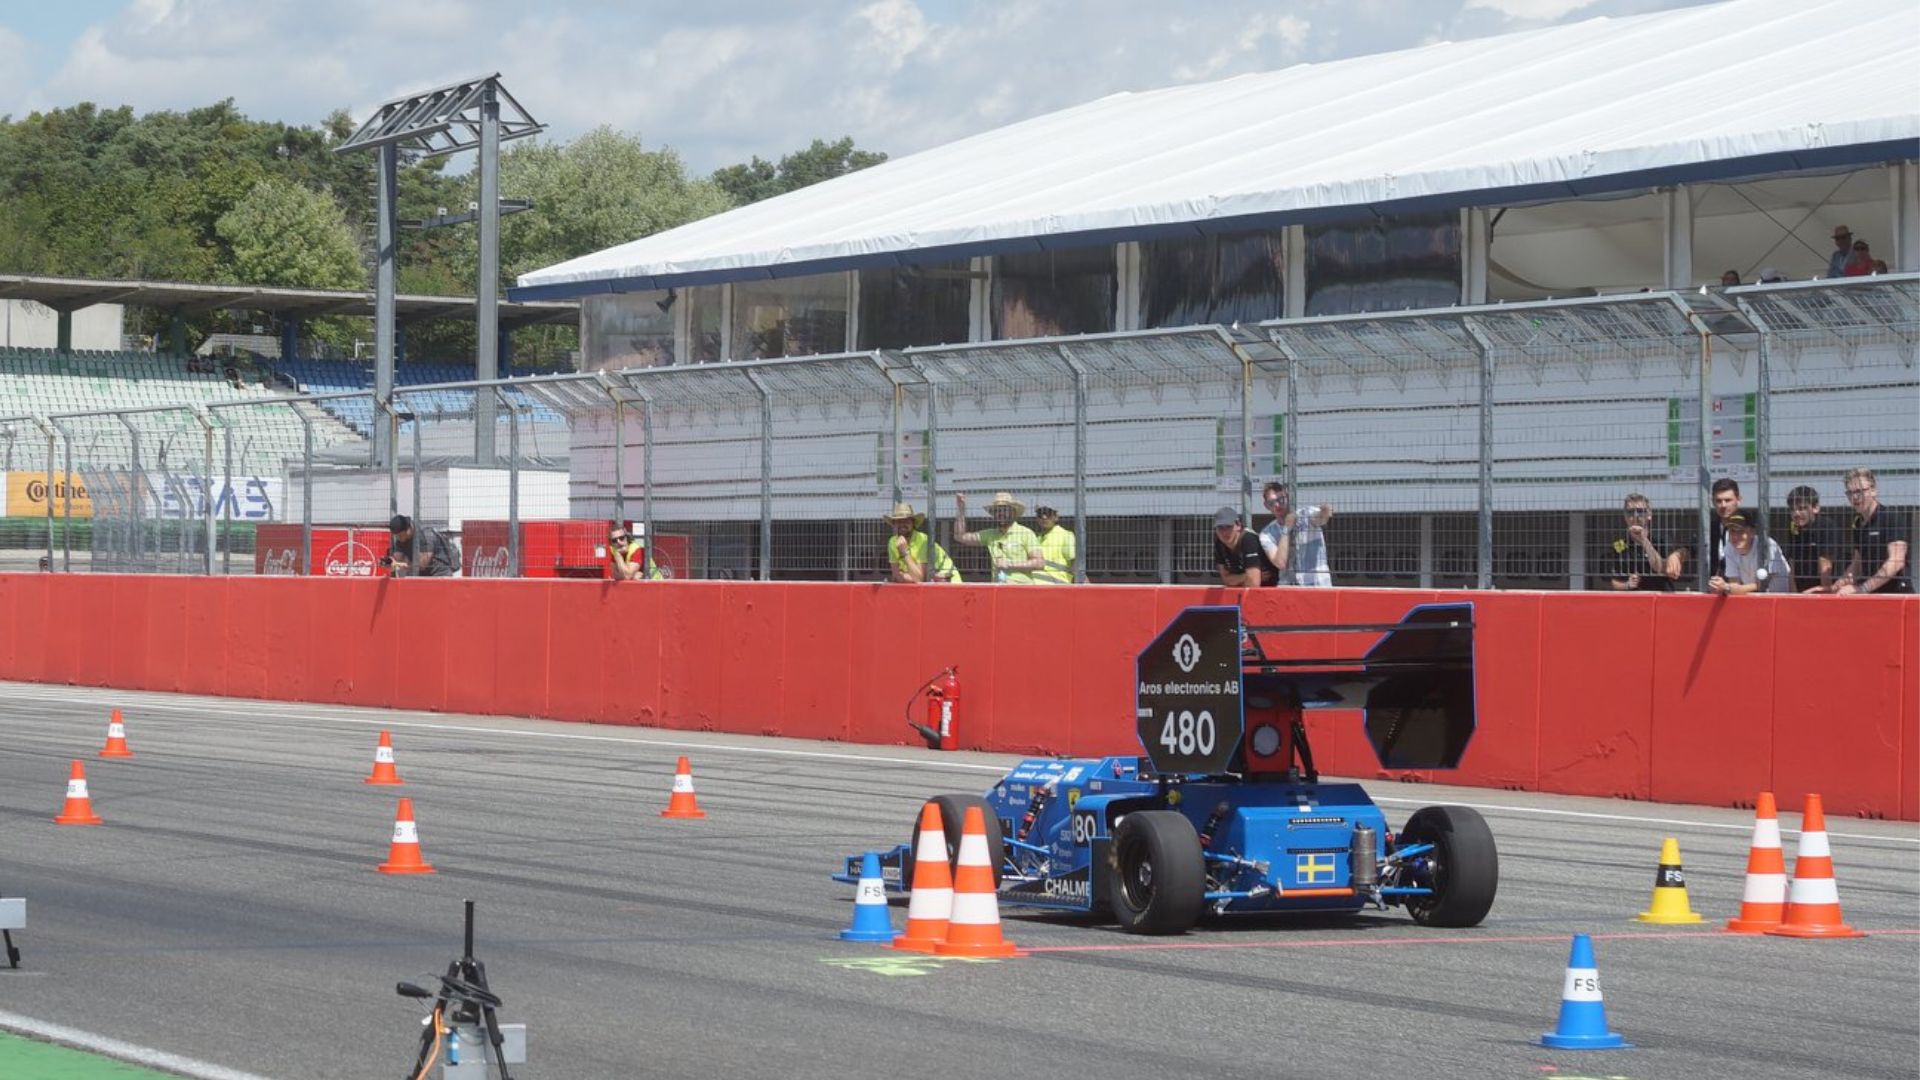
Formel Student-tävlingen för självkörande bilar omfattar flera olika utmaningar: bromsning, acceleration, skidpad-test och körning på bana.
Chalmers tekniska högskola, ett svenskt universitet med inriktning på forskning och utbildning inom teknik, deltog i 2018 års upplaga.
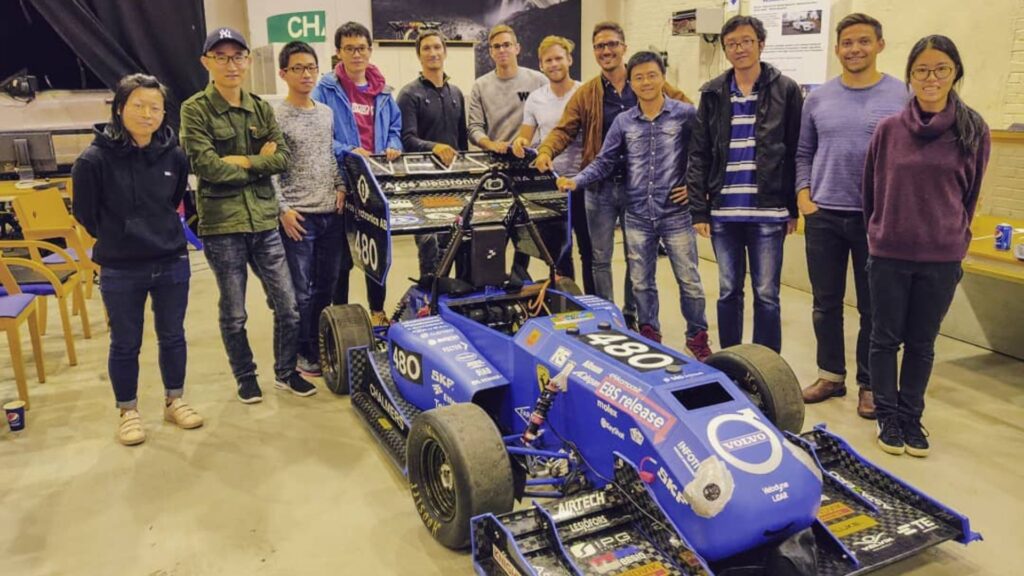
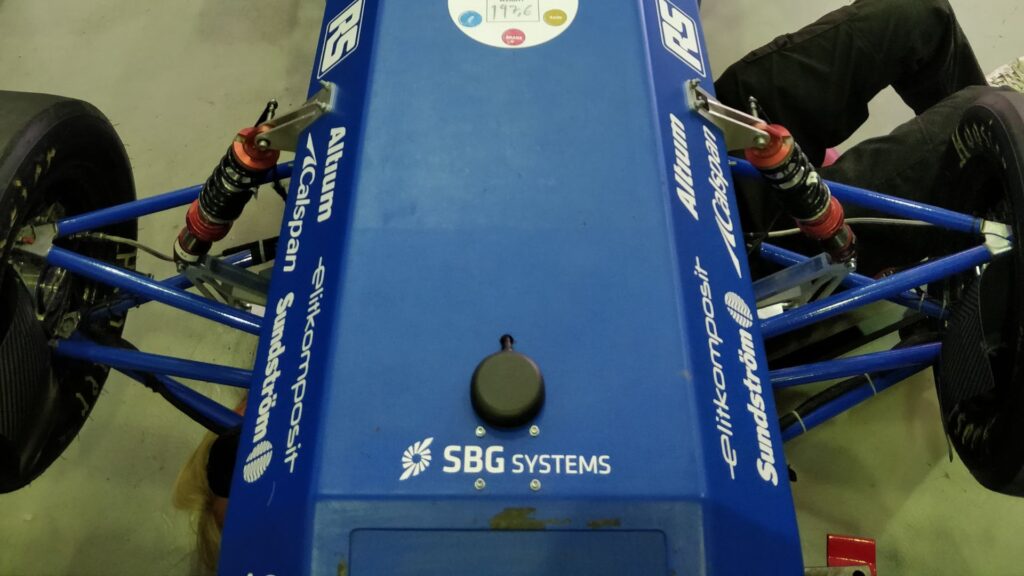
Chalmers -teamet har utrustat sin självkörande bil med ” Ellipse-N”, ett miniatyriserat tröghetsnavigeringssystem med en inbyggd mottagare för ” GNSS ”.
Robust och stabil tröghetsnavigeringssensor
Vi var mycket nöjda med sensorns prestanda och tillförlitlighet. Sensorn uppvisade inga uppenbara fel under de hundratals timmar av tester som vi genomförde.
Vi upplevde ingen avvikelse hos tröghetssensorerna och vi var särskilt imponerade av den utmärkta uppskattningen av girhastigheten. Systemet ”GNSS ” var dessutom mycket robust och stabilt, och vi hade aldrig några problem med bristande täckning från ” GNSS ” – vi hade alltid ett gott antal satelliter.
Enkelt att integrera tack vare C-biblioteket
Ellipse-N var mycket enkelt att integrera i vårt eget programvaruramverk med hjälp av det medföljande C-biblioteket. Vårt ramverk använde mikrotjänster som kördes i Docker-containrar, där data från sensorn lästes av en av mikrotjänsterna.
Detta innebar att det var viktigt att mikrotjänsten kunde byggas automatiskt och smidigt. Tack vare det medföljande biblioteket var det enkelt att inkludera den nödvändiga koden i Docker-bilden och bygga den tillsammans med vår egen kod som anropade biblioteket.
Om det istället bara hade funnits en färdig binärfil hade vi varit tvungna att läsa in och tolka de råa sensordata själva, så biblioteket var mycket användbart i vårt fall. De medföljande exemplen och dokumentationen gjorde det mycket enkelt att använda biblioteket och integrera Ellipse-N i den mikrotjänst vi behövde.
En eller två antenner för sådana förhållanden?
Medan ett tröghetsnavigeringssystem (INS) med en enda antenn, såsom Ellipse-N, ger mycket exakta orienterings- och navigationsdata, möjliggör ett system med två antenner ( INS ), såsom Ellipse-D, en snabbare initialisering, även i stillastående läge.
Dessa funktioner bör beaktas när du väljer din INS. Läs mer om ”hur man väljer den bästa kursbestämningsmetoden”.
”Vi upplevde ingen avvikelse hos tröghetssensorerna och vi blev särskilt imponerade av den utmärkta uppskattningen av girhastigheten.” | Emil R., teknikchef
Ellipse-N
Ellipse-N är ett kompakt och högpresterande RTK-tröghetsnavigeringssystem (INS) med en inbyggd dubbelbandsmottagare som stöder fyra satellitkonstellationer GNSS . Systemet mäter rullning, lutning, kurs och upp- och nedrörelse samt ger en positionsbestämning med centimeterprecision GNSS .
Ellipse -N-sensorn är särskilt lämplig för dynamiska miljöer och tuffa förhållanden GNSS , men kan även användas i mindre dynamiska tillämpningar med magnetisk kurs.

Begär en offert på Ellipse-N
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
Vad är skillnaden mellan AHRS och INS?
Huvudskillnaden mellan ett referenssystem för attityd och kurs (AHRS) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och omfattningen av de data de tillhandahåller.
AHRS tillhandahåller orienteringsinformation – närmare bestämt attityd (hjul- och krängningsvinkel, pitch och roll) samt kurs (yaw) för ett fordon eller en enhet. Det använder vanligtvis en kombination av sensorer, inklusive gyroskop, accelerometrar och magnetometrar, för att beräkna och stabilisera orienteringen. AHRS matar ut vinkelpositionen i tre axlar (pitch, roll och yaw), vilket gör att ett system kan förstå sin orientering i rymden. Det används ofta inom flyg, UAV:er, robotteknik och marina system för att tillhandahålla noggrann attityd- och kursdata, vilket är avgörande för fordonskontroll och stabilisering.
Ett INS tillhandahåller inte bara orienteringsdata (som ett AHRS) utan spårar också ett fordons position, hastighet och acceleration över tid. Det använder tröghetssensorer för att uppskatta rörelse i 3D-rymden utan att förlita sig på externa referenser som GNSS. Det kombinerar de sensorer som finns i AHRS (gyroskop, accelerometrar) men kan även innehålla mer avancerade algoritmer för positions- och hastighetsspårning, ofta integrerat med extern data som GNSS för förbättrad noggrannhet.
Sammanfattningsvis fokuserar AHRS på orientering (attityd och kurs), medan INS tillhandahåller en fullständig uppsättning navigeringsdata, inklusive position, hastighet och orientering.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Tar INS emot indata från externa stödsensorer?
Tröghetsnavigeringssystem (INS) från vårt företag tar emot indata från externa stödsensorer, såsom flygdatasensorer, magnetometrar, vägmätare (odometrar), DVL och andra.
Denna integration gör INS mycket mångsidigt och tillförlitligt, särskilt i GNSS-fria miljöer.
Dessa externa sensorer förbättrar den övergripande prestandan och noggrannheten hos INS genom att tillhandahålla kompletterande data.
