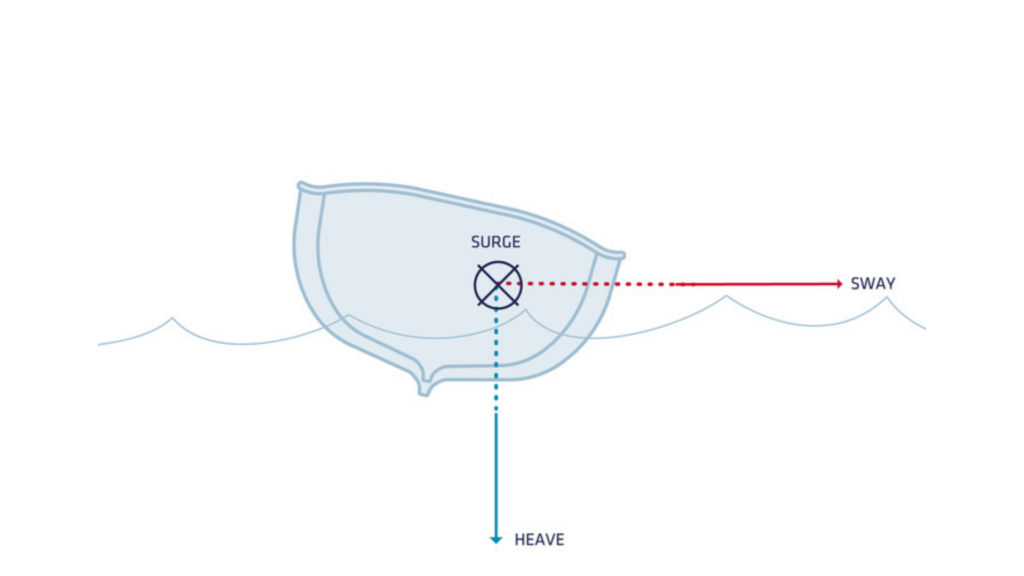
「ヒーブ」とは、海洋用途に特有の運動測定値です。これは、波の作用による船舶の上下動を指し、船舶の重心における平均値をゼロと仮定して、局所的な垂直軸に沿った直線変位として測定されます。
当社のリアルタイムおよび遅延型ヒーブアルゴリズムには、大幅な改良が施されました。
当社のヒーブアルゴリズムの詳細や、その正しい設定方法については、サポートセンターのナレッジベースページをご覧ください。
最近の動向
当社の現在のリアルタイムおよび遅延ヒーブ(上下動)アルゴリズムはすでに業界をリードしており、最高の仕様を誇っています。しかし、その精度をさらに向上させるために大幅な改良を行いました。ファームウェアバージョン5.1で導入された最新の改良では、回転中心(COR)からIMU(慣性計測装置)までの距離を使用しており、リアルタイムおよび遅延ヒーブアルゴリズムの両方において以下のメリットをもたらします。
- パフォーマンスの向上:
- リアルタイムのヒープ精度が5 cmから4 cmに向上した。
- 遅延ヒープの精度は、2.5 cm から 2 cm に向上しました。
- 柔軟なIMUの設置:CORまでの距離が提供されていれば、船内のどこにでもIMUを設置できるようになりました。これは、IMUを船舶のCORの近くに配置する必要があった(大型船舶では困難な課題でした)従来バージョンからの大きな改善点です。
- 厳しい海況下での運航性能が向上:より過酷な海況下でも、本来の性能を十分に発揮します。
新しいアルゴリズムの検証
認定試験におけるヘイブ性能の確保は、特に高精度を目指す場合、本質的に困難を伴います。当社では、この課題に対して次のような対策を講じました:
評価プロセス
我々は、同じ海底領域を繰り返し航行して得られた水深データセットの比較など、複数の評価を実施しました。これらの評価は、当社の顧客でありパートナーでもあるNorbit社の協力により円滑に進められました。
- 水深評価:同一海域における複数の測量ラインを比較することで、ヒューブ性能の上限値を導き出しました。この手法では、INS による位置・方位測定、マルチビームソナー、およびその他の要因に起因する誤差を含め、データ取得プロセス全体における誤差をすべて考慮しています。
- ポストプロセッシングの検証:Qinertiaのポストプロセッシング済みGNSSデータを使用して、新しい遅延ヒーブ(上下揺れ)アルゴリズムのテストも行いました。その結果、新しいアルゴリズムはRTKと同等のパフォーマンスを発揮することが示されました。
結果と結論
以下のスクリーンショットは、旧アルゴリズムと新アルゴリズムの比較を並べて示したものです。カラースケールは異なりますが、提示された統計データからは明らかに改善が見て取れます。なお、旧のヘイブアルゴリズムでは、異常な海況や大型船舶の設定に起因する視覚的なアーティファクトが見られましたが、その数値は仕様範囲内に収まっていたことは特筆すべき点です。
新旧アルゴリズムバージョンの比較
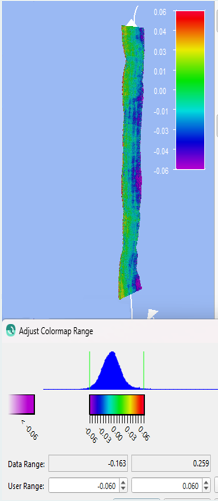
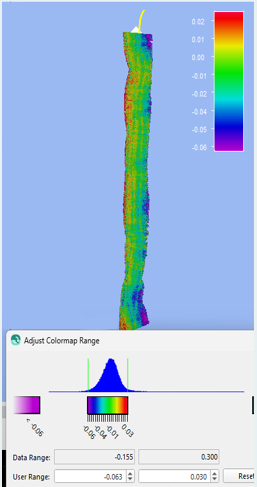
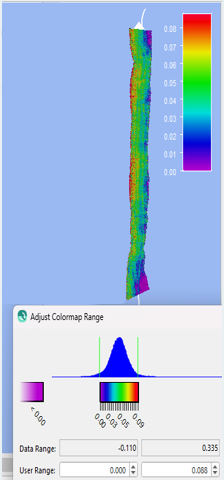
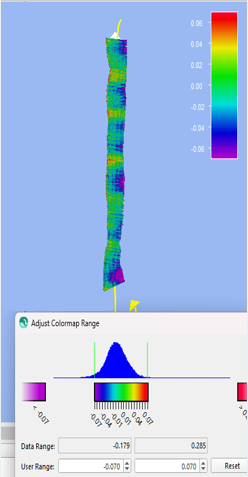
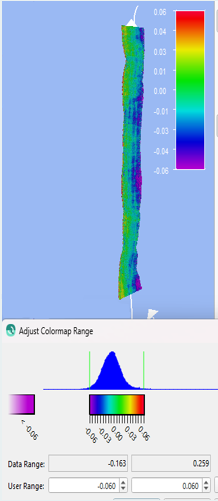
これらの評価結果により、当社の新しいヒープアルゴリズムの性能が大幅に向上し、さまざまな条件下で優れた精度と信頼性を発揮することが確認されました。
リアルタイムおよび遅延型のヒープ測定の両方における精度の向上
性能の向上については、以下の表にまとめられており、リアルタイムおよび遅延型のヒープ測定の両方で明らかな改善が見られます。
| 旧リアルタイム・ヒーブ | 新しいリアルタイムのヒープ | 古くからの遅れた波動 | 新たな遅延ヘイブ | PPKリファレンス | |
|---|---|---|---|---|---|
| 平均 | 4 cm | 3 cm | 4 cm | 1 cm | 1 cm |
| 標準偏差 | 4 cm | 2 cm | 2 cm | 2 cm | 2 cm |
これらの機能強化により、当社の高性能製品ラインナップでは、以下のことが保証されます:
- リアルタイムのヒープ測定では、4 cmの精度を実現しています。
- 遅延ヒープに対応し、主要な水文測量ソフトウェアパッケージでサポートされている測量アプリケーションは、2 cmの精度を実現しています。
さらに、マリーン向けユニットで利用可能なヒーブ強化高度機能も、これらの改善の恩恵を受けます。これらの機能拡張はすべて、当社の後処理ソフトウェア「Qinertia 4」およびファームウェアバージョン5.1以降の高性能製品でご利用いただけます。これらの改善は、まもなくEllipse製品群にも拡張されます。
