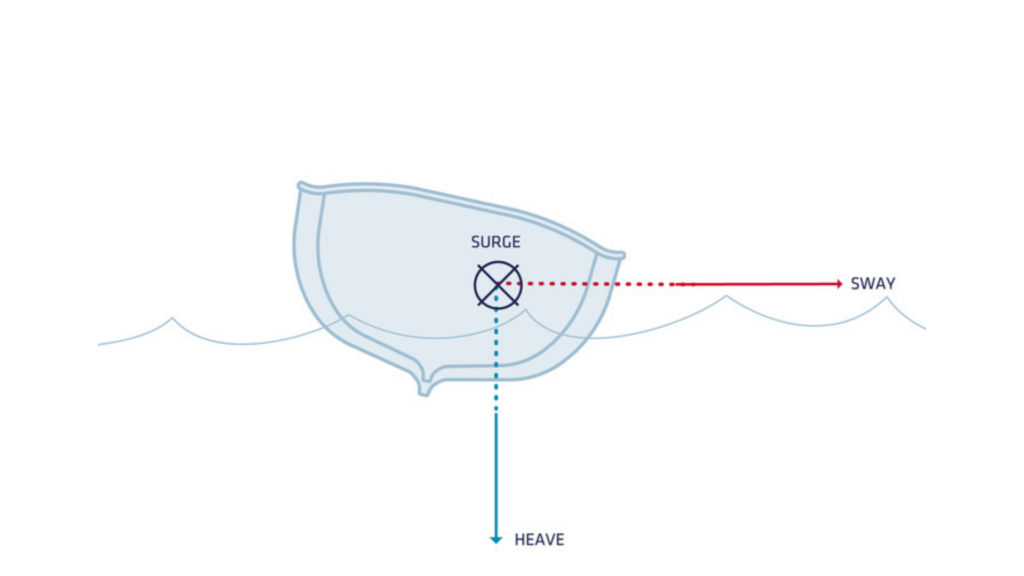
Heave är en rörelsemätning som är mycket specifik för marina tillämpningar. Den avser ett fartygs upp- och nedrörelse till följd av vågorna, mätt som linjär förskjutning längs den lokala vertikalaxeln, med ett medelvärde på noll vid fartygets tyngdpunkt.
Våra algoritmer för heave i realtid och med fördröjning har genomgått omfattande uppgraderingar.
För mer information om vår heave-algoritm och hur man konfigurerar den på rätt sätt, besök gärna sidan i kunskapsbasen på vårt supportcenter.
Senaste utvecklingen
Våra nuvarande algoritmer för realtids- och fördröjd heave-mätning är redan branschledande och har de bästa specifikationerna. Vi har dock genomfört betydande förbättringar för att ytterligare öka deras noggrannhet. De senaste förbättringarna, som introducerades i firmwareversion 5.1, utnyttjar avståndet från rotationscentrum (COR) till den tröghetsbaserade mätningsenheten ( IMU , IMU), vilket ger följande fördelar för både realtids- och fördröjd heave-mätningsalgoritmer:
- Förbättrad prestanda:
- Noggrannheten för heave i realtid har förbättrats från 5 cm till 4 cm.
- Noggrannheten vid fördröjd höjdrörelse har förbättrats från 2,5 cm till 2 cm.
- Flexibel installation av ” IMU ”: ” IMU ” kan nu installeras var som helst på fartyget, förutsatt att avståndet till COR anges. Detta är en betydande förbättring jämfört med tidigare versioner, där ” IMU ” måste placeras nära fartygets COR – vilket utgjorde en utmaning för större fartyg.
- Förbättrad drift under svåra sjöförhållanden: full prestanda bibehålls även under mer krävande sjöförhållanden.
Validering av nya algoritmer
Att uppnå tillräcklig lyftkraft är i sig en utmaning, särskilt när man strävar efter hög noggrannhet. Så här löste vi detta:
Utvärderingsprocessen
Vi har genomfört flera utvärderingar, bland annat jämförelser av batymetriska datamängder som härrör från upprepade mätpass över samma havsbottenområde. Dessa utvärderingar möjliggjordes av vår kund och samarbetspartner, Norbit.
- Bathymetriska utvärderingar: Genom att jämföra flera mätlinjer över samma område fastställde vi en övre gräns för heave-prestanda. Denna metod tar hänsyn till fel i hela datainsamlingskedjan, inklusive fel från INS :s positions- och vinkelmätningar, multibeam-sonar och andra källor.
- Verifiering efter bearbetning: Vi testade även vår nya algoritm för fördröjd heave-korrigering med hjälp av Qinertias efterbearbetade data från GNSS . Resultaten visade att den nya algoritmen presterar i nivå med RTK.
Resultat och slutsats
Följande skärmdumpar visar en jämförelse sida vid sida mellan den gamla och den nya algoritmversionen. Observera att även om färgskalorna skiljer sig åt, visar statistiken tydligt att en förbättring har skett. Det är värt att nämna att värdena, trots visuella artefakter i den gamla heave-algoritmen – vilka berodde på ovanliga havsförhållanden och fartygets stora storlek – fortfarande låg inom specifikationerna.
Jämförelse mellan den gamla och den nya versionen av algoritmen
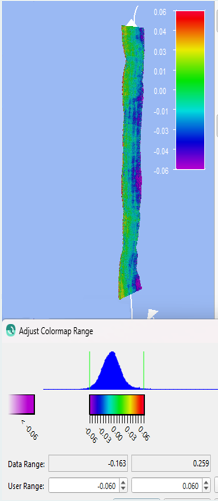
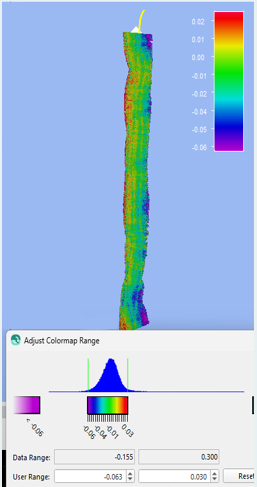
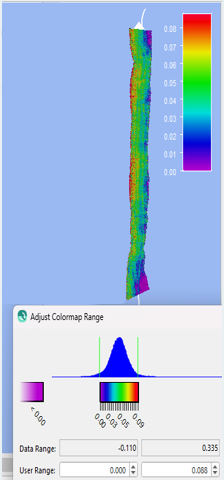
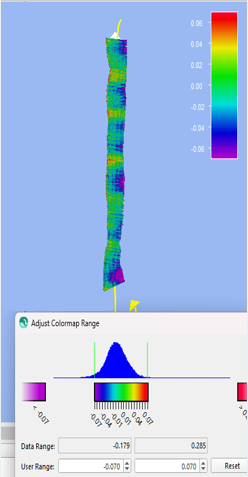
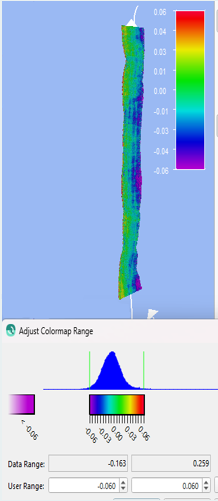
Dessa utvärderingar bekräftar den betydande prestandaförbättringen hos våra nya heave-algoritmer, som ger överlägsen noggrannhet och tillförlitlighet under olika förhållanden.
Förbättring av både realtidsmätningar och mätningar av hejv med fördröjning
Prestandaförbättringarna sammanfattas i tabellen nedan, som visar en tydlig förbättring både när det gäller realtidsmätningar och fördröjda mätningar av hejvningen.
| Gammal realtidsrörelse | Ny realtidsuppgång | Gammal fördröjd lyftning | Ny fördröjd lyftning | PPK-referens | |
|---|---|---|---|---|---|
| Medelvärde | 4 cm | 3 cm | 4 cm | 1 cm | 1 cm |
| Standardavvikelse | 4 cm | 2 cm | 2 cm | 2 cm | 2 cm |
Dessa förbättringar säkerställer att vår högpresterande produktserie:
- Tillämpningar för realtidsmätning av hejv uppnår en noggrannhet på 4 cm.
- Kartläggningsapplikationer som är kompatibla med fördröjd höjdrörelse och som stöds av de största programvarupaketen för hydrografi uppnår en noggrannhet på 2 cm.
Dessutom kommer den höjdfunktion med förstärkt heave-kompensering som finns på marina enheter att dra nytta av dessa förbättringar. Alla dessa förbättringar finns tillgängliga i vår efterbehandlingsprogramvara Qinertia 4 och i våra högpresterande produkter från och med firmwareversion 5.1. Dessa förbättringar kommer snart att utvidgas till vår produktserie ”Ellipse ”.
