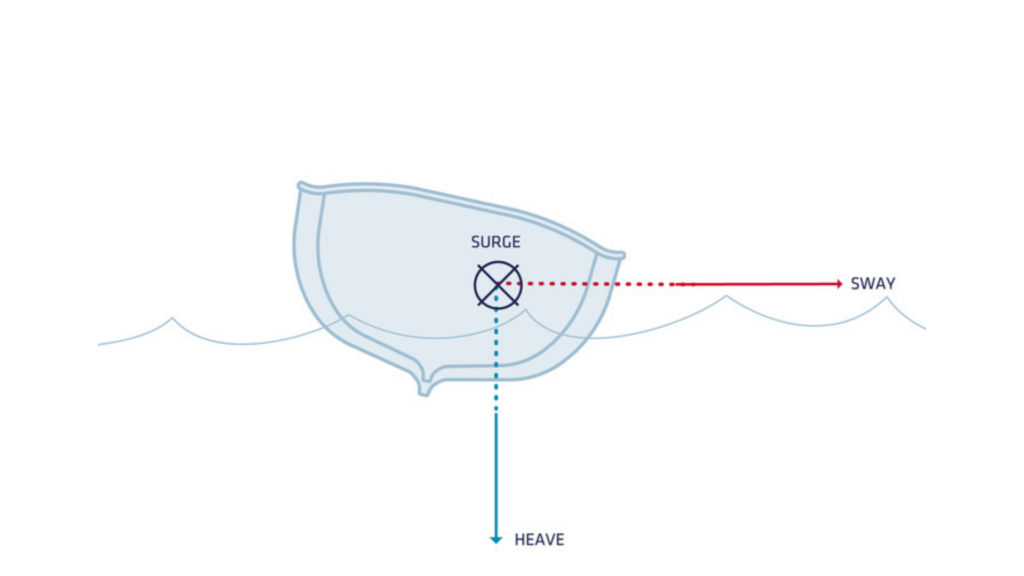
«Хів» — це показник руху, характерний саме для морських застосувань. Він позначає вертикальний рух судна вгору-вниз під дією хвиль, що вимірюється як лінійне зміщення вздовж локальної вертикальної осі, причому середнє значення в центрі ваги судна дорівнює нулю.
У наші алгоритми « heave » — як у режимі реального часу, так і з затримкою — було внесено суттєві вдосконалення.
Щоб дізнатися більше про наш алгоритм « heave » та про те, як правильно його налаштувати, відвідайте сторінку «База знань» у нашому Центрі підтримки.
Останні події
Наші поточні алгоритми реального часу та затриманого heave вже є провідними в галузі та мають найкращі технічні характеристики. Однак ми внесли значні вдосконалення для подальшого підвищення їхньої точності. Останні розробки, представлені у прошивці версії 5.1, використовують відстань від центру обертання (Center of Rotation — COR) до IMU (Inertial Measurement Unit), що забезпечує такі переваги як для алгоритмів heave в реальному часі, так і для затриманих алгоритмів:
- Підвищена продуктивність:
- Точність системи « heave » у режимі реального часу покращилася з 5 см до 4 см.
- Точність методу « heave » з затримкою покращилася з 2,5 см до 2 см.
- Гнучкий монтаж IMU: тепер IMU можна встановлювати в будь-якій точці судна, за умови надання відстані до COR. Це суттєве вдосконалення порівняно з попередніми версіями, які вимагали розташування IMU поблизу COR судна, що було складно для більших суден.
- Покращена експлуатація в складних морських умовах: повна продуктивність зберігається навіть у найскладніших морських умовах.
Оцінка нових алгоритмів
Оцінка ефективності алгоритму « heave » є за своєю суттю складним завданням, особливо якщо ставиться мета досягнення високої точності. Ось як ми вирішили цю проблему:
Процес оцінювання
Ми провели низку оцінок, зокрема порівняння батиметричних наборів даних, отриманих у результаті багаторазових прольотів над однією й тією ж ділянкою морського дна. Проведення цих оцінок стало можливим завдяки нашому клієнту та партнеру — компанії Norbit.
- Батиметричні оцінки: порівнявши кілька ліній зондування в межах однієї й тієї ж ділянки, ми визначили верхню межу точності методу « heave ». Цей метод враховує похибки всього ланцюга збору даних, включаючи похибки, пов’язані з положенням та кутовими вимірами системи « INS », багатопроменевого гідролокатора та інших джерел.
- Перевірка постобробки: ми також протестували наш новий алгоритм затримки кильової хитавиці (heave), використовуючи дані GNSS після постобробки в Qinertia. Результати показали, що новий алгоритм працює порівнянно з RTK.
Результати та висновки
На наведених нижче знімках екрана представлено порівняння старого та нового варіантів алгоритму у вигляді паралельного порівняння. Зверніть увагу: хоча колірні шкали відрізняються, наведені статистичні дані чітко свідчать про поліпшення. Варто зазначити, що, незважаючи на візуальні артефакти в старому алгоритмі « heave », які були спричинені нетиповим станом моря та конфігурацією великих суден, значення залишалися в межах технічних характеристик.
Порівняння старих і нових версій алгоритму
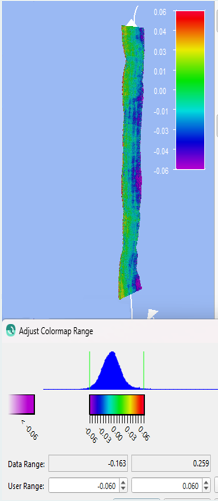
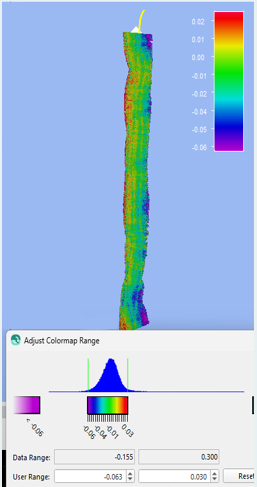
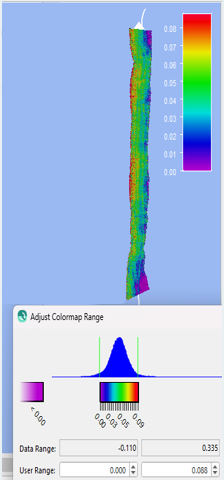
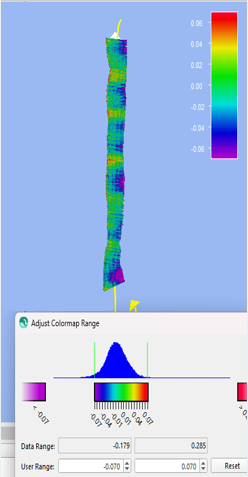
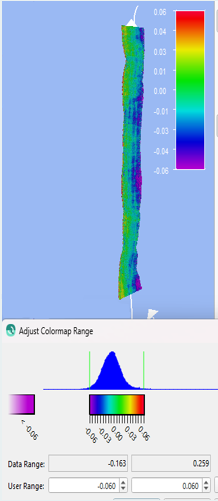
Ці оцінки підтверджують значне підвищення ефективності роботи наших нових алгоритмів « heave », що забезпечують вищу точність і надійність у різних умовах.
Покращення якості вимірювань як у режимі реального часу, так і з затримкою на сайті heave
Підвищення продуктивності узагальнено в таблиці нижче, яка демонструє очевидне поліпшення результатів вимірювань як у режимі реального часу, так і з затримкою за адресою heave .
| Старий режим реального часу heave | Новий режим реального часу heave | Старе, затримане heave | Нове відкладено heave | Посилання на PPK | |
|---|---|---|---|---|---|
| Середнє значення | 4 см | 3 см | 4 см | 1 см | 1 см |
| Стандартне відхилення | 4 см | 2 см | 2 см | 2 см | 2 см |
Ці вдосконалення гарантують, що наша лінійка високопродуктивних продуктів:
- Додатки, що використовують технологію « heave » у режимі реального часу, забезпечують точність до 4 см.
- Геодезичні програми, сумісні з технологією відкладеного зчитування даних « heave » та підтримувані провідними програмними пакетами для гідрографічних робіт, забезпечують точність на рівні 2 см.
Крім того, ці покращення позитивно вплинуть на функцію висоти з урахуванням кильової хитавиці (heave), доступну на морських пристроях. Усі ці вдосконалення доступні в нашому програмному забезпеченні для постобробки Qinertia 4 та наших високопродуктивних продуктах, починаючи з версії мікропрограми 5.1. Ці покращення незабаром поширюються і на нашу лінійку продуктів Ellipse.
