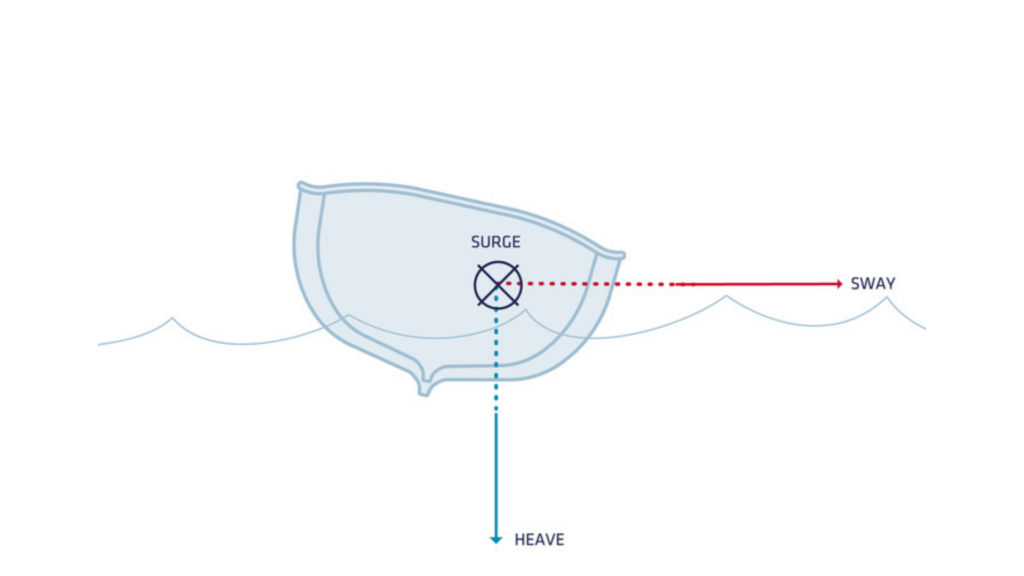
纵摇是一种专门用于海洋应用的运动测量指标。它指船舶因波浪作用而产生的上下运动,以沿局部垂直轴的线性位移来测量,并假设船舶重心处的平均值为零。
我们对实时和延时纵摇算法进行了重大升级。
有关我们的浮动算法的更多详细信息以及如何正确设置该算法,请访问我们支持中心的知识库页面。
最新动态
我们现有的实时和延时升沉(heave)算法已经处于行业领先地位,并拥有最佳的技术指标。不过,我们对其进行了重大改进,以进一步提升精度。固件版本 5.1 中引入的最新进展利用了从旋转中心(COR)到 IMU(惯性测量单元)的距离,为实时和延时升沉算法带来了以下优势:
- 性能提升:
- 实时垂动精度从5厘米提高到4厘米。
- 延迟垂荡精度从2.5厘米提高到2厘米。
- 灵活的 IMU 安装:现在,只要提供到 COR 的距离,IMU 就可以安装在船上的任何位置。与以往版本相比,这是一个重大改进;以往版本要求 IMU 必须靠近船舶的 COR,这对大型船舶来说是一个挑战。
- 在恶劣海况下的运行性能得到提升:即使在更严苛的海况下,也能保持全部性能。
新算法的验证
合格的提升性能本身就颇具挑战性,尤其是在追求高精度时。以下是我们解决这一问题的做法:
评估流程
我们进行了多次评估,包括对同一海床区域多次航次所获得的水深数据集进行比较。这些评估工作得到了我们的客户兼合作伙伴 Norbit 的协助。
- 水深评估:通过对比同一区域内的多条测线数据,我们确定了垂直位移性能的上限。该方法考虑了整个数据采集链中的误差,包括INS 的位置和角度测量误差、多波束声呐误差以及其他来源的误差。
- 后处理验证:我们还使用 Qinertia 后处理的 GNSS 数据测试了我们新的延迟升沉算法。结果表明,新算法的性能与 RTK 相当。
结果与结论
以下截图对新旧算法版本进行了并排对比。请注意,尽管颜色标度不同,但提供的统计数据清楚地显示了性能的提升。值得一提的是,尽管旧版横摇算法中存在视觉伪影(这是由于海况异常和船舶尺寸较大所致),但相关数值仍处于规格范围内。
新旧算法版本的比较
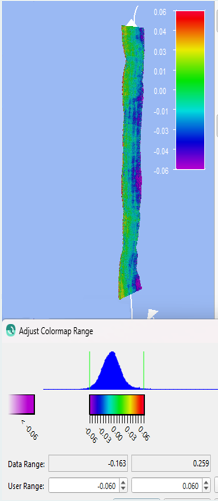
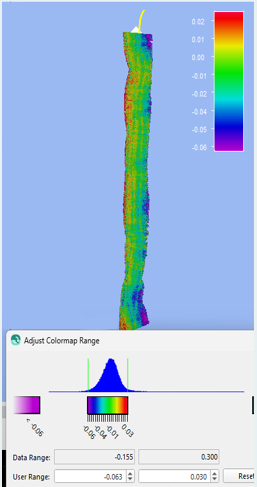
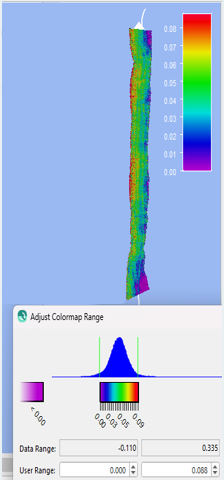
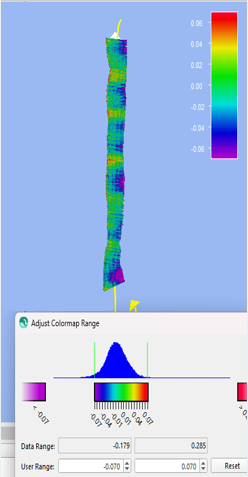
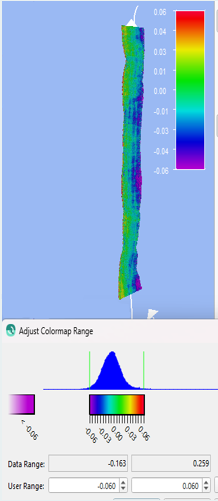
这些评估结果证实,我们新的横摇算法的性能得到了显著提升,在各种条件下均能提供更高的精度和可靠性。
实时和延时纵摇测量均得到改进
下表总结了性能提升情况,显示实时和延时纵摇测量均取得了显著改进。
| 旧的实时起伏 | 新的实时垂振 | 旧的延迟起伏 | 新的延迟起伏 | PPK参考 | |
|---|---|---|---|---|---|
| 均值 | 4 厘米 | 3 厘米 | 4 厘米 | 1 厘米 | 1 厘米 |
| 标准差 | 4 厘米 | 2 厘米 | 2 厘米 | 2 厘米 | 2 厘米 |
这些改进确保了我们的高性能产品线能够:
- 实时垂动应用可达到4厘米的精度。
- 与延迟垂振功能兼容且得到主流水文软件包支持的水文测绘应用程序,可实现2厘米的精度。
此外,海洋单元上可用的升沉增强高度功能将受益于这些改进。所有这些改进都可在我们的 Qinertia 4 后处理软件以及固件版本 5.1 及更高版本的高性能产品中获取。这些改进很快将扩展到我们的 Ellipse 产品系列。
