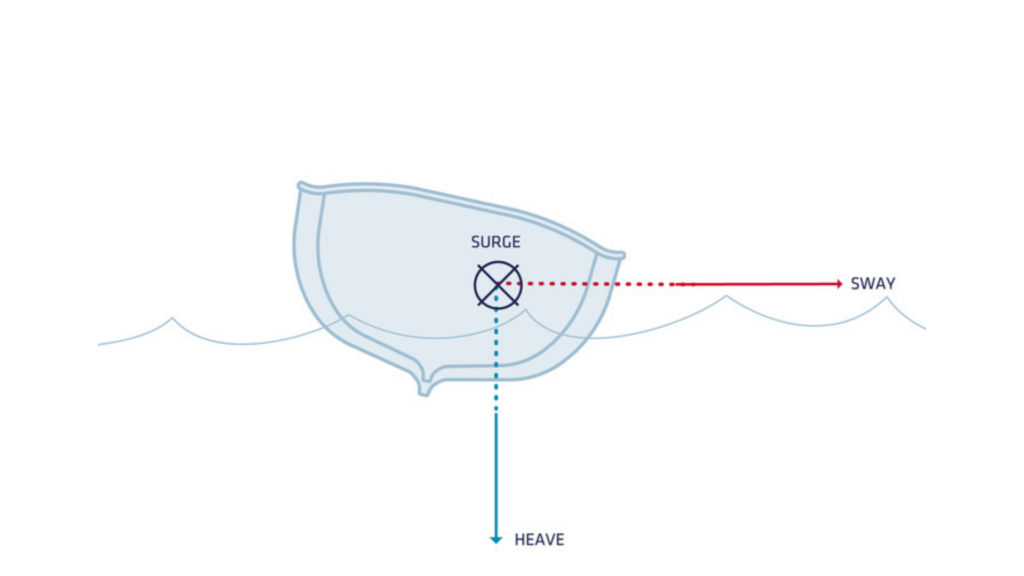
O heave é uma medição de movimento muito específica para aplicações marítimas. Ele se refere ao movimento vertical (para cima e para baixo) de uma embarcação devido à ação das ondas, medido como deslocamento linear ao longo do eixo vertical local, assumindo um valor médio de zero no centro de gravidade da embarcação.
Grandes atualizações foram aplicadas aos nossos algoritmos de heave em tempo real e atrasado.
Para mais detalhes sobre o nosso algoritmo de heave e como configurá-lo corretamente, visite a página da Base de Conhecimento do nosso Centro de Suporte.
Desenvolvimentos Recentes
Nossos algoritmos atuais de heave em tempo real e atrasado já são líderes de mercado e possuem as melhores especificações. No entanto, fizemos melhorias significativas para elevar ainda mais a precisão deles. Os avanços mais recentes, introduzidos na versão de firmware 5.1, utilizam a distância do Centro de Rotação (COR) até a IMU (Inercial Measurement Unit), resultando nos seguintes benefícios para ambos os algoritmos de heave:
- Desempenho aprimorado:
- Precisão do heave em tempo real melhorada de 5 cm para 4 cm.
- Precisão do heave atrasado melhorada de 2,5 cm para 2 cm.
- Instalação flexível da IMU: a IMU agora pode ser instalada em qualquer lugar do navio, desde que a distância até o COR seja informada. Esta é uma melhoria significativa em relação às versões anteriores, que exigiam que a IMU ficasse localizada próxima ao COR da embarcação — um desafio em embarcações maiores.
- Operação aprimorada em estados de mar desafiadores: o desempenho total é mantido mesmo em condições de mar mais exigentes.
Qualificação de Novos Algoritmos
Qualificar o desempenho do heave é intrinsecamente desafiador, especialmente quando se busca alta precisão. Veja como lidamos com isso:
Processo de Avaliação
Conduzimos várias avaliações, incluindo comparações de conjuntos de dados batimétricos derivados de passagens repetidas sobre a mesma área do fundo do mar. Essas avaliações foram facilitadas pelo nosso cliente e parceiro, Norbit.
- Avaliações batimétricas: ao comparar diversas linhas de levantamento sobre a mesma área, estabelecemos um limite superior para o desempenho do heave. Esse método contabiliza os erros de toda a cadeia de aquisição, incluindo aqueles provenientes da posição do INS e de medições angulares, sonar multifeixe e outras fontes.
- Verificação de pós-processamento: também testamos nosso novo algoritmo de heave atrasado usando dados GNSS pós-processados do Qinertia. Os resultados mostraram que o novo algoritmo tem desempenho comparável ao RTK.
Resultados e Conclusão
As capturas de tela a seguir fornecem uma comparação lado a lado das versões antiga e nova do algoritmo. Note que, embora as escalas de cores sejam diferentes, as estatísticas fornecidas mostram claramente a melhoria. Vale a pena mencionar que, apesar dos artefatos visuais no algoritmo de heave antigo, que se deviam a estados de mar incomuns e grandes configurações da embarcação, os valores permaneceram dentro das especificações.
Comparação entre a versão antiga e a nova do algoritmo
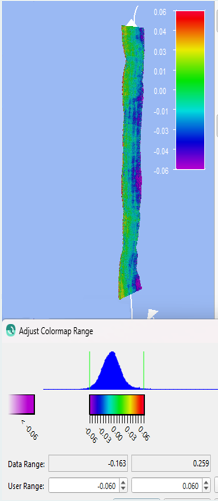
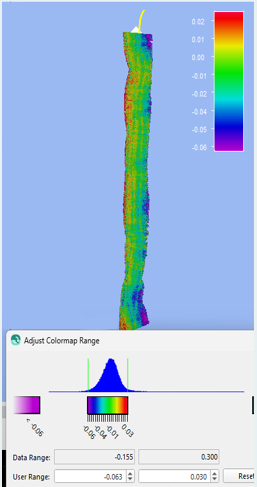
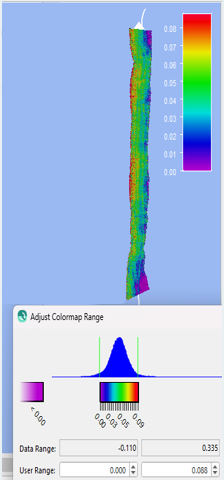
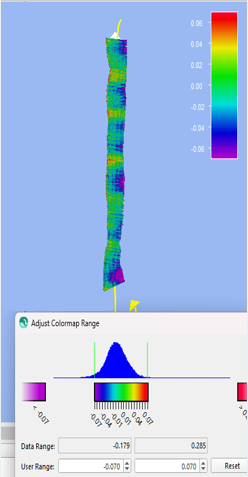
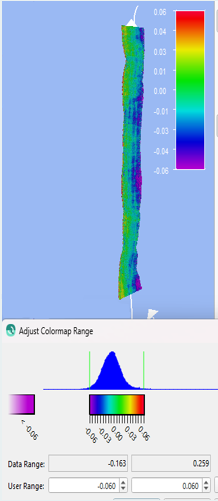
Essas avaliações confirmam a melhoria significativa no desempenho de nossos novos algoritmos de heave, proporcionando precisão e confiabilidade superiores em várias condições.
Melhoria nas medições de heave em tempo real e atrasado
Os ganhos de desempenho estão resumidos na tabela abaixo, mostrando uma clara melhoria nas medições de heave tanto em tempo real quanto atrasado.
| Heave em tempo real antigo | Novo heave em tempo real | Heave atrasado antigo | Novo heave atrasado | Referência PPK | |
|---|---|---|---|---|---|
| Média | 4 cm | 3 cm | 4 cm | 1 cm | 1 cm |
| Desvio padrão | 4 cm | 2 cm | 2 cm | 2 cm | 2 cm |
Essas melhorias garantem que, com nossa linha de produtos de alto desempenho:
- As aplicações de heave em tempo real alcançam uma precisão de 4 cm.
- As aplicações de batimetria e levantamento hidrográfico, compatíveis com heave atrasado e suportadas pelos principais softwares de hidrografia, alcançam uma precisão de 2 cm.
Além disso, a função de altitude aprimorada por heave disponível nas unidades marítimas se beneficiará dessas melhorias. Todas essas melhorias estão disponíveis em nosso software de pós-processamento Qinertia 4 e em nossos produtos de alto desempenho a partir da versão de firmware 5.1. Essas melhorias em breve serão estendidas à nossa linha de produtos Ellipse.
