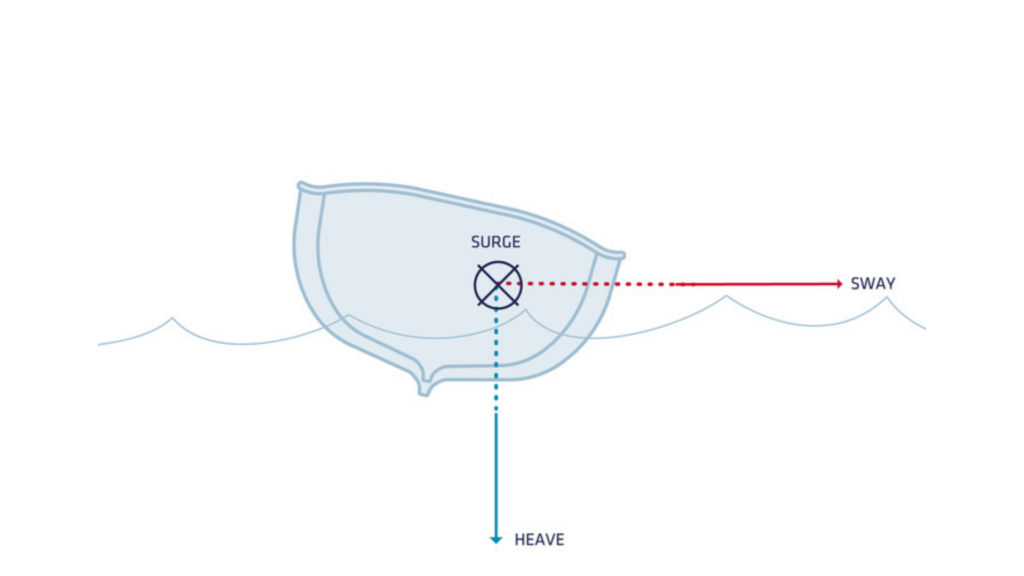
Heave to parametr ruchu charakterystyczny dla zastosowań morskich. Odnosi się on do ruchu statku w górę i w dół spowodowanego działaniem fal, mierzonego jako przemieszczenie liniowe wzdłuż lokalnej osi pionowej, przy założeniu, że średnia wartość wynosi zero w środku ciężkości statku.
Wprowadzono istotne ulepszenia do naszych algorytmów obliczających heave w czasie rzeczywistym oraz z opóźnieniem.
Aby uzyskać więcej informacji na temat naszego algorytmu heave oraz tego, jak go poprawnie skonfigurować, zapraszamy do odwiedzenia strony w bazie wiedzy naszego Centrum pomocy technicznej.
Najnowsze wydarzenia
Nasze obecne algorytmy kompensacji kołysania (heave) w czasie rzeczywistym i opóźnionym już teraz wyznaczają rynkowe standardy i charakcyjna się najlepszą specyfikacją. Dokonaliśmy jednak znaczących ulepszeń, aby jeszcze bardziej zwiększyć ich dokładność. Najnowsze udoskonalenia, wprowadzone w wersji oprogramowania układowego 5.1, wykorzystują odległość od środka obrotu (COR) do IMU (Jednostki Pomiaru Inercyjnego), co przynosi następujące korzyści zarówno dla algorytmów obliczania kołysania w czasie rzeczywistym, jak i w trybie opóźnionym:
- Zwiększona wydajność:
- Dokładność pomiaru ruchu pionowego w czasie rzeczywistym poprawiła się z 5 cm do 4 cm.
- Dokładność pomiaru opóźnionego ruchu pionowego poprawiła się z 2,5 cm do 2 cm.
- Elastyczna instalacja IMU: IMU może być teraz zainstalowany w dowolnym miejscu na statku, pod warunkiem podania odległości do COR. Jest to znaczące ulepszenie w porównaniu do poprzednich wersji, które wymagały umieszczenia IMU w pobliżu środka obrotu (COR) statku – co stanowiło wyzwanie w przypadku większych jednostek.
- Lepsze działanie w trudnych warunkach na morzu: pełna wydajność jest zachowana nawet w bardziej wymagających warunkach na morzu.
Ocena nowych algorytmów
Osiągnięcie odpowiedniej wydajności podczas kwalifikacji stanowi z natury rzeczy wyzwanie, zwłaszcza gdy dąży się do wysokiej dokładności. Oto, jak sobie z tym poradziliśmy:
Proces oceny
Przeprowadziliśmy szereg ocen, w tym porównania zbiorów danych batymetrycznych uzyskanych w wyniku wielokrotnych przelotów nad tym samym obszarem dna morskiego. W przeprowadzeniu tych ocen pomógł nam nasz klient i partner, firma Norbit.
- Oceny batymetryczne: poprzez porównanie kilku linii pomiarowych na tym samym obszarze ustaliliśmy górną granicę dokładności pomiaru ruchu pionowego. Metoda ta uwzględnia błędy całego łańcucha pomiarowego, w tym błędy wynikające z pomiarów położenia i kątów w systemie koordynat INS , sonaru wielowiązkowego oraz innych źródeł.
- Weryfikacja post-processingu: przetestowaliśmy również nasz nowy algorytm opóźnionego falowania (delayed heave), wykorzystując dane GNSS przetworzone w programie Qinertia. Wyniki wykazały, że nowy algorytm dorównuje wydajnością technologii RTK.
Wyniki i wnioski
Poniższe zrzuty ekranu przedstawiają porównanie starej i nowej wersji algorytmu w ujęciu obok siebie. Należy zauważyć, że choć skale kolorów się różnią, przedstawione dane statystyczne wyraźnie wskazują na poprawę. Warto wspomnieć, że pomimo artefaktów wizualnych w starym algorytmie heave’a, które wynikały z nietypowych warunków na morzu i konfiguracji dużego statku, wartości pozostawały w granicach specyfikacji.
Porównanie starej i nowej wersji algorytmu
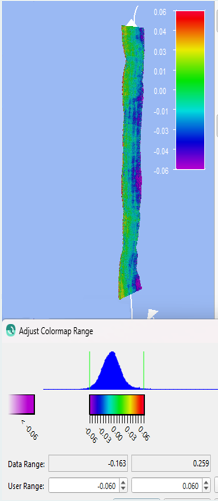
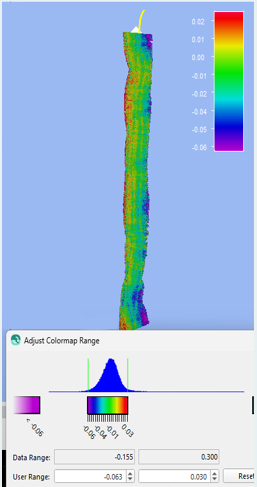
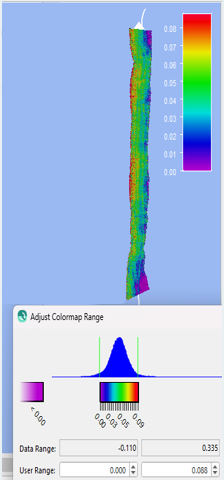
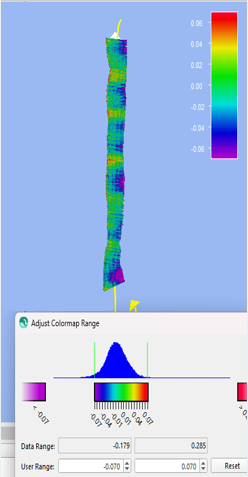
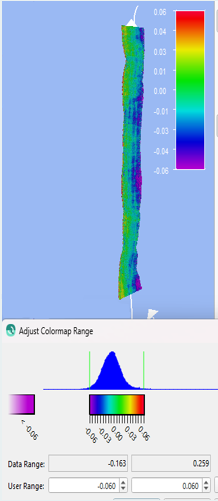
Wyniki tych ocen potwierdzają znaczną poprawę wydajności naszych nowych algorytmów kompensacji falowania, które zapewniają wyższą dokładność i niezawodność w różnych warunkach.
Poprawa jakości pomiarów ruchu pionowego zarówno w czasie rzeczywistym, jak i z opóźnieniem
Poprawę wydajności podsumowano w poniższej tabeli, która pokazuje wyraźną poprawę zarówno w pomiarach ruchu pionowego w czasie rzeczywistym, jak i z opóźnieniem.
| Stare kołysanie w czasie rzeczywistym | Nowe odchylenie w czasie rzeczywistym | Stare opóźnione podniesienie | Nowe opóźnione podnoszenie | Odniesienie do PPK | |
|---|---|---|---|---|---|
| Średnia | 4 cm | 3 cm | 4 cm | 1 cm | 1 cm |
| Odchylenie standardowe | 4 cm | 2 cm | 2 cm | 2 cm | 2 cm |
Te ulepszenia gwarantują, że dzięki naszej linii produktów o wysokiej wydajności:
- Aplikacje do pomiaru ruchu pionowego w czasie rzeczywistym osiągają dokładność rzędu 4 cm.
- Aplikacje geodezyjne, kompatybilne z metodą opóźnionego podnoszenia i obsługiwane przez główne pakiety oprogramowania hydrograficznego, zapewniają dokładność na poziomie 2 cm.
Dodatkowo, funkcja wysokości z kompensacją kołysania, dostępna w jednostkach morskich, skorzysta z tych ulepszeń. Wszystkie te udoskonalenia są dostępne w naszym oprogramowaniu do post-processingu Qinertia 4 oraz w naszych produktach o wysokiej wydajności, począwszy od wersji firmware 5.1. Wkrótce te ulepszenia zostaną rozszerzone na naszą linię produktów Ellipse.
