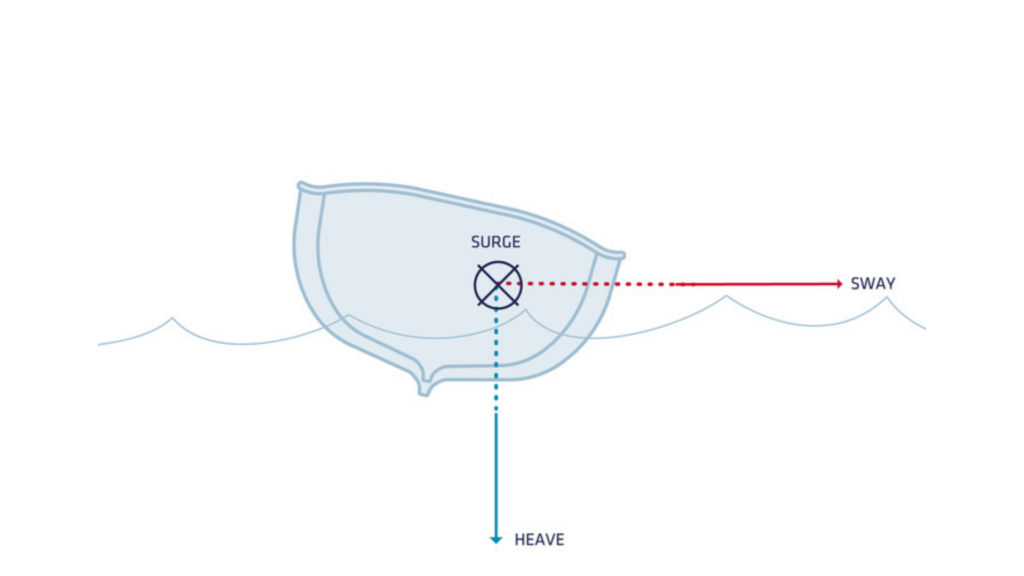
Le pilonnement (heave) est une mesure de mouvement très spécifique aux applications marines. Il désigne le mouvement vertical d'un navire dû à l'action des vagues, mesuré sous forme de déplacement linéaire le long de l'axe vertical local, avec une valeur moyenne nulle au centre de gravité du navire.
Des améliorations majeures ont été apportées à nos algorithmes de pilonnement en temps réel et différé.
Pour plus de détails sur notre algorithme de pilonnement et sa configuration correcte, veuillez consulter la page de la base de connaissances de notre centre de support.
Développements récents
Nos algorithmes de pilonnement (heave) actuels, tant en temps réel qu'en temps différé, se positionnent déjà parmi les meilleurs du marché et affichent des spécifications de pointe. Nous avons néanmoins apporté des améliorations significatives pour accroître encore leur précision. Les dernières avancées, introduites dans la version de firmware 5.1, exploitent la distance entre le centre de rotation (COR) et l'IMU (unité de mesure inertielle), ce qui procure les avantages suivants pour les algorithmes de pilonnement en temps réel et en temps différé :
- Performances améliorées :
- Précision du pilonnement en temps réel améliorée de 5 cm à 4 cm.
- Précision du pilonnement en temps différé améliorée de 2,5 cm à 2 cm.
- Installation flexible de l'IMU : l'IMU peut désormais être installée n'importe où sur le navire, à condition que la distance par rapport au COR soit renseignée. Il s'agit d'une amélioration notable par rapport aux versions précédentes, qui exigeaient que l'IMU soit placée à proximité du COR du navire — une contrainte complexe pour les grands bâtiments.
- Fonctionnement amélioré dans des états de mer difficiles : les performances maximales sont maintenues même dans des conditions de mer plus exigeantes.
Qualification des nouveaux algorithmes
La qualification des performances de pilonnement est intrinsèquement complexe, en particulier lorsqu'on vise une haute précision. Voici comment nous y sommes parvenus :
Processus d'évaluation
Nous avons mené de nombreuses évaluations, incluant des comparaisons de jeux de données bathymétriques issus de passages répétés sur la même zone des fonds marins. Ces évaluations ont été facilitées par notre client et partenaire, Norbit.
- Évaluations bathymétriques : en comparant plusieurs lignes de levé sur la même zone, nous avons établi une limite supérieure pour les performances de pilonnement. Cette méthode prend en compte l'ensemble des erreurs de la chaîne d'acquisition, y compris celles provenant de la position INS et des mesures angulaires, du sonar multifaisceaux et d'autres sources.
- Vérification par post-traitement : nous avons également testé notre nouvel algorithme de pilonnement (heave) différé en utilisant les données GNSS post-traitées de Qinertia. Les résultats ont montré que le nouvel algorithme offre des performances comparables à celles du RTK.
Résultats et conclusion
Les captures d'écran suivantes présentent une comparaison côte à côte des anciennes et nouvelles versions de l'algorithme. Bien que les échelles de couleurs diffèrent, les statistiques fournies démontrent clairement une amélioration. Il est à noter que, malgré des artéfacts visuels dans l'ancien algorithme de pilonnement dus à des états de mer inhabituels et à une configuration importante du navire, les valeurs sont restées conformes aux spécifications.
Comparaison des anciennes et nouvelles versions de l'algorithme
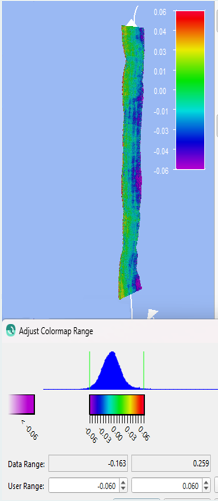
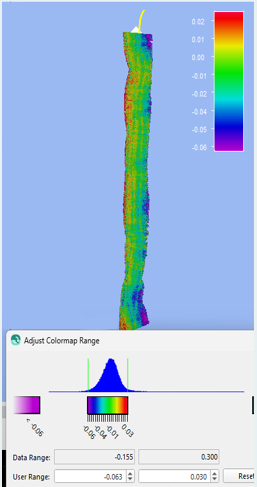
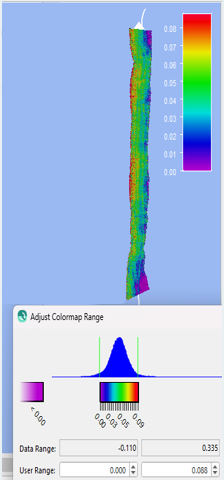
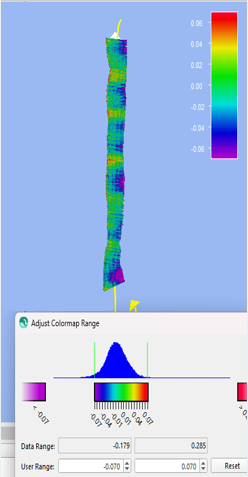
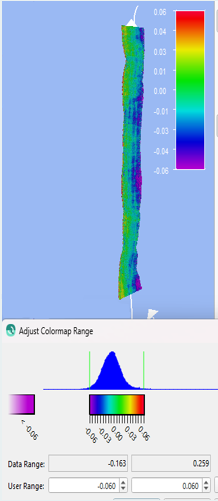
Ces évaluations confirment l'amélioration significative des performances de nos nouveaux algorithmes de pilonnement, offrant une précision et une fiabilité supérieures dans diverses conditions.
Amélioration des mesures de pilonnement en temps réel et en temps différé
Les optimisations de performance sont résumées dans le tableau ci-dessous, mettant en évidence une nette progression des mesures de pilonnement, tant en temps réel qu'en temps différé.
| Ancien pilonnement en temps réel | Nouveau pilonnement en temps réel | Ancien pilonnement différé | Nouveau pilonnement différé | Référence PPK | |
|---|---|---|---|---|---|
| Moyenne | 4 cm | 3 cm | 4 cm | 1 cm | 1 cm |
| Écart-type | 4 cm | 2 cm | 2 cm | 2 cm | 2 cm |
Ces améliorations garantissent qu'avec notre gamme de produits haute performance :
- Les applications de pilonnement en temps réel atteignent une précision de 4 cm.
- Les applications bathymétriques, compatibles avec le pilonnement différé et prises en charge par les principaux logiciels d'hydrographie, atteignent une précision de 2 cm.
De plus, la fonction d'altitude améliorée par le pilonnement (heave) disponible sur les unités marines bénéficiera de ces améliorations. Toutes ces améliorations sont disponibles dans notre logiciel de post-traitement Qinertia 4 et dans nos produits haute performance à partir de la version de micrologiciel 5.1. Ces améliorations s'etendront bientôt à notre gamme de produits Ellipse.
