
Maquinário pesado

Maquinário pesado refere-se a grandes equipamentos mecânicos que executam tarefas que exigem alta potência, resistência estrutural e operação contínua. As indústrias utilizam essas máquinas para escavação, içamento, movimentação de materiais, perfuração, nivelamento, transporte e construção civil. O maquinário pesado inclui escavadeiras, tratores de esteira, pás carregadeiras, guindastes, motoniveladoras, caminhões de mineração, perfuratrizes e máquinas agrícolas. Cada máquina combina sistemas mecânicos, atuadores hidráulicos, motores e unidades de controle eletrônico para gerar e gerenciar forças elevadas.
Os fabricantes projetam o maquinário pesado para suportar ambientes operacionais exigentes. As máquinas frequentemente enfrentam fortes vibrações, choques mecânicos, variações de temperatura, poeira, umidade e interferência eletromagnética. Essas condições podem afetar componentes mecânicos e sensores eletrônicos. Portanto, os engenheiros selecionam componentes robustos que mantêm um desempenho confiável durante toda a vida útil da máquina.
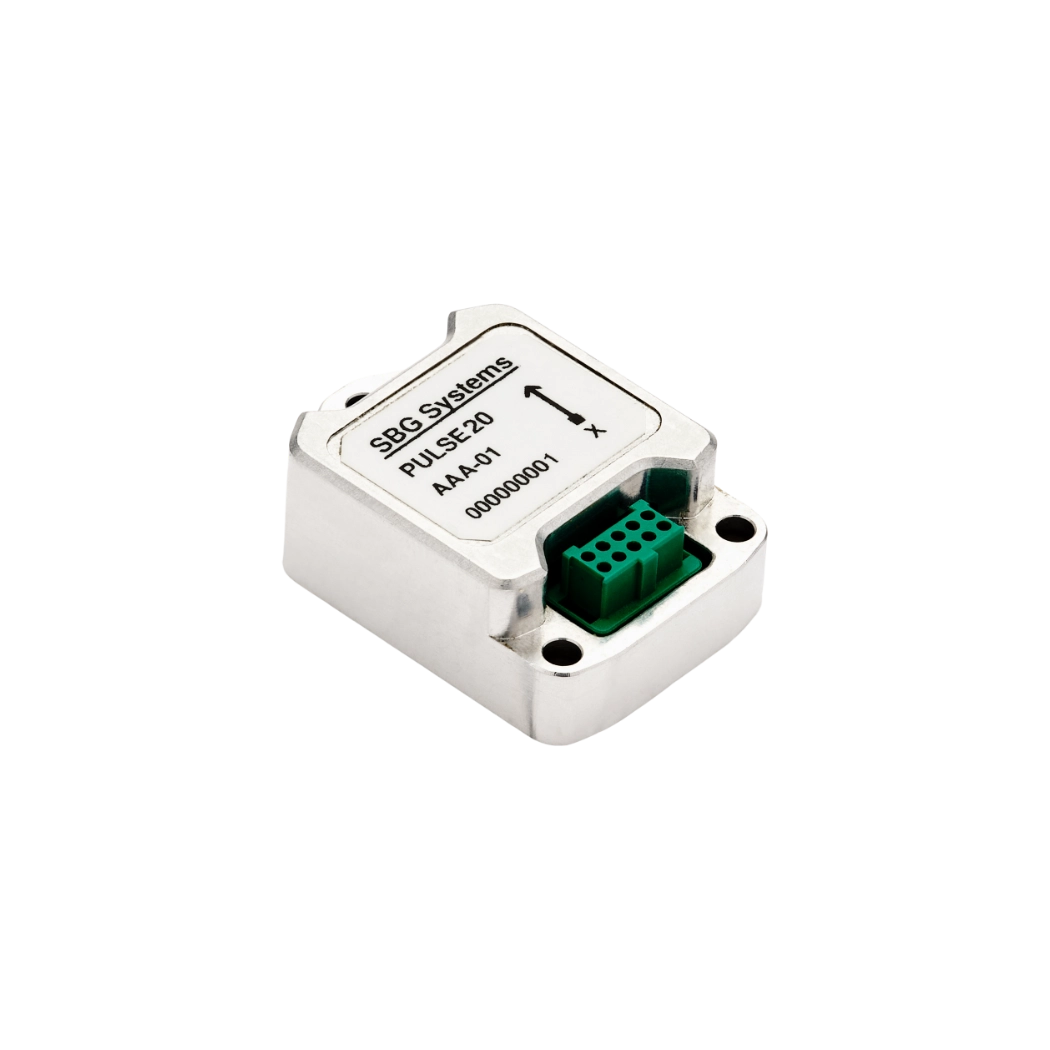
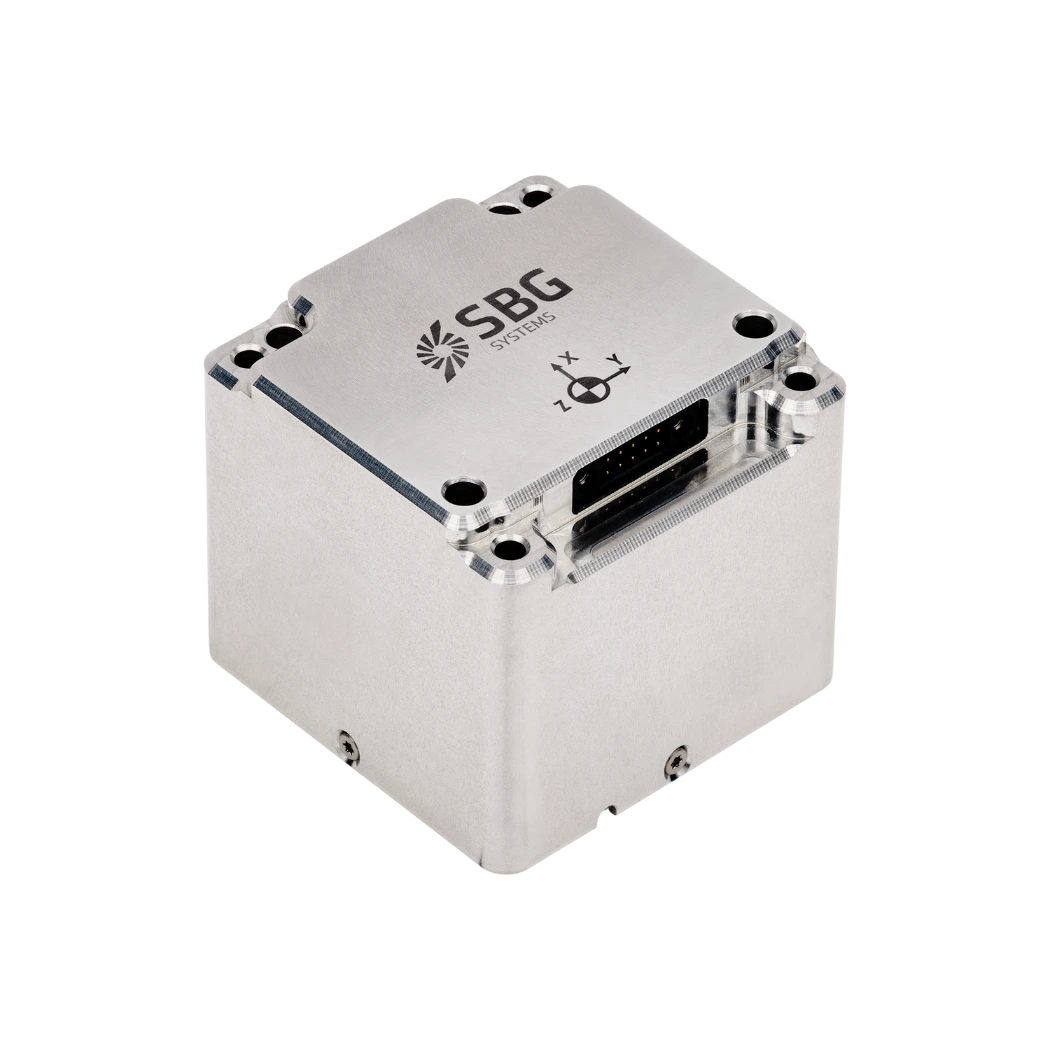
O maquinário pesado moderno depende cada vez mais de sistemas eletrônicos de detecção e controle. Receptores GNSS fornecem posicionamento absoluto, enquanto sensores inerciais medem a aceleração e o movimento angular. Uma IMU combina acelerômetros e giroscópios para medir a aceleração linear e a rotação da máquina. Um AHRS processa medições inerciais para estimar a rolagem (roll), a inclinação (pitch) e o norteamento (heading). Um INS combina dados inerciais com GNSS e outros sensores de auxílio para calcular posição, velocidade e orientação.
Esses sistemas auxiliam na orientação de máquinas, nivelamento automatizado, monitoramento de carga, estabilização e operação autônoma. Por exemplo, uma escavadeira pode usar um INS para determinar a posição e a orientação de seu corpo e implementos. Um caminhão de mineração pode usar a fusão GNSS/INS para manter uma navegação precisa, apesar de vibrações e interrupções temporárias do GNSS.
O maquinário pesado também exige uma integração robusta de sensores. Altos níveis de choque e vibração podem introduzir erros de medição e degradar o desempenho do sensor. Portanto, os engenheiros consideram a estabilidade de bias, densidade de ruído, faixa dinâmica, largura de banda, sensibilidade à temperatura e resistência a choques ao selecionar sensores inerciais.
Soluções robustas de IMU, AHRS e INS ajudam as máquinas a manter uma consciência de movimento confiável e viabilizam operações precisas, seguras e eficientes.
