航空导航指的是用于确定飞机在飞行过程中位置和航向的技术和方法。有效的导航可确保飞机安全高效地抵达目的地。以下是航空导航中涉及的一些关键组成部分和方法:惯性导航系统 (INS)、全球导航卫星系统 (GNSS) 等。我们为您准备了一次全面的机载测试。
SBG Systems 秉持着创新文化,因此,当提出进行一次高强度飞行以评估我们的 Ellipse 和 Quanta Micro 在实际条件下的性能时,我们毫不犹豫。这些测试的实现耗费了时间和资源,但其成果是值得的。非常感谢 Apache aviation 在此项目中的帮助。
惯性导航系统 (INS) 在为航空导航应用提供精确的定位和导航信息方面发挥着关键作用。我们已在实际条件下对它们进行了测试,以评估其可靠性。
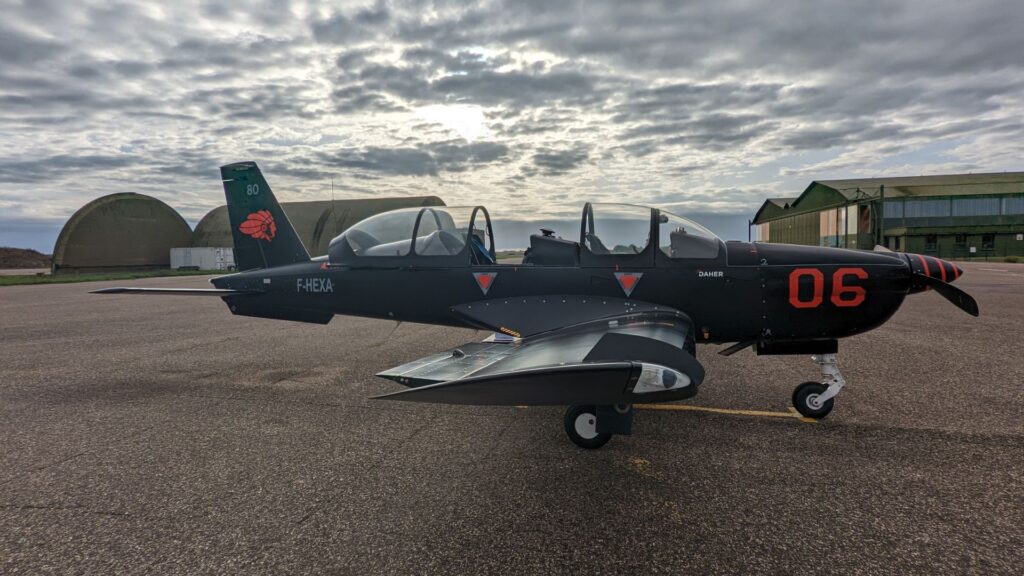
机载导航领域的一项卓越测试活动
除了进行航空航天测试所涉及的复杂实施(法规、狭窄的空间等)之外,这些试验尤其特殊,因为它们为我们提供了一些问题的答案,而很少有 INS 制造商有机会在真实条件下进行测试:
- 我们的最初目标是丰富我们的测试数据库,重点是持续改进我们的算法。 许多测试通常在“2D”环境中进行(例如,汽车、船只),而“3D”测试相对较少。
- 由于航空航天应用领域的客户数据通常属于机密,因此他们很少提供数据。
- 我们试图解决的另一个问题是验证我们的算法在极端动态条件下的稳健性,包括超过4g的显著振动和加速度。
- 此外,这使我们能够评估我们的设备在具有挑战性的 GNSS 环境中的性能,在这种环境中,由于方向的突然变化,甚至飞机的完全反转(倒飞),存在显着的信号阻塞。
万向节锁效应
这些飞行测试还使我们能够测试所有可能的姿态,其中一些姿态会导致“万向节死锁”(gimbal lock)效应,当俯仰角接近 90° 时,该效应历来会给某些导航算法带来困难。虽然我们的算法旨在使用四元数来处理此问题,但它们在这些条件下很少受到挑战。
最后,除了鲁棒性和功能性方面之外,我们的目标是验证在这种极端条件下是否能保持导航性能。
值得注意的是,这些测试是在盲测情况下进行的。
出于安全原因,将笔记本电脑带上飞机是困难的,甚至是不可能的。由于涉及所有传感器,在开始飞行测试之前,必须对所有内容进行配置和仔细检查。
测试平台必须具备完全自主的数据记录能力,并且需要有足够容量的电池来支持整个准备和飞行过程。所有这些都必须集成在非常紧凑的尺寸内。
设置 & 飞行计划
为了全面评估 INS 设备的性能,我们安排了两次飞行,每次飞行代表空中导航操作期间遇到的不同场景:
- 典型飞行,具有较低的动态机动和直线水平飞行状态
- 一次特技飞行,以在多个方向和加速度下刺激设备
- 这使我们能够检查产品在常规和严苛条件下是否都能提供指定的实时性能水平。
测试了两种产品:Ellipse-D 和 Quanta Micro。后处理的 Apogee-D(紧组合 PPK 配合前向 + 后向处理)作为此次评估的参考。它们的表现都非常出色,实际上比 SBG Systems 的团队表现得还要好。
飞行 1:典型飞行剖面
Flight 1 的主要重点是评估设备在典型飞行剖面中的性能,该剖面包含较低动态机动和平飞条件。
此飞行提供了用于比较的基准,并评估了 INS 设备在常规飞行操作中的准确性和稳定性。
在此次飞行中收集的数据有助于建立一个基准,用于评估其在更具挑战性的机载导航条件下的性能。
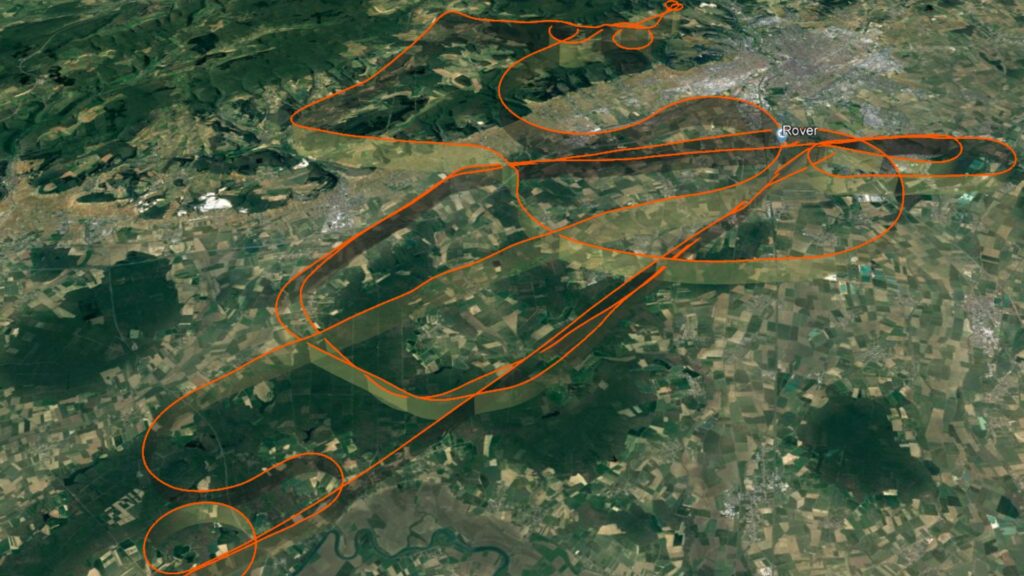
飞行计划由一系列图形组成,例如爬升、标准和急转弯、浅倾斜、纵摇、加速和减速、俯仰向上和向下……
飞行 2:特技飞行
在 Flight 2 中,INS 设备要经过一系列特技飞行,以测试其在极端方向和加速度下的能力。特技飞行以快速和激烈的运动为特征,为空中导航中的导航系统带来了重大挑战。
通过模拟这些苛刻的条件,我们可以评估 INS 设备在精确定位至关重要的现实场景中的鲁棒性和准确性。
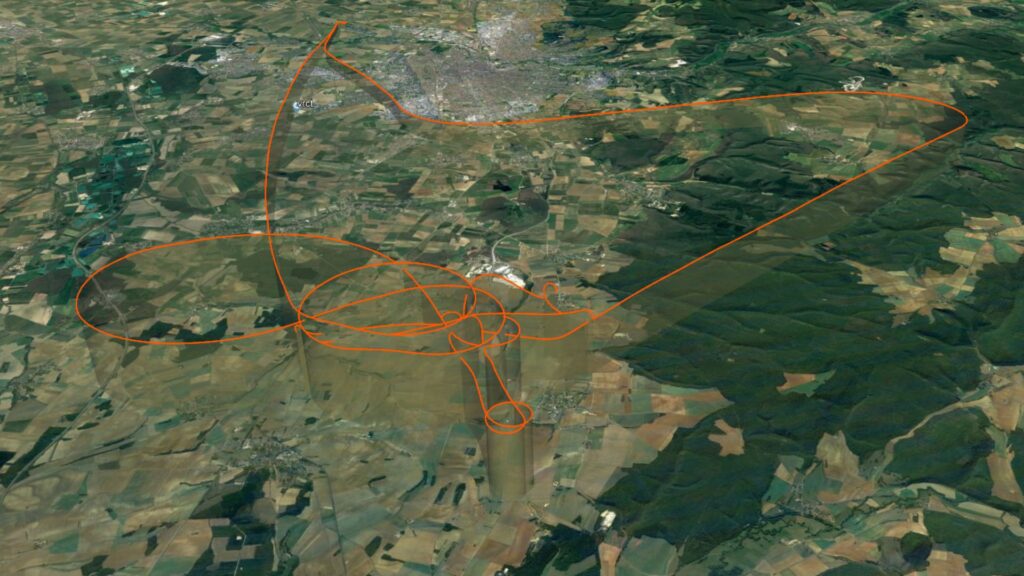
飞行计划包括一系列动作,如爬升、标准盘旋和陡盘旋、浅坡度盘旋、飘摆、副翼滚转、斤斗、四点滚转、伊梅尔曼机动、S 形弯、加速和减速、上下俯仰……
被测设备
选用于评估的两款 INS 设备是 Ellipse-D 和 Quanta Micro。Ekinox Micro 也通过与 Quanta Micro 的代理进行评估。
| 单位 | 硬件代码 | 硬件修订版 | 序列号 | 固件 |
|---|---|---|---|---|
| EUT#1 | ELLIPSE-D-G4A3-B1 | 3.3.00 | 000043763 | 2.5.169-stable |
| EUT#2 | QUANTA-USG | 1.1.0.0 | 000042492 | 4.2.228-beta |
| 通过代理评估 | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-beta |
虽然本次测试未包含精确的 Ekinox Micro 硬件,但它是 Quanta Micro 的坚固版本,并且行为完全相同。因此,此测试的结果完全适用于 Ekinox Micro。
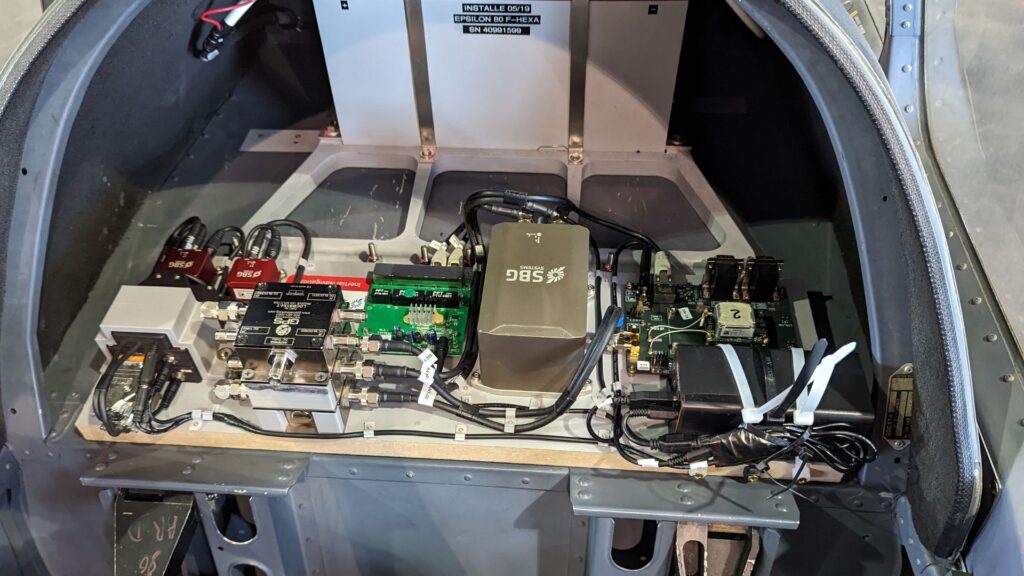
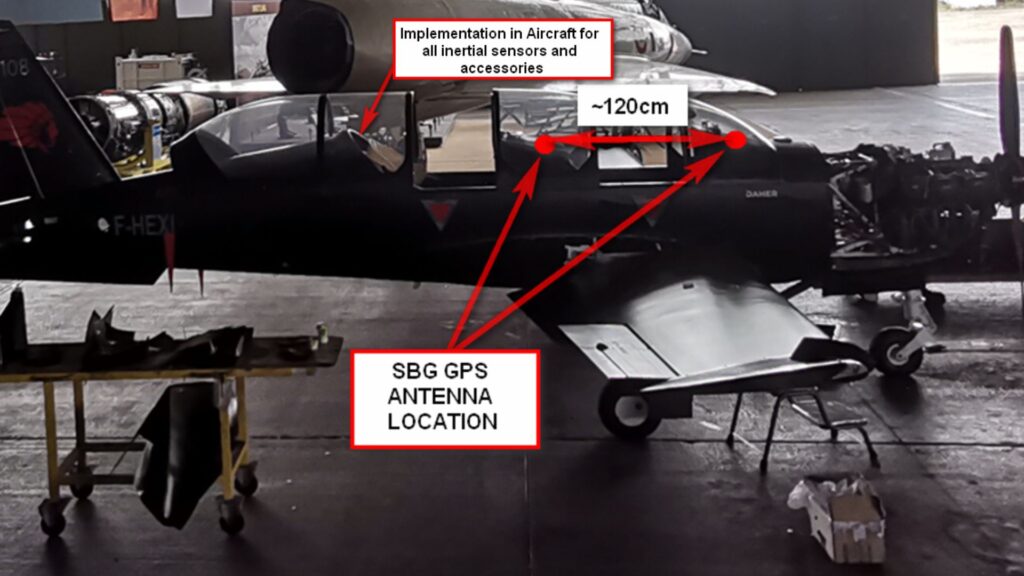
参考单元
Apogee-D 单元配合 Qinertia PPK(紧组合 PPK 配合前向 + 后向处理)作为测试的参考。
测试结果
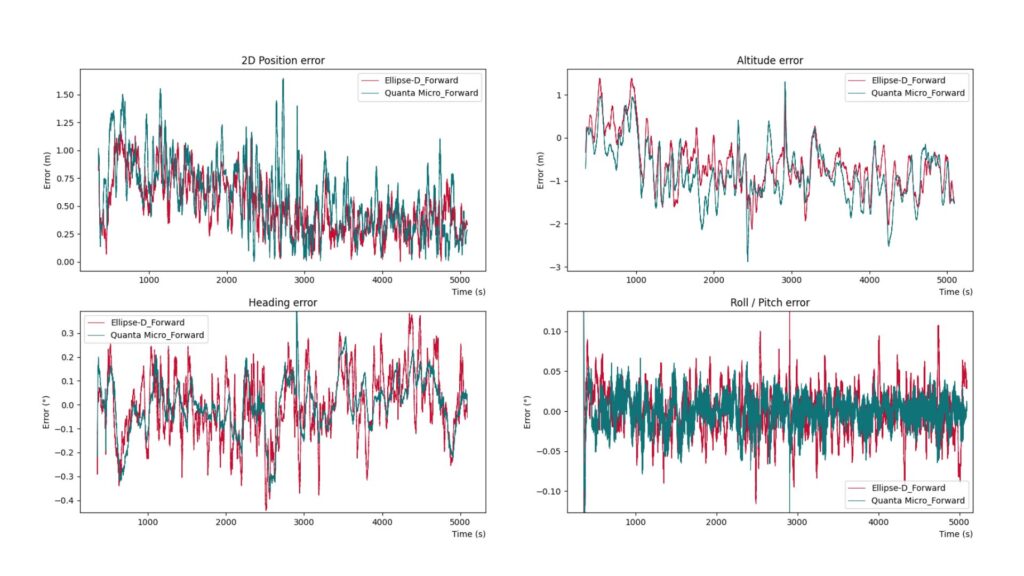
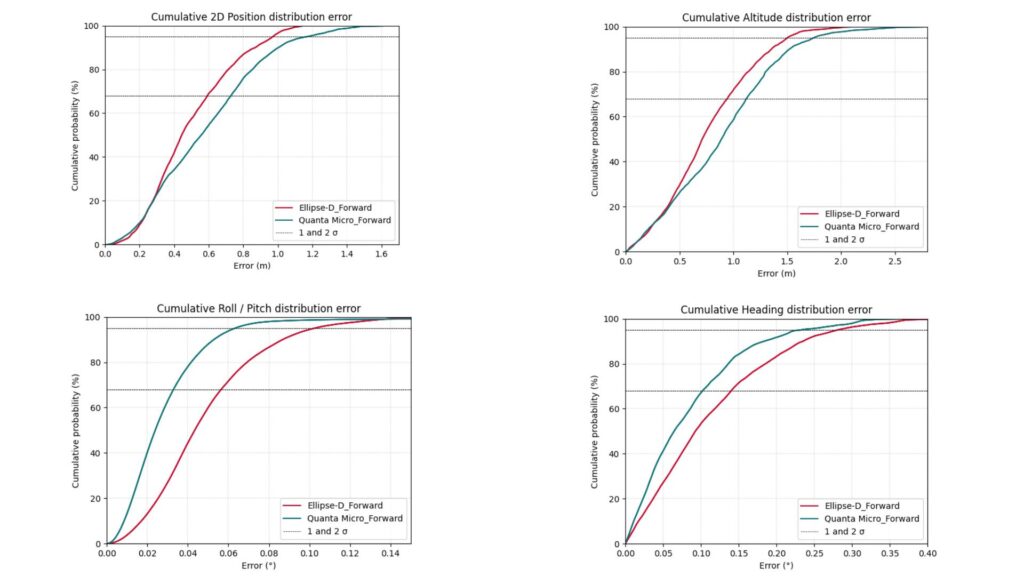
首次测试:典型飞行
第二次测试:特技飞行
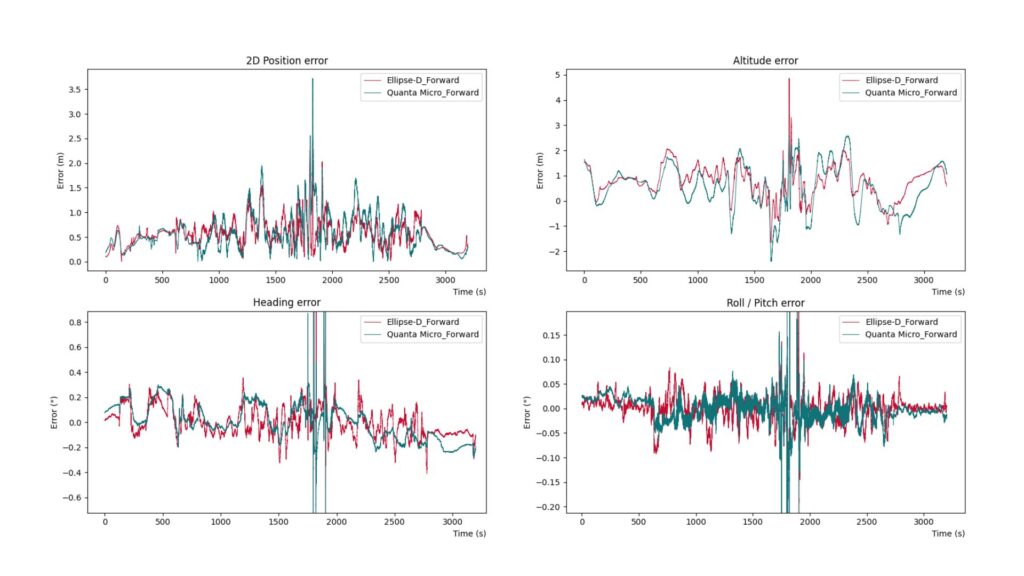
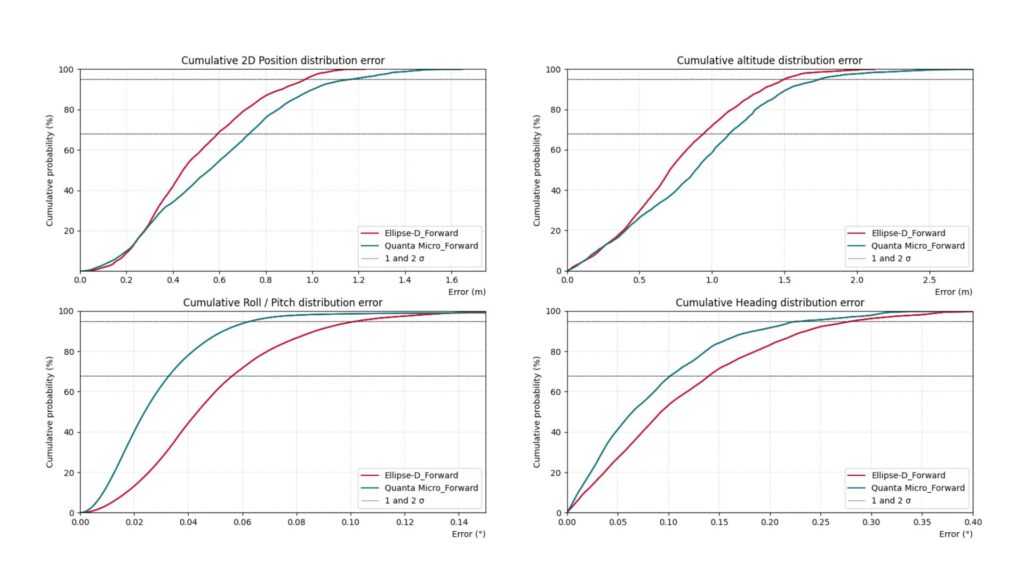
单天线与双天线
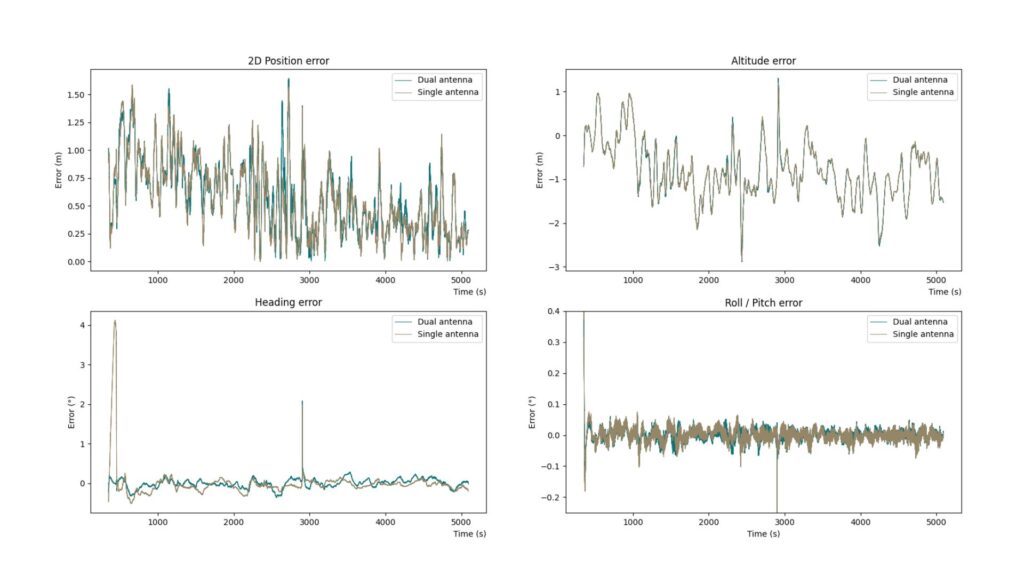
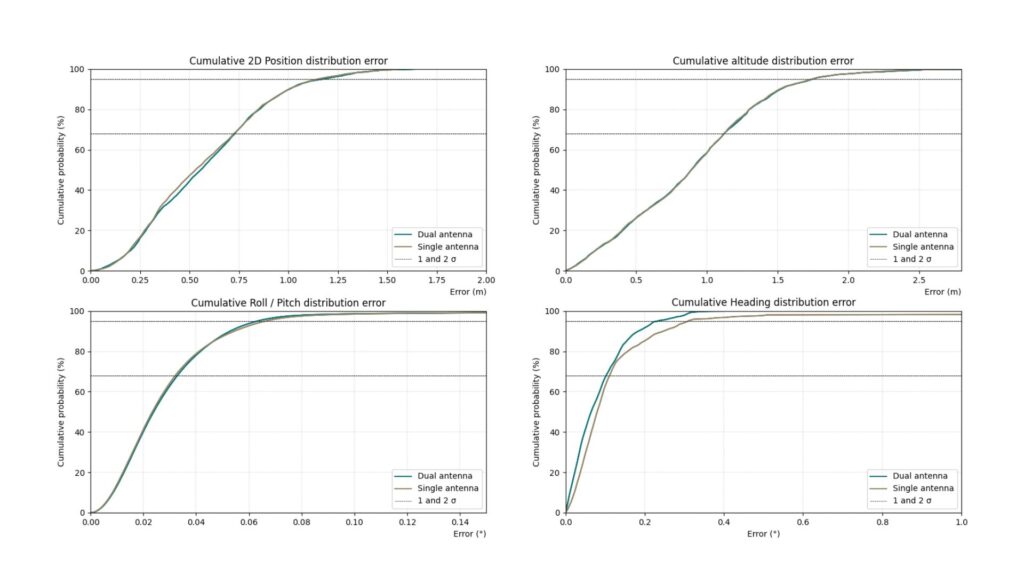
下图显示了 Quanta Micro 在单天线与次优双天线设置(采用不同天线类型)下的实时性能。
飞行开始时是超过 7 分钟的低动态直线,没有任何先验的高动态机动。尽管这远非最佳条件,但单天线设置运行正常,只是误差稍高。
这种情况显然对双天线设置更为有利,即使在低动态条件下也能提供精确的测量结果。
如果从误差分析中排除这段初始直线,我们可以看到单天线性能与双天线性能相当。
结果分析
Ellipse-D 结果与规格参数对比
| 测量 | 目标值 (RMS) | 已实现值,典型飞行 (RMS) | 已实现值,特技飞行 (RMS) | 状态,基于典型飞行 |
|---|---|---|---|---|
| 水平位置 | 1.2 m | 0.574 m | 0.647 m | 确定 |
| 海拔 | 1.5 m | 1.012 m | 1.050 m | 确定 |
| 横滚 | 0.1° | 0.041° | 0.064° | 确定 |
| 俯仰 | 0.1° | 0.041° | 0.043° | 确定 |
| 航向精度 | 0.2° (基线 > 2 m) | 0.147° | 0.127° | 确定 |
顺便提一下,测试中使用的 Ellipse-D 表现出了超乎寻常的性能水平,超出了预期。
虽然我们所有的 IMU 都符合其指定的性能,但有些甚至可能超越它们。Ellipse-D 就是这种卓越性能的一个典范,为其赢得了“有史以来最好的 Ellipse”的称号,并在我们的货架上占据了特殊的位置。
Quanta Micro / Ekinox Micro 结果与规格的比较
| 测量 | 目标值 (RMS) | 已实现值,典型飞行 (RMS) | 已实现值,特技飞行 (RMS) | 状态,基于典型飞行 |
|---|---|---|---|---|
| 水平位置 | 1.2 m | 0.688 m | 0.689 m | 确定 |
| 海拔 | 1.5 m | 1.204 m | 1.049 m | 确定 |
| 横滚 | 0.03° | 0.023° | 0.049° | 确定 |
| 俯仰 | 0.03° | 0.027° | 0.036° | 确定 |
| 航向精度 | 0.1° | 0.109° | 0.146° | 确定 |
结论
在典型的飞行测试中,Ellipse-D 和 Quanta Micro / Ekinox Micro 在实时单点条件下均超出了其技术指标。特技飞行测试还表明,Ellipse-D 和 Quanta Micro / Ekinox Micro 实现了卓越的性能,没有表现出任何误差,并且与通常适用于正常飞行条件的指定值紧密吻合。
这些测试突显出 SBG 的 INS 是用于单点条件下机载导航应用的极其可靠且精确的工具。它们始终如一地提供出色的性能,确保了在复杂场景中的可靠性。
