Nawigacja lotnicza odnosi się do technik i technologii używanych do określania pozycji i kursu statku powietrznego podczas lotu. Skuteczna nawigacja zapewnia, że statek powietrzny dociera do celu bezpiecznie i sprawnie. Oto niektóre kluczowe komponenty i metody związane z nawigacją lotniczą: Inercyjne Systemy Nawigacyjne (INS), Globalne Systemy Nawigacji Satelitarnej (GNSS) itp. Przygotowaliśmy dla Państwa pełny test lotniczy.
W SBG Systems panuje kultura innowacji, więc kiedy pojawił się pomysł intensywnego lotu w celu oceny wydajności naszych Ellipse i Quanta Micro w rzeczywistych warunkach, nie było wahania. Realizacja tych testów wymagała czasu i zasobów, ale wynik był tego wart. Serdeczne podziękowania dla Apache aviation za pomoc w tym projekcie.
Inercyjne Systemy Nawigacyjne (INS) odgrywają kluczową rolę w dostarczaniu dokładnych informacji o pozycji i nawigacji dla zastosowań w nawigacji lotniczej. Przetestowaliśmy je w rzeczywistych warunkach, aby ocenić ich niezawodność.
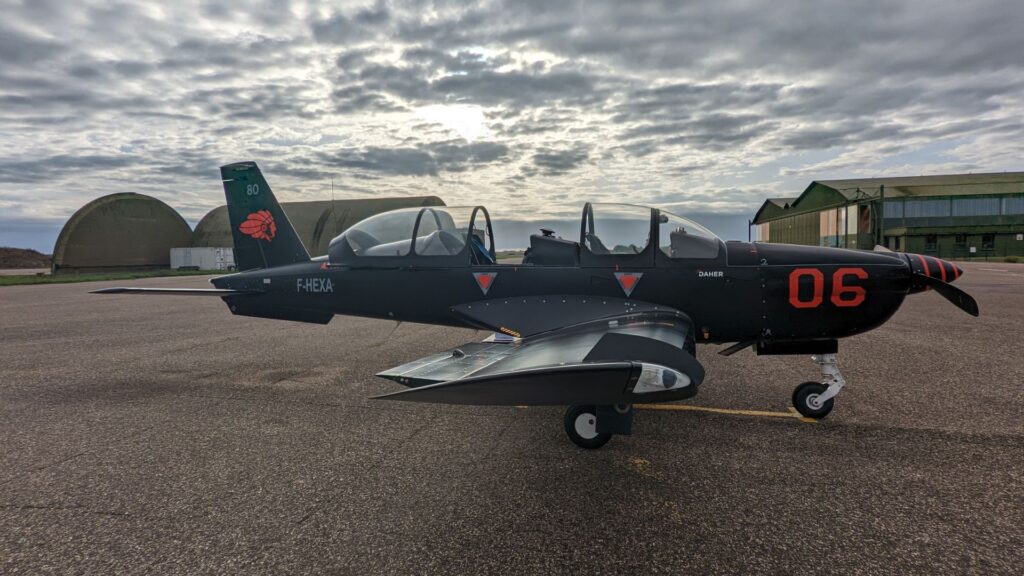
Wyjątkowa kampania testowa w zakresie nawigacji lotniczej
Oprócz złożonych aspektów organizacyjnych związanych z przeprowadzaniem testów lotniczych (przepisy, ograniczona przestrzeń itp.), próby te mają wyjątkowy charakter, ponieważ dostarczyły nam odpowiedzi na pewne pytania, których niewielu producentów INS miało okazję sprawdzić w rzeczywistych warunkach:
- Naszym pierwotnym celem było wzbogacenie naszej bazy danych testowych, ze szczególnym uwzględnieniem ciągłego udoskonalania naszych algorytmów. Wiele testów przeprowadza się zazwyczaj w środowisku „2D” (np. samochody, łodzie), podczas gdy testy „3D” są stosunkowo rzadkie.
- Klienci z branży lotniczej i kosmicznej rzadko udostępniają dane, ponieważ często mają one charakter poufny.
- Kolejną kwestią, którą staraliśmy się zbadać, było potwierdzenie odporności naszych algorytmów w warunkach ekstremalnej dynamiki, w tym przy znacznych drganiach i przyspieszeniach przekraczających 4 g.
- Co więcej, pozwoliło nam to ocenić wydajność naszego sprzętu w trudnych warunkach GNSS, gdzie występują znaczne zakłócenia sygnału spowodowane nagłymi zmianami orientacji lub nawet całkowitym odwróceniem statku powietrznego (lot plecowy).
Efekt blokady gimbala
Loty te umożliwiły nam również przetestowanie wszystkich możliwych orientacji, z których niektóre wywołują efekt “zablokowania gimbala”, który tradycyjnie stwarza trudności dla niektórych algorytmów nawigacyjnych, gdy kąt pitch zbliża się do 90°. Chociaż nasze algorytmy są zaprojektowane do radzenia sobie z tym problemem za pomocą kwaternionów, rzadko są poddawane próbom w takich warunkach.
Ponadto, oprócz aspektów solidności i funkcjonalności, naszym celem było sprawdzenie, czy wydajność nawigacji może zostać utrzymana w tych ekstremalnych warunkach.
Warto zauważyć, że testy te przeprowadzono w trybie ślepym.
Ze względów bezpieczeństwa trudno, jeśli nie niemożliwe, jest zabranie na pokład laptopa. Ze względu na wszystkie zaangażowane czujniki, wszystko musiało być skonfigurowane i dokładnie sprawdzone przed rozpoczęciem testów w locie.
Platforma testowa musiała być całkowicie autonomiczna w zakresie rejestrowania danych, a bateria o wystarczającej pojemności była wymagana na cały czas trwania przygotowań i lotów. Wszystko to musiało być zintegrowane w bardzo ciasnych wymiarach.
Konfiguracja i plan lotu
W celu kompleksowej oceny działania urządzeń systemu nawigacji lotniczej ( INS ) zaplanowano dwa loty, z których każdy odzwierciedla inny scenariusz występujący podczas operacji nawigacji lotniczej:
- Typowy lot, charakteryzujący się mniej dynamicznymi manewrami i przebiegiem w linii prostej na stałej wysokości
- Lot akrobatyczny mający na celu pobudzenie urządzeń w wielu orientacjach i przyspieszeniach
- Dzięki temu mogliśmy sprawdzić, czy zarówno w normalnych, jak i w trudnych warunkach produkty zapewniają określony poziom wydajności w czasie rzeczywistym.
Przetestowano dwa produkty: Ellipse-D oraz Quanta Micro. Przetestowany post-processowo Apogee-D (ścisła fuzja PPK z przetwarzaniem do przodu i do tyłu) posłużył jako punkt odniesienia do tej oceny. Wszystkie poradziły sobie bardzo dobrze, znacznie lepiej niż załoga SBG Systems w rzeczywistości.
Lot nr 1: Typowy przebieg lotu
Głównym celem lotu nr 1 jest ocena działania urządzeń w typowym profilu lotu, obejmującym manewry o mniejszej dynamice oraz warunki lotu prostoliniowego na stałej wysokości.
Lot ten stanowi punkt odniesienia do porównań oraz pozwala ocenić dokładność i stabilność urządzeń INS podczas standardowych operacji lotniczych.
Dane zebrane podczas tego lotu pomogły ustalić punkt odniesienia do oceny ich działania w trudniejszych warunkach nawigacji lotniczej.
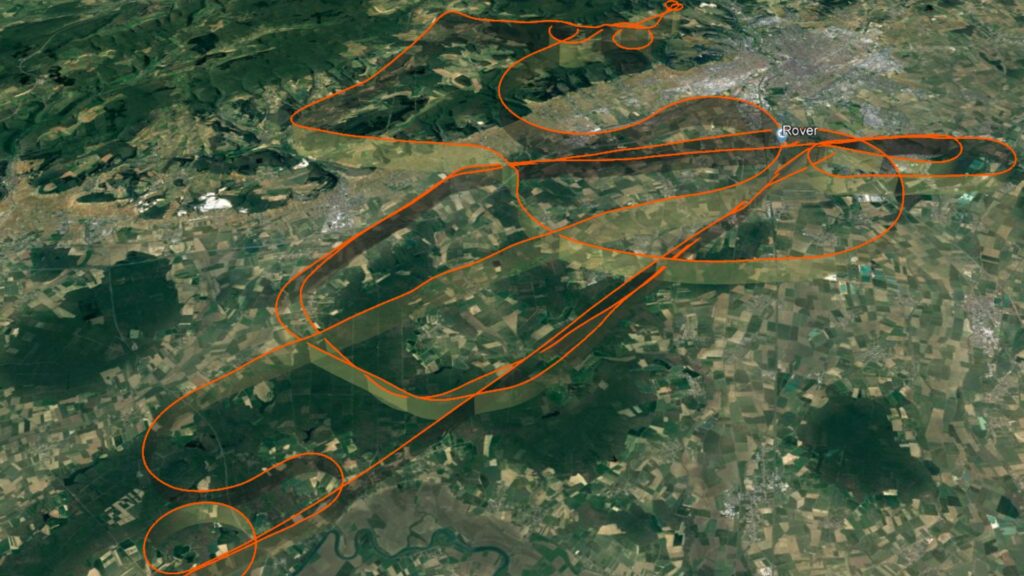
Plan lotu składa się z szeregu figur, takich jak wznoszenie, standardowe i strome zakręty, płytkie przechylenia, falki, przyspieszenia i opóźnienia, pitch w górę i w dół…
Lot 2: Manewry akrobacyjne
W ramach lotu nr 2 urządzenia z serii „ INS ” są poddawane serii manewrów akrobatycznych w celu sprawdzenia ich sprawności w ekstremalnych pozycjach i przy ekstremalnych przyspieszeniach. Manewry akrobatyczne, charakteryzujące się gwałtownymi i agresywnymi ruchami, stanowią poważne wyzwanie dla systemów nawigacyjnych stosowanych w nawigacji lotniczej.
Symulując te wymagające warunki, możemy ocenić solidność i dokładność urządzeń INS w realnych scenariuszach, w których precyzyjne pozycjonowanie ma kluczowe znaczenie.
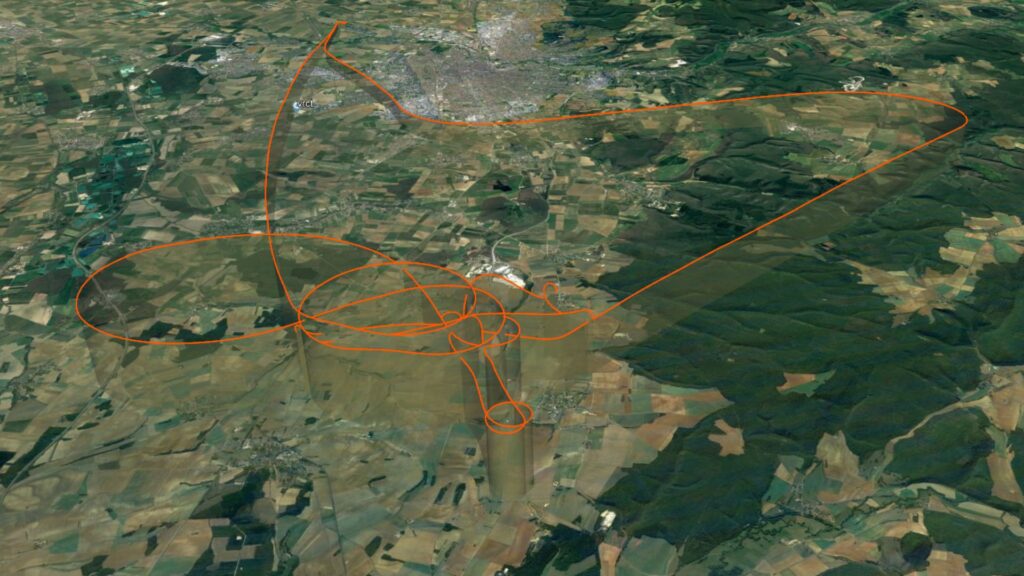
Plan lotu składa się z serii figur, takich jak wznoszenie, standardowe i strome zakręty, płytki zakręt, falgoida, beczka wykonywana lotkami, beczka, przewrót z zatrzymaniem, Immelmann, litera S, przyspieszenia i opóźnienia, zadzieranie i opuszczanie nosa…
Testowane urządzenia
Dwa urządzenia INS wybrane do oceny to Ellipse-D oraz Quanta Micro. Model Ekinox Micro jest również oceniany pośrednio za pomocą Quanta Micro.
| Jednostka | Kod sprzętowy | Wersja sprzętowa | Numer seryjny | Oprogramowanie układowe |
|---|---|---|---|---|
| EUT nr 1 | ELLIPSE-D-G4A3-B1 | 3.3.00 | 000043763 | 2.5.169-stable |
| EUT nr 2 | QUANTA-USG | 1.1.0.0 | 000042492 | 4.2.228-beta |
| Oceniono na podstawie danych zastępczych | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-beta |
Chociaż w tym teście nie uwzględniono dokładnego sprzętu Ekinox Micro, jest on wytrzymałą wersją Quanta Micro i zachowuje się dokładnie tak samo. W związku z tym wyniki tego testu mają pełne zastosowanie do Ekinox Micro.
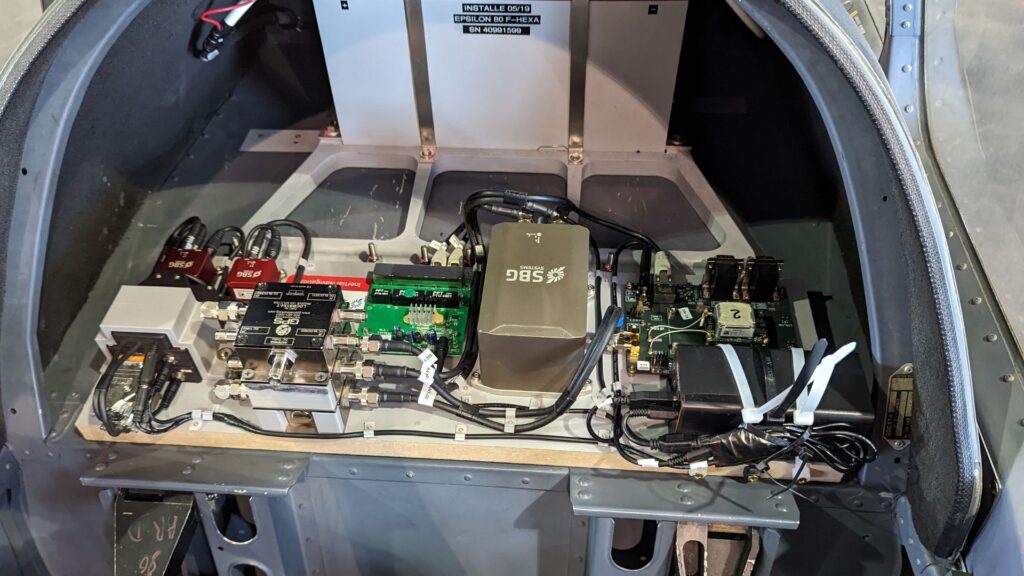
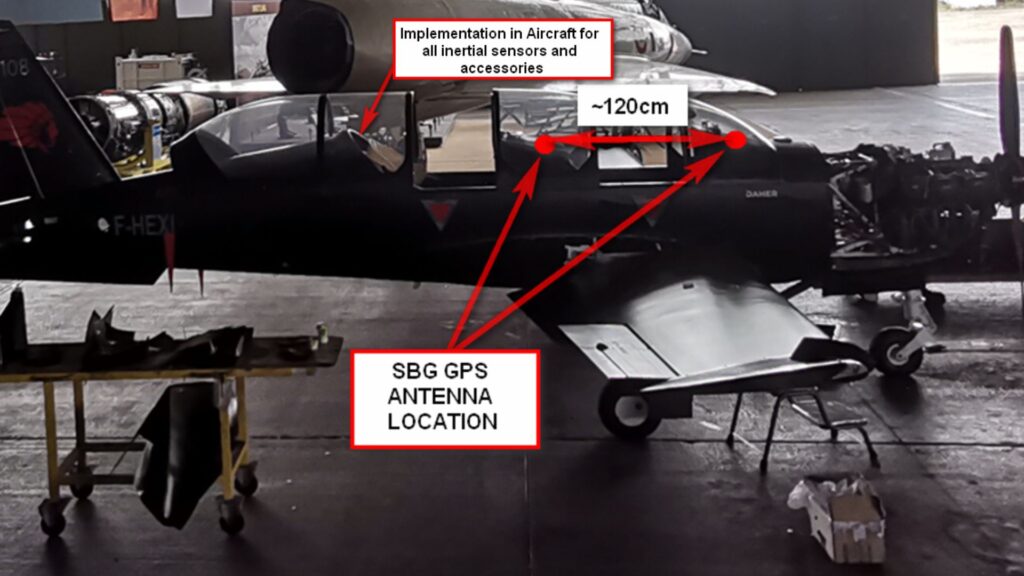
Jednostka odniesienia
Urządzenie Apogee-D z oprogramowaniem Qinertia PPK (ściśle powiązany PPK z przetwarzaniem do przodu i do tyłu) służy jako punkt odniesienia w teście.
Wyniki badań
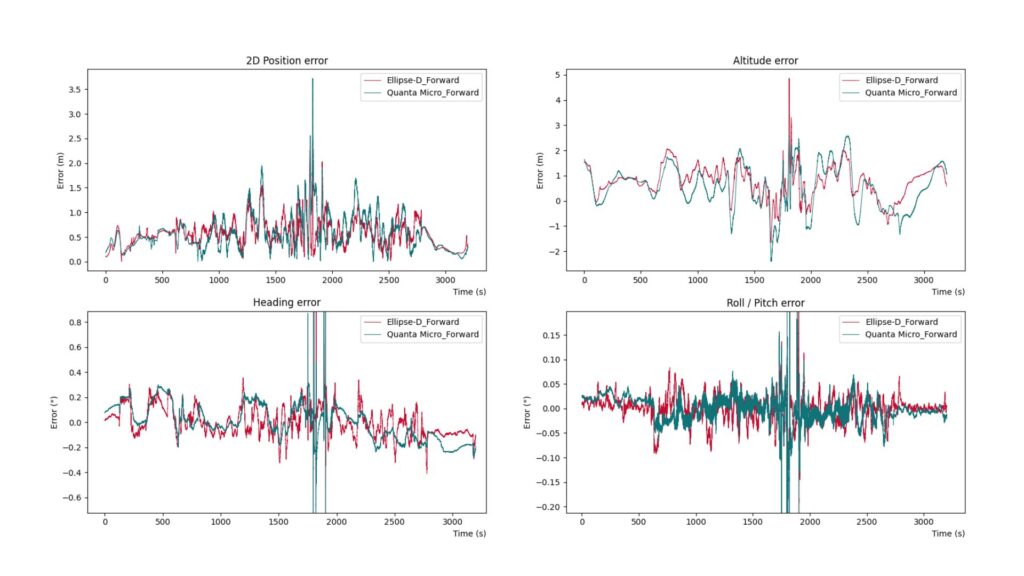
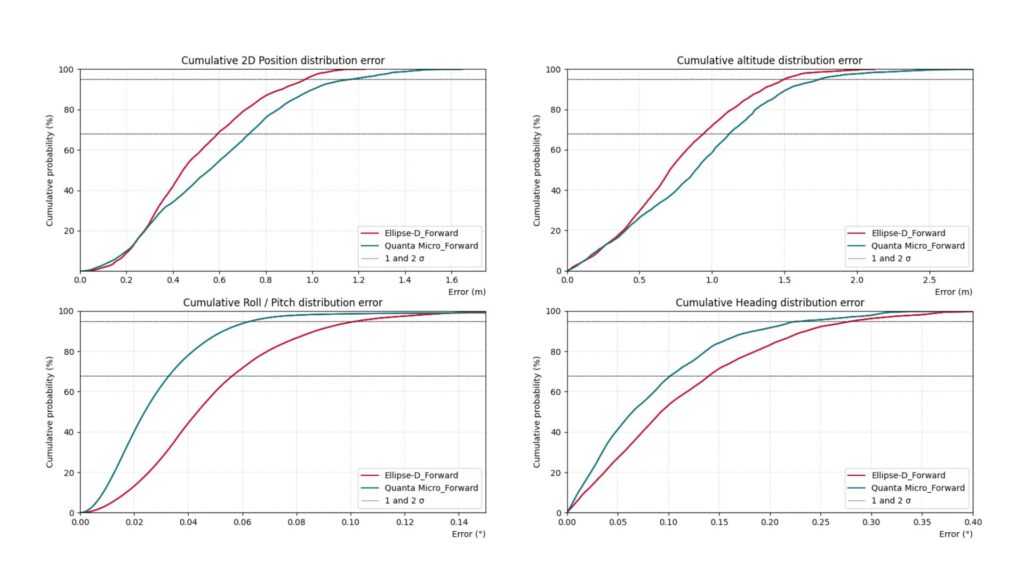
Pierwszy test: typowy lot
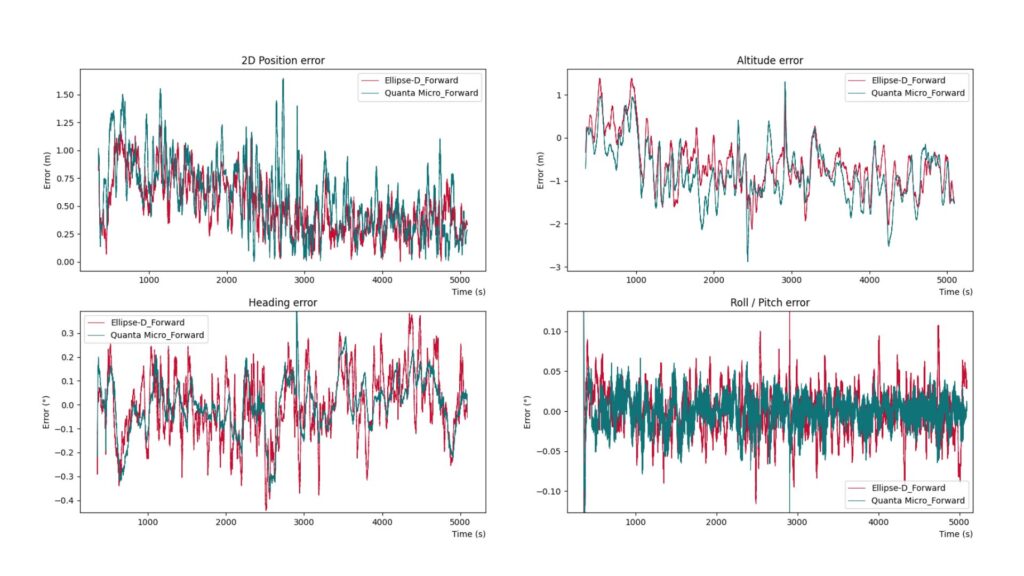
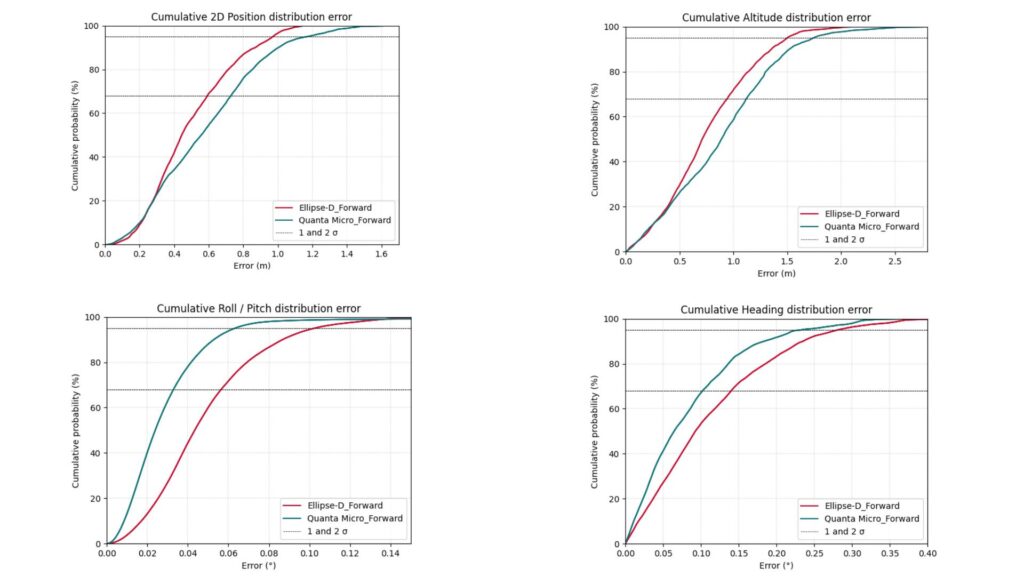
Drugi test: lot akrobacyjny
Antena pojedyncza a podwójna
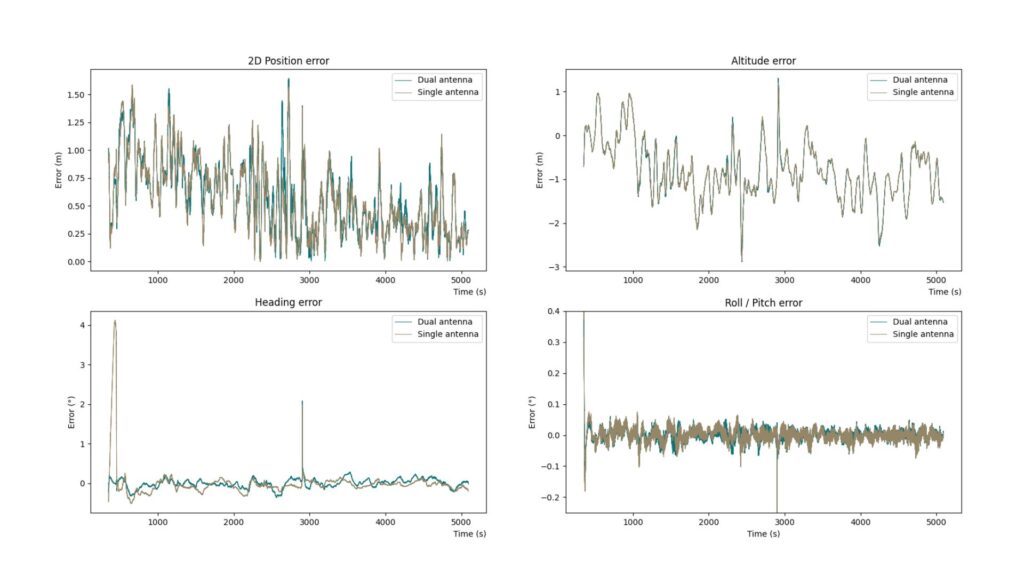
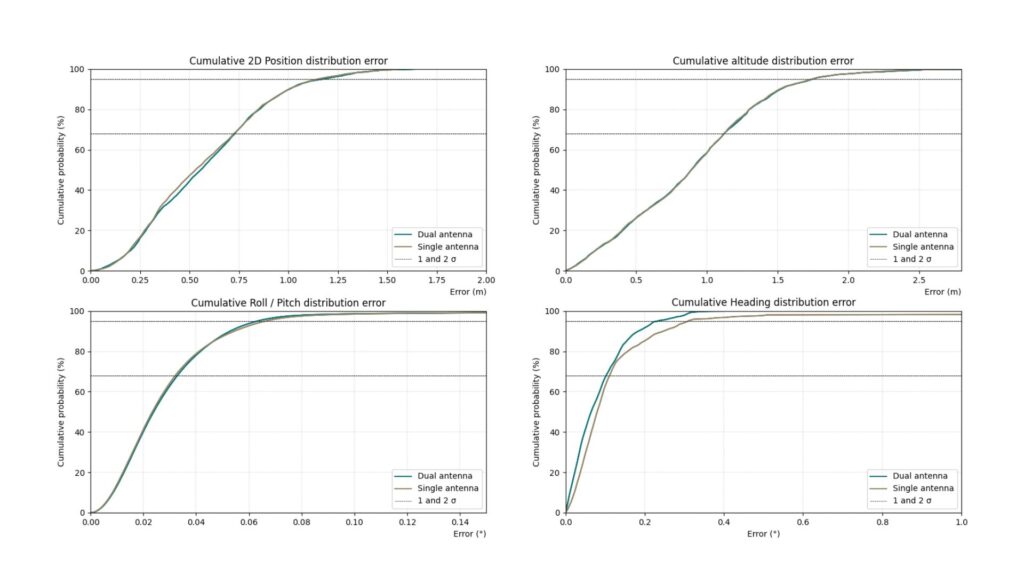
Poniższy wykres przedstawia wydajność Quanta Micro w czasie rzeczywistym w konfiguracji z jedną anteną w porównaniu do suboptymalnej konfiguracji z dwiema antenami (wykorzystującej różne typy anten).
Początek lotu to prostoliniowy ruch o niskiej dynamice trwający ponad 7 minut, bez wcześniejszych manewrów o wysokiej dynamice. Mimo że warunki te odbiegają od optymalnych, konfiguracja z jedną anteną działa poprawnie, wykazując większy błąd.
Taka sytuacja wyraźnie przemawia na korzyść konfiguracji z dwiema antenami, która jest w stanie zapewnić dokładne pomiary nawet w warunkach niskiej dynamiki.
Jeśli wyłączymy ten początkowy prostoliniowy odcinek z analizy błędów, zauważymy, że wydajność konfiguracji z jedną anteną jest równoważna wydajności konfiguracji z dwiema antenami.
Analiza wyników
Porównanie wyników Ellipse-D ze specyfikacją
| Miara | Wartość docelowa (RMS) | Wartość rzeczywista, typowy lot (RMS) | Wartość rzeczywista, lot akrobatyczny (RMS) | Stan na podstawie typowego lotu |
|---|---|---|---|---|
| Pozycja pozioma | 1.2 m | 0.574 m | 0.647 m | OK |
| Wysokość nad poziomem morza | 1.5 m | 1.012 m | 1.050 m | OK |
| Rolka | 0.1° | 0.041° | 0.064° | OK |
| Pitch | 0.1° | 0.041° | 0.043° | OK |
| Heading | 0,2° (odległość bazowa > 2 m) | 0.147° | 0.127° | OK |
Warto dodać, że wykorzystany w teście system Ellipse-D wykazał się wyjątkowym poziomem wydajności, przewyższającym oczekiwania.
Podczas gdy wszystkie nasze IMU spełniają określone parametry wydajnościowe, niektóre mogą je nawet przewyższać. Ellipse-D wyróżnia się jako przykład tak wyjątkowej wydajności, zasługując na miano „najlepszego Ellipse w historii” i zajmując szczególne miejsce na naszej półce.
Porównanie wyników Quanta Micro / Ekinox Micro ze specyfikacją
| Miara | Wartość docelowa (RMS) | Wartość rzeczywista, typowy lot (RMS) | Wartość rzeczywista, lot akrobatyczny (RMS) | Stan na podstawie typowego lotu |
|---|---|---|---|---|
| Pozycja pozioma | 1.2 m | 0.688 m | 0.689 m | OK |
| Wysokość nad poziomem morza | 1.5 m | 1.204 m | 1.049 m | OK |
| Rolka | 0.03° | 0.023° | 0.049° | OK |
| Pitch | 0.03° | 0.027° | 0.036° | OK |
| Heading | 0.1° | 0.109° | 0.146° | OK |
Wnioski
Podczas typowego testu w locie zarówno Ellipse-D, jak i Quanta Micro / Ekinox Micro przekroczyły swoje specyfikacje w warunkach pojedynczego punktu w czasie rzeczywistym. Test w locie akrobatycznym wykazał również, że Ellipse-D oraz Quanta Micro / Ekinox Micro zapewniły wyjątkową wydajność, nie wykazały żadnych błędów i były ściśle zgodne z wartościami podanymi w specyfikacji, które zazwyczaj mają zastosowanie w normalnych warunkach lotu.
Testy te pokazują, że systemy INS firmy SBG są wysoce niezawodnymi i dokładnymi narzędziami do nawigacji powietrznej w warunkach pojedynczego punktu. Zapewniają one niezmiennie znakomitą wydajność, gwarantując niezawodność w trudnych scenariuszach.
