La navigation aérienne désigne les techniques et technologies utilisées pour déterminer la position et la trajectoire d'un aéronef en vol. Une navigation efficace garantit qu'un aéronef atteint sa destination en toute sécurité et avec efficacité. Voici quelques-uns des composants et méthodes clés impliqués dans la navigation aérienne : les Systèmes de Navigation Inertielle (INS), les Systèmes Mondiaux de Navigation par Satellite (GNSS), etc. Nous avons préparé un test aérien complet pour vous.
Une culture de l'innovation est ancrée chez SBG Systems. Ainsi, lorsque l'idée d'un vol intense pour évaluer les performances de nos Ellipse et Quanta Micro dans des conditions réelles a été formulée, il n'y a eu aucune hésitation. Ces tests ont nécessité du temps et des ressources, mais les résultats en valaient la peine. Un grand merci à Apache aviation pour leur aide sur ce projet.
Les Systèmes de Navigation Inertielle (INS) jouent un rôle crucial en fournissant des informations précises de positionnement et de navigation pour les applications de navigation aérienne. Nous les avons testés dans des conditions réelles pour évaluer leur fiabilité.
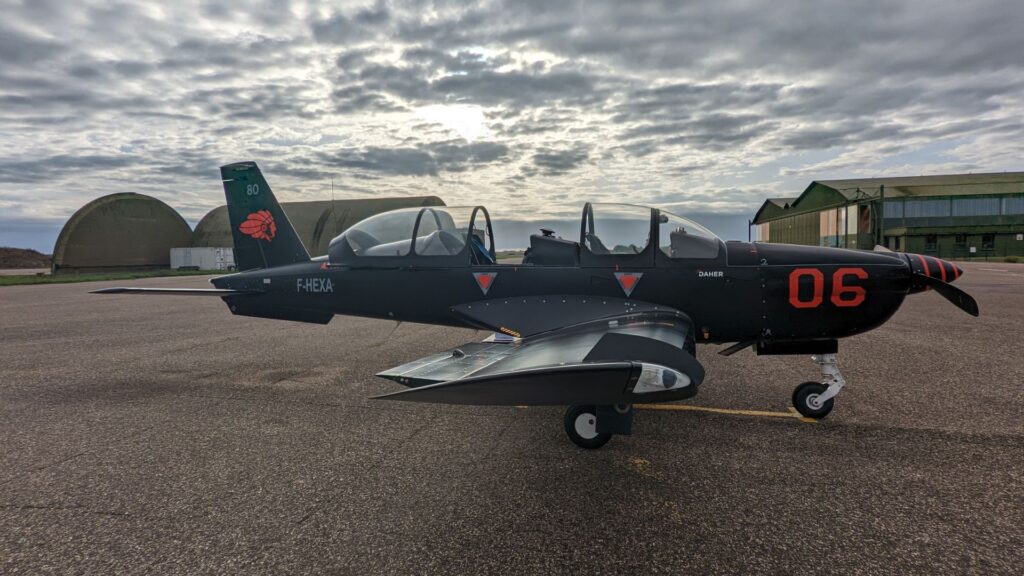
Une campagne d'essais exceptionnelle en navigation aéroportée
Outre la complexité de mise en œuvre inhérente aux tests aérospatiaux (réglementations, espaces exigus, etc.), ces essais se révèlent particulièrement remarquables car ils ont apporté des réponses à certaines questions que peu de fabricants d'INS ont eu l'occasion de tester en conditions réelles :
- Notre objectif initial était d'enrichir notre base de données d'essais, avec un accent particulier sur l'amélioration continue de nos algorithmes. De nombreux tests sont généralement menés dans un environnement « 2D » (voitures, bateaux, par exemple), tandis que les tests « 3D » restent relativement rares.
- Les clients aux applications aérospatiales partagent rarement leurs données en raison de leur caractère souvent confidentiel.
- Une autre question à laquelle nous souhaitions répondre était la validation de la robustesse de nos algorithmes face à des dynamiques extrêmes, incluant des vibrations importantes et des accélérations supérieures à 4g.
- De plus, cela nous a permis d'évaluer les performances de notre équipement dans des environnements GNSS difficiles, caractérisés par d'importants blocages de signal dus à des changements brusques d'orientation ou même à des retournements complets de l'aéronef (vol sur le dos).
Effet de blocage de cardan (Gimbal lock)
Ces vols nous ont également permis de tester toutes les orientations possibles, dont certaines induisent un effet de « gimbal lock » qui pose traditionnellement des difficultés à certains algorithmes de navigation lorsque le tangage approche 90°. Bien que nos algorithmes soient conçus pour gérer ce problème à l'aide de quaternions, ils sont rarement mis à l'épreuve dans de telles conditions.
Enfin, au-delà des aspects de robustesse et de fonctionnalité, nous avons cherché à vérifier si les performances de navigation pouvaient être maintenues dans ces conditions extrêmes.
Il convient de souligner que ces tests ont été menés à l'aveugle.
Pour des raisons de sécurité, il est difficile, voire impossible, d'emmener un ordinateur portable à bord. Avec l'ensemble des capteurs impliqués, tout devait être configuré et vérifié à double avant d'entamer les essais en vol.
La plateforme d'essai devait être totalement autonome pour l'enregistrement des données, et une batterie d'une capacité suffisante était requise pour toute la durée des préparatifs et des vols. Tout cela devait être intégré dans des dimensions très restreintes.
Configuration et plan de vol
Pour évaluer de manière exhaustive les performances des dispositifs INS, deux vols ont été programmés, représentant chacun différents scénarios rencontrés lors des opérations de navigation aéroportée :
- Un vol typique, caractérisé par des manœuvres à faible dynamique et des conditions de vol en palier rectiligne
- Un vol de voltige aérienne, pour solliciter les appareils dans de nombreuses orientations et accélérations
- Cela nous a permis de vérifier que, tant dans des conditions normales que difficiles, les produits offrent le niveau de performance en temps réel spécifié.
Deux produits ont été testés : l'Ellipse-D et le Quanta Micro. Un Apogee-D post-traité (PPK couplé serré avec traitement en avant et en arrière) a servi de référence pour cette évaluation. Et ils s'en sont tous les deux très bien sortis, bien mieux que l'équipe de SBG Systems en fait.
Vol 1 : Profil de vol typique
L'objectif principal du Vol 1 est d'évaluer les performances des dispositifs dans un profil de vol typique, incluant des manœuvres à faible dynamique et des conditions de vol en palier rectiligne.
Ce vol établit une base de référence pour la comparaison et évalue la précision et la stabilité des dispositifs INS lors des opérations de vol courantes.
Les données collectées durant ce vol ont contribué à établir une référence pour l'évaluation de leurs performances dans des conditions plus exigeantes de navigation aéroportée.
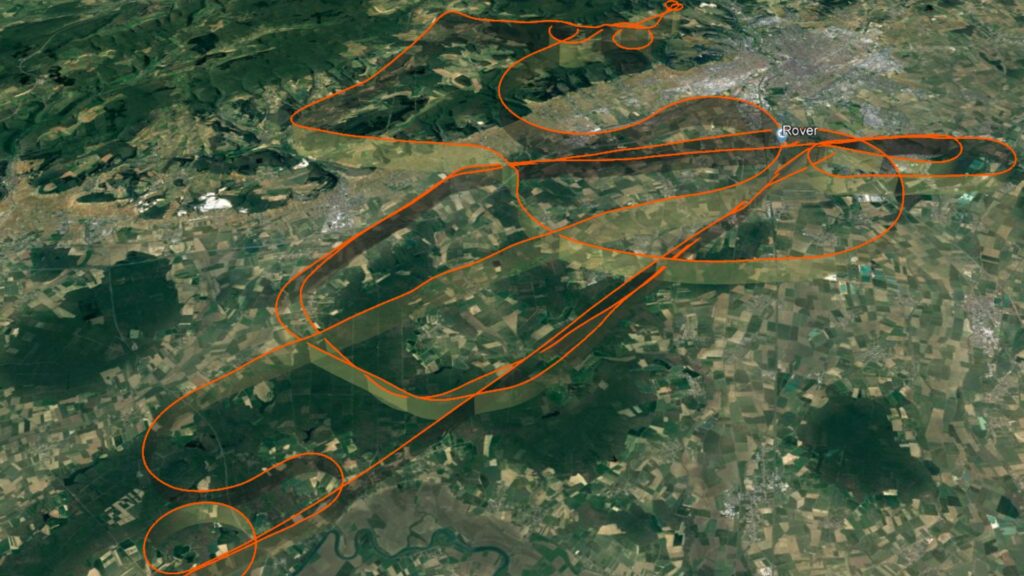
Le plan de vol se compose d'une série de figures telles que la montée, les virages standard et engagés, l'inclinaison faible, le phugoïde, les accélérations et décélérations, le piqué et la ressource…
Vol 2 : Manœuvres acrobatiques
Lors du vol 2, les dispositifs INS sont soumis à une série de manœuvres acrobatiques afin de tester leur capacité dans des orientations et des accélérations extrêmes. Les manœuvres acrobatiques, caractérisées par des mouvements rapides et agressifs, posent des défis importants aux systèmes de navigation en environnement aéroporté.
En simulant ces conditions exigeantes, nous pouvons évaluer la robustesse et la précision des appareils INS dans des scénarios réels où un positionnement précis est vital.
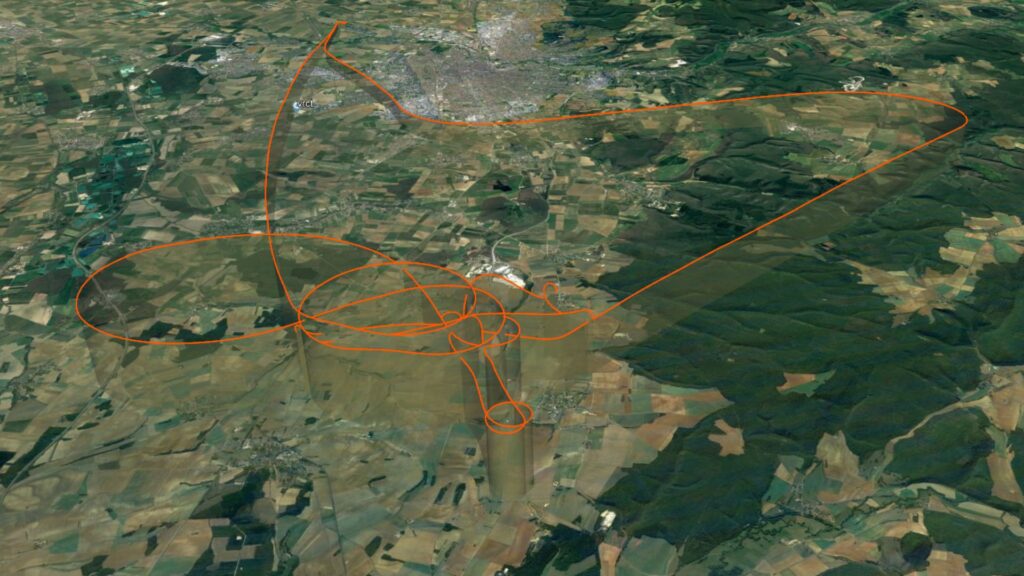
Le plan de vol se compose d'une série de figures telles que la montée, les virages standard et engagés, l'inclinaison faible, le phugoïde, les tonneau d'aérodynamique/aux ailerons, le tonneau barriqué, le tonneau en 4 points, le retournement d'Immelmann, les virages en S, les accélérations et décélérations, le piqué et la ressource…
Dispositifs testés
Les deux centrales INS sélectionnées pour l'évaluation sont Ellipse-D et Quanta Micro. Ekinox Micro est également évalué via Quanta Micro.
| Unité | Code matériel | Révision du matériel | Numéro de série | Micrologiciel (Firmware) |
|---|---|---|---|---|
| EUT#1 | ELLIPSE-D-G4A3-B1 | 3.3.00 | 000043763 | 2.5.169-stable |
| EUT#2 | QUANTA-USG | 1.1.0.0 | 000042492 | 4.2.228-beta |
| Évalué par proxy | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-beta |
Bien que le matériel Ekinox Micro n'ait pas été inclus dans ce test, il s'agit d'une version durcie du Quanta Micro qui se comporte exactement de la même manière. Par conséquent, les résultats de ce test sont entièrement applicables à l'Ekinox Micro.
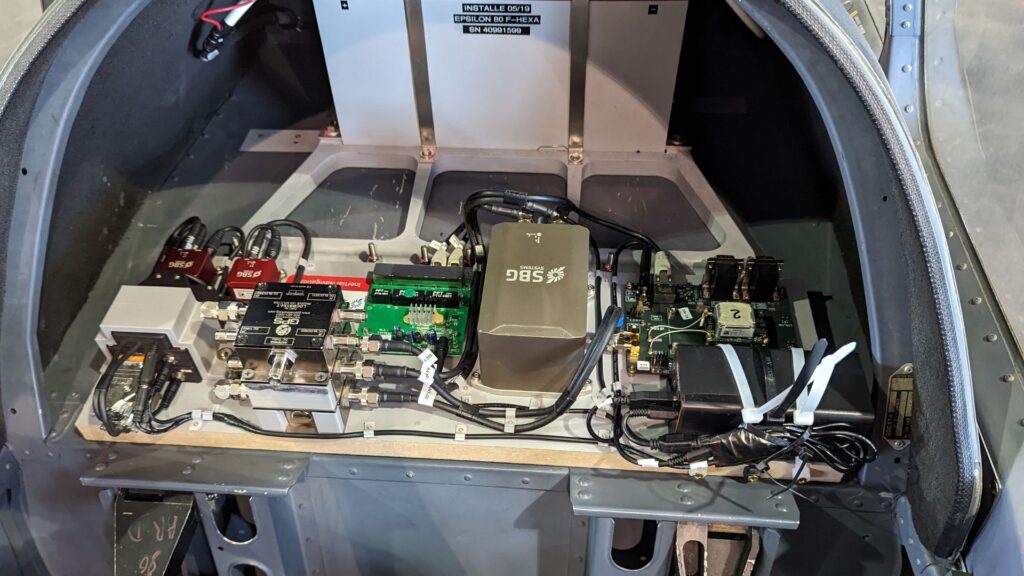
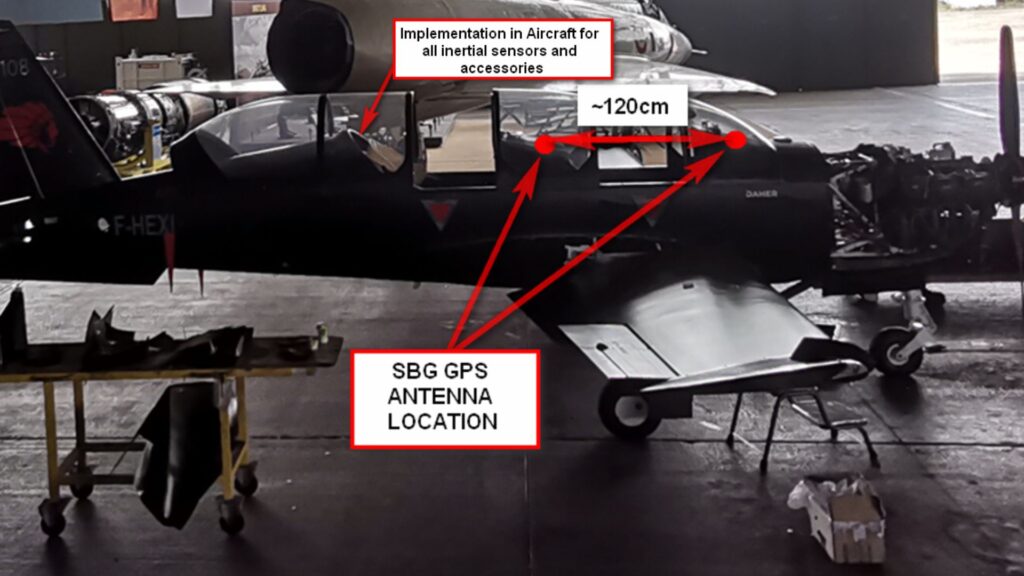
Unité de référence
L'unité Apogee-D avec le PPK Qinertia (PPK à couplage serré avec traitement avant + arrière) sert de référence pour le test.
Résultats des tests
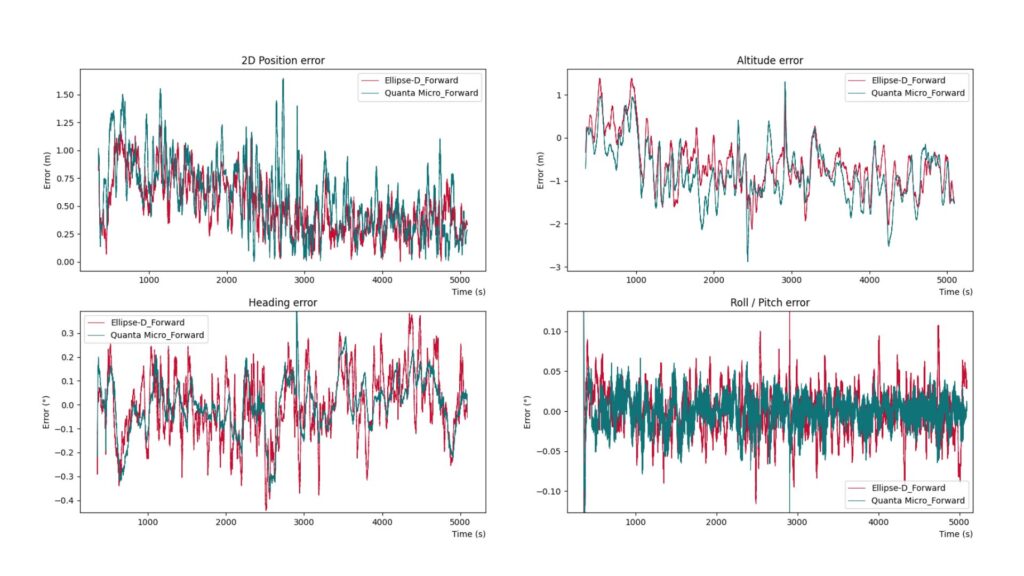
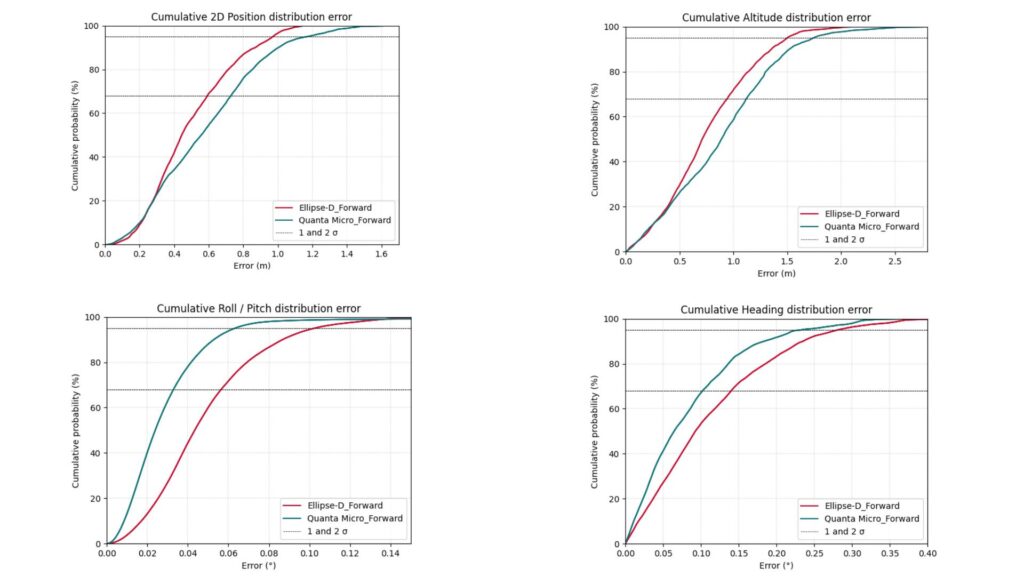
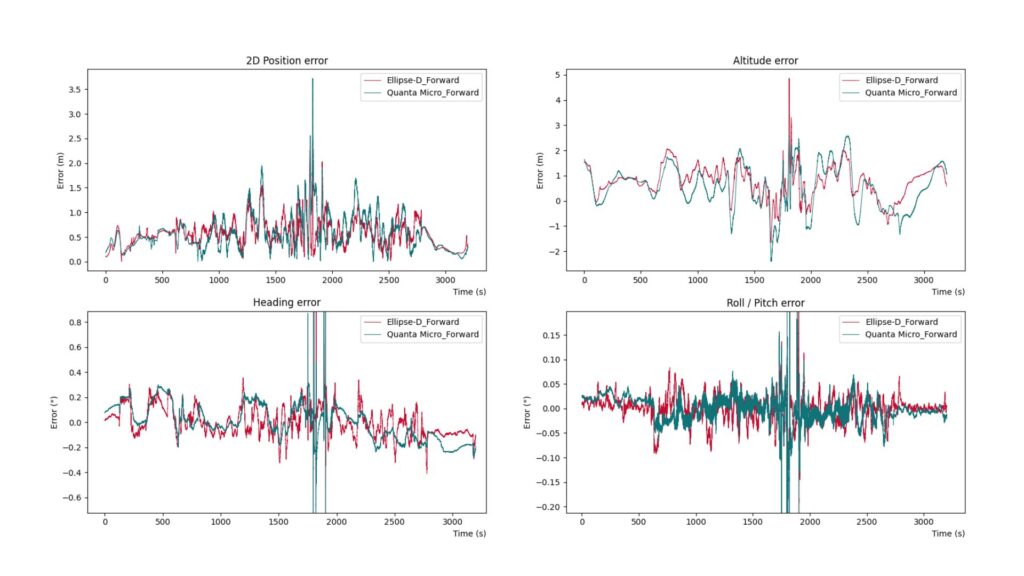
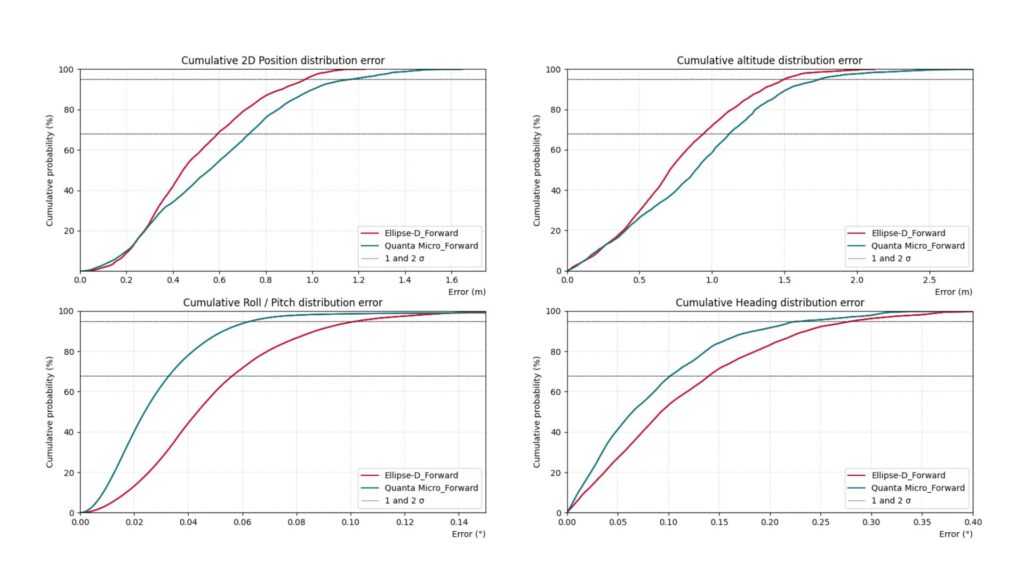
Premier test : vol type
Second test : vol acrobatique
Antenne simple vs double
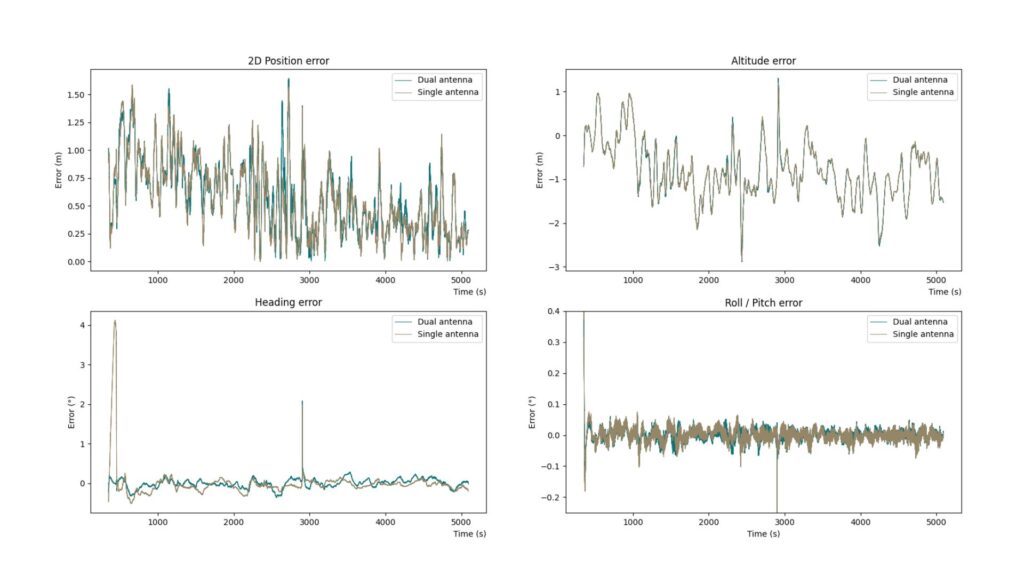
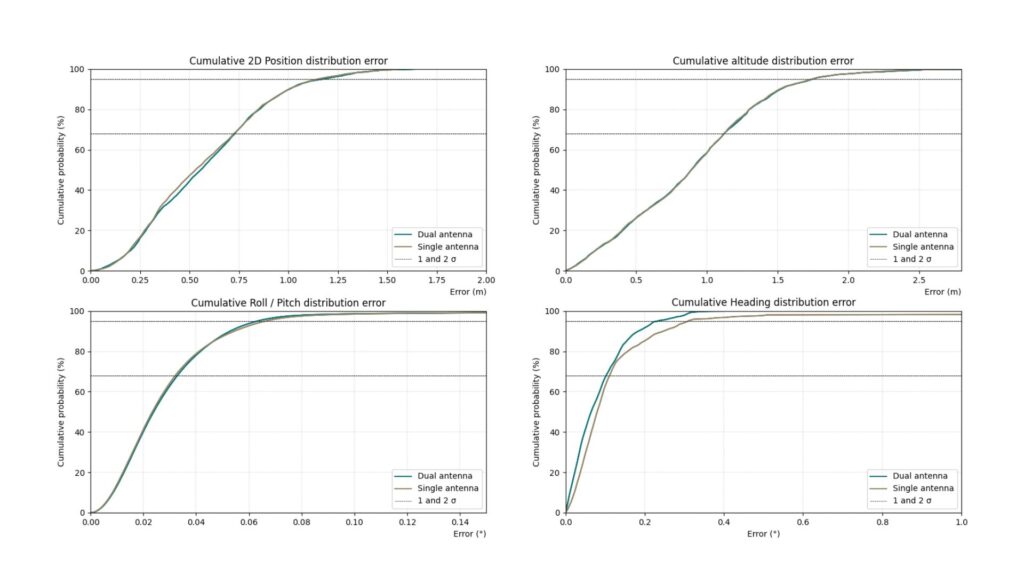
Le graphique ci-dessous montre les performances en temps réel du Quanta Micro en configuration à antenne simple par rapport à une configuration à double antenne sous-optimale (utilisant différents types d'antennes).
Le début du vol est une ligne droite à faible dynamique pendant plus de 7 minutes, sans aucune manœuvre préalable à haute dynamique. Bien que l'on soit loin des conditions optimales, la configuration à antenne simple fonctionne correctement, avec une erreur plus élevée.
Ce type de situation profite clairement à la configuration à double antenne, capable de fournir des mesures précises, même dans des conditions de faible dynamique.
Si cette ligne droite initiale est exclue de l'analyse des erreurs, nous pouvons constater que les performances en antenne simple sont équivalentes à celles en double antenne.
Analyse des résultats
Comparaison des résultats de l'Ellipse-D avec les spécifications
| Mesure | Valeur cible (RMS) | Valeur atteinte, vol type (RMS) | Valeur atteinte, vol acrobatique (RMS) | Statut, basé sur le vol type |
|---|---|---|---|---|
| Position horizontale | 1.2 m | 0.574 m | 0.647 m | OK |
| Altitude | 1.5 m | 1.012 m | 1.050 m | OK |
| Roulis | 0.1° | 0.041° | 0.064° | OK |
| Tangage | 0.1° | 0.041° | 0.043° | OK |
| Cap | 0,2° (ligne de base > 2 m) | 0.147° | 0.127° | OK |
Par ailleurs, l'Ellipse-D utilisée lors du test a fait preuve d'un niveau de performance exceptionnel, dépassant les attentes.
Bien que toutes nos IMU respectent leurs performances spécifiées, certaines peuvent même les surpasser. L'Ellipse-D se distingue comme un exemple de telles performances exceptionnelles, ce qui lui vaut le titre de « Meilleure Ellipse jamais conçue » et lui confère une place de choix sur nos étagères.
Comparaison des résultats Quanta Micro / Ekinox Micro avec les spécifications
| Mesure | Valeur cible (RMS) | Valeur atteinte, vol type (RMS) | Valeur atteinte, vol acrobatique (RMS) | Statut, basé sur le vol type |
|---|---|---|---|---|
| Position horizontale | 1.2 m | 0.688 m | 0.689 m | OK |
| Altitude | 1.5 m | 1.204 m | 1.049 m | OK |
| Roulis | 0.03° | 0.023° | 0.049° | OK |
| Tangage | 0.03° | 0.027° | 0.036° | OK |
| Cap | 0.1° | 0.109° | 0.146° | OK |
Conclusion
Lors de l'essai en vol typique, Ellipse-D et Quanta Micro / Ekinox Micro ont tous deux dépassé leurs spécifications dans des conditions de point unique en temps réel. L'essai en vol acrobatique a également révélé qu'Ellipse-D et Quanta Micro / Ekinox Micro ont démontré des performances exceptionnelles, n'ont présenté aucune erreur et se sont étroitement alignés sur les valeurs spécifiées, qui sont généralement applicables aux conditions de vol normales.
Ces tests soulignent que les INS de SBG sont des outils très fiables et précis pour les applications de navigation aéroportée dans des conditions de point unique. Ils offrent constamment des performances exceptionnelles, garantissant une fiabilité dans des scénarios exigeants.
