


後処理データ
ポストプロセッシング(後処理)データとは、調査やミッションの終了後に、記録されたデータを分析して修正することを指します。この手法により、精度と信頼性が向上します。ナビゲーションおよび測位システム、特にGNSSにおいて、ポストプロセッシングはノイズを除去し、生データに補正を適用します。エンジニアはポストプロセッシングを使用して、ドリフトの修正、誤差の低減、および測位結果の洗練を行います。これは、衛星のカバー率が低い場所や信号が途切れる場所で特に役立ちます。
ポストプロセッシングは保存されたデータに依存します。これには、GNSS衛星信号、慣性計測データ、基準局の補正データが含まれます。エンジニアは、特殊なソフトウェアを使用してオフラインでデータを処理します。このソフトウェアは数学的モデルを適用して、最終的な位置や軌道を改善します。その結果、リアルタイムで取得されたものよりも、より正確な経路または一連の測定値が得られます。
後方処理、前方処理、およびマージ処理
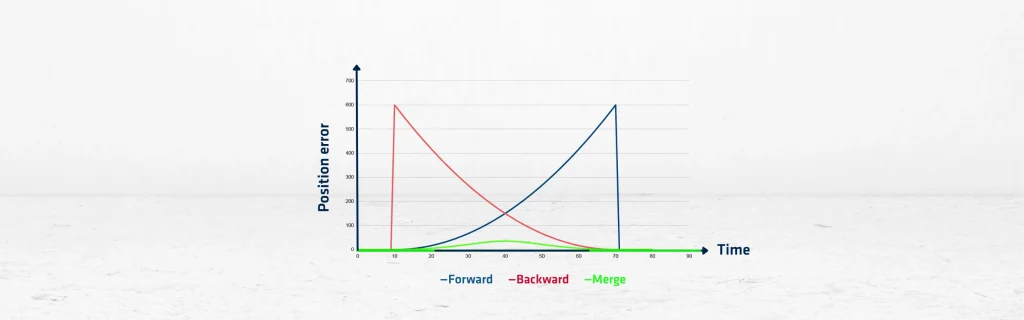
ポストプロセッシングにおける主要な手法の1つに、フォワードプロセッシングがあります。これには、ミッションの開始から終了までのデータの分析が含まれます。ソフトウェアは、初期条件と測定値を使用して、時間シーケンスに沿った位置を推定します。この方法はシンプルで高速です。ただし、最初からの誤差がデータセット全体に持ち越される可能性があります。
バックワードプロセッシングは、ミッションの終了から開始に向かってデータを分析します。この方法では、最終条件を使用して過去の位置を推定します。調査の開始時に、より正確な結果が得られることがよくあります。これは、フォワードプロセッシングで発生した初期の誤差を修正するのに役立ちます。バックワードプロセッシングは、システムが良好な衛星のカバー率なしで開始する場合に特に便利です。
マージドプロセッシングは、フォワードとバックワードのソリューションを組み合わせたものです。ソフトウェアは両方の方向でデータを処理します。その後、2つの軌跡を1つの最適化されたソリューションに統合します。この種の処理により、最も信頼性が高く正確な結果が得られます。初期条件と最終条件のバランスを取り、総誤差を最小限に抑えます。ほとんどのハイエンドのポストプロセッシングツールは、デフォルトでこの方法を使用しています。
ポストプロセッシングには、ディファレンシャルGNSS(DGNSS)などの手法も含まれます。この方法では、既知の座標を持つ近くの基準局からのデータを使用します。システムはローバーのデータと基準局のデータを比較します。衛星に関連する誤差を減らすために補正を適用します。もう1つの一般的なアプローチは、タイト結合GNSS/INSポストプロセッシングです。衛星データと慣性センサーデータを融合して、短時間の途絶に対処し、位置の安定性を向上させます。
測量士、エンジニア、研究者は、高精度を達成するためにポストプロセッシングに依存しています。これは、マッピング、水路測量、UAV飛行、科学的研究に不可欠です。ポストプロセッシングツールには、慎重なキャリブレーションと正しい時間同期が必要です。データの品質は、センサーの精度とミッション中の適切なデータロギングに大きく依存します。
Qinertia GNSS+INS PPKソフトウェア
Qinertia PPKソフトウェアは、高精度測位ソリューションにまったく新しいレベルをもたらします。生の位置データを後処理することで、ワークフローで比類のない精度を実現します。
すべての機能を見る
