Shom väljer Navsight-lösning för batymetri
Motorbåtar och kartläggningsfartyg utrustade med SBG:s Navsight tröghetsnavigeringssystem för batymetri.
” Apogee -systemet är mycket mångsidigt; det uppfyller kraven både i djupt och grunt vatten.” | Rémi Labonde, ansvarig för positionerings- och hydrografisk utrustning vid Shom
Shom, det franska nationella hydrografiska och oceanografiska institutet
Shom, som offentlig institution, har tre huvudsakliga mål: nationell hydrografi och kartografi, stöd till försvaret inom hydro-oceanografiska områden samt stöd i form av maritima geospatiala produkter och tjänster för den offentliga politiken rörande havet och kusten.
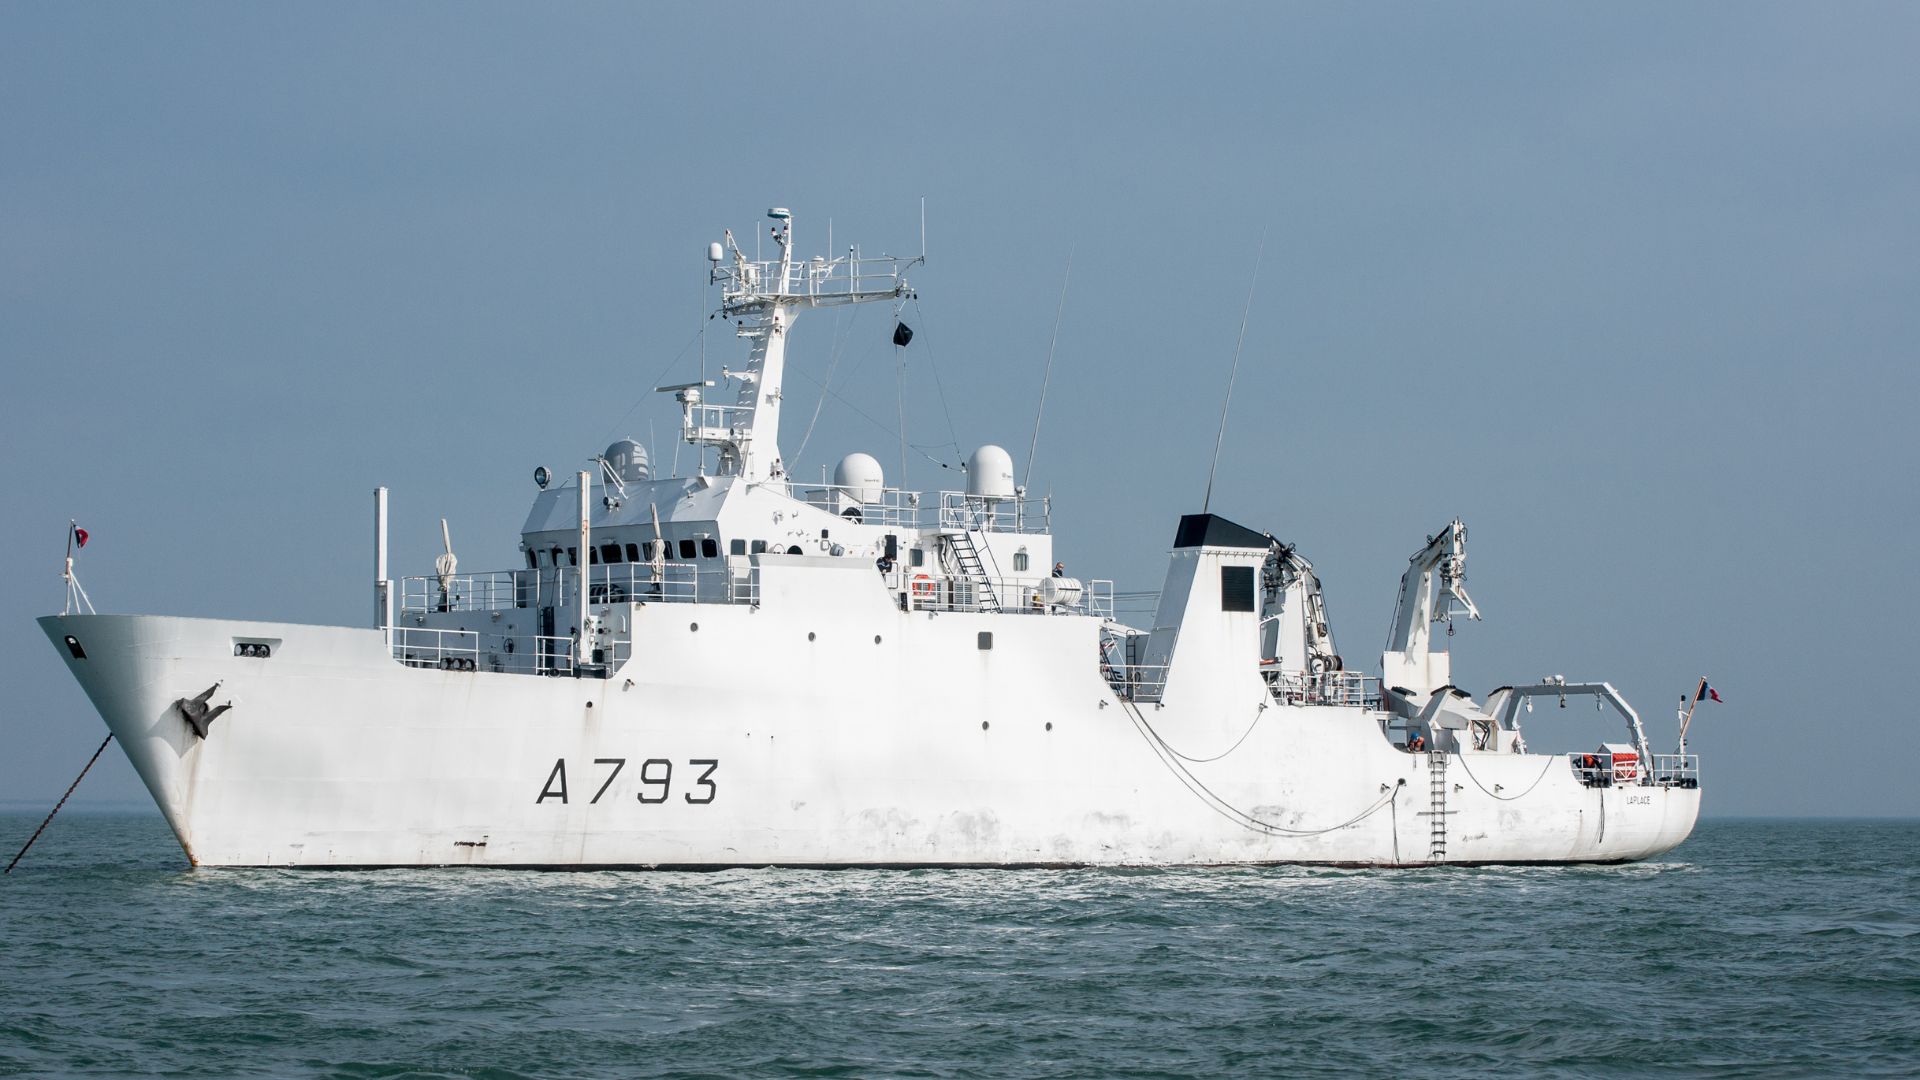
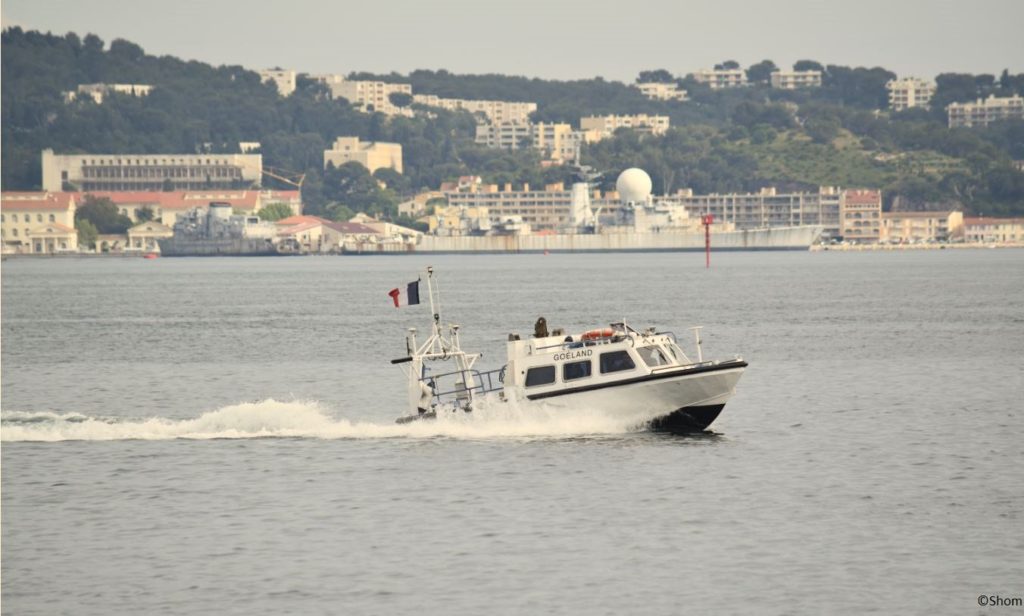
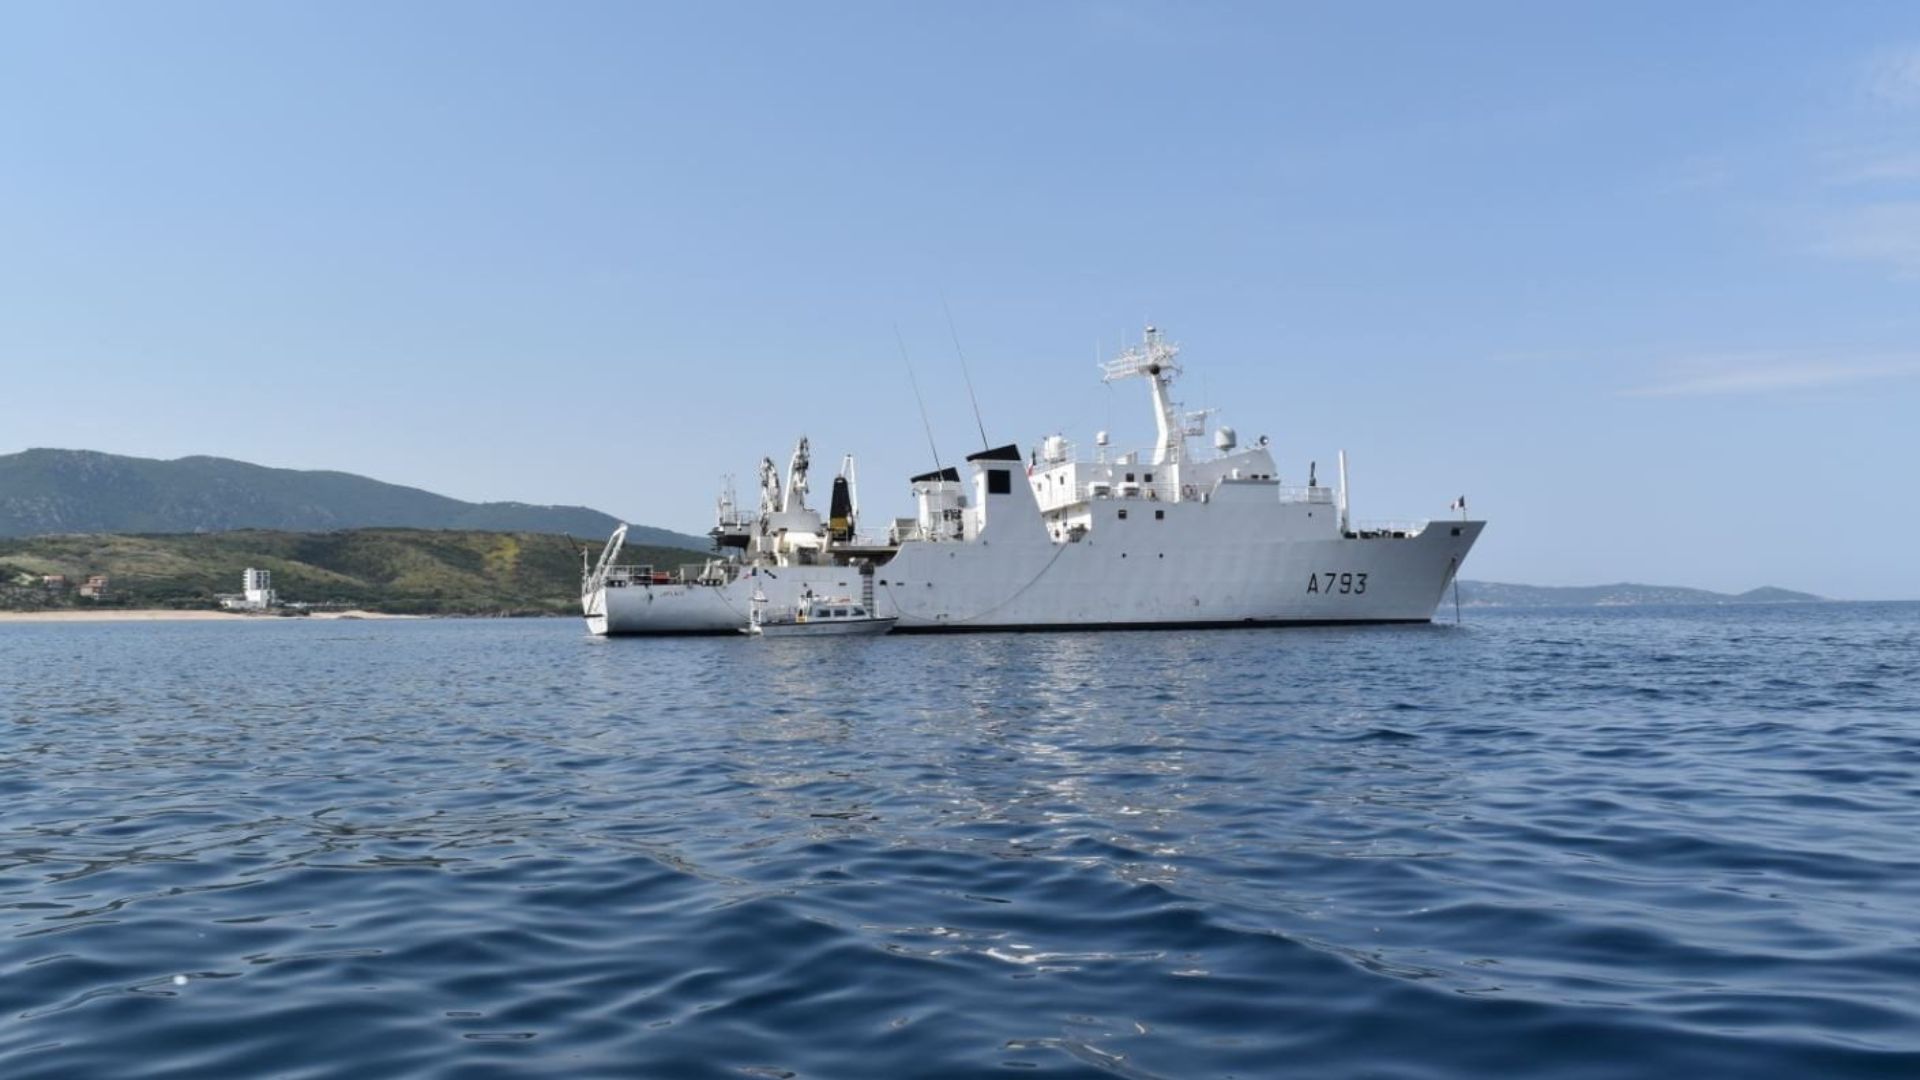
Shom s flotta är baserad i Brest och består av elva fartyg, däribland sju motorbåtar och tre 59 meter långa kartläggningsfartyg av typen BH2. De är verksamma på både grunda och djupa vatten i Frankrike, Afrika, Indiska oceanen och Karibiska havet.
Shom använder även en flotta baserad i Nya Kaledonien som består av två fartyg, en motorbåt och ett bojläggningsfartyg som delvis används för hydrografiska undersökningar.
Förnyelse av flottan av tröghetsnavigeringssystem med SBG
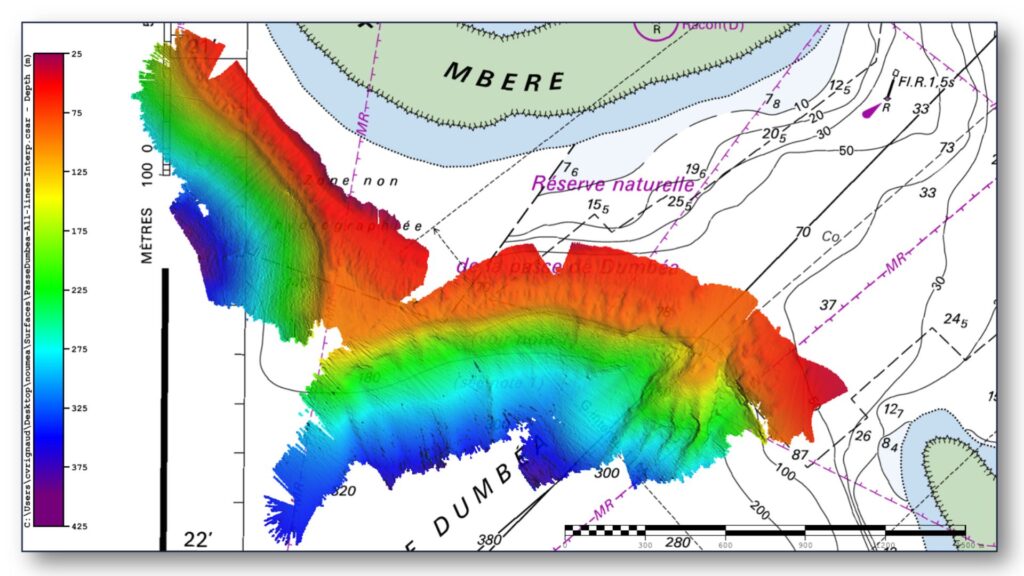
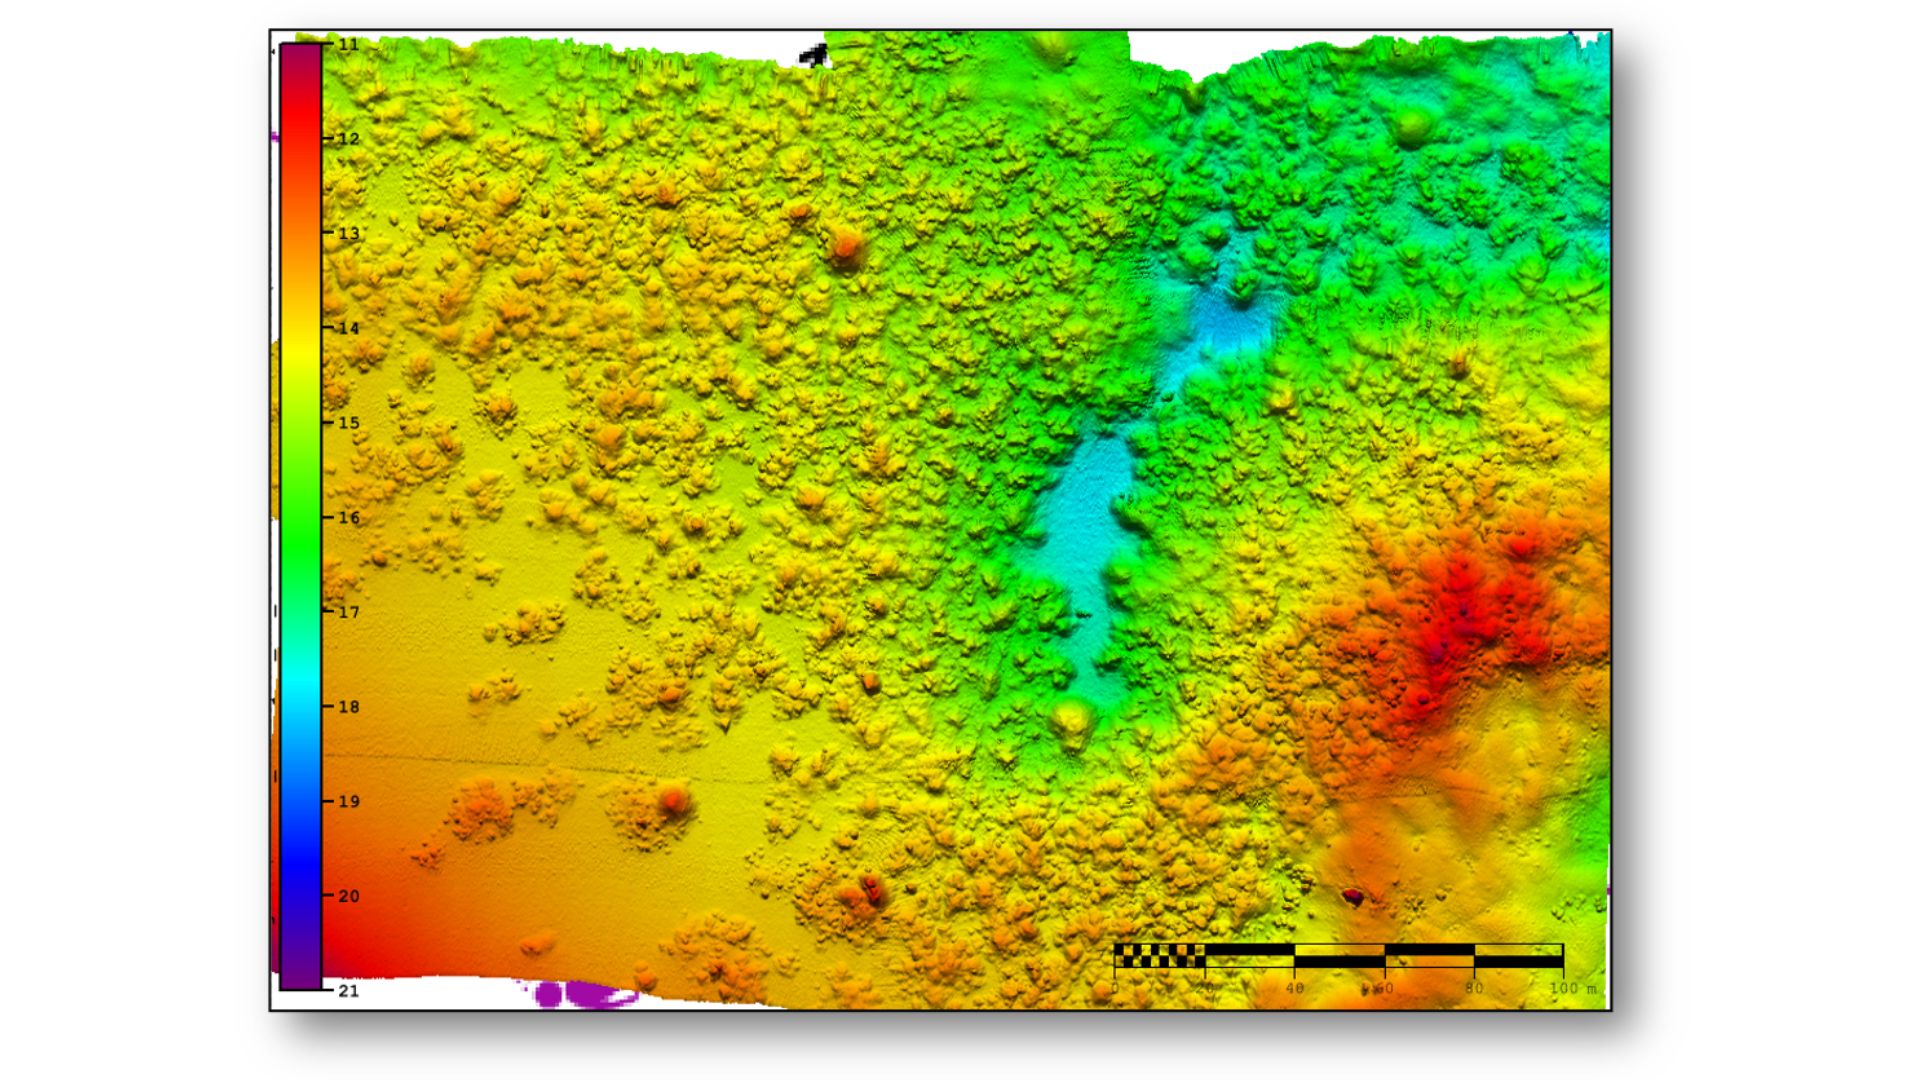
När det var dags att förnya flottan av tröghetsnavigeringssystem (INS) tittade Shom på INS som uppfyller IHO:s standarder för batymetriska undersökningar, med fokus på rullning och lyftning som har störst inverkan på kompenseringen av data från multibeam-ekolodet.
Efter att ha genomfört flera tester i sin officiella testzon, där varje elements position är exakt och noggrant känd, valde Shom SBG Systems som ersättning för tröghetsnavigeringssystemen. Inledningsvis anskaffade de en Navsight Ekinox -klassad enhet (0,02° rullning) för kartläggning i grunda vatten i Nya Kaledonien, men beslutade sedan att flytta flottan till Brest med Apogee -klassade INS -lösningar (0,008° rullning).
” Apogee en är mycket mångsidig; den uppfyller kraven för både djupt och grunt vatten. Att ha en enhetlig flotta av sensorer för motorbåtar och BH2 underlättar underhållet, till exempel när det gäller antalet reservdelar”,förklarar Rémi Labonde, ansvarig för positionerings- och hydrografisk utrustning vid Shom.
Navsight Apogee funktioner
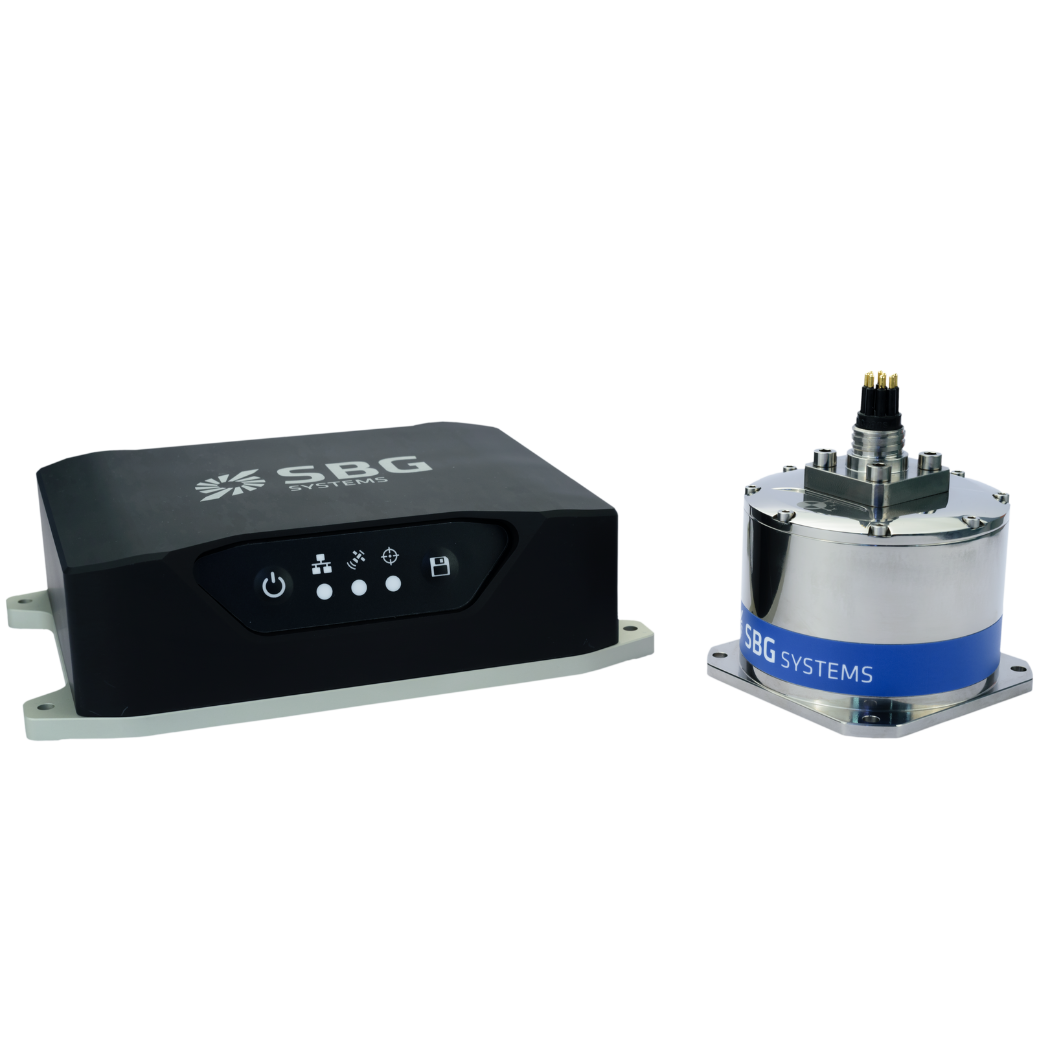
Navsight -serienApogee är utvecklad för hydrografer och består av en GNSS -mottagare samt en bearbetningsenhet som möjliggör sammanställning i realtid av tröghets- och navigationsdata.
Navsight erbjuder anslutningsmöjligheter till flera externa enheter, såsom ekolod, datorer m.m. Apogee -sensorns titanhus möjliggör installation i det översvämningsbara motorrummet, nära multibeam-ekolodet.
Navsight Apogee Lösningen är ett högpresterande och kostnadseffektivt tröghetsnavigeringssystem baserat på den senaste MEMS-tekniken; den kräver därför inget årligt underhåll.
Vår lösning inkluderar kostnadsfria och obegränsade uppdateringar av firmware samt teknisk support. ”Vi har valt SBG på grund av det goda förhållandet mellan prestanda och pris samt den höga servicenivån. SBG:s tekniska supportteam är tillgängligt, lyhört och engagerat”, tillägger experten från Shom .
En annan avgörande faktor vid valet av lösningen INS var användarvänligheten. När anslutningen via Ethernet är upprättad guidar det interna webbgränssnittet på Navsight användaren genom installationsfasen.
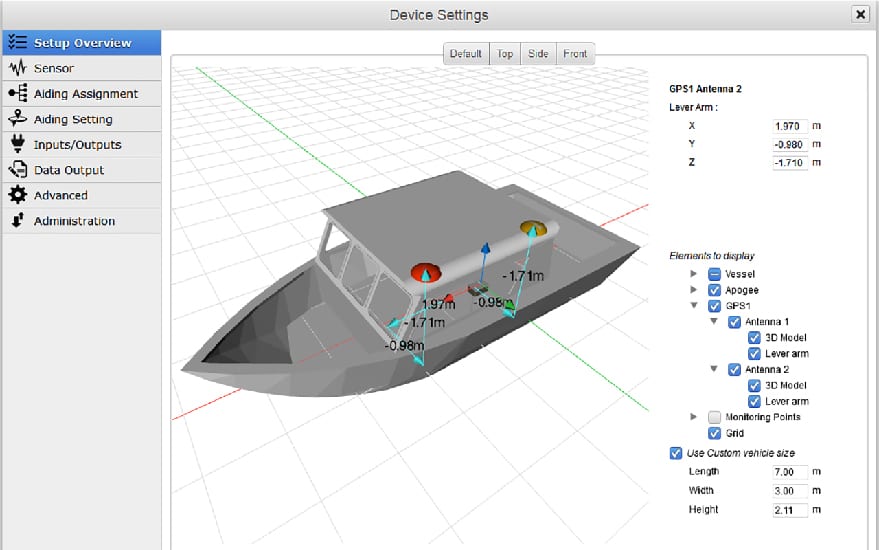
Systemet visar till exempel en 3D-vy av båten, vilket gör det möjligt för användarna att kontrollera installationen i realtid.
Det inbyggda filtret övervakar och validerar även hävarmarna och antennens inriktning under denna procedur, vilket kan vara en fördel om Shom behöver kalibrera ett nytt system utomlands.
”Vi är stora fans av SBG:s webbgränssnitt. Det är modernt, extremt överskådligt och lättanvänt; det gör verkligen skillnad i vårt teams arbete”, avslutar Rémi Labonde.
Navsight Marine
Navsight Marine integrerar de senaste teknikerna från IMU och GNSS för att erbjuda en komplett, kraftfull och användarvänlig lösning för rörelse- och navigationsmätning avsedd för hydrografer.
Marine är lätt att installera och mycket mångsidig, Navsight vilket underlättar hydrografers mätuppgifter både på grunt och djupt vatten.
IMU är det huvudsakliga mätelementet och den viktigaste faktorn för prestandan.
Begär en offert för ” Navsight ” Marine
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi lyfter fram. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är vågmätningssensorer?
Vågmätningssensorer är oumbärliga verktyg för att förstå havsdynamik och förbättra säkerhet och effektivitet i marin verksamhet. Genom att tillhandahålla exakta och aktuella data om vågförhållanden hjälper de till att ligga till grund för beslut inom olika sektorer, från sjöfart och navigation till miljövård. Våqbojar är flytande enheter utrustade med sensorer för att mäta vågparametrar som höjd, period och riktning.
De använder vanligen accelerometrar eller gyroskop för att detektera vågrörelser (t.ex. vågperiod) och kan överföra data i realtid till landbaserade anläggningar för analys.
Vad är batymetri?
Batymetri är studiet och mätningen av djupet och formen på undervattenterräng, med huvudsakligt fokus på att kartera havsbotten och andra nedsänkta landskap. Det motsvarar topografi under vatten och ger detaljerade insikter om undervattensstrukturer i hav, sjöar och floder. Batymetri spelar en avgörande roll i olika tillämpningar, inklusive navigation, marin konstruktion, resursletning och miljöstudier.
Moderna batymetriska tekniker förlitar sig på ekolodssystem, såsom enstråle- och flerstråleekolod, som använder ljudvågor för att mäta vattendjup. Dessa enheter skickar ljudpulser mot havsbotten och registrerar den tid det tar för ekona att återvända, och beräknar djupet baserat på ljudets hastighet i vatten. Särskilt flerstråleekolod gör det möjligt att kartera breda stråk av havsbotten på en gång, vilket ger mycket detaljerade och noggranna representationer av havsbotten. Ofta kombineras en RTK- + INS-lösning för att skapa noggrant positionerade 3D-representationer av havsbotten.
Batymetriska data är avgörande för att skapa sjökort som hjälper till att vägleda fartyg säkert genom att identifiera potentiella undervattensfaror som nedsänkta klippor, vrak och sandbankar. De spelar också en avgörande roll inom vetenskaplig forskning och hjälper forskare att förstå undervattensrelaterade geologiska särdrag, havsströmmar och ekosystem i havet.
Vad används en boj till?
En boj är en flytande anordning som främst används i maritima och vattenmiljöer för flera viktiga syften. Bojar placeras ofta på specifika platser för att markera säkra passager, farleder eller farliga områden i vattendrag. De vägleder fartyg och båtfolk och hjälper dem att undvika farliga platser som klippor, grund eller vrak.
De används som förankringspunkter för fartyg. Förtöjningsbojar gör det möjligt för båtar att förtöja utan att behöva lägga ut ankare, vilket kan vara särskilt användbart i områden där ankring är opraktisk eller miljöskadlig.
Instrumenterade bojar är utrustade med sensorer för att mäta miljöförhållanden som temperatur, våghöjd, vindhastighet och atmosfärstryck. Dessa bojar tillhandahåller värdefull data för väderprognoser, klimatforskning och oceanografiska studier.
Vissa bojar fungerar som plattformar för att samla in och överföra realtidsdata från vattnet eller havsbotten, vilket ofta används inom vetenskaplig forskning, miljöövervakning och militära tillämpningar.
Inom det kommersiella fisket markerar bojar var myror eller nät är utplacerade. De är också till hjälp inom vattenbruk för att markera undervattensodlingar.
Bojar kan också märka ut särskilda områden som zoner med ankringsförbud, fiskezoner eller badområden, vilket hjälper till att upprätthålla reglementen till sjöss.
I alla lägen är bojar avgörande för att garantera säkerhet, underlätta marin verksamhet och stödja vetenskaplig forskning.
Vad är bärkraft?
Bärkraft (flytkraft) är den kraft som utövas av en fluid (såsom vatten eller luft) och som motverkar vikten av ett föremål som är nedsänkt i den. Den gör att föremål kan flyta eller stiga till ytan om deras densitet är lägre än fluidens. Bärkraft uppstår på grund av skillnaden i tryck som utövas på de delar av föremålet som är nedsänkta – ett högre tryck appliceras på större djup, vilket skapar en uppåtriktad kraft.
Pricipen för bärkraft beskrivs av Arkimedes princip, som slår fast att den uppåtriktade flytkraften på ett föremål är lika med vikten av den vätska som föremålet tränger undan. Om flytkraften är större än föremålets vikt kommer det att flyta; om den är mindre sjunker föremålet. Bärkraft är avgörande inom många områden, från marin teknik (konstruktion av fartyg och ubåtar) till funktionen hos flytande enheter som bojar.
Vad är en IMU?
En tröghetsmättendhet (IMU) är en kompakt sensormodul som mäter en plattforms rörelse och orientering genom att registrera dess linjära accelerationer och vinkelhastigheter. I sin kärna integrerar en IMU tre accelerometrar och tre gyroskop arrangerade längs ortogonala axlar för att ge sex mätgrader.
Accelerometrar känner av hur plattformen accelererar i rymden, medan gyroskop spårar hur den roterar. Genom att bearbeta dessa mätningar tillsammans ger en IMU exakt information om förändringar i hastighet, orientering och kurs utan att förlita sig på några externa signaler. Detta gör IMU:er oumbärliga för navigation i miljöer där GPS är otillgängligt, opålitligt eller avsiktligt stört. Deras prestanda beror i hög grad på sensor kvalitet, kalibrering och hur väl fel – såsom bias, brus, skalfaktorer och felinriktningar – kontrolleras.
IMU:er av hög kvalitet omfattar avancerad kalibrering, termisk kompensation, vibrationsfiltrering och mekanismer för biasstabilitet för att säkerställa att fel inte ackumuleras snabbt över tid. På grund av dessa egenskaper används IMU:er inom ett brett spektrum av tillämpningar – från UAV:er, svävande robotvapen och autonoma fordon till AUV:er, robotteknik och industriella stabiliseringssystem – vilket ger robust och kontinuerlig medvetenhet om rörelse och orientering även under de svåraste driftsförhållandena.
