


Stampning
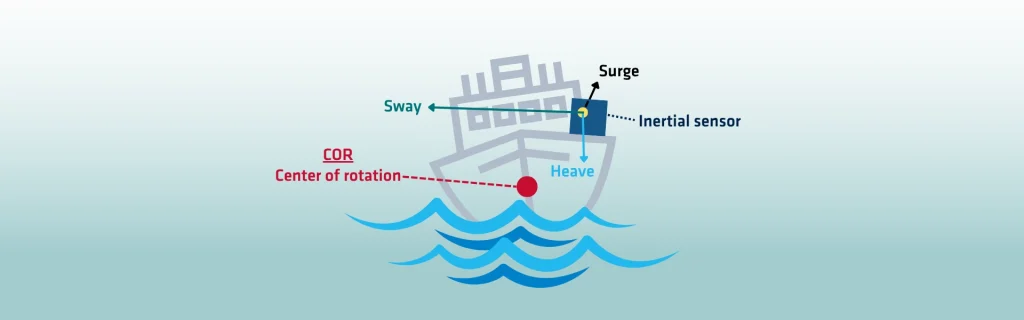
Heave avser den vertikala rörelsen hos ett fartyg eller en plattform som orsakas av havsvågor. Till skillnad från pitch eller roll, som innebär rotationsrörelser, handlar det om en uppåt- och nedåtgående förskjutning. Till skillnad från pitch eller roll, som innebär vinkelrörelser, är heave strikt vertikal. Heave är en kritisk faktor inom navigation och offshore-operationer. Överdriven heave kan direkt påverka fartygets stabilitet, noggrannhet och besättningens säkerhet.
Våghöjden är den primära faktorn som påverkar heave. Större vågor genererar kraftigare vertikal förskjutning, vilket ökar rörelsens amplitud. Även vågperioden påverkar heave-egenskaperna. Längre perioder resulterar i mjukare vertikala rörelser, medan kortare perioder ger snabba oscillationer. Vågriktningen påverkar hur heave upplevs. Vågor som närmar sig från bog eller akter har en annan effekt än de som slår mot sidorna. Fartygets design spelar också en avgörande roll för hur det reagerar på heave. Skrovets form, deplacement och viktfördelning avgör hur rörelsen absorberas.
Heave påverkar fartygets stabilitet avsevärt. Kontinuerliga vertikala oscillationer påverkar komfort, utrustningens prestanda och säkerheten. För mindre fartyg kan kraftig heave skapa farliga förhållanden. Vid offshore-operationer utmanar det borrning och plattformsstabilitet. Vertikala rörelser kan störa driften av borsträngen och förankringen i havsbotten. Exakta kompensationssystem är därför helt avgörande för offshore-aktiviteter.
Det påverkar även navigationsnoggrannheten. Den vertikala förskjutningen påverkar exakt positionering vid dockning, mätning eller konstruktion. Rörelsen stör GNSS- och inertimätningar, vilket gör avancerade korrigeringar nödvändiga. Noggrann övervakning är därför kritisk för uppdragets framgång.
De bästa metoderna och teknikerna för mätning av heave
Avancerade mätverktyg ger exakta data. Accelerometrar, vågsensorer och rörelsenheter levererar övervakning i realtid. Att förstå och hantera ett fartygs vertikala rörelse är avgörande för att säkerställa säkerhet, stabilitet och effektivitet vid maritima operationer och offshore-verksamhet.
Flera metoder och tekniker används för att korrigera avvikelser:
1 – Realtidskompensation för heave
Sensorer som accelerometrar, gyroskop och GNSS-kopplad INS mäter fartygets rörelser i realtid. Systemet beräknar heave-förskjutningen och tillämpar omedelbart korrigeringar på utrustning som ekolod eller borrrör.
2 – Fördröjd heave-bearbetning
Vissa avancerade system använder algoritmer för fördröjd heave. Dessa algoritmer bearbetar rörelsedata med en kort tidsfördröjning för att förbättra noggrannheten. Denna metod är särskilt effektiv vid ojämna vågförhållanden.
3 – Aktiv heave-kompensation (AHC)
AHC-system använder hydrauliska eller elektriska ställdon för att fysiskt motverka vertikala rörelser. De används i stor utsträckning på kranar, borriggar och fjärrstyrda undervattensfordon (ROV). Genom att kontinuerligt justera utrustningens position upprätthålls stabiliteten trots vågorsakad heave.
4 – Passiv heave-kompensation (PHC)
PHC förlitar sig på mekaniska system som fjädrar eller dämpare för att absorbera dessa krafter. Även om det är mindre exakt än AHC minskar det rörelsepåverkan i tillämpningar där full kompensation inte krävs.
5 – Dynamiska positioneringssystem (DP)
DP-system integrerar data med styrning av propellrar/thrusters. De stabiliserar fartygets övergripande position och minskar rörelseeffekterna. Tillsammans med andra sensorer förbättrar DP förmågan att hålla stationen vid offshore-operationer.
6 – Efterbearbetningskorrigeringar
Vid hydrografiska mätningar tillämpas dessa korrigeringar ofta efter datainsamlingen. Rörelsesensordata synkroniseras med mätningar från ekolod eller lidar. Programvaran tar sedan bort heave-effekterna för att producera exakta batymetriska kartor.
Utforska vårt utbud av maritima lösningar utformade för vågövervakning i realtid. Navigationslösning för hydrografiska tillämpningar
