


RMS – kwadratisch gemiddelde
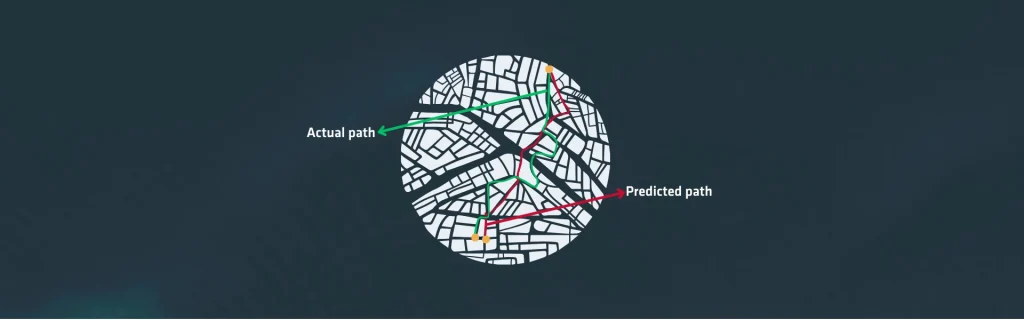
Root Mean Square (RMS) is een statistische maatstaf die de amplitude van een variërend signaal kwantificeert. Deze maatstaf wordt veelvuldig gebruikt in inertiële navigatie om sensorruis, bias-instabiliteit en de algehele kwaliteit van inertiële metingen te beschrijven. RMS drukt het effectieve vermogen van een signaal uit door de vierkantswortel te nemen van het gemiddelde van de gekwadrateerde waarden. Dit proces zorgt ervoor dat zowel positieve als negatieve afwijkingen in gelijke mate bijdragen aan het resultaat.
Ingenieurs vertrouwen op RMS om de uitgangssignalen van versnellingsmeters en gyroscopen te karakteriseren, met name bij het beoordelen van foutverspreiding in een inertiële meeteenheid (IMU). Dit speelt daarom een essentiële rol bij het evalueren van de mate waarin een inertiële navigatiesysteem (INS) zijn nauwkeurigheid kan handhaven tijdens navigatie op basis van schatting.
Gevolgen voor de traagheidsnavigatie
Bij inertiële navigatie wordt RMS vaak gebruikt om zowel meetruis als restfouten in de geïntegreerde positie, snelheid en oriëntatie te kwantificeren. Zo helpt RMS-versnellingsruis bijvoorbeeld te bepalen hoe willekeurige schommelingen de snelheidsschattingen na integratie beïnvloeden.
RMS-hoekversnellingsruis, vaak uitgedrukt als een willekeurige hoekwandeling, heeft een directe invloed op de oriëntatiedrift. Fabrikanten specificeren veel prestatiemaatstaven – zoals willekeurige snelheidsbewegingen, herhaalbaarheid van de bias en uitgangsruisdichtheid – aan de hand van deze waarden. Deze op RMS gebaseerde specificaties stellen systeemintegrators in staat om verschillende IMU’s te vergelijken, navigatiedrift in de loop van de tijd in te schatten en geschikte filterstrategieën te ontwerpen.
Het Kalman-filter, dat op grote schaal wordt gebruikt bij de integratie van 'INS' / 'GNSS ', maakt gebruik van RMS-ruisniveaus in zijn proces- en meetcovariantiematrices om onzekerheid te beheersen en schattingsfouten te verminderen.
RMS dient ook als een cruciale maatstaf bij het valideren van navigatieprestaties via nabewerking. Analisten berekenen RMS-verschillen tussen geschatte trajecten en referentieoplossingen om de kwaliteit van een ' INS ' te beoordelen tijdens tests waarbij ' GNSS ' wordt geblokkeerd of bij zeer dynamische manoeuvres.
Een lage RMS-fout duidt op stabiel sensor gedrag en effectieve filtering. Omgekeerd wijst een hoge RMS-fout op problemen zoals thermische drift, mechanische trillingen of onvoldoende kalibratie.
Omdat RMS de totale omvang van variaties samenvat, stelt het ingenieurs in staat om de robuustheid van het systeem onder omgevingsbelastingen te beoordelen. Op deze manier fungeert het als een fundamenteel hulpmiddel voor het karakteriseren van het gedrag van inertiële sensoren, het evalueren van navigatiealgoritmen en het waarborgen dat een INS betrouwbaar functioneert in diverse missieprofielen.
