Shom kiest Navsight-oplossing voor bathymetrie
Snelboten en onderzoeksvaartuigen uitgerust met SBG- Navsight -inertiële navigatiesystemen voor bathymetrie.
„De Apogee is uiterst veelzijdig; hij voldoet aan de eisen voor zowel diep als ondiep water.” | Rémi Labonde, verantwoordelijk voor positionering en hydrografische apparatuur bij Shom
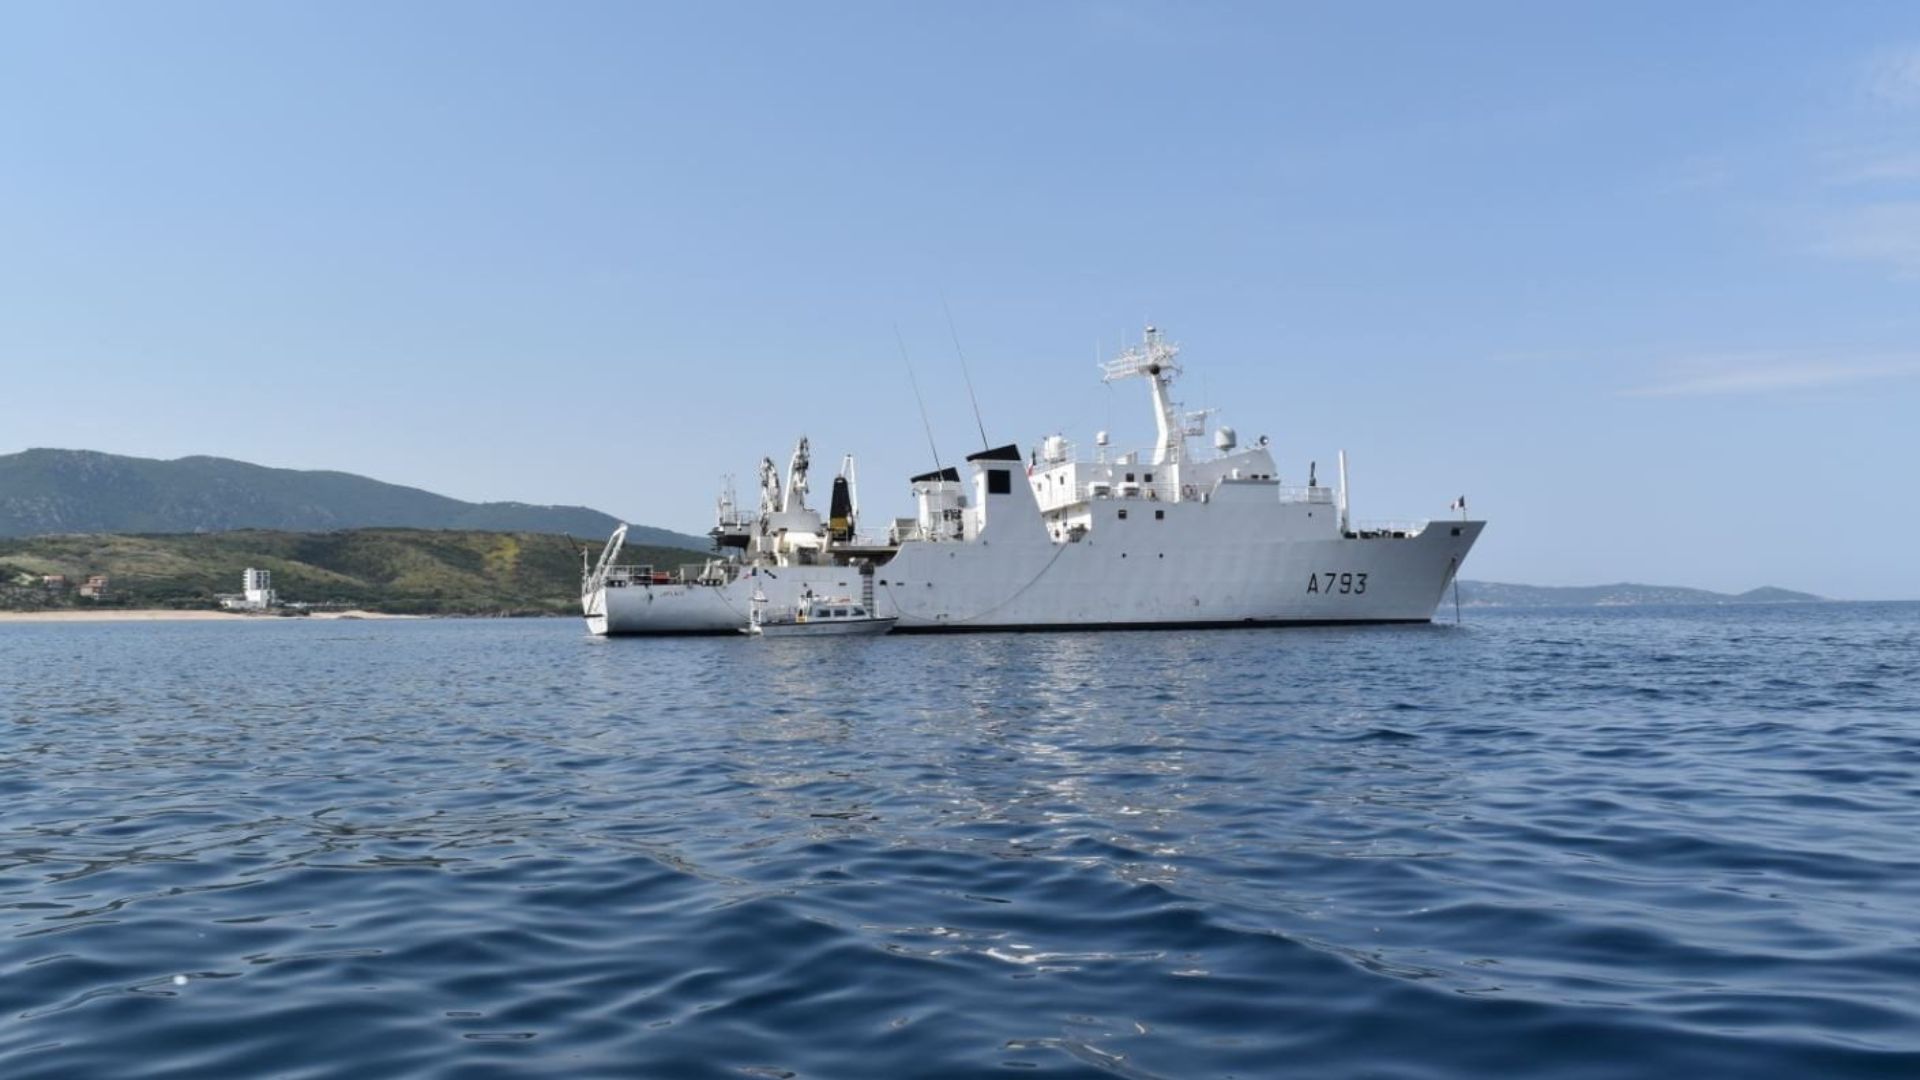
Shom, het Franse nationale hydrografische en oceanografische bureau
Shom, heeft als overheidsinstelling drie hoofddoelstellingen: nationale hydrografie en cartografie, ondersteuning van de defensie op hydro-oceanografisch gebied, en ondersteuning op het gebied van maritieme geospatiale producten en diensten ten behoeve van het overheidsbeleid inzake de zee en de kust.
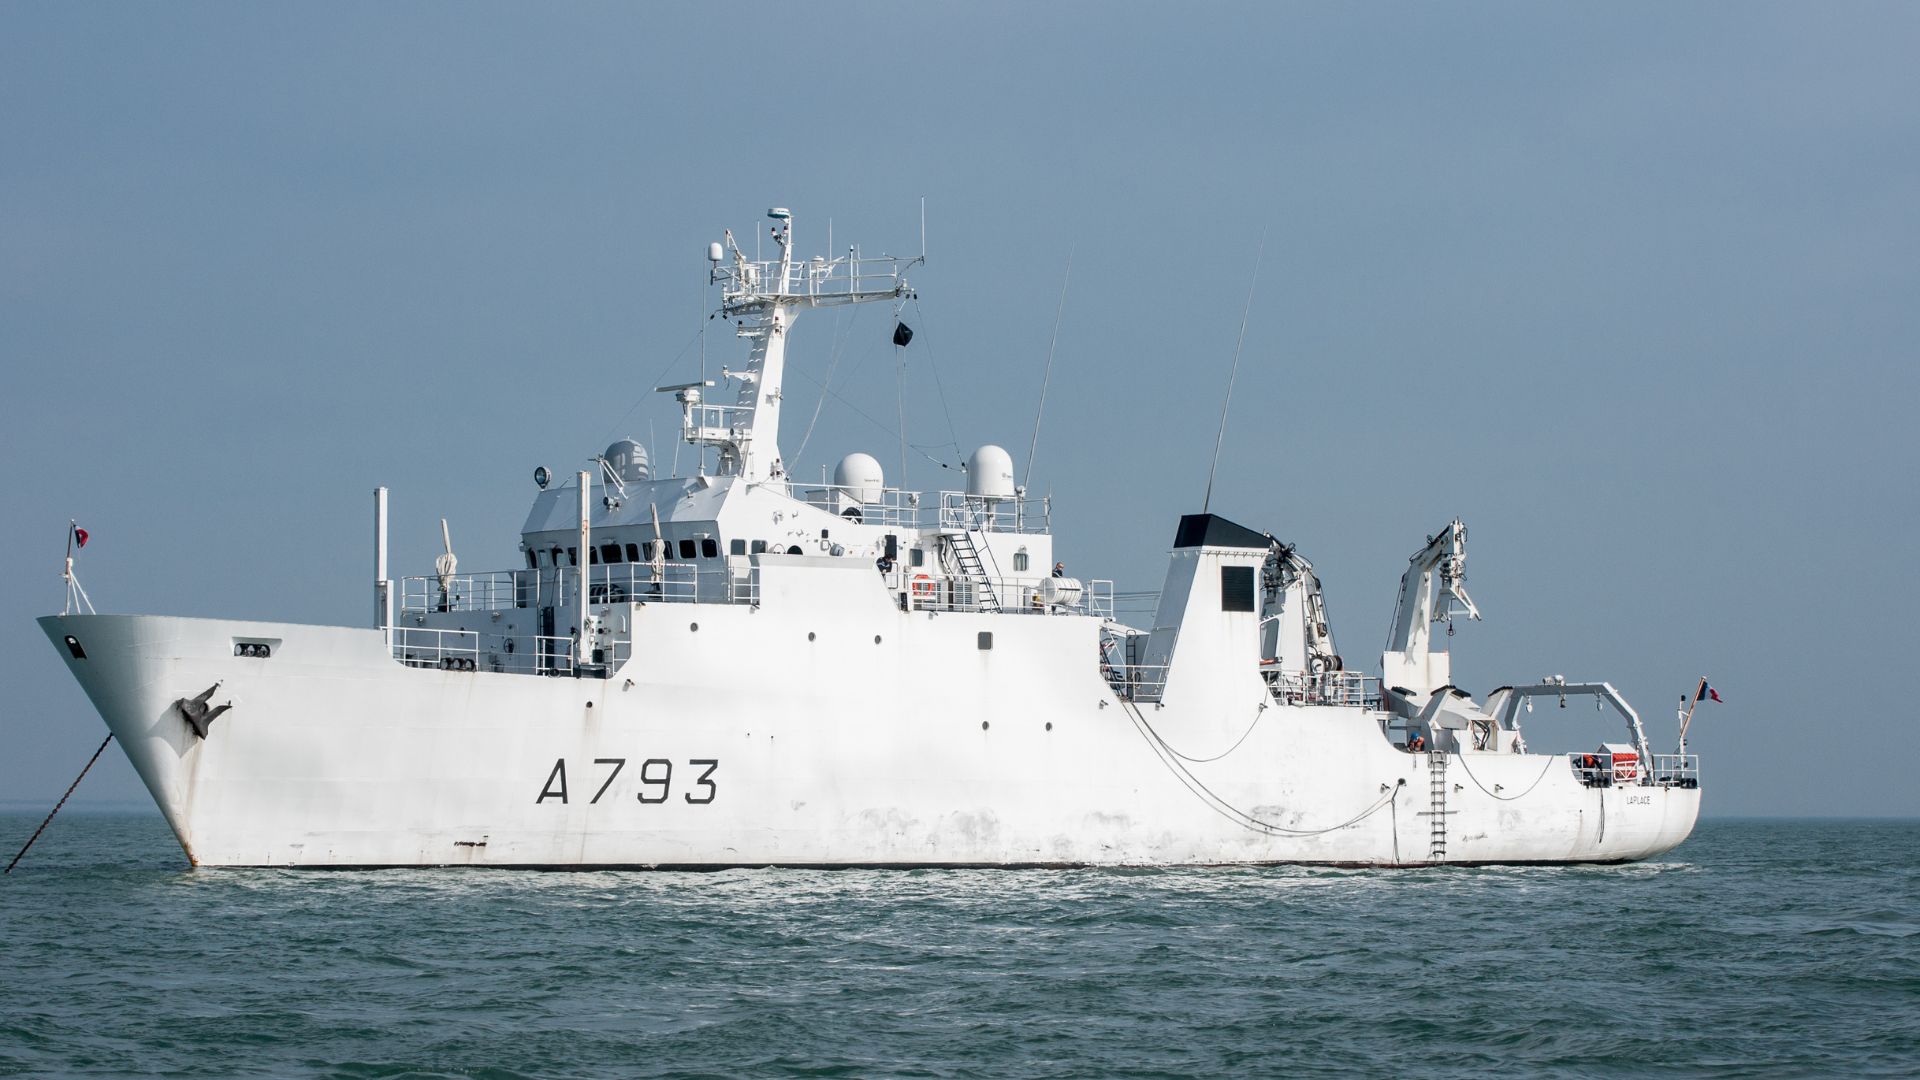
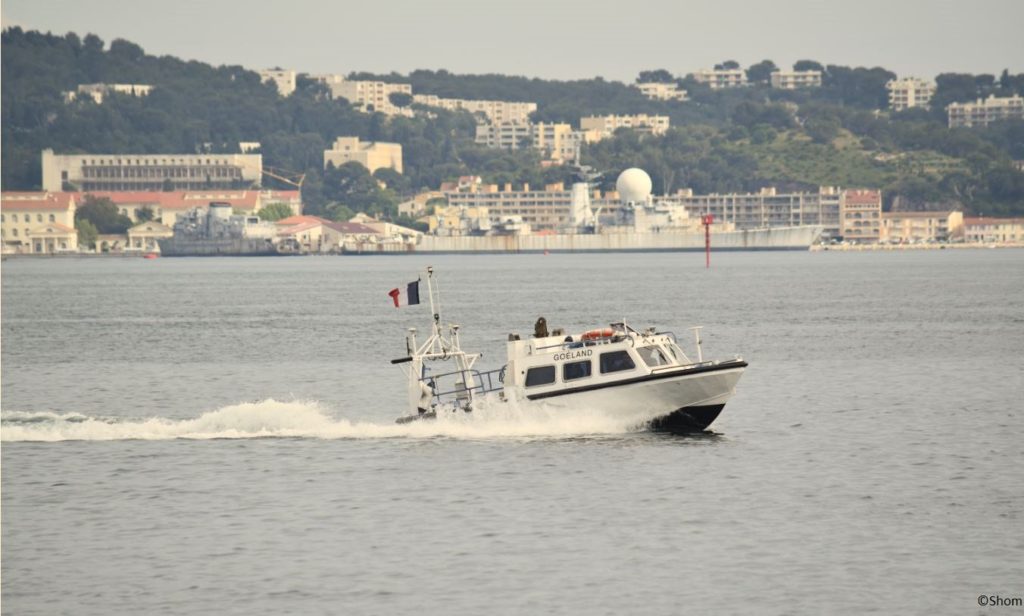
De vloot van Shom is gestationeerd in Brest en bestaat uit elf vaartuigen, waaronder zeven speedboten en drie 59 meter lange BH2-onderzoeksvaartuigen. Deze vaartuigen opereren in ondiepe en diepe wateren in Frankrijk, Afrika, de Indische Oceaan en de Caribische Zee.
Shom maakt ook gebruik van een vloot die gestationeerd is in Nieuw-Caledonië, bestaande uit twee vaartuigen: een speedboot en een boeienlegger die deels wordt ingezet voor hydrografische onderzoeken.
Vernieuwing van het wagenpark van inertiële navigatiesystemen met SBG
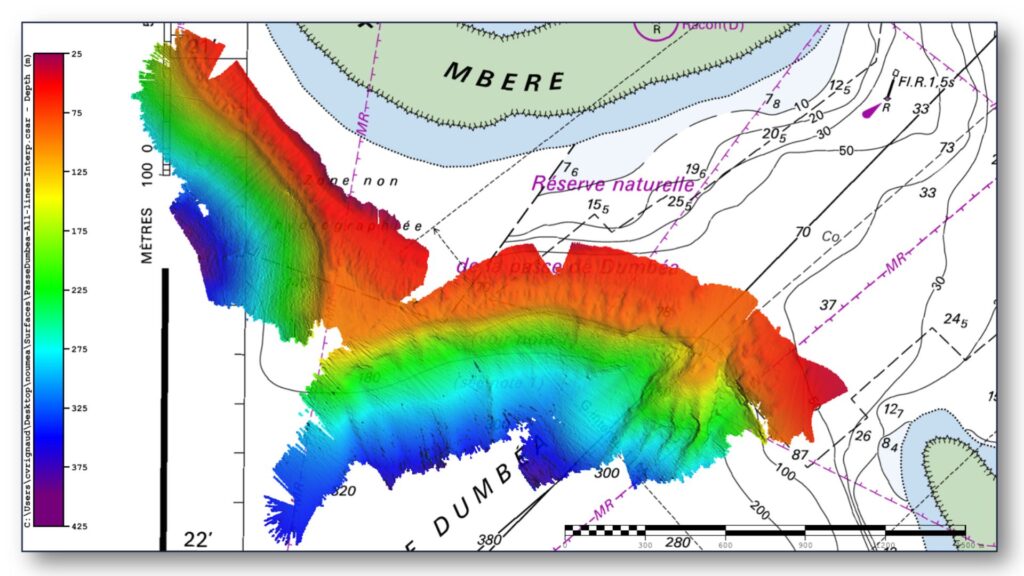
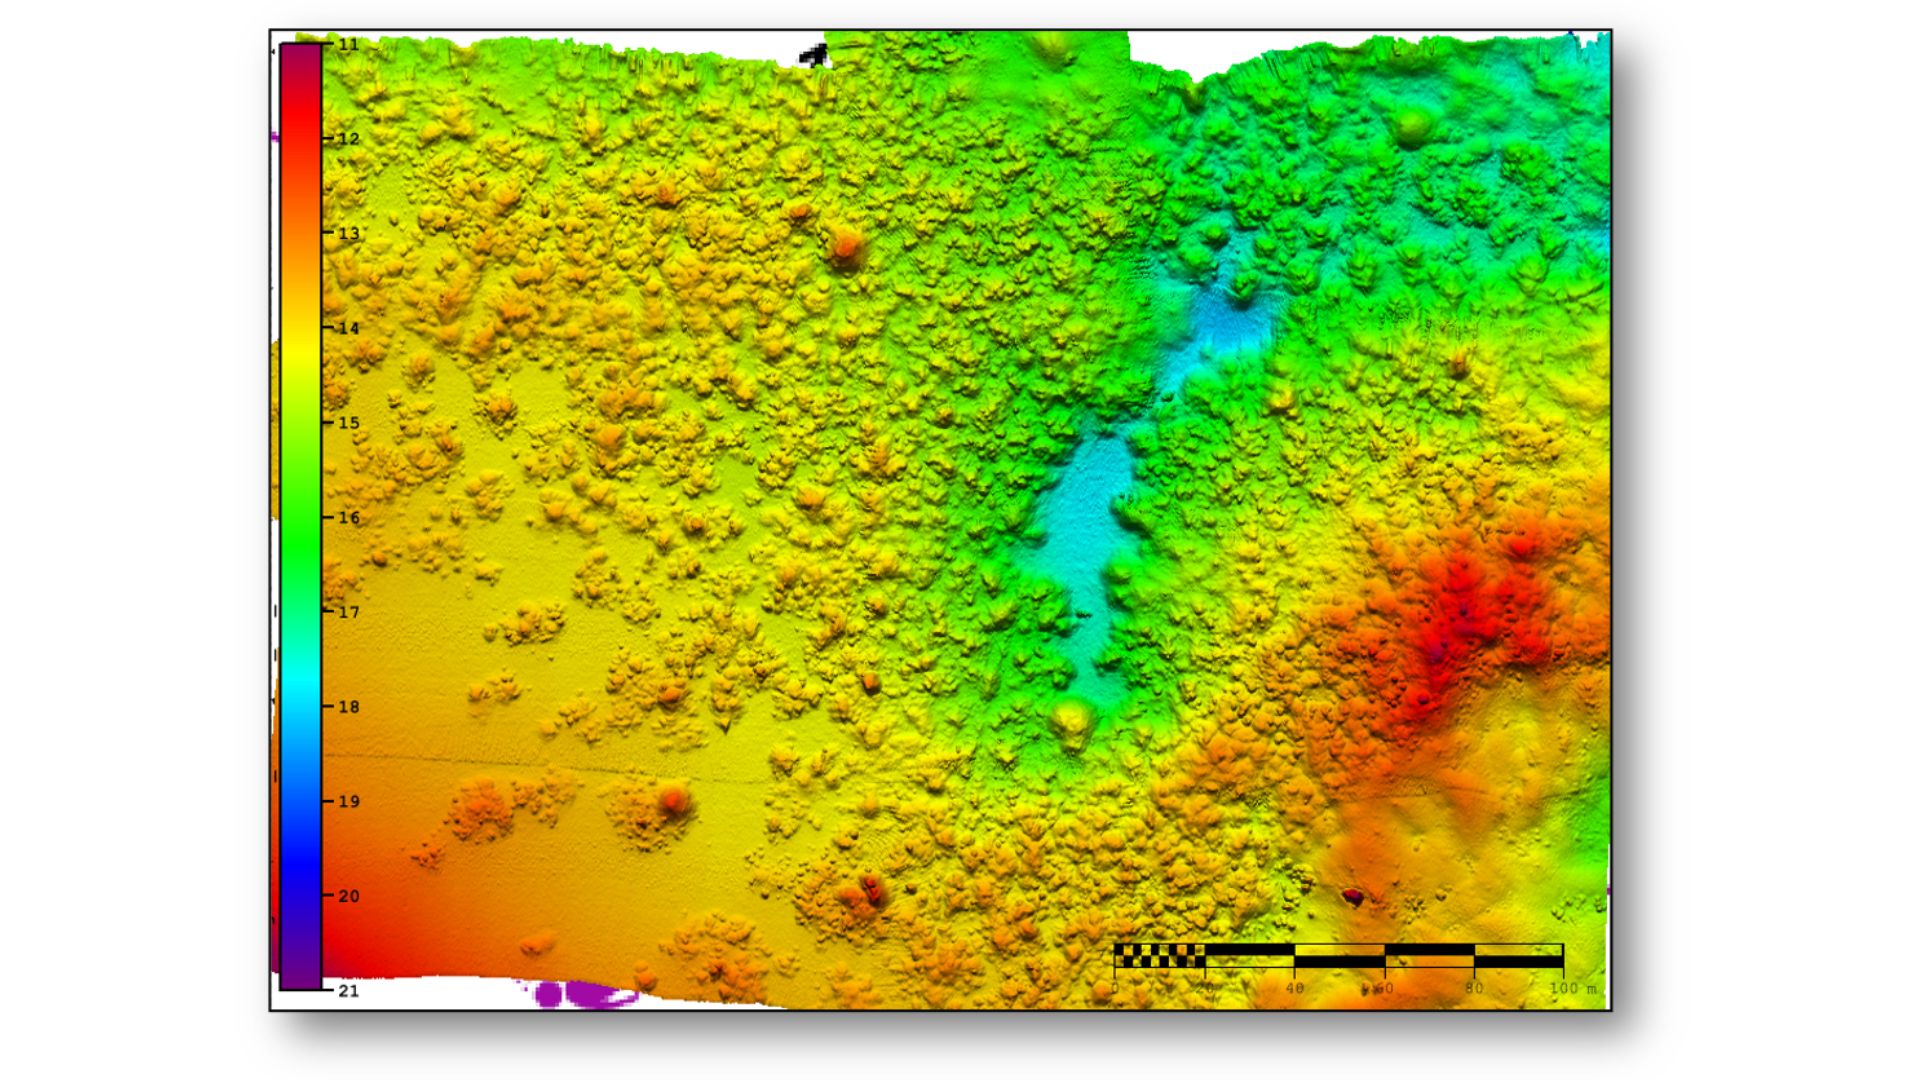
Bij de vernieuwing van de vloot van inertiële navigatiesystemen (INS) heeft de Shom gekeken naar INS die voldoen aan de IHO-normen voor bathymetrische metingen, met de nadruk op rol- en hefbewegingen, die de grootste invloed hebben op de compensatie van de gegevens van de multibeam-echolood.
Na het uitvoeren van diverse tests in hun officiële testzone, waar de locatie van elk element strikt en nauwkeurig bekend is, koos Shom voor SBG Systems ter vervanging van de inertiële navigatiesystemen. Hoewel ze aanvankelijk een Navsight Ekinox -klasse (0,02° rol) aanschaften voor metingen in ondiep water in Nieuw-Caledonië, besloten ze vervolgens de vloot naar Brest te verplaatsen met Apogee -klasse INS -oplossingen (0,008° rol).
“De ‘ Apogee ’ is zeer veelzijdig; hij voldoet aan de eisen voor zowel diep als ondiep water. Het is eenvoudiger om een gehomogeniseerde vloot van sensoren voor speedboten en de BH2 te onderhouden, bijvoorbeeld wat betreft het aantal reserveonderdelen”,legt Rémi Labonde uit , verantwoordelijk voor positionering en hydrografische apparatuur bij Shom.
Navsight Apogee kenmerken
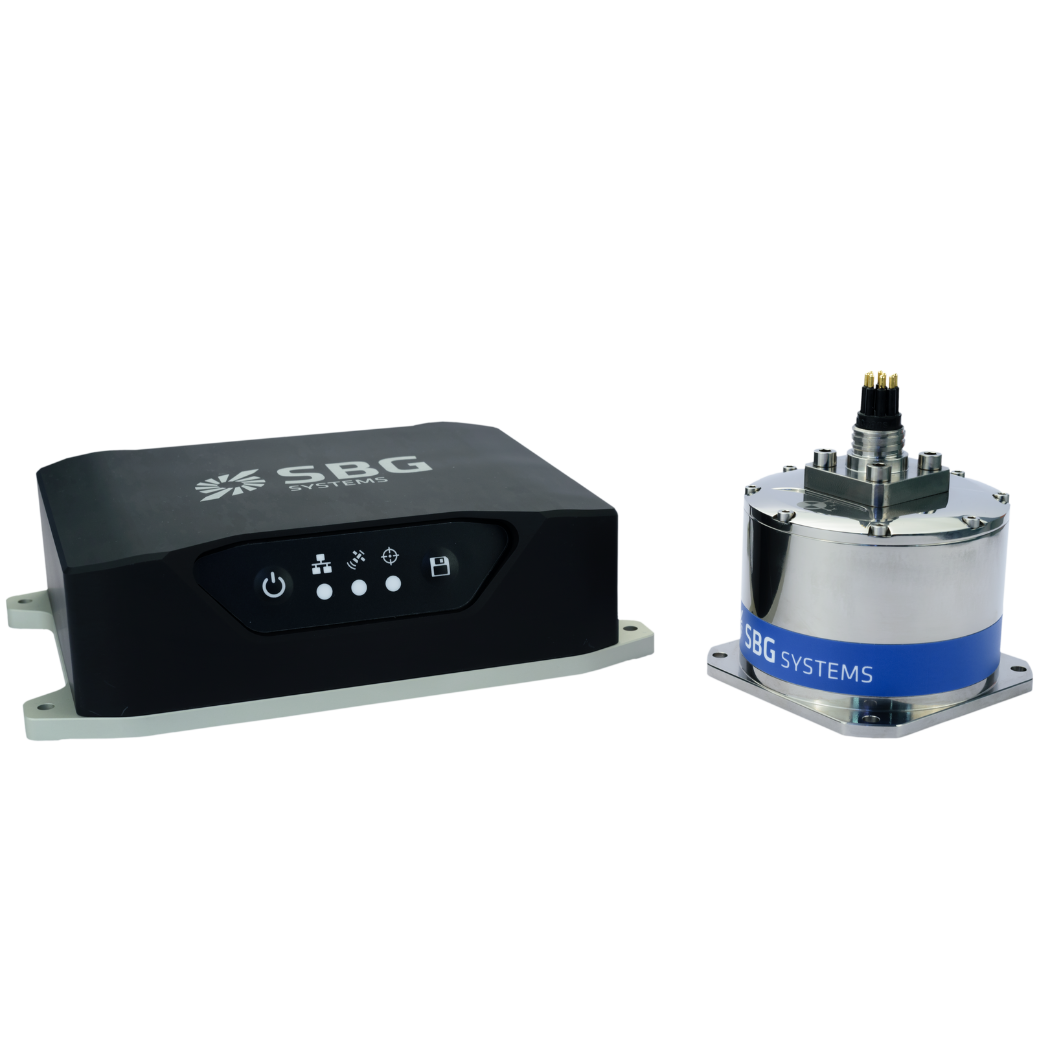
Navsight Apogee is ontworpen voor hydrografen en bestaat uit een GNSS -ontvanger en een verwerkingseenheid waarmee inertiële en navigatiegegevens in realtime kunnen worden samengevoegd.
Navsight biedt aansluitingen voor diverse externe apparatuur, zoals echoloden, computers, enz. Dankzij de titanium behuizing van de Apogee -sensor kan deze worden geïnstalleerd in de onderwaterbare motorruimte, vlakbij het multibeam-echolood.
Navsight Apogee De oplossing is een krachtig en kostenefficiënt traagheidsnavigatiesysteem dat is gebaseerd op de allernieuwste MEMS-technologie; er is dan ook geen jaarlijks onderhoud nodig.
Onze oplossing omvat gratis, onbeperkte firmware-updates en technische ondersteuning. “We hebben voor SBG gekozen vanwege de goede prijs-kwaliteitverhouding en het hoge serviceniveau. Het technische ondersteuningsteam van SBG is altijd bereikbaar, reageert snel en is zeer toegewijd,” voegt de professional van Shom toe.
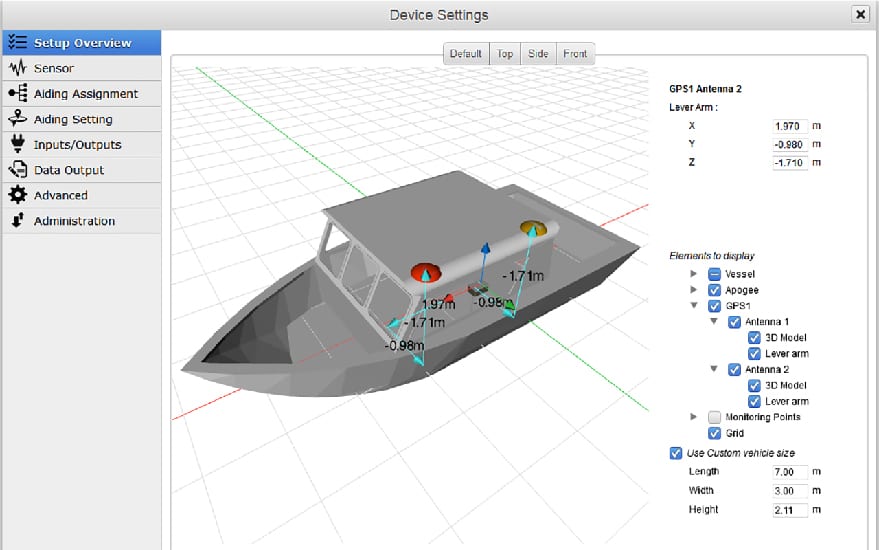
Een andere belangrijke factor bij de keuze voor de INS -oplossing was het gebruiksgemak. Zodra er via Ethernet verbinding is gemaakt, begeleidt de webinterface Navsight de gebruiker tijdens de installatiefase.
Het systeem toont bijvoorbeeld een 3D-weergave van de boot, waardoor gebruikers de installatie in realtime kunnen controleren.
Het ingebouwde filter controleert en valideert tijdens deze procedure ook de hefboomarmen en de uitlijning van de antenne, wat een voordeel kan zijn als de Shom een nieuw systeem in het buitenland moet kalibreren.
„We zijn grote fans van de webinterface van SBG. Die is modern, uiterst overzichtelijk en gebruiksvriendelijk; het maakt echt een verschil in het werk van ons team”, concludeert Rémi Labonde.
Navsight Marine
Navsight Marine integreert de nieuwste technologieën van IMU en GNSS om een complete, krachtige en gebruiksvriendelijke oplossing voor bewegingsmeting en navigatie te bieden aan hydrografen.
Marine is eenvoudig in te stellen en uiterst veelzijdig, Navsight waardoor het de meetwerkzaamheden van hydrografen zowel in ondiepe als diepe wateren vergemakkelijkt.
De IMU is het belangrijkste meetelement en de belangrijkste factor die de prestaties bepaalt.
Vraag een offerte aan voor ' Navsight ' Marine
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we onder de aandacht brengen. Mocht je niet vinden wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat zijn golfmeetssensoren?
Golfmeetssensoren zijn essentiële hulpmiddelen om de oceaan dynamiek te begrijpen en de veiligheid en efficiëntie in maritieme operaties te verbeteren. Door nauwkeurige en tijdelijke gegevens te verstrekken over de golftoestanden, helpen ze beslissingen te onderbouwen in verschillende sectoren, van scheepvaart en navigatie tot milieubehoud. Golfboeien zijn drijvende apparaten die zijn uitgerust met sensoren om golfparameters zoals hoogte, periode en richting te meten.
Ze gebruiken doorgaans accelerometers of gyroscopen om golfbewegingen te detecteren (bijv. golfperiode) en kunnen realtime gegevens doorsturen naar faciliteiten aan de kust voor analyse.
Wat is bathymetrie?
Bathymetrie is de studie en meting van de diepte en vorm van onderwaterterrein, voornamelijk gericht op het in kaart brengen van de zeebodem en andere onderwaterlandschappen. Het is de onderwatervariant van topografie en biedt gedetailleerd inzicht in de onderwaterkenmerken van oceanen, zeeën, meren en rivieren. Bathymetrie speelt een cruciale rol in diverse toepassingen, waaronder navigatie, maritieme bouw, verkenning van hulpbronnen en milieustudies.
Moderne bathymetrische technieken vertrouwen op sonarsystemen, zoals single-beam en multibeam echosounders, die geluidsgolven gebruiken om de waterdiepte te meten. Deze apparaten sturen geluidspulsen naar de zeebodem en registreren de tijd die de echo's nodig hebben om terug te keren, waarbij de diepte wordt berekend op basis van de geluidssnelheid in water. Met name multibeam echosounders maken het mogelijk om brede stroken van de zeebodem te tegelijkertijd in kaart te brengen, wat zorgt voor zeer gedetailleerde en nauwkeurige weergaven van de zeebodem. Vaak wordt een RTK + INS-oplossing gekoppeld om nauwkeurig gepositioneerde 3D-bathymetrische weergaven van de zeebodem te creëren.
Bathymetrische data is essentieel voor het maken van zeekaarten, die schepen helpen om veilig te navigeren door potentiële onderwatergevaren zoals onderliggende rotsen, wrakken en zandbanken te identificeren. Het speelt ook een vitale rol in wetenschappelijk onderzoek, door onderzoekers te helpen bij het begrijpen van onderwater geologische kenmerken, zeestromingen en mariene ecosystemen.
Waar wordt een boei voor gebruikt?
Een boei is een drijvend middel dat voornamelijk in maritieme en aquatische omgevingen wordt gebruikt voor verschillende hoofddoelen. Boeien worden vaak op specifieke locaties geplaatst om veilige vaarroutes, kanalen of gevaarlijke gebieden in wateren te markeren. Ze begeleiden schepen en vaartuigen om gevaarlijke plekken zoals rotsen, ondiepten of wrakken te vermijden.
Ze worden gebruikt als ankerpunten voor vaartuigen. Met afmeermoeien kunnen boten aanmeren zonder dat ze het anker hoeven te laten vallen, wat vooral handig is in gebieden waar ankeren onpraktisch of schadelijk voor het milieu is.
Geinstrumenteerde boeien zijn uitgerust met sensoren om omgevingsomstandigheden zoals temperatuur, golfhoogte, windsnelheid en luchtdruk te meten. Deze boeien leveren waardevolle gegevens op voor weersvoorspellingen, klimaatonderzoek en oceanografische studies.
Sommige boeien dienen als platform voor het verzamelen en verzenden van real-time data uit het water of vanaf de zeebodem, en worden vaak gebruikt in wetenschappelijk onderzoek, milieumonitoring en militaire toepassingen.
In de kommerciële visserij markeren boeien de locatie van fuiken of netten. Ze worden ook ingezet in de aquacultuur om de locaties van onderwaterfarms aan te duiden.
Boeien kunnen ook specifieke zones aangeven, zoals verboden-te-ankeren-zones, visverbodsgebieden of zwemzones, en zo helpen bij het handhaven van regelgeving op het water.
In alle gevallen zijn boeien cruciaal voor het waarborgen van de veiligheid, het faciliteren van maritieme activiteiten en het ondersteunen van wetenschappelijk onderzoek.
Wat is drijfvermogen?
Drijfvermogen is de opwaartse kracht die wordt uitgeoefend door een vloeistof (zoals water of lucht) en die in gevecht is met het gewicht van een object dat erin is ondergedompeld. Hierdoor kunnen objecten blijven drijven of naar de oppervlakte stijgen als hun dichtheid kleiner is dan die van de vloeistof. Drijfvermogen ontstaat door het drukverschil op de ondergedompelde delen van het object: op grotere diepte is de druk groter, wat zorgt voor een opwaartse kracht.
Het principe van het drijfvermogen wordt beschreven door de wet van Archimedes, die stelt dat de opwaartse kracht op een object gelijk is aan het gewicht van de vloeistof die door het object wordt verplaatst. Als de opwaartse kracht groter is dan het gewicht van het object, zal het drijven; als deze kleiner is, zal het object zinken. Drijfvermogen is essentieel op vele terreinen, van maritieme techniek (het ontwerpen van schepen en duikboten) tot de werking van drijvende objecten zoals boeien.
Wat is een IMU ?
Een Inertial Measurement Unit (IMU) is een compacte sensormodule die de beweging en oriëntatie van een platform meet door de lineaire versnellingen en hoekrotatiesnelheden ervan te registreren. In wezen bestaat een IMU uit drie versnellingsmeters en drie gyroscopen die langs orthogonale assen zijn geplaatst, waardoor zes meetgraden worden geboden.
Versnellingsmeters meten hoe het platform in de ruimte versnelt, terwijl gyroscopen bijhouden hoe het draait. Door deze metingen gezamenlijk te verwerken, levert een inerteel metingssysteem ( IMU, IMU) nauwkeurige informatie over veranderingen in snelheid, stand en koers, zonder afhankelijk te zijn van externe signalen. Dit maakt IMU's onmisbaar voor navigatie in omgevingen waar GPS niet beschikbaar, onbetrouwbaar of opzettelijk geblokkeerd is. Hun prestaties hangen sterk af van de kwaliteit van de sensoren, de kalibratie en de mate waarin fouten – zoals afwijkingen, ruis, schaalfactoren en verkeerde uitlijningen – worden beheerst.
Hoogwaardige IMU’s zijn voorzien van geavanceerde kalibratie, thermische compensatie, trillingsfiltering en mechanismen voor biasstabiliteit om te voorkomen dat fouten zich in de loop van de tijd snel opstapelen. Dankzij deze eigenschappen worden IMU’s ingezet in een breed scala aan toepassingen – van UAV’s, loitering-munitie en autonome voertuigen tot AUV’s, robotica en industriële stabilisatiesystemen– en bieden ze een robuust, continu beeld van beweging en oriëntatie, zelfs onder de zwaarste bedrijfsomstandigheden.
