


Odchylenie
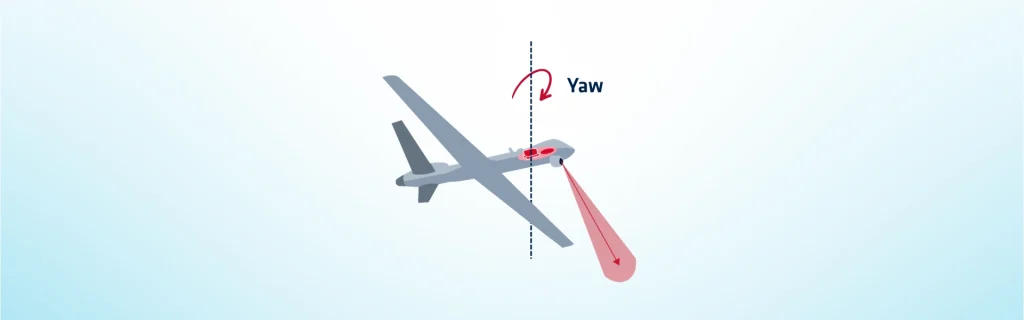
Odchylenie kursowe (yaw) opisuje obrót wokół osi pionowej ciała i odgrywa kluczową rolę w nawigacji oraz wielu zastosowaniach technicznych. Zazwyczaj jest ono przedstawiane jako obrót wokół osi pionowej lub osi Z. Dlatego zrozumienie yaw jest niezbędne dla systemów opartych na precyzyjnym kursie i orientacji.
W operacjach morskich odchylenie kursowe bezpośrednio wpływa na kurs statku, sterowność i stabilność toru. Jednak nadmierne yaw może zakłócić nawigację, prowadząc do nieefektywnych tras i zwiększonego zużycia paliwa. W konsekwencji dokładny pomiar yaw umożliwia korektę autopilota, pozycjonowanie dynamiczne oraz skoordynowane ruchy statku podczas operacji na otwartym morzu.
Co więcej, czujniki stale je monitorują, co pozwala statkom przeciwdziałać prądom i wpływowi wiatru w czasie rzeczywistym. W awiacji yaw kontroluje kierunek dziobu statku powietrznego, umożliwiając skoordynowane zakręty i utrzymanie stabilnych ścieżek lotu. Ponadto piloci polegają na regulacji yaw, aby przeciwdziałać boczynom wiatru i wykonywać precyzyjne manewry.
Podobnie bezzałogowe statki powietrzne i drony polegają na yaw w celu kontrolowania orientacji, co pozwala systemom autopilota stabilizować lot i nawigować w złożonych środowiskach. Ponadto w inżynierii motoryzacyjnej yaw wpływa na obrót pojazdu podczas skręcania i pokonywania zakrętów, co rzutuje na prowadzenie, przyczepność i bezpieczeństwo pasażerów. Aby to zrekompensować, systemy kontroli stabilności mierzą prędkość kątową yaw w celu skorygowania podsterowności lub nadsterowności, poprawiając tym samym dynamikę pojazdu.
Podobnie w robotyce zapewnia ono dokładny kurs i orientację, co ma kluczowe znaczenie dla nawigacji, mapowania i interakcji z obiektami w przestrzeniach trójwymiarowych. Jednocześnie systemy rzeczywistości wirtualnej wykorzystują śledzenie yaw do symulowania realistycznych ruchów użytkownika, co zwiększa wrażenia immersyjne i dokładność wizualną.
We wszystkich tych zastosowaniach czujniki, takie jak żyroskopy, akcelerometry, magnetometry i inercyjne jednostki pomiarowe, stale rejestrują dane. W rezultacie informacje te umożliwiają precyzyjną kontrolę, stabilizację oraz efektywność operacyjną w transporcie, obronności i systemach przemysłowych. Dlatego zrozumienie tej dynamiki pozwala inżynierom projektować algorytmy utrzymujące wydajność w zmiennych warunkach.
Ostatecznie dokładne monitorowanie poprawia bezpieczeństwo, zmniejsza ryzyko operacyjne i wspiera operacje o znaczeniu krytycznym. Podsumowując, zintegrowana kontrola yaw przyczynia się do regulacji w czasie rzeczywistym, zoptymalizowanej nawigacji i lepszej reakcji systemu.
Rozwiązania inercjalne do precyzyjnego zbierania danych o odchyłce kursowej (yaw)
Zaawansowane rozwiązania inercyjne zapewniają ciągłą informację zwrotną, umożliwiając statkom, samolotom, pojazdom i robotom utrzymanie heading i niezawodne wykonywanie skoordynowanych manewrów. Kontrola odchylenia pozostaje kluczowa dla poprawy wydajności, stabilności i wyników operacyjnych w zastosowaniach morskich, lotniczych, motoryzacyjnych i zaawansowanych technologicznie.
Odkryj nasze rozwiązania inercyjne.
