


Compensación de movimiento y posición
La compensación de movimiento y la posición se refieren a la capacidad de un sistema, que normalmente incluye sensores o dispositivos, para ajustar o compensar el movimiento con el fin de mantener información precisa sobre la posición. Esta compensación garantiza datos de posición y orientación fiables y coherentes a pesar del movimiento o las perturbaciones externas.
Compensación de movimiento y posición: Elija el sensor inercial adecuado
La oceanografía desempeña un papel crucial en medio de los retos medioambientales actuales, como el cambio climático, la contaminación y la ecología. Los oceanógrafos confían en tecnologías de rápida evolución para lograr un mayor rendimiento, algo fundamental para comprender y resolver estos retos.
Durante más de 15 años, hemos fabricado sistemas de navegación inercial para la industria marina. Explicaremos qué son los sistemas de navegación inercial y cómo se utilizan. Además, destacaremos los parámetros clave cruciales para seleccionar una MRU o un INS/GNSS para la compensación de movimiento y el seguimiento preciso de la posición de los instrumentos oceanográficos.
Su aliado para mediciones precisas de movimiento y navegación
Un sistema de navegación inercial, también llamado INS, es un dispositivo de navegación que proporciona balanceo (roll), cabeceo (pitch), rumbo (heading), posición, velocidad y movimiento vertical (heave). Se compone de varios elementos: una unidad de medición inercial (IMU), que es el núcleo del INS, un microprocesador y un receptor GPS/GNSS.
La IMU incorpora 3 acelerómetros, 3 giróscopos y, dependiendo del requisito de rumbo, 3 magnetómetros. Mide los ángulos de Euler en 3 ejes mediante rotación para determinar el cabeceo (pitch), el balanceo (roll) y la guiñada (yaw). El microprocesador ejecuta un filtro de Kalman extendido (EKF) mejorado a bordo para fusionar datos inerciales en tiempo real con GNSS si se requieren posición, velocidad o rumbo basados en GNSS. Además, algunos INS también proporcionan datos de movimiento vertical (heave) y medición de olas para todas las tareas y misiones oceanográficas.
Los oceanógrafos utilizan muchos instrumentos diferentes para medir diversos elementos como parámetros ambientales (salinidad, por ejemplo), sedimentología o corriente. Esto incluye los sistemas de navegación inercial, que compensan el movimiento de los instrumentos o de la plataforma.
Pueden instalarse en diferentes tipos de plataformas como boyas, embarcaciones, sistemas de superficie o submarinos (USV, ROV o AUV), haciendo que el tamaño, el consumo de energía y la carcasa sean factores determinantes al elegir la solución, pero no los únicos. A continuación, se presentan 5 consejos útiles a tener en cuenta al elegir un sensor inercial.
1 – ¿Cómo comprobar la robustez y la repetibilidad de los datos?
Dado que los sensores inerciales están integrados en plataformas que pueden permanecer en el mar durante meses, la robustez de los sensores es fundamental. Es por eso que todos los MRU y los INS de SBG Systems se benefician de un procedimiento de calibración individual de alta gama que utiliza mesas giratorias multieje y cámaras de temperatura.
Cada sensor se somete a una calibración exhaustiva de -40ºC a 85ºC y se entrega con un informe de calibración detallado. Es un paso importante en la producción, ya que garantiza que el sistema mantendrá un comportamiento constante óptimo y ofrecerá datos precisos de forma continua en todas las condiciones ambientales, incluso en las más adversas.
En SBG, el proceso específico de cualificación interna garantiza el mismo nivel de rendimiento durante toda su vida útil sin deriva significativa. Una vez calibrados, los sensores inerciales pasan por un estricto proceso de selección, eliminando todos aquellos sensores que no cumplen con las especificaciones para que los profesionales puedan contar con mediciones coherentes durante sus misiones.
2 – Medición de oleaje (heave): Elija el sensor según el estado de la mar
Si el sensor inercial en miniatura de SBG llamado Ellipse ofrece un oleaje preciso de 5 cm en tiempo real que se ajusta automáticamente al período de ola, lo hace en un período de ola limitado. Para permitir misiones en las que las frecuencias de las olas sean mayores o más complejas, los productos de gama alta de SBG vienen con una función de oleaje retrasado que da como resultado un oleaje con una precisión de 2 cm calculado en tiempo real, con un pequeño retraso.
3 – Receptor GNSS multiconstelación y correcciones
Los nuevos receptores GNSS de gama de entrada utilizan ahora GPS, Glonass, Beidou y Galileo, lo que mejora la disponibilidad de los satélites en zonas de baja cobertura. Si la posición métrica no es suficiente para el estudio, los sistemas de gama alta alcanzan una posición en tiempo real de 5 cm gracias a las correcciones PPP.
Esta tecnología evoluciona constantemente para ofrecer soluciones más asequibles y sencillas. El RTK, que proporciona una posición centimétrica, sigue siendo la solución de posicionamiento más precisa cuando se está cerca de la costa. Si los datos no se necesitan en tiempo real, es posible obtener una precisión aún mayor utilizando un software de postprocesamiento.
4 – ¿Qué solución de rumbo elegir con baja dinámica o cuando la misión se realiza cerca de un polo?
Por nuestra experiencia, la mayoría de las aplicaciones oceanográficas ponen de relieve la importancia de contar con un INS de doble antena (es decir, que utiliza dos antenas en el mismo receptor GPS/GNSS).
De hecho, este tipo de sensor inercial utiliza dos antenas GPS/GNSS para proporcionar posición, velocidad y un ángulo de rumbo real que es válido, incluso cuando se está estacionario o a muy baja dinámica, al contrario que el GPS de antena única. También ofrece un rumbo real en cualquier situación sin verse afectado por las perturbaciones magnéticas o la rotación de la Tierra, a diferencia de lo que ocurriría con un magnetómetro y un girocompás. Es una característica fundamental, especialmente para los estudios y misiones actuales en los polos.
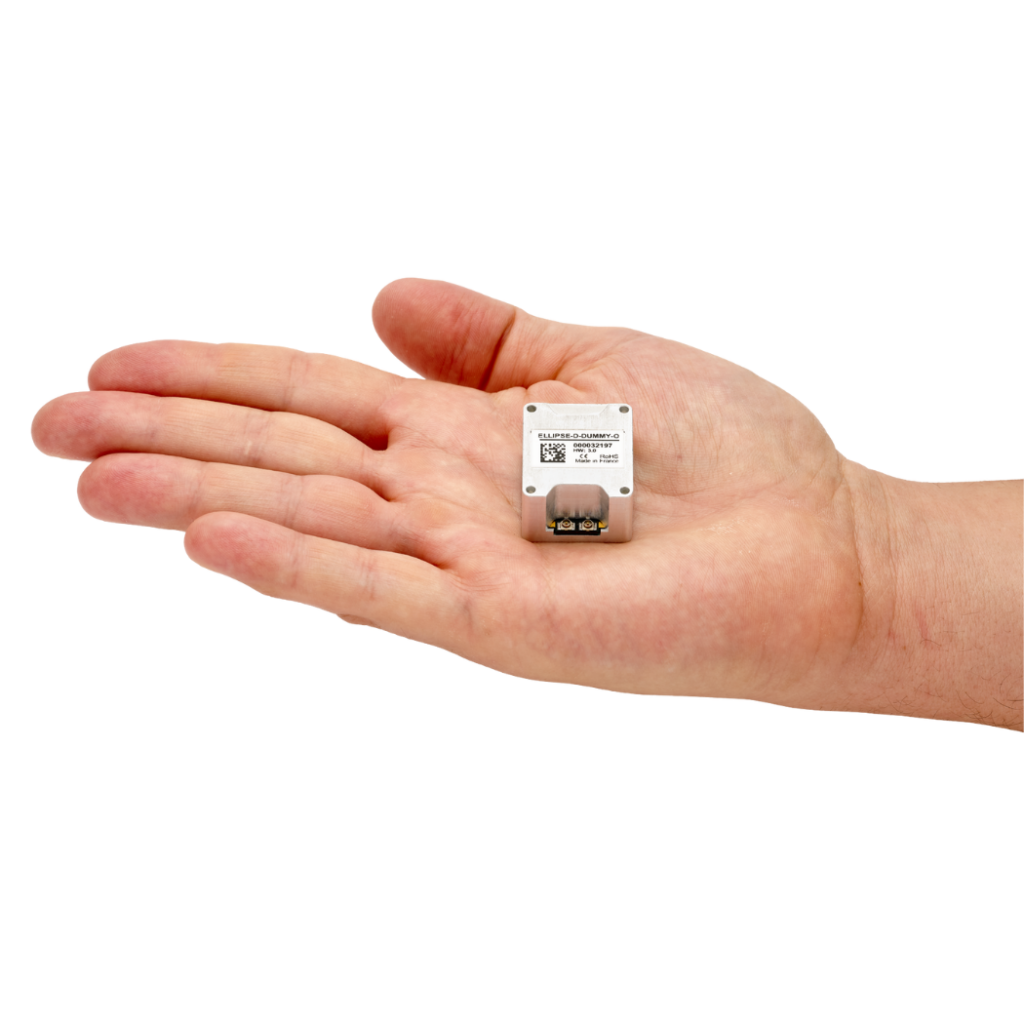
En SBG, acabamos de lanzar el Ellipse-D de 3ª generación, un GNSS/INS de doble frecuencia y doble antena de 17 gramos con funcionalidades de gama alta, lo que lo convierte en una solución ideal para la oceanografía.
5 – Fácil integración y soporte técnico
Puede integrar fácilmente sensores inerciales en cualquier proyecto marino. Esto es posible gracias a su compatibilidad con numerosos programas y protocolos de la industria (más de 90 mensajes diferentes en SBG). También se proporcionan controladores ROS para una fácil integración en plataformas autónomas.
Al elegir un sensor, céntrese no solo en la hoja de datos, sino también en el soporte de la empresa durante y después de la integración.
La capacidad de respuesta y la pertinencia del soporte son clave para el éxito del proyecto. La detección y la navegación inercial es una disciplina que tiene en cuenta muchos parámetros. Aprender algunos fundamentos a través de la formación también puede marcar una gran diferencia en la rapidez de desarrollo del proyecto.
Hemos visto cómo los nuevos sensores en miniatura como el Ellipse se adaptan a la mayoría de las aplicaciones oceanográficas. Los INS/GNSS de gama alta compensan varios instrumentos en embarcaciones totalmente equipadas que integran diferentes grados de instrumentos.
Solución Navsight de SBG Systems
SBG Systems ofrece la solución marina Navsight, que incluye una unidad de medición inercial con grados de rendimiento de balanceo y cabeceo de 0,02° a 0,007°.
Navsight, una robusta unidad de procesamiento, integra inteligencia de fusión, un receptor GNSS apto para topografía, un registrador de datos y varias opciones de conectividad.
Esta solución avanzada es muy adecuada para flotas enteras de embarcaciones dedicadas a la oceanografía. Necesitaban compensar instrumentos como ecosondas multihaz, por ejemplo.
Para cualquier tipo de aplicación, elegir un sensor inercial es como elegir un socio para desarrollar su proyecto. Esperamos que estos consejos ayuden a que sus futuras integraciones sean un éxito.
El artículo completo apareció en la edición de febrero de Marine Technology Reporter: «Motion Compensation and Position: Role and Important Features to Check when Selecting an Inertial Sensor»
