


Компенсація руху та положення
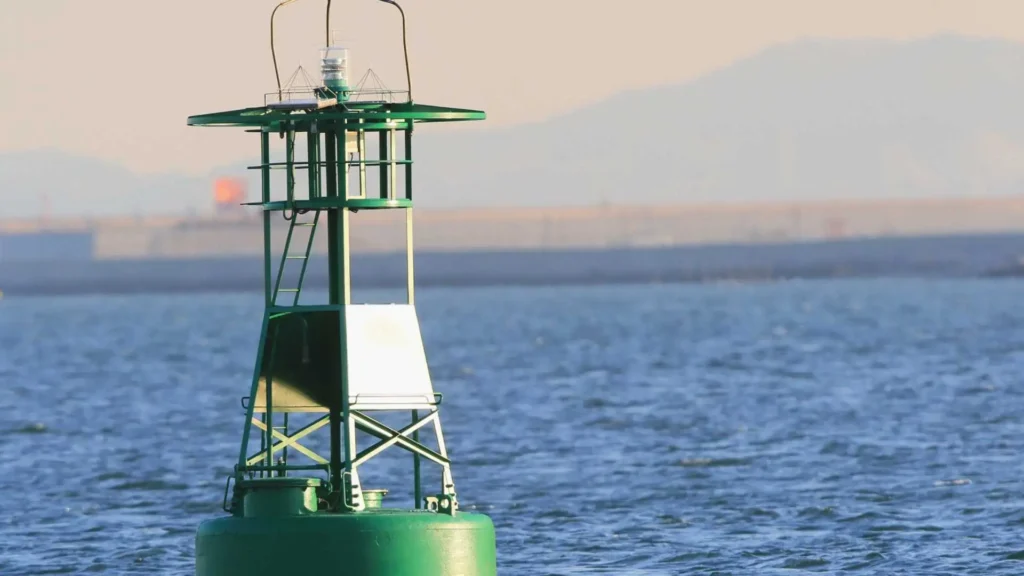
Компенсація руху та визначення положення — це здатність системи, яка зазвичай включає датчики або пристрої, коригувати або компенсувати рух з метою збереження точної інформації про положення. Така компенсація забезпечує надійність і стабільність даних про положення та орієнтацію, незважаючи на зовнішні рухи чи зовнішні збурення.
Компенсація руху та положення: оберіть правильний інерціальний датчик
Океанографія відіграє вирішальну роль на тлі сучасних екологічних викликів, таких як зміна клімату, забруднення та екологія. Океанологи покладаються на технології, що стрімко розвиваються, задля досягнення вищої продуктивності, яка є критично важливою для розуміння та вирішення цих завдань.
Понад 15 років ми виготовляємо інерціальні навігаційні системи для морської галузі. Ми пояснимо, що таке інерціальні навігаційні системи та як вони використовуються. Крім того, ми виділимо ключові параметри, важливі для вибору MRU або INS/GNSS для компенсації руху та точного відстеження положення океанографічних інструментів.
Ваш надійний помічник у точному вимірюванні руху та навігації
Інерціальна навігаційна система, яку також називають INS, є навігаційним пристроєм, який забезпечує вимірювання roll, pitch, heading, положення, швидкості та heave. Вона складається з різних елементів: інерціального вимірювального блока (IMU), який є основою INS, мікропроцесора та GPS/GNSS-приймача.
IMU містить 3 акселерометри, 3 гіроскопи та, залежно від вимог до heading, 3 магнітометри. Він вимірює кути Ейлера за 3 осями шляхом обертання для визначення pitch, roll та yaw. Мікропроцесор запускає вдосконалений вбудований розширений фільтр Калмана (EKF) для об'єднання в реальному часі інерціальних даних з GNSS, якщо потрібні дані про положення, швидкість або heading на базі GNSS. Крім того, деякі INS також надають дані вимірювання heave і хвиль для всіх океанографічних завдань і місій.
Океанологи використовують багато різних інструментів для вимірювання різних елементів, таких як параметри навколишнього середовища (наприклад, солоність), седиментологія або течії. Це включає інерціальні навігаційні системи, які компенсують рух інструментів або платформи.
Їх можна встановлювати на різні типи платформ, таких як буї, судна, надводні або підводні системи (USV, ROV або AUV), що робить розмір, енергоспоживання та корпус визначальними факторами при виборі рішення, але не тільки ними. Нижче наведено 5 корисних порад, які варто перевірити під час вибору інерціального датчика.
1 – Як перевірити надійність та відтворюваність даних?
Оскільки інерціальні датчики вбудовуються в платформи, які можуть перебувати в морі місяцями, їхня надійність має вирішальне значення. Саме тому всі MRU та INS від SBG Systems проходять процедуру індивідуального калібрування високого класу з використанням багатоосьових поворотних платформ і термокамер.
Кожен датчик проходить ретельне калібрування в діапазоні від -40ºC до 85ºC та постачається з детальним звітом про калібрування. Це важливий етап виробництва, оскільки він гарантує, що система підтримуватиме оптимальну стабільну поведінку та безперервно надаватиме точні дані за будь-яких умов довкілля, навіть найсуворіших.
У SBG спеціальний внутрішній процес кваліфікації гарантує незмінний рівень продуктивності протягом усього терміну служби без значного дрейфу. Після калібрування інерціальні датчики проходять суворий процес перевірки, під час якого відсіваються всі пристрої, що не відповідають технічним характеристикам, тож професіонали можуть розраховувати на стабільні вимірювання під час своїх місій.
2 – Вимірювання хвильового підйому: вибір датчика залежно від стану моря
Якщо мініатюрний інерціальний датчик від SBG під назвою Ellipse забезпечує точний у реальному часі heave 5 см, який автоматично адаптується до періоду хвиль, то він робить це в межах обмеженого періоду хвиль. Для забезпечення місій із більшими або складнішими частотами хвиль продукти SBG вищого класу постачаються з функцією delayed heave, що забезпечує точність heave до 2 см, яка обчислюється в реальному часі з невеликою затримкою.
3 – Багатосузірковий приймач GNSS та корекція
Нові приймачі GNSS початкового рівня тепер використовують GPS, Glonass, Beidou та Galileo, що покращує доступність супутників у зонах із низьким покриттям. Якщо мітрова точність позиціонування є недостатньою для дослідження, висококласні системи досягають 5 см позиціонування в реальному часі завдяки корекції PPP.
Ця технологія постійно розвивається, щоб запропонувати більш доступні та прості рішення. RTK, що забезпечує сантиметрову точність положення, залишається найточнішим рішенням для позиціонування поблизу узбережжя. Якщо дані не потрібні в реальному часі, ще більша точність можлива за допомогою програмного забезпечення для постобробки.
4 – Яке рішення щодо курсу слід обрати в умовах низької динаміки або під час виконання завдання поблизу полюса?
З нашого досвіду, більшість океанографічних застосувань підкреслюють важливість використання двоантенної INS (тобто такої, що використовує дві антени на одному приймачі GPS/GNSS).
Дійсно, такий тип інерціального датчика використовує дві GPS/GNSS антени для надання позиції, швидкості та справжнього кута heading, який є дійсним навіть у стаціонарному стані або за дуже низької динаміки, на відміну від одноантенних GPS. Він також забезпечує справжній heading у будь-якій ситуації без впливу магнітних збурень чи обертання Землі, на відміну від магнітометра та гірокомпаса. Це критична функція, особливо для поточних досліджень і місій на полюсах.
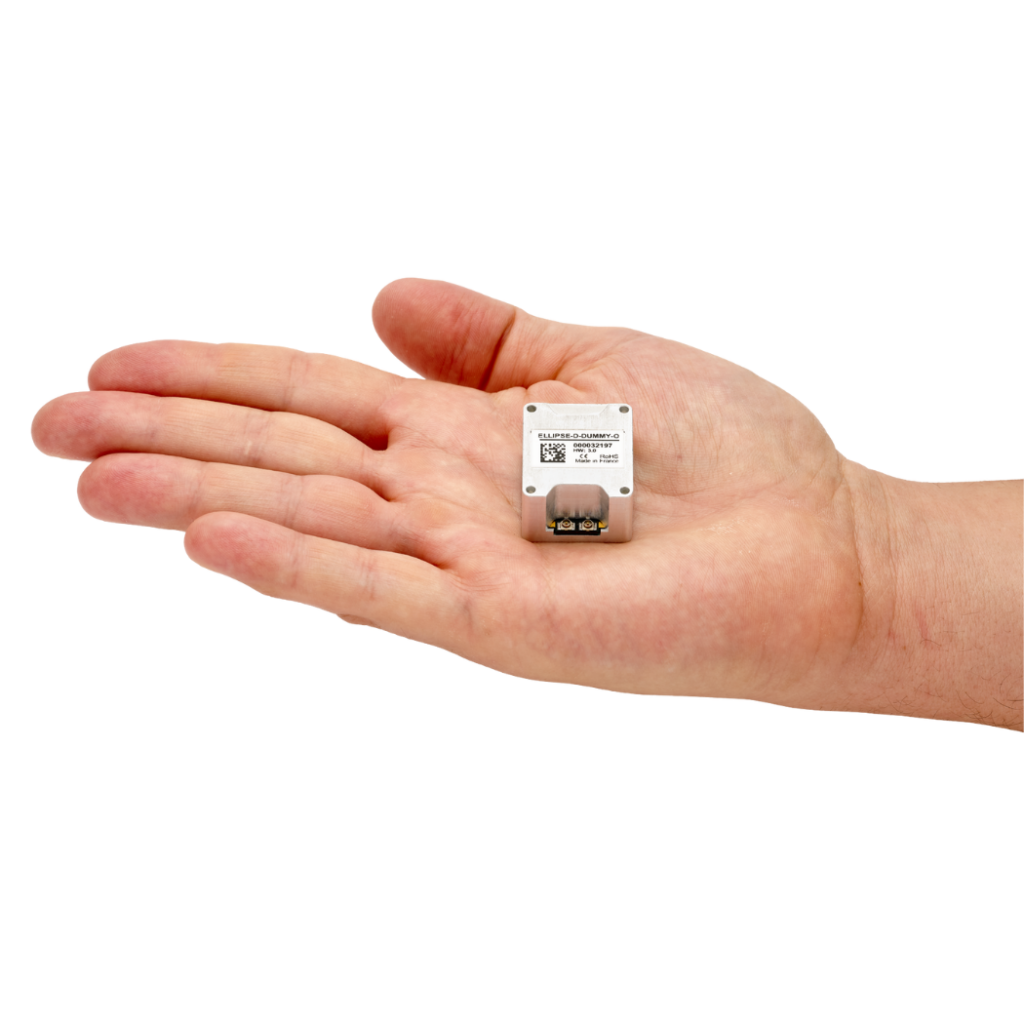
У компанії SBG ми щойно випустили Ellipse-D 3-го покоління — 17-грамову двочастотну та двоантенну систему GNSS/INS із функціоналом високого класу, що робить її ідеальним рішенням для океанографії.
5 – Проста інтеграція та технічна підтримка
Ви можете легко інтегрувати інерціальні датчики в будь-який морський проєкт. Це можливо завдяки їхній сумісності з численними галузевими програмами та протоколами (понад 90 різних повідомлень у SBG). Для легкої інтеграції на автономні платформи також надаються драйвери ROS.
Обираючи датчик, зосереджуйтеся не лише на технічному паспорті, але й на підтримці компанії під час та після інтеграції.
Чуйність та доречність підтримки є ключем до успіху проєкту. Інерційні вимірювання та навігація — це дисципліна, яка враховує безліч параметрів. Вивчення деяких основ за допомогою навчання також може кардинально змінити швидкість розвитку проєкту.
Ми побачили, як нові мініатюрні датчики на кшталт Ellipse підходять для більшості океанографічних застосувань. Висококласні INS/GNSS компенсують роботу різних інструментів на повністю укомплектованих суднах, що інтегрують прилади різних класів.
Рішення SBG Systems Navsight
SBG Systems пропонує морське рішення Navsight Marine Solution, яке включає інерціальний вимірювальний модуль із класами точності roll/pitch від 0,02° до 0,007°.
Navsight, надійний процесорний блок, об'єднує інтелектуальну систему злиття даних, GNSS-приймач геодезичного класу, реєстратор даних та різноманітні можливості підключення.
Це вдосконалене рішення чудово підходить для цілих флотилій суден, що займаються океанографією. Їм необхідно було компенсувати роботу таких приладів, як, наприклад, багатопроменеві ехолоти.
Для будь-якого застосування вибір інерціального датчика подібний до вибору партнера для розробки вашого проєкту. Ми сподіваємося, що ці поради допоможуть зробити ваші майбутні інтеграції успішними.
Повну статтю було опубліковано у лютневому випуску Marine Technology Reporter. «Компенсація руху та положення: роль і важливі характеристики, на які слід зважати при виборі інерціального датчика»
