


Kompensacja ruchu i położenie
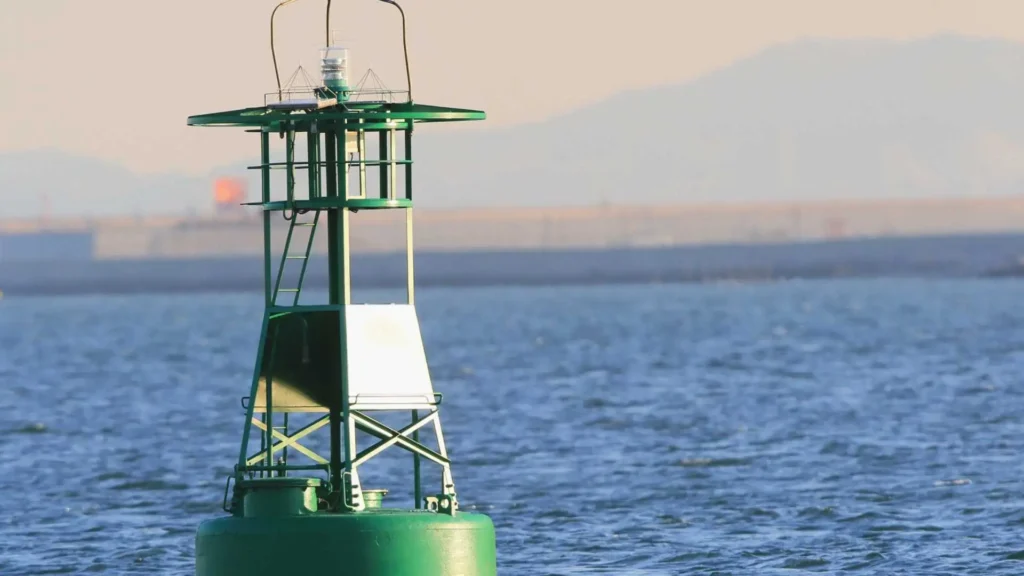
Kompensacja ruchu i położenia odnosi się do zdolności systemu – zazwyczaj wykorzystującego czujniki lub urządzenia – do dostosowywania się do ruchu lub jego kompensowania w celu utrzymania dokładnych informacji o położeniu. Kompensacja ta zapewnia wiarygodne i spójne dane dotyczące położenia i orientacji pomimo zewnętrznych ruchów lub zakłóceń.
Kompensacja ruchu i pozycja: Wybierz odpowiedni czujnik inercyjny
Oceonografia odgrywa kluczową rolę w obliczu dzisiejszych wyzwań środowiskowych, takich jak zmiana klimatu, zanieczyszczenie i ekologia. Oceanografowie polegają na szybko rozwijających się technologiach o wyższej wydajności, które są kluczowe dla zrozumienia i rozwiązywania tych problemów.
Od ponad 15 lat produkujemy systemy nawigacji inercyjnej dla branży morskiej. Wyjaśnimy, czym są systemy nawigacji inercyjnej i jak są wykorzystywane. Ponadto wskażemy kluczowe parametry istotne przy wyborze MRU lub INS/GNSS do kompensacji ruchu i precyzyjnego śledzenia pozycji instrumentów oceanograficznych.
Twój partner w zakresie precyzyjnych pomiarów ruchu i nawigacji
Inercyjny system nawigacyjny, zwany również INS, to urządzenie nawigacyjne, które dostarcza dane dotyczące roll, pitch, heading, pozycji, prędkości i heave. Składa się z różnych elementów: Inercyjnej Jednostki Pomiarowej (IMU), która jest rdzeniem INS, mikroprocesora i odbiornika GPS/GNSS.
IMU zawiera 3 akcelerometry, 3 żyroskopy i, w zależności od wymagań dotyczących heading, 3 magnetometry. Mierzy kąty Eulera w 3 osiach poprzez obrót w celu określenia pochylenia, przechyłu i odchylenia. Mikroprocesor uruchamia rozszerzony pokładowy filtr Kalmana (EKF), aby w czasie rzeczywistym łączyć dane inercyjne z GNSS, jeśli wymagana jest pozycja, prędkość lub heading oparty na GNSS. Ponadto, niektóre INS zapewniają również dane dotyczące wznoszenia i pomiaru fal dla wszystkich zadań i misji oceanograficznych.
Oceanografowie używają wielu różnych instrumentów do pomiaru różnych elementów, takich jak parametry środowiskowe (np. zasolenie), sedymentologia lub prąd. Obejmuje to inercyjne systemy nawigacyjne, które kompensują ruch instrumentów lub platformy.
Mogą być instalowane na różnych typach platform, takich jak boje, statki, systemy nawodne lub podwodne (USV, ROV lub AUV), co sprawia, że rozmiar, pobór mocy i obudowa są czynnikami determinującymi przy wyborze rozwiązania, ale nie tylko. Poniżej znajduje się 5 przydatnych wskazówek, które należy sprawdzić przy wyborze czujnika inercyjnego.
1 – Jak sprawdzić odporność i powtarzalność danych?
Ponieważ czujniki inercjalne są wbudowane w platformy, które mogą przebywać na morzu przez wiele miesięcy, solidność czujników ma kluczowe znaczenie. Dlatego wszystkie MRU i INS od SBG Systems przechodzą indywidualną procedurę kalibracji wysokiej klasy z użyciem stołów obrotowych wieloosiowych i komór temperatur.
Każdy czujnik przechodzi gruntowną kalibrację w temperaturach od -40°C do 85°C i jest dostarczany ze szczegółowym raportem z kalibracji. Jest to ważny etap produkcji, ponieważ zapewnia on, że system zachowa optymalne, stałe zachowanie i będzie stale dostarczać dokładne dane w każdych warunkach środowiskowych, nawet tych najsurowszych.
W SBG specyficzny proces kwalifikacji wewnętrznej gwarantuje ten sam poziom wydajności przez cały okres eksploatacji bez znaczącego dryfu. Po kalibracji czujniki inercjalne przechodzą rygorystyczny proces selekcji, odrzucający wszystkie czujniki, które nie spełniają specyfikacji, dzięki czemu profesjonaliści mogą polegać na spójnych pomiarach podczas swoich misji.
2 – Pomiar falowania: dobór czujnika w zależności od stanu morza
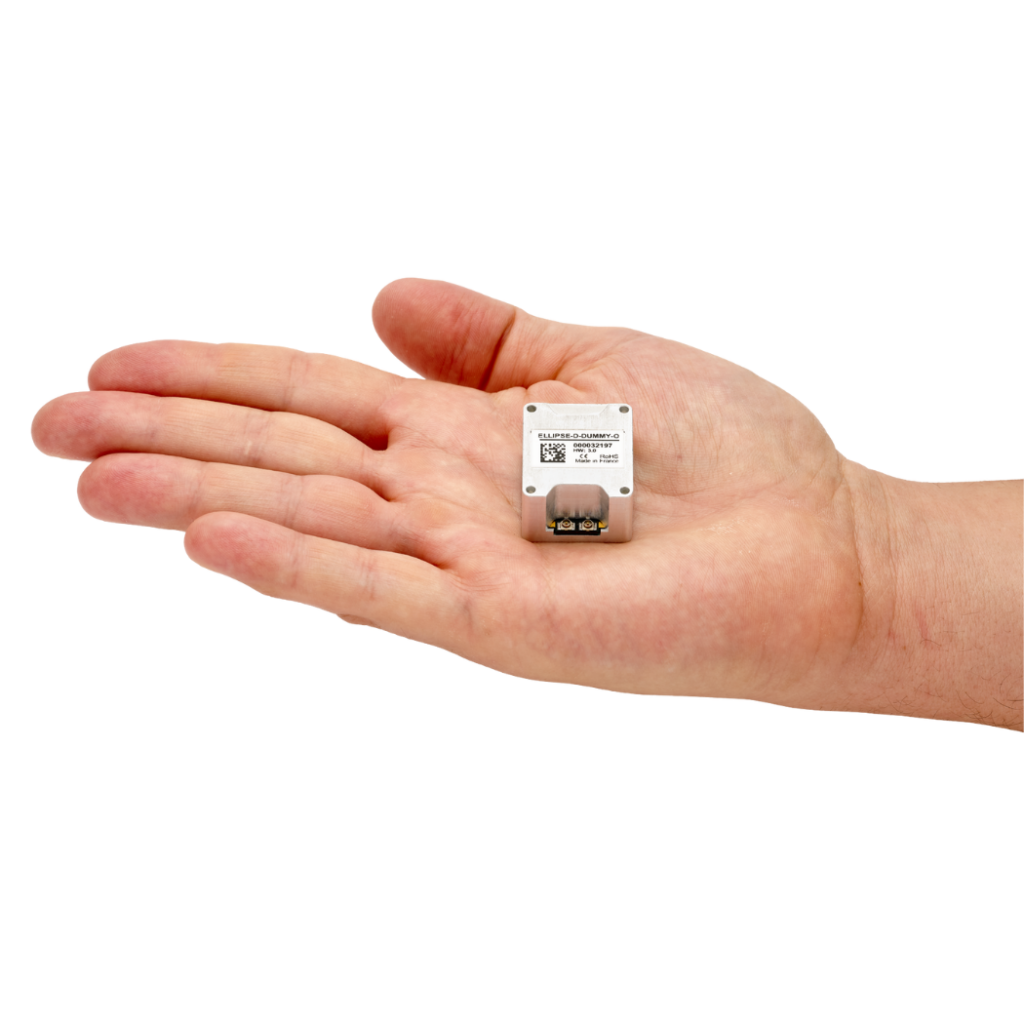
Jeśli miniaturowy czujnik inercyjny Ellipse od SBG zapewnia dokładność falowania w czasie rzeczywistym na poziomie 5 cm, która automatycznie dostosowuje się do okresu fali, robi to w ograniczonym zakresie okresu fali. Aby umożliwić misje o większych lub bardziej złożonych częstotliwościach fal, produkty SBG wyższej klasy są wyposażone w funkcję opóźnionego falowania, co zapewnia dokładność falowania do 2 cm obliczaną w czasie rzeczywistym z niewielkim opóźnieniem.
3 – Odbiornik GNSS wielokonstelacyjny i korekcje
Nowe odbiorniki GNSS klasy podstawowej wykorzystują GPS, Glonass, Beidou i Galileo, co poprawia dostępność satelitów na obszarach o słabym zasięgu. Jeśli dokładność pozycyjna na poziomie metra nie jest wystarczająca do danego badania, systemy z wyższej półki osiągają dokładność 5 cm w czasie rzeczywistym dzięki korektom PPP.
Technologia ta stale ewoluuje, oferując coraz bardziej przystępne cenowo i proste rozwiązania. RTK, zapewniający dokładność pozycyjną na poziomie centymetrów, pozostaje najdokładniejszym rozwiązaniem pozycjonowania w pobliżu wybrzeża. Jeśli dane nie są wymagane w czasie rzeczywistym, można osiągnąć jeszcze większą precyzję, korzystając z oprogramowania do post-processingu.
4 – Jakie rozwiązanie nawigacyjne zastosować w przypadku niskiej dynamiki lub misji prowadzonej w pobliżu bieguna?
Z naszego doświadczenia wynika, że większość zastosowań oceanograficznych podkreśla znaczenie posiadania dwuantenowego INS (tj. wykorzystującego dwie anteny na tym samym odbiorniku GPS/GNSS).
Rzeczywiście, tego rodzaju czujnik inercyjny wykorzystuje dwie anteny GPS/GNSS, aby zapewnić pozycję, prędkość i rzeczywisty kąt heading, który jest ważny, nawet gdy jest nieruchomy lub przy bardzo niskiej dynamice, w przeciwieństwie do pojedynczej anteny GPS. Zapewnia również rzeczywisty heading w każdej sytuacji, bez wpływu zakłóceń magnetycznych lub obrotu Ziemi, jak miałoby to miejsce w przypadku magnetometru i żyrokompasu. Jest to kluczowa cecha, szczególnie w przypadku bieżących badań i misji na biegunach.
W SBG właśnie wprowadziliśmy na rynek Ellipse-D trzeciej generacji, 17-gramowy, dwuczęstotliwościowy i dwuantenowy GNSS/INS z zaawansowanymi funkcjami, co czyni go idealnym rozwiązaniem dla oceanografii.
5 – Łatwa integracja i wsparcie techniczne
Czujniki inercyjne można z łatwością zintegrować z dowolnym projektem morskim. Jest to możliwe dzięki ich zgodności z licznym oprogramowaniem i protokołami branżowymi (ponad 90 różnych komunikatów w SBG). Dostępne są również sterowniki ROS ułatwiające integrację z platformami autonomicznymi.
Wybierając czujnik, skup się nie tylko na karcie katalogowej, ale także na wsparciu firmy w trakcie i po integracji.
Szybkość reagowania oraz trafność wsparcia mają kluczowe znaczenie dla sukcesu projektu. Pomiary inercyjne i nawigacja to dziedzina, która uwzględnia wiele parametrów. Zapoznanie się z podstawami poprzez szkolenie może również radykalnie wpłynąć na szybkość rozwoju projektu.
Widzieliśmy, jak nowe miniaturowe czujniki, takie jak Ellipse, sprawdzają się w większości zastosowań oceanograficznych. Zaawansowane systemy INS/GNSS kompensują działanie różnych instrumentów na w pełni wyposażonych jednostkach, integrujących sprzęt o różnej klasie dokładności.
Rozwiązanie Navsight od SBG Systems
SBG Systems oferuje rozwiązanie morskie Navsight, wyposażone w jednostkę pomiaru inercjalnego o klasach wydajności roll/pitch od 0,02° do 0,007°.
Navsight, solidna jednostka przetwarzająca, integruje inteligencję fuzji, odbiornik GNSS klasy pomiarowej, rejestrator danych oraz różne opcje łączności.
To zaawansowane rozwiązanie dobrze sprawdza się w przypadku całej floty statków dedykowanych oceanografii. Musiały one kompensować instrumenty takie jak np. echosondy wielowiązkowe.
W przypadku każdego typu zastosowania wybór czujnika inercjalnego jest jak wybór partnera do realizacji projektu. Mamy nadzieję, że te porady przyczynią się do sukcesu Twoich przyszłych integracji.
Pełny artykuł ukazał się w lutowym wydaniu magazynu Marine Technology Reporter. „Kompensacja ruchu i pozycja: rola i ważne cechy, które należy wziąć pod uwagę przy wyborze czujnika inercjalnego”
