


Compensação de movimento e posição
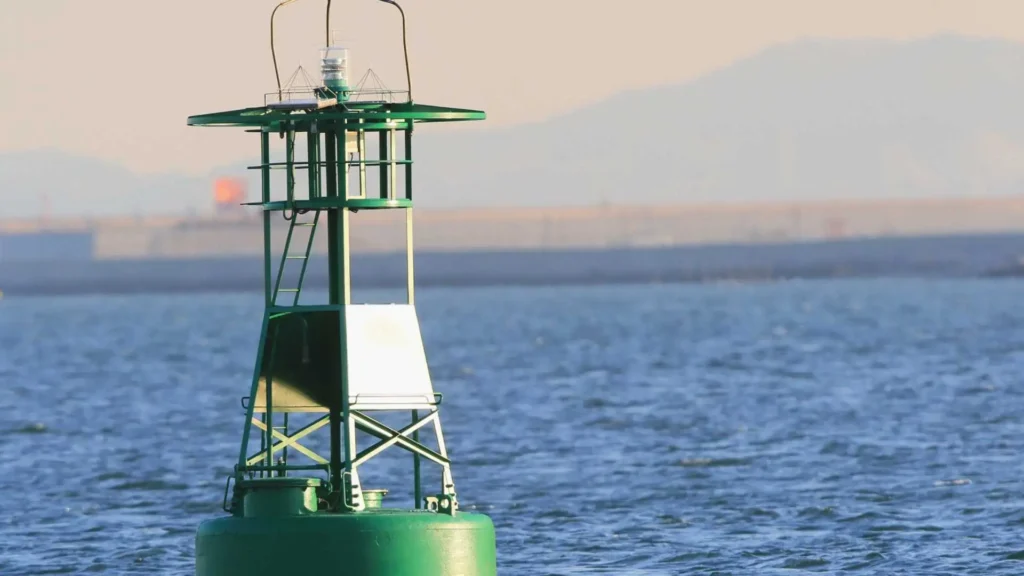
A compensação de movimento e posição refere-se à capacidade de um sistema, que geralmente envolve sensores ou dispositivos, de ajustar ou compensar movimentos a fim de manter informações posicionais precisas. Essa compensação garante dados confiáveis e consistentes de posição e orientação, mesmo em presença de movimentos externos ou perturbações.
Compensação de movimento e posição: Escolha o sensor inercial correto
A oceanografia desempenha um papel crucial em meio aos desafios ambientais atuais, como mudança climática, poluição e ecologia. Os oceanógrafos dependem de tecnologias em rápida evolução para obter maior desempenho, o que é fundamental para entender e solucionar desafios.
Há mais de 15 anos, fabricamos sistemas de navegação inercial para a indústria naval. Explicaremos o que são os sistemas de navegação inercial e como eles são utilizados. Além disso, destacaremos parâmetros-chave cruciais para a seleção de um MRU ou INS/GNSS para compensação de movimento e rastreamento preciso de posição de instrumentos oceanográficos.
Seu aliado para medições precisas de movimento e navegação
Um Sistema de Navegação Inercial, também conhecido como INS, é um dispositivo de navegação que fornece roll, pitch, heading, posição, velocidade e heave. É composto por vários elementos: uma Unidade de Medição Inercial (IMU), que é o núcleo do INS, um microprocessador e um receptor GPS/GNSS.
A IMU incorpora 3 acelerômetros, 3 giroscópios e, dependendo da necessidade de heading, 3 magnetômetros. Ela mede ângulos de Euler em 3 eixos girando para determinar pitch, roll e yaw. O microprocessador executa um Filtro de Kalman Estendido (EKF) embarcado aprimorado para fundir dados inerciais em tempo real com GNSS, caso posição, velocidade ou heading baseado em GNSS sejam necessários. Além disso, alguns INS também fornecem dados de medição de heave e ondas para todas as tarefas e missões oceanográficas.
Oceanógrafos utilizam diversos instrumentos para medir vários elementos, como parâmetros ambientais (salinidade, por exemplo), sedimentologia ou corrente. Isso inclui Sistemas de Navegação Inercial, que compensam o movimento dos instrumentos ou da plataforma.
Eles podem ser instalados em diferentes tipos de plataformas, como boias, embarcações, sistemas de superfície ou subaquáticos (USV, ROV ou AUVs), tornando o tamanho, o consumo de energia e o invólucro fatores determinantes na escolha da solução, mas não os únicos. Abaixo estão 5 dicas úteis para verificar ao escolher um sensor inercial.
1 – Como verificar a robustez e a repetibilidade dos dados?
Como os sensores inerciais são embarcados em plataformas que podem permanecer no mar por meses, a robustez do sensor é fundamental. É por isso que todas as unidades MRU e INS da SBG Systems passam por um procedimento de calibração individual de alto padrão utilizando mesas giratórias multiaxiais e câmaras térmicas.
Cada sensor passa por uma calibração extensiva de -40°C a 85°C e vem acompanhado de um relatório detalhado de calibração. Esta é uma etapa crucial na produção, pois garante que o sistema manterá um comportamento constante e ideal, fornecendo dados precisos de forma contínua em todas as condições ambientais, mesmo nas mais severas.
Na SBG, o processo específico de qualificação interna garante o mesmo nível de desempenho ao longo de toda a vida útil, sem desvios significativos. Após a calibração, os sensores inerciais passam por um rigoroso processo de triagem, eliminando todos os sensores que não atendem às especificações para que os profissionais possam contar com medições consistentes durante suas missões.
2 – Medição do balanço: escolha o sensor de acordo com o estado do mar
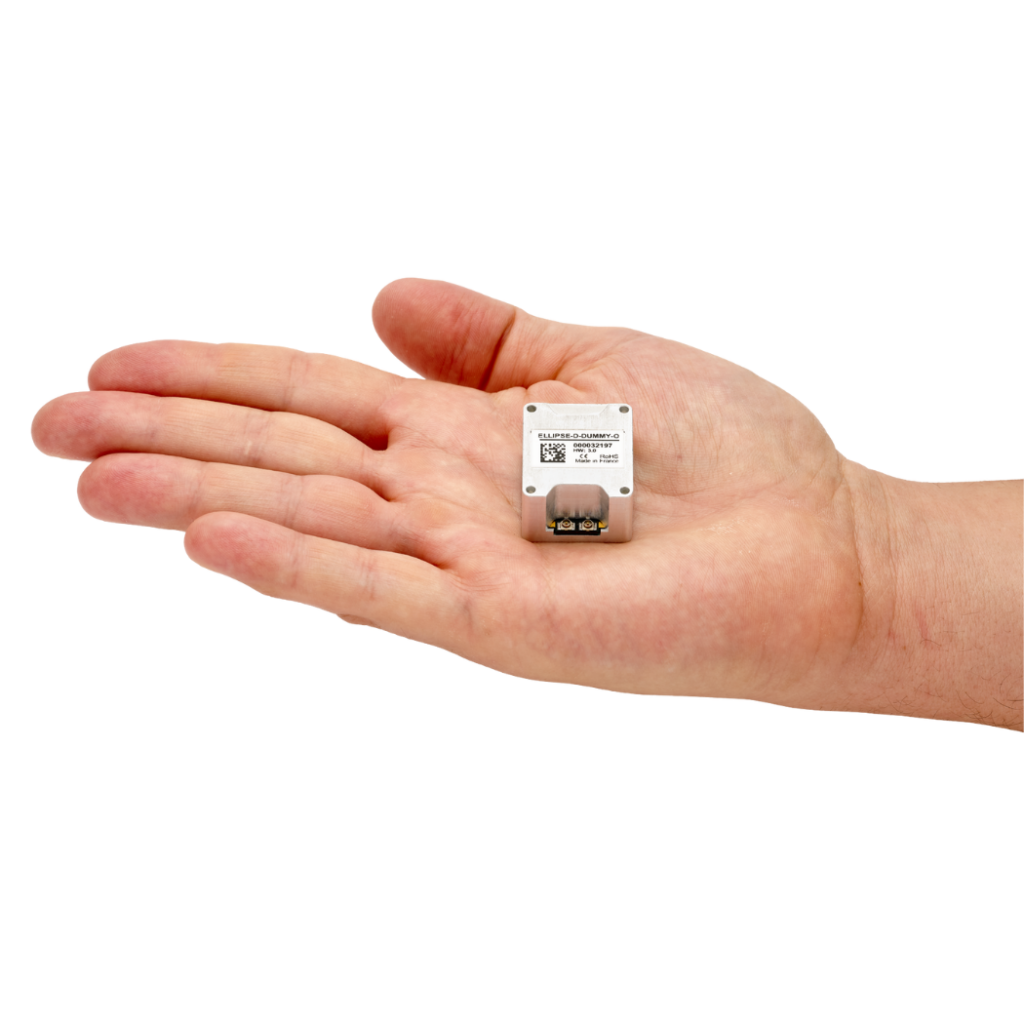
Se o sensor inercial miniatura da SBG chamado Ellipse fornece um heave em tempo real com precisão de 5 cm que se ajusta automaticamente ao período da onda, ele o faz em um período de onda limitado. Para permitir missões em que as frequências das ondas são maiores ou mais complexas, os produtos de categoria superior da SBG vêm com um recurso de delayed heave que resulta em um heave preciso de 2 cm calculado em tempo real, com um pequeno atraso.
3 – Receptor GNSS Multi-Constelação e Correções
Os novos receptores GNSS de entrada agora utilizam GPS, Glonass, Beidou e Galileo, melhorando a disponibilidade de satélites em áreas de baixa cobertura. Se a posição métrica não for suficiente para o estudo, sistemas de ponta alcançam posição em tempo real de 5 cm graças às correções PPP.
Essa tecnologia está em constante evolução para oferecer soluções mais acessíveis e simples. O RTK, que fornece posição centimétrica, continua sendo a solução de posicionamento mais precisa quando próximo à costa. Se os dados não forem necessários em tempo real, uma precisão ainda maior é possível utilizando um software de pós-processamento.
4 – Qual solução de rumo adotar em caso de baixa dinâmica ou quando a missão for realizada próxima a um polo?
Com base em nossa experiência, a maioria das aplicações oceanográficas destaca a importância de ter um INS de antena dupla (ou seja, que usa duas antenas no mesmo receptor GPS/GNSS).
De fato, esse tipo de sensor inercial usa duas antenas GPS/GNSS para fornecer posição, velocidade e um ângulo de proa verdadeira (true heading) que é válido, mesmo quando estacionário ou em dinâmicas muito baixas, ao contrário do GPS de antena única. Ele também fornece a proa verdadeira em qualquer situação, sem ser afetado por distúrbios magnéticos ou pela rotação da Terra, ao contrário do que ocorreria com um magnetômetro e uma girocompasso. É um recurso crítico, particularmente para estudos de correntes e missões nos polos.
Na SBG, acabamos de lançar o Ellipse-D de 3ª geração, um GNSS/INS de dupla frequência e antena dupla de 17 gramas com funcionalidades de ponta, tornando-o uma solução ideal para oceanografia.
5 – Fácil integração e suporte técnico
Você pode integrar facilmente sensores inerciais em qualquer projeto marinho. Isso é possível graças à sua compatibilidade com inúmeros softwares e protocolos da indústria (mais de 90 mensagens diferentes na SBG). Drivers ROS também são fornecidos para facilitar a integração em plataformas autônomas.
Ao escolher um sensor, concentre-se não apenas na ficha técnica, mas também no suporte da empresa durante e após a integração.
A responsividade e a pertinência do suporte são fundamentais para o sucesso do projeto. A detecção e navegação inercial são disciplinas que levam em conta muitos parâmetros. Aprender alguns fundamentos por meio de treinamento também pode ser um diferencial na agilidade do desenvolvimento do projeto.
Vimos como novos sensores miniatura, como o Ellipse, atendem à maioria das aplicações oceanográficas. O INS/GNSS de alta gama compensa vários instrumentos em embarcações totalmente equipadas que integram diferentes classes de instrumentos.
Solução Navsight da SBG Systems
A SBG Systems oferece a Solução Navsight Marine, equipada com uma Unidade de Medição Inercial com classes de desempenho de balanço e arfagem (roll/pitch) de 0,02° a 0,007°.
O Navsight, uma unidade de processamento robusta, integra inteligência de fusão, um receptor GNSS de classe de levantamento, um registrador de dados e várias opções de conectividade.
Esta solução avançada é perfeitamente adequada para frotas inteiras de embarcações dedicadas à oceanografia. Elas precisavam compensar instrumentos como ecobatímetros multifeixe, por exemplo.
Para qualquer tipo de aplicação, escolher um sensor inercial é como escolher um parceiro para o desenvolvimento do seu projeto. Esperamos que essas dicas ajudem a trazer sucesso às suas futuras integrações.
O artigo completo foi publicado na edição de fevereiro da Marine Technology Reporter. "Compensação de Movimento e Posição: Papel e Principais Recursos a Verificar ao Selecionar um Sensor Inercial"”
