


KPS——韩国定位系统
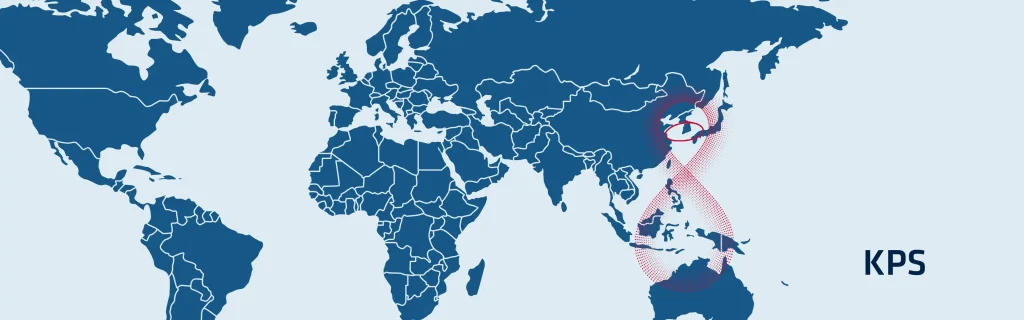
韩国定位系统 (KPS) 是韩国打造独立区域卫星导航系统的雄心勃勃的计划。KPS 将在整个亚太地区提供至关重要的定位、导航和授时 (PNT) 服务。其旨在减少对美国 GPS 等外国系统的依赖。该大型项目于 2022 年启动。目前计划在 2035 年具备全面运行能力。KPS 旨在显著提升国家基础设施的 PNT 稳定性,并致力于培育众多国内新兴产业。
KPS 将部署由八颗专用卫星组成的星座。这一配置包括三颗地球静止轨道 (GEO) 卫星。其余五颗卫星将占据倾斜地球同步轨道 (IGSO)。这种混合设计确保了高覆盖率和强大的信号可用性,特别是在朝鲜半岛上空。卫星在高仰角下运行。这种高仰角对于在城市中心和山区获得可靠性能至关重要。韩国航空宇宙研究院 (KARI) 领导了各项开发工作。KPS 项目计划于 2027 年发射第一颗 IGSO 卫星。
韩国还在建立广泛的地基区段,其中包括一个集成运营中心和各种监测站。
频率与高精度目标
KPS 将跨标准 GNSS 频率传输导航信号。初步计划确定使用 L 波段(1164–1300 MHz 和 1559–1610 MHz)。它还考虑将 S 波段(2483.5–2500 MHz)用于信号广播。
韩国定位系统(Korean Positioning System)正与其他国家合作使用相同的频率。KPS 的主要技术目标是提供关于给定点的位置和方向的极其精确的信息。它的目标是在朝鲜半岛附近实现厘米级精度。这种高精度是通过结合 KPS 和 GPS 测量来实现的。模拟结果表明,与单独使用 GPS 相比,这种组合可以大大提高标准单点定位的精度。
KPS 将支持许多高精度应用。它为高级移动性提供主要的框架。这包括自动驾驶汽车和无人机。此外,KPS 将提高交通安全,尤其是在航空和海事运营中。KPS 对于国家国防、灾害响应和精确农业也同样重要。当它完成后,它将创建一个强大、独立的 PNT 解决方案,确保即使在紧急情况下服务也不会中断。
你有问题吗?
欢迎访问我们的常见问题解答(FAQ)栏目!在这里,您可以找到最常见问题的答案。如果您没能找到所需信息,欢迎直接联系我们!
什么是PNT?
PNT是“定位、导航和授时”的缩写——这三大支柱支撑着任何现代导航或协调系统,无论是在航空航天、国防、海事、自动驾驶汽车还是关键基础设施领域。
以下是详细的说明:
1. 定位
这回答了以下问题:“我在哪里?”
它提供精确的地理坐标(纬度、经度、高度)。通常源自 GNSS(GPS、Galileo、GLONASS、北斗)或在 GNSS 不可用时的 INS。
对追踪、导航、测绘和态势感知至关重要。
2. 导航
这回答了:“我如何从 A 点移动到 B 点?”
它涉及确定方向、速度和轨迹,以安全高效地到达目的地。包括速度、航向和姿态(横摇、纵倾、偏航)。
通常通过 IMU/INS、传感器融合算法、里程计或基于 GNSS 的导航来实现。
3. 时间安排
这回答了:“现在几点,精确时间是?”
准确、同步的时间对于系统和信号的协调至关重要。高精度计时是通信网络、军事系统、电网以及 GNSS 本身的基础。
即使是微秒级别的误差,也可能导致通信、数据链路或地理定位出现故障。
为什么PNT很重要?
PNT 是每个现代自主或制导系统的核心——无论是导弹、无人机、车辆、无人艇 (USV)、自主水下航行器 (AUV) 还是蜂窝网络。当 GNSS 信号质量下降或不可用时,惯性系统 (IMU/INS) 便成为实现韧性 PNT 的基石。
GPS 是如何工作的?
GPS(全球定位系统)通过使用卫星星座、精确授时和三边测量法来确定您在地球上的任何位置。
以下是最简单明了的解释:
1 – 卫星发射信号
大约有 30 颗 GPS 卫星环绕地球运行,每颗卫星都在持续发射:
– 其在空间中的确切位置
– 发送信号的准确时间(使用原子钟)
这些信号以光速传播。
2 – 接收器测量传播时间
GPS 接收机(位于您的手机、无人机、INS 等设备中)接收来自多颗卫星的信号。
通过测量每个信号到达所需的时间,它计算出距离:
距离 = 光速 × 传播时间
3 – 通过三点定位计算您的位置
为了确定您的位置,接收器使用的是三边测量法(而非三角测量法):
- 只要有1颗卫星 → 你就可以位于球体上的任何位置
- 有 2 个卫星 → 圆相交
- 有3颗卫星 → 可能有两个点
- 通过4颗卫星 → 您的精确3D位置 + 时钟校正
您的接收器没有原子钟,因此需要第4颗卫星来校正时间误差。
4 – 更正有助于提高准确性
原始 GPS 存在以下误差:
- 大气层(电离层、对流层)
- 卫星时钟漂移
- 轨道预测误差
- 多径反射(信号从建筑物上反射)
为了提高准确性:
- SBAS(例如 WAAS、EGNOS)提供实时校正
- RTK和PPP技术可将误差校正至厘米级
- INS 组合导航(IMU + GPS)可在信号丢失期间进行平滑过渡并弥补信号空白
6 – 最终输出
接收机将所有数据综合起来,以估计:
- 纬度
- 经度
- 海拔
- 速度
- 精确时间
现代 GPS 接收机每秒会进行几十次或上百次这样的操作。
GNSS 频率和信号有哪些?
▶︎ GPS
信号与频率
L1 C/A → 1575.42 MHz
L1C → 1575.42 MHz
L2 C → 1227.6 MHz
L2 P → 1227.6 MHz
L5 → 1176.45 MHz
▶︎ 格洛纳斯
信号与频率
L1 C/A → 1598.0625-1609.3125 MHz
L2 C → 1242.9375-1251.6875 MHz
L2 P → 1242.9375-1251.6875 MHz
L3 → OC 1202.025
▶︎ 伽利略
信号与频率
E1 → 1575.42 MHz
E5a → 1176.45 MHz
E5b → 1207.14 MHz
E5 AltBOC → 1191.795 MHz
E6 → 1278.75 MHz
▶︎ 北斗
信号与频率
B1I → 1561.098 MHz
B2I → 1207.14 MHz
B3I → 1268.52 MHz
B1C → 1575.42 MHz
B2a → 1176.45 MHz
B2b → 1207.14 MHz
▶︎ NAVIC
信号与频率
L5 → 1176.45 MHz
▶︎ SBAS
信号与频率
L1 → 1575.42 MHz
L5 → 1176.45 MHz
▶︎ 北斗
L1 C/A → 1575.42 MHz
L1 C → 1575.42 MHz
L1S → 1575.42 MHz
L2C → 1227.6 MHz
L5 → 1176.45 MHz
L6 → 1278.75 MHz
