


KPS – 韓国測位システム
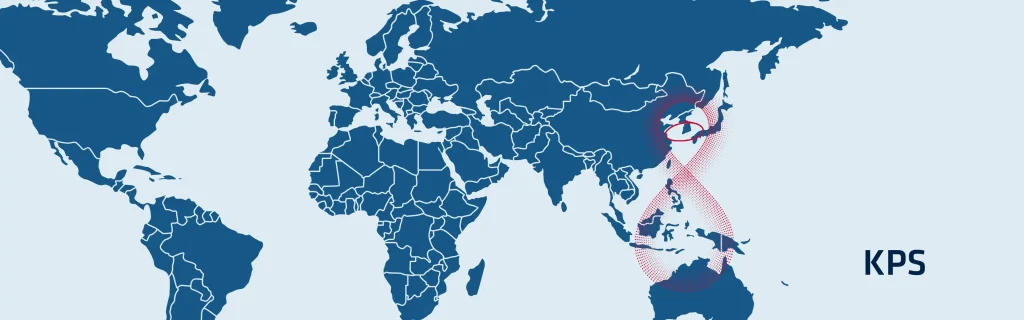
韓国測位システム(KPS)は、独立した地域型衛星測位システムを構築するという韓国の野心的な計画を表しています。KPSは、アジア・オセアニア地域全体に重要な測位、航法、時刻同期(PNT)サービスを提供します。米国GPSなどの外国製システムへの依存を減らすことを目指しています。政府はこの大規模プロジェクトを2022年に開始しました。現在、本格的な運用開始は2035年を目標としています。KPSは、国家インフラストラクチャにおけるPNTの安定性を大幅に向上させるように設計されています。また、数多くの新しい国内産業を育成することも意図しています。
KPSは、8機の専用衛星からなるコンステレーションを配備します。この構成には、静止軌道(GEO)上の3機の衛星が含まれます。残りの5機の衛星は傾斜同期軌道(IGSO)に配置されます。このハイブリッド設計により、特に朝鮮半島上空において、高いカバレッジと強力な信号可用性が確保されます。衛星は高仰角で運用されます。この高い仰角は、都市部や山岳地帯において信頼性の高いパフォーマンスを発揮するために不可欠であることが証明されています。韓国航空宇宙研究院(KARI)が開発作業を主導しています。KPSプロジェクトでは、2027年に最初のIGSO衛星を打ち上げる予定です。
また、韓国は広範な地上セグメントの構築も進めています。これには、統合運用センターや各種モニタリング局が含まれます。
周波数と高精度の目標
KPSは、標準のGNSS周波数全体で航法信号を送信します。初期計画では、Lバンド(1164〜1300 MHzおよび1559〜1610 MHz)の使用が特定されています。また、信号放送用にSバンド(2483.5〜2500 MHz)も検討されています。
韓国測位システム(KPS)は、同じ周波数を使用するために他の国々と協力しています。KPSの主な技術的目標は、特定の位置の位置と姿勢に関する極めて正確な情報を提供することです。朝鮮半島の周辺でセンチメートルレベルの精度を達成することを目指しています。この高精度は、KPSとGPSの測定値を組み合わせることで実現されます。シミュレーションの結果は、この組み合わせにより、GPS単独を使用する場合と比較して、標準単独測位の精度を大幅に向上させることができることを示しています。
KPSは、多くの高精度アプリケーションをサポートします。高度なモビリティの主要なフレームワークを提供します。これには、自動運転車やドローンが含まれます。さらに、KPSは、特に航空および海運業務において、輸送の安全性を向上させます。KPSは、国の防衛、災害対応、および精密農業にとっても重要になります。完成すれば、緊急時でもサービスが停止しないことを保証する、強力で独立したPNTソリューションが構築されます。
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、最もよくある質問に対する回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に弊社まで直接お問い合わせください!
PNTとは何ですか?
PNTとは、測位(Positioning)、航法(Navigation)、時刻測定(Timing)の頭文字をとったもので、航空宇宙、防衛、海事、自動運転車、重要インフラなど、あらゆる現代のナビゲーションや調整システムを支える3つの基盤となる要素です。
以下に、わかりやすい内訳を示します:
1. ポジショニング
これは「私はどこにいるのか?」という疑問に答えるものです。
正確な地理座標(緯度、経度、高度)を提供します。通常はGNSS(GPS、Galileo、GLONASS、BeiDou)から取得され、GNSSが利用できない場合はINSから取得されます。
追跡、誘導、地図作成、および状況認識に不可欠です。
2. ナビゲーション
「A地点からB地点へどのように移動するか?」という問いに答えるものです。
安全かつ効率的に目的地に到達するために、方向、速度、軌道を決定することが必要です。これには、速度、針路、姿勢(ロール、ピッチ、ヨー)が含まれます。
多くの場合、IMU/INS、センサーフュージョンアルゴリズム、オドメトリ、またはGNSSベースのナビゲーションを使用して実現されます。
3. タイミング
これは「正確な時刻は何時か?」に答えるものです。
正確で同期された時刻は、システムや信号の連携において極めて重要です。高精度な時刻同期は、通信ネットワーク、軍事システム、電力網、そしてGNSSそのものを支える基盤となっています。
マイクロ秒単位の誤差であっても、通信、データリンク、あるいは位置情報に障害を引き起こす可能性があります。
PNTがなぜ重要なのか?
PNTは、ミサイル、UAV、車両、USV、AUV、さらには携帯電話網に至るまで、あらゆる近代的な自律型システムや誘導システムの中核を成しています。GNSSの利用が制限されたり遮断されたりする環境では、慣性システム(IMU/INS)がレジリエントなPNTの基盤となります。
GPSの仕組みとは?
GPS(全地球測位システム)は、衛星群、精密なタイミング、および三辺測量を利用して、地球上のどこでも位置を特定します。
最もわかりやすく、明快な説明は次のとおりです:
1 – 衛星は信号を送信する
約30機のGPS衛星が地球を周回しており、それぞれが継続的に以下を送信しています。
– 宇宙空間における正確な位置
– 信号が送信された正確な時刻(原子時計を使用)
これらの信号は光速で伝播する。
2 – 受信機が伝播時間を測定します
GPS受信機(スマートフォン、ドローン、INSなどに内蔵)が、複数の衛星からの信号を受信します。
各信号が到達するまでの時間を測定することで、距離を算出します:
距離 = 光速 × 移動時間
3 – 三角測位によって現在位置が算出されます
現在位置を特定するために、受信機は三角測量ではなく三点測位を使用します:
- 衛星が1基あれば → 球面上のどこにでもいる可能性がある
- 衛星が2つある場合 → 円が重なる
- 衛星が3基ある場合 → 2つの候補点
- 4基の衛星により → 正確な3D位置情報 + 時刻補正
お使いの受信機には原子時計が搭載されていないため、タイミングの誤差を補正するには4番目の衛星が必要となります。
4 – 修正を行うことで精度が向上する
GPSの生データには、以下の要因による誤差が含まれます。
- 大気(電離層、対流圏)
- 衛星時計のドリフト
- 軌道予測誤差
- マルチパス反射(建物に反射して跳ね返る信号)
精度を高めるには:
- SBAS(WAAS、EGNOSなど)は、リアルタイムの補正情報を提供します
- RTKおよびPPP技術により、誤差をセンチメートルレベルまで補正します
- INSカップリング(IMU + GPS)により、信号喪失時のギャップをスムージングし補間します
6 – 最終出力
受信機はすべてのデータを統合して、以下を推定します:
- 緯度
- 経度
- 高度
- ベロシティ
- 正確な時刻
現代のGPS受信機は、これを1秒間に数十回、あるいは数百回実行します。
GNSSの周波数と信号は何ですか?
▶︎ GPS
信号と周波数
L1 C/A → 1575.42 MHz
L1C → 1575.42 MHz
L2 C → 1227.6 MHz
L2 P → 1227.6 MHz
L5 → 1176.45 MHz
▶︎ GLONASS
信号と周波数
L1 C/A → 1598.0625~1609.3125 MHz
L2 C → 1242.9375~1251.6875 MHz
L2 P → 1242.9375~1251.6875 MHz
L3 → OC 1202.025
▶︎ ガリレオ
信号と周波数
E1 → 1575.42 MHz
E5a → 1176.45 MHz
E5b → 1207.14 MHz
E5 AltBOC → 1191.795 MHz
E6 → 1278.75 MHz
▶︎ 北斗
信号と周波数
B1I → 1561.098 MHz
B2I → 1207.14 MHz
B3I → 1268.52 MHz
B1C → 1575.42 MHz
B2a → 1176.45 MHz
B2b → 1207.14 MHz
▶︎ NAVIC
信号と周波数
L5 → 1176.45 MHz
▶︎ SBAS
信号と周波数
L1 → 1575.42 MHz
L5 → 1176.45 MHz
▶︎ QZSS
L1 C/A → 1575.42 MHz
L1 C → 1575.42 MHz
L1S → 1575.42 MHz
L2C → 1227.6 MHz
L5 → 1176.45 MHz
L6 → 1278.75 MHz
