


KPS – 한국형 위성항법시스템(Korean Positioning System)
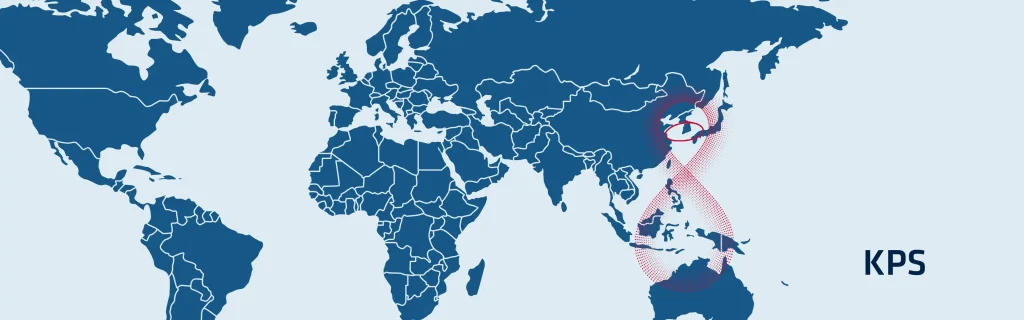
한국형 위성항법시스템(KPS)은 독자적인 지역 위성 항법 시스템 구축을 위한 대한민국 정부의 야심 찬 계획입니다. KPS는 아시아-오세아니아 지역 전반에 걸쳐 핵심적인 측위, 항법, 시각(PNT) 서비스를 제공할 예정입니다. 이는 미국 GPS 등 해외 시스템에 대한 의존도를 줄이는 것을 목표로 합니다. 정부는 2022년에 이 대규모 프로젝트에 착수했으며, 현재 2035년 완전 작전 능력 확보를 목표로 하고 있습니다. KPS는 국가 인프라의 PNT 안정성을 크게 향상하도록 설계되었으며, 수많은 국내 신산업 육성도 도모하고 있습니다.
KPS는 8개의 전용 위성으로 구성된 위성 군집을 배치할 예정입니다. 이 구성에는 정지궤도(GEO) 위성 3기가 포함됩니다. 나머지 5기의 위성은 경사 지구동기궤도(IGSO)를 차지하게 됩니다. 이러한 하이브리드 설계는 특히 한반도 상공에서 높은 커버리지와 강력한 신호 가용성을 보장합니다. 위성들은 높은 고도 각도에서 작동합니다. 이 높은 각도는 도심과 산악 지형에서 안정적인 성능을 발휘하는 데 필수적인 것으로 입증되었습니다. 한국항공우주연구원(KARI)이 개발 작업을 주도하고 있습니다. KPS 프로젝트는 2027년에 첫 번째 IGSO 위성을 발사할 계획입니다.
또한 대한민국은 통합운영센터와 다양한 모니터링국을 포함하는 광범위한 지상 부문 인프라를 구축하고 있습니다.
주파수 및 고정밀 목표
KPS는 표준 GNSS 주파수로 항법 신호를 송신할 것입니다. 예비 계획에서는 L-밴드(1164~1300 MHz 및 1559~1610 MHz)의 사용을 명시하고 있습니다. 또한 신호 방송을 위해 S-밴드(2483.5~2500 MHz)도 고려하고 있습니다.
한국형 위성항법시스템(KPS)은 동일한 주파수를 사용하기 위해 다른 국가들과 협력하고 있습니다. KPS의 주요 기술적 목표는 특정 지점의 위치와 방향에 대한 극도로 정밀한 정보를 제공하는 것입니다. 한반도 주변에서 센티미터 수준의 정확도를 달성하는 것을 목표로 합니다. 이러한 고정밀도는 KPS와 GPS 측정을 결합하여 달성됩니다. 시뮬레이션 결과에 따르면 이 조합은 GPS 단독 사용에 비해 표준 단독 측위의 정확도를 크게 향상시킬 수 있습니다.
KPS는 많은 고정밀 어플리케이션을 지원할 것입니다. 이는 첨단 모빌리티의 주요 프레임워크를 제공합니다. 여기에는 자율주행 자동차와 드론이 포함됩니다. 또한 KPS는 특히 항공 및 해상 작전에서 운송 안전을 향상시킬 것입니다. KPS는 또한 국가 방위, 재난 대응, 정밀 농업에도 중요할 것입니다. 완료되면 비상 시에도 서비스가 중단되지 않도록 보장하는 강력하고 독립적인 PNT 솔루션을 구축하게 될 것입니다.
궁금한 점이 있으신가요?
FAQ 섹션에 오신 것을 환영합니다! 여기에서 가장 일반적인 질문에 대한 답변을 찾으실 수 있습니다. 찾으시는 내용이 없다면 언제든지 직접 문의해 주세요!
PNT란 무엇인가요?
PNT는 Positioning(위치 추정), Navigation(항법), Timing(시간 동기화)의 약자로, 항공우주, 방산, 해양, 자율주행 차량, 주요 인프라 등 현대의 모든 항법 또는 조정 시스템을 가능하게 하는 세 가지 핵심 축입니다.
다음은 명확한 분석입니다:
1. 위치 추정
이것은 "내가 어디에 있는가?"라는 질문에 답합니다.
정밀한 지리 좌표(위도, 경도, 고도)를 제공합니다. 일반적으로 GNSS(GPS, Galileo, GLONASS, BeiDou) 또는 GNSS를 사용할 수 없는 경우 INS에서 데이터를 가져옵니다.
추적, 유도, 지도 작성 및 상황 인지에 필수적입니다.
2. 항법
이것은 “A에서 B로 어떻게 이동합니까?”라는 질문에 답합니다.
목적지에 안전하고 효율적으로 도달하기 위한 방향, 속도 및 궤적을 결정하는 것을 포함합니다. 속도(velocity), 경로(course), 자세(attitude) (롤, 피치, 요)를 포함합니다.
주로 IMU/INS, 센서 융합 알고리즘, 오도메트리 또는 GNSS 기반 항법을 통해 달성됩니다.
3. 타이밍
이는 “정확히 몇 시인가요?”라는 질문에 답합니다.
정확하고 동기화된 시간은 시스템과 신호의 조정에 매우 중요합니다. 고정밀 타이밍은 통신 네트워크, 군사 시스템, 전력망, 그리고 GNSS 자체의 근간을 이룹니다.
마이크로초 수준의 오차조차도 통신, 데이터 링크 또는 위치 정보(geolocation)에 장애를 유발할 수 있습니다.
PNT가 왜 중요한가?
PNT는 미사일, UAV, 차량, USV, AUV 또는 셀룰러 네트워크에 이르기까지 모든 현대 자율 또는 유도 시스템의 핵심입니다. GNSS가 저하되거나 거부될 때, 관성 시스템(IMU/INS)은 복원력 있는 PNT의 핵심 기반이 됩니다.
GPS는 어떻게 작동하나요?
GPS (Global Positioning System)는 위성군, 정밀 타이밍 및 삼변측량을 활용하여 지구상의 어느 위치에서든 사용자의 위치를 결정합니다.
가장 간단하고 명확한 설명은 다음과 같습니다:
1 – 위성이 신호를 송출합니다
약 30개의 GPS 위성이 지구를 공전하며, 각 위성은 다음 정보를 지속적으로 송신합니다.
– 우주 상에서의 정확한 위치
– 신호가 전송된 정확한 시간(원자시계 사용)
이 신호들은 빛의 속도로 이동합니다.
2 – 수신기가 이동 시간을 측정합니다.
휴대폰, 드론, INS 등에 탑재된 GPS 수신기는 여러 위성으로부터 신호를 수신합니다.
각 신호가 도달하는 데 걸린 시간을 측정하여 거리를 계산합니다:
거리 = 빛의 속도 × 이동 시간
3 – 삼각측량법을 통한 위치 계산
위치를 파악하기 위해 수신기는 삼변 측량(삼각 측량이 아님)을 사용합니다.
- 위성 1개 사용 시 → 구면 위의 어느 곳에든 위치할 수 있습니다
- 2개의 위성 사용 시 → 원이 교차함
- 위성 3개 이용 시 → 두 개의 가능한 위치 도출
- 위성 4개 이용 시 → 정확한 3D 위치 + 시계 오차 보정
수신기에는 원자 시계가 없으므로 타이밍 오차를 해결하기 위해 4번째 위성이 필요합니다.
4 – 보정(Corrections)을 통한 정확도 향상
수신된 원시 GPS 데이터에는 다음과 같은 오차가 발생합니다.
- 대기 (이온권, 대류권)
- 위성 시계의 편차
- 궤도 예측 오차
- 다중 경로 반사(Multipath reflections)(건물에 부딪혀 반사되는 신호)
정확도를 높이기 위해:
- SBAS(예: WAAS, EGNOS)는 실시간 보정 데이터를 제공합니다.
- RTK 및 PPP 기법은 오차를 센티미터 수준까지 보정합니다.
- INS 커플링(IMU + GPS)은 신호 손실 시 공백을 부드럽게 메워줍니다.
6 – 최종 출력
수신기는 모든 데이터를 결합하여 다음을 추정합니다.
- 위도
- 경도
- 고도
- 속도
- 정확한 시간
현대식 GPS 수신기는 이를 초당 수십 또는 수백 회 수행합니다.
GNSS 주파수와 신호는 무엇인가요?
▶︎ 유럽 GPS
신호 및 주파수
L1 C/A → 1575.42 MHz
L1C → 1575.42 MHz
L2 C → 1227.6 MHz
L2 P → 1227.6 MHz
L5 → 1176.45 MHz
▶︎ 글로나스
신호 및 주파수
L1 C/A → 1598.0625-1609.3125 MHz
L2 C → 1242.9375-1251.6875 MHz
L2 P → 1242.9375-1251.6875 MHz
L3 → OC 1202.025
▶︎ 갈릴레오
신호 및 주파수
E1 → 1575.42 MHz
E5a → 1176.45 MHz
E5b → 1207.14 MHz
E5 AltBOC → 1191.795 MHz
E6 → 1278.75 MHz
▶︎ 베이두
신호 및 주파수
B1I → 1561.098 MHz
B2I → 1207.14 MHz
B3I → 1268.52 MHz
B1C → 1575.42 MHz
B2a → 1176.45 MHz
B2b → 1207.14 MHz
▶︎ NAVIC
신호 및 주파수
L5 → 1176.45 MHz
▶︎ SBAS
신호 및 주파수
L1 → 1575.42 MHz
L5 → 1176.45 MHz
▶︎ QZSS
L1 C/A → 1575.42 MHz
L1 C → 1575.42 MHz
L1S → 1575.42 MHz
L2C → 1227.6 MHz
L5 → 1176.45 MHz
L6 → 1278.75 MHz
