


Ось X
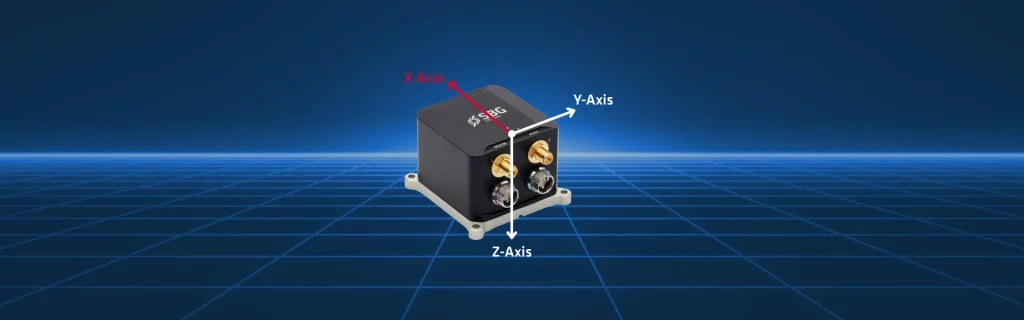
Вісь X — це одна з трьох ортогональних осей, які використовуються для визначення орієнтації датчика та вимірювання руху. Зазвичай вона представляє передній або поздовжній напрямок пристрою, залежно від того, як встановлено датчик. Разом з віссю y (з боку в бік) та віссю z (вгору-вниз) вісь x утворює тривимірну систему координат, яка дозволяє датчику фіксувати просторовий рух у повному обсязі.
Вісь x у гіроскопі вимірює кутову швидкість і визначає оберт у градусах за секунду або радіанах за секунду. Коли пристрій нахиляється або обертається вздовж осі x, гіроскоп видає сигнал, пропорційний швидкості обертання. Ці дані допомагають інерціальним навігаційним системам точно відстежувати зміни орієнтації в реальному часі. Крім того, вісь x в акселерометрі вимірює лінійне прискорення, визначає рух у метрах за секунду в квадраті та реєструє рух датчика вперед чи назад. Фіксуючи прискорення, акселерометр оцінює швидкість і зміщення з часом.
Разом осі гіроскопа та акселерометра надають взаємодоповнювальну інформацію для відстеження руху. Гіроскоп вимірює обертовий рух, тоді як акселерометр вимірює поступальний рух.
Вплив на навігаційні системи
У навігаційних системах необроблені дані гіроскопів та акселерометрів обробляються через фільтр, такий як фільтр Калмана, для обчислення точної орієнтації та положення. У робототехніці, дронах і транспортних засобах вісь X забезпечує стабільне управління рухом та маневрування. Вони виявляють нахили, вібрації та різкі удари уздовж осі X, підвищуючи чутливість системи. Калібрування датчиків гарантує, що виходи гіроскопа дорівнюють нулю в стаціонарному положенні, а акселерометр правильно визначає гравітацію.
Вісь X має важливе значення для визначення pitch, руху вперед і нахилу в навігації, робототехніці, дронах, транспортних засобах та інших динамічних системах. Її точне вирівнювання та калібрування мають критичне значення, оскільки будь-яке зміщення може призвести до помилок в оцінках орієнтації та положення.
Високопродуктивні інерціальні датчики мінімізують шум і дрейф по осі X для підтримки точних вимірювань протягом тривалих періодів часу. Виробники оптимізують вісь гіроскопів і акселерометрів для забезпечення чутливості, стабільності та низького енергоспоживання. Їхня продуктивність безпосередньо впливає на надійність навігації, особливо в середовищах GNSS-denied або динамічних середовищах.
