


Oś X
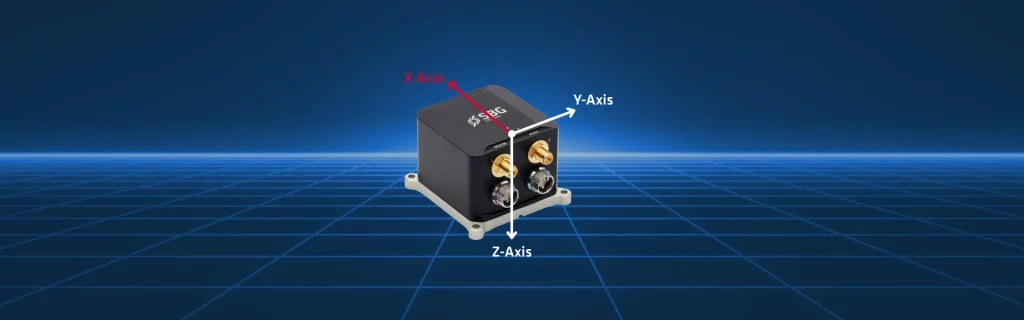
Oś X jest jedną z trzech prostopadłych osi używanych do definiowania orientacji czujnika i pomiaru ruchu. Zazwyczaj reprezentuje ona kierunek do przodu lub wzdłużny urządzenia, w zależności od sposobu zamontowania czujnika. Wraz z osią Y (boczną) i osią Z (pionową), oś X tworzy trójwymiarowy układ odniesienia, który pozwala czujnikowi rejestrować pełny ruch przestrzenny.
Oś X w żyroskopie mierzy prędkość kątową i wykrywa rotację w stopniach na sekundę lub radianach na sekundę. Gdy urządzenie przechyla się lub obraca wzdłuż osi X, żyroskop generuje sygnał proporcjonalny do prędkości obrotowej. Dane te pomagają systemom nawigacji inercyjnej dokładnie śledzić zmiany orientacji w czasie rzeczywistym. Ponadto oś X w akcelerometrze mierzy przyspieszenie liniowe, wykrywa ruch w metrach na sekundę do kwadratu oraz rejestruje ruch urządzenia do przodu lub do tyłu. Rejestrując przyspieszenie, akcelerometr szacuje prędkość i przemieszczenie w czasie.
Oś żyroskopu i akcelerometru dostarczają wspólnie uzupełniających się informacji do śledzenia ruchu. Żyroskop mierzy ruch obrotowy, podczas gdy akcelerometr mierzy ruch postępowy.
Wpływ na systemy nawigacyjne
W systemach nawigacyjnych surowe dane z żyroskopów i akcelerometrów są przetwarzane przez filtr, taki jak filtr Kalmana, w celu obliczenia precyzyjnej orientacji i pozycji. W robotyce, dronach i pojazdach oś X umożliwia stabilne sterowanie ruchem i manewrowanie. Wykrywają przechyły, wibracje i nagłe uderzenia wzdłuż osi X, poprawiając responsywność systemu. Kalibracja czujników zapewnia, że żyroskop wskazuje zero w spoczynku, a akcelerometr prawidłowo wykrywa grawitację.
Oś X jest kluczowa do określania pochylenia, ruchu postępowego i przechyłu w nawigacji, robotyce, dronach, pojazdach i innych systemach dynamicznych. Jej precyzyjne wyrównanie i kalibracja są krytyczne, ponieważ każde niewspółosiowość może prowadzić do błędów w szacunkach orientacji i pozycji.
Wysokowydajne czujniki inercyjne minimalizują szum i dryft na osi X, aby utrzymać precyzyjne pomiary przez dłuższy czas. Producenci optymalizują osie żyroskopów i akcelerometrów pod kątem czułości, stabilności i niskiego zużycia energii. Ich wydajność bezpośrednio wpływa na niezawodność nawigacji, szczególnie w środowiskach bez dostępu do GNSS lub dynamicznych.
