


X ekseni
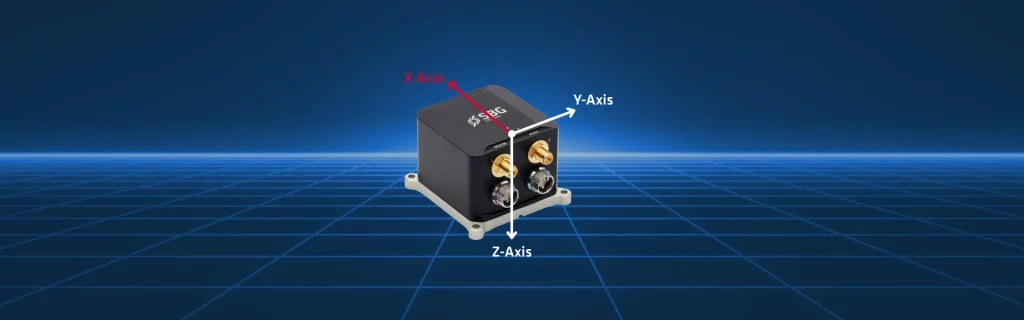
x ekseni, sensörün yönünü tanımlamak ve hareketi ölçmek için kullanılan üç ortogonal eksenden biridir. Genellikle, sensörün nasıl monte edildiğine bağlı olarak cihazın ileri veya boyuna yönünü temsil eder. x ekseni, y ekseni (yan yana) ve z ekseni (yukarı-aşağı) ile birlikte, sensörün tüm uzamsal hareketi algılamasını sağlayan bir 3B referans çerçevesi oluşturur.
Bir jiroskoptaki x ekseni, açısal hızı ölçer ve saniye başına derece veya saniye başına radyan cinsinden dönüşü algılar. Cihaz x ekseni boyunca eğildiğinde veya döndüğünde, jiroskop dönüş hızıyla orantılı bir sinyal üretir. Bu veriler, atalet navigasyon sistemlerinin yön değişikliklerini gerçek zamanlı olarak doğru bir şekilde izlemesine yardımcı olur. Ayrıca, bir ivmeölçerdeki x ekseni doğrusal ivmeyi ölçer ve hareketi metre/saniye kare cinsinden algılar; sensörün ileri veya geri hareketini kaydeder. İvmeyi algılayarak, ivmeölçer zaman içindeki hızı ve yer değiştirmeyi tahmin eder.
Jiroskop ve ivmeölçer eksenleri birlikte hareket izleme için birbirini tamamlayıcı bilgiler sağlar. Jiroskop dönme hareketini ölçerken, ivmeölçer ise doğrusal hareketi ölçer.
Navigasyon sistemlerine etkisi
Navigasyon sistemlerinde, hassas yön ve konum hesaplamaları için jiroskop ve ivmeölçerlerden gelen ham veriler, Kalman filtresi gibi bir filtre aracılığıyla işlenir. Robotik, insansız hava araçları ve araçlarda x ekseni, istikrarlı hareket kontrolü ve manevra kabiliyeti sağlar. Bu sensörler, x ekseni boyunca eğilmeleri, titreşimleri ve ani darbeleri algılayarak sistemin tepki süresini iyileştirir. Sensör kalibrasyonu, jiroskobun sabit durumdayken sıfır değeri vermesini ve ivmeölçerin yerçekimini doğru bir şekilde algılamasını sağlar.
X ekseni, navigasyon, robotik, insansız hava araçları, araçlar ve diğer dinamik sistemlerde eğim, ileriye doğru hareket ve yan eğimi belirlemek için hayati öneme sahiptir. Herhangi bir hizalama hatası, yönelim ve konum tahminlerinde hatalara yol açabileceğinden, x ekseninin hassas bir şekilde hizalanması ve kalibrasyonu kritik öneme sahiptir.
Yüksek performanslı atalet sensörleri, uzun süreler boyunca hassas ölçümleri sürdürmek için x eksenindeki gürültüyü ve sapmayı en aza indirir. Üreticiler, jiroskop ve ivmeölçer eksenlerini hassasiyet, kararlılık ve düşük güç tüketimi açısından optimize eder. Bu sensörlerin performansı, özellikle GNSS-denied veya dinamik ortamlarda navigasyon güvenilirliğini doğrudan etkiler.
