


Oś Z
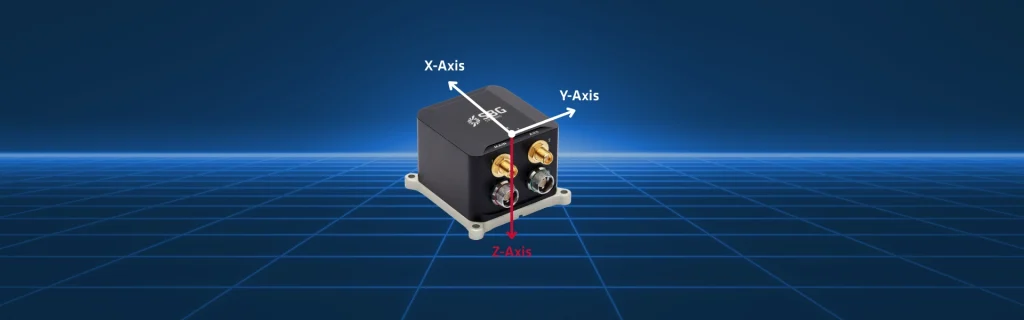
Oś Z odgrywa fundamentalną rolę w pomiarze i kontrolowaniu ruchu w kierunku pionowym. Urządzenia INS, w tym inercyjne jednostki pomiarowe (IMU) i systemy odniesienia kursu i przechyłu (AHRS), definiują swój układ współrzędnych za pomocą trzech osi: X, Y i Z. Podczas gdy oś X zazwyczaj reprezentuje ruch do przodu, a oś Y ruch boczny, oś Z odpowiada ruchowi pionowemu, bezpośrednio wpływając na obliczenia wysokości, kołysania i przyspieszenia pionowego.
Oś Z dostarcza niezbędnych informacji do nawigacji w aplikacjach, gdzie pozycjonowanie pionowe lub stabilizacja mają kluczowe znaczenie. Na przykład w bezzałogowych statkach powietrznych (UAV), autonomicznych pojazdach podwodnych (AUV) i statkach morskich precyzyjne pomiary osi pozwalają systemowi utrzymać dokładną głębokość, wysokość lub kompensację kołysania, nawet w środowiskach pozbawionych sygnału GPS. Urządzenia INS stale integrują przyspieszenia w osi Z w czasie, aby obliczyć prędkość pionową i przemieszczenie, zapewniając wiarygodne dane dotyczące pozycjonowania i orientacji.
Inżynierowie projektują IMU z wysoce czułymi akcelerometrami i żyroskopami w osi Z, aby zminimalizować dryf i utrzymać dokładność w warunkach dynamicznych. Wszelkie błędy pomiaru tej osi bezpośrednio wpływają na wysokość, głębokość lub wydajność stabilizacji pionowej.
Wysokowydajne systemy INS priorytetowo traktują wszystkie osie, aby wspierać operacje o znaczeniu krytycznym dla misji. Obejmuje to precyzyjne prowadzenie i aktywne systemy stabilizacji. Co więcej, oś ta służy jako odniesienie do obliczania kątów pochylenia (pitch) i przechylenia (roll), które zależą od relacji między grawitacją a osią pionową. Dokładne dane pozwalają systemom sterowania korygować pozycję pojazdu, stabilizować platformy i optymalizować algorytmy nawigacyjne.
Oś Z to nie tylko współrzędna pionowa, ale także element o kluczowym znaczeniu dla funkcjonalności INS. Oś ta zapewnia precyzyjne informacje o przyspieszeniu pionowym i orientacji. Gwarantuje niezawodną nawigację, stabilizację i sterowanie w aplikacjach powietrznych, morskich i podwodnych. Opanowanie pomiaru osi zwiększa wydajność INS i umożliwia pojazdom bezpieczne i wydajne operowanie w złożonych środowiskach.
