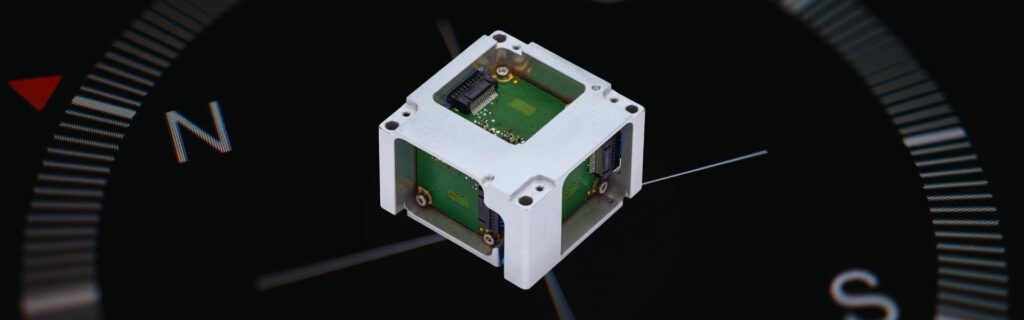
Vi er stolte av å presentere verdens første MEMS-baserte nordfinnende IMU, som kan operere uten GNSS-støtte – et gjennombrudd innen MEMS-teknologi. Dette spranget fremover baner vei for fremtidige produkter, inkludert AHRS- og INS-løsninger, for ytterligere å utvide mulighetene innen MEMS-basert navigasjon. Denne innovasjonen markerer en viktig milepæl innen treghetsnavigasjon ved å bringe fordelene med MEMS-sensorer inn i verdenen for høyytelses navigasjon og orientering.
Enestående ytelse og innovasjon
Vår MEMS-baserte IMU leverer uovertruffen presisjon med en kursnøyaktighet bedre enn 1° i sekantbreddegrad uten GNSS-støtte. Integrert med våre avanserte algoritmer oppnår den en INS-kursnøyaktighet bedre enn 0,1° når den kombineres med GNSS ved hjelp av våre toppmoderne navigasjons- og orienteringsalgoritmer.
Dette MEMS-baserte gyrokompasset har ingen bevegelige deler, noe som eliminerer rotering og sikrer holdbarhet og pålitelighet i alle miljøer.
De viktigste fordelene med SBG Systems’ MEMS-baserte gyrokompass-IMU inkluderer:
- Unmatched SWaP (Size, Weight, and Power) Optimization: miniature form factor (52 x 52 x 36 mm, <150g) with low power consumption (2W), making it the most compact and efficient solution in its category.
- Volumklar: designet for produksjon i store kvanta, noe som muliggjør bred adopsjon på tvers av bransjer og konkurransedyktige priser.
- Robusthet: ingen bevegelige deler, noe som sikrer langsiktig pålitelighet selv under de mest krevende forhold.
- ITAR-fri: for ubegrenset global utplassering.
Revolusjonerende algoritmer for gyrokompassjustering
SBG Systems har utviklet banebrytende algoritmer som utnytter ytelsen til IMU-en fullt ut:
- Ren nordfinningsalgoritme: i stand til rask initialisering under både statiske og dynamiske forhold på helt ned til ett minutt.
- Avansert INS-algoritme: utnytter gyroskopets ytelse fullt ut for å levere en enestående kursnøyaktighet med én antenne, selv i ikke-dynamiske scenarier.
Dette gjennombruddet legger til rette for en ny generasjon av MEMS-baserte navigasjonsløsninger, der de første standardproduktene forventes å komme på markedet tidlig i 2026. Dette har vært et langsiktig mål siden etableringen av SBG i 2007, og nå er tiden inne for å overlevere det til våre partnere!
sier Thibault Bonnevie, administrerende direktør i SBG Systems.
Måmarkedet
Vår løsning henvender seg til krevende bransjer som krever nøyaktig navigasjon og posisjonering. Fra undervannsutforskning til geospatial og marin oppmåling.
- Undervannsapplikasjoner: ideell for fjernstyrte undervannsfarkoster (ROV-er) og autonome undervannsfarkoster (AUV-er) som krever presis navigasjon i ekstreme miljøer.
- Geospatial og marin oppmåling: muliggjør marine oppmålinger med høy ytelse og én enkelt antenne med enestående nøyaktighet, noe som gjør den til det perfekte valget for hydrografi, mudring og offshoreoperasjoner.
Vær blant de første som får vite det
Ved å fylle ut dette korte spørreskjemaet om vårt nye MEMS-baserte gyrokompass, vil du være blant de aller første som får beskjed når produktet lanseres. Din tilbakemelding spiller en viktig rolle i utformingen av det endelige produktet, og vi setter stor pris på din innsikt. Vi gleder oss til å vise deg hva som kommer!
Har du spørsmål?
Velkommen til vår FAQ-seksjon, der vi tar for oss dine viktigste spørsmål om vår banebrytende teknologi og dens bruksområder. Her finner du utfyllende svar om produktegenskaper, installasjonsprosesser og beste praksis for å få mest mulig ut av produktene våre.
Gyropåvisning
Hva er definisjonen på gyrokompassering?
Gyrokompassering er prosessen med å bestemme retningen mot den geografiske nordpolen ved å måle jordens rotasjon ved hjelp av høyytelses-gyroskoper, uten å være avhengig av eksterne referanser som GNSS eller magnetiske kompasser.
Et gyrokompasseringssystem (gyrokompass) anslår orienteringen til et treghetsnavigasjonssystem (INS) ved å oppdage jordens rotasjonsvektor, som har en vinkelhastighet på omtrent 15,041°/t (7,292115 × 10⁻⁵ rad/s). Fordi jordens rotasjon projiseres forskjellig avhengig av breddegrad, kan systemet beregne retningen mot geografisk (sann) nord etter å ha kompensert for tyngdekraften og sensoravvik.
Nøyaktigheten til gyrokompassering avhenger først og fremst av:
- Gyroskopets bias-ustabilitet og vinkelstøy (ARW).
- Akselerometerets ytelse for nøyaktig estimering av tyngdekraften.
- Breddegrad, siden den horisontale komponenten av jordens rotasjon avtar mot ekvator.
- Varigheten av justeringsprosessen, slik at sensurstøy blir utlignet gjennom middelverdi.
- Miljøforhold som vibrasjoner og plattformbevegelser.
I motsetning til et magnetisk kompass gir gyrokompassering en kurs henvist til sann nord, noe som gjør det ufølsomt for magnetiske forstyrrelser. Det blir mye brukt i marin navigasjon, landmåling, forsvars-systemer, autonome kjøretøy og romfartapplikasjoner der det kreves nøyaktig kursinitialisering før navigasjonen starter.
For fiberoptiske gyroskoper (FOG) med høy ytelse og MEMS-basert INS kan gyrokompassering typisk oppnå kursnøyaktigheter fra noen tiendedels grader til noen hundredels grader under gunstige statiske forhold, avhengig av sensorklasse og justeringstid.
Hva er definisjonen på SWaP-C?
Hva er definisjonen på SWaP-C?
SWaP-C (Size, Weight, Power, and Cost) er et systemteknisk konsept som beskriver de sentrale fysiske og økonomiske begrensningene som påvirker design og valg av elektroniske systemer. Det handler om å minimere et systems størrelse, vekt, strømforbruk og kostnad, samtidig som man opprettholder det nødvendige nivået av ytelse, pålitelighet og funksjonalitet.
Innen inertialnavigasjon er SWaP-C et kritisk designmål fordi mange applikasjoner – inkludert UAV-er, autonome kjøretøy, styrte våpen, robotikk, marine systemer og bærbare plattformer – har begrenset plass, strenge nyttelastkapasiteter, begrensede strømbudsjetter og kostnadsmål. Å redusere en av disse parametrene krever ofte tekniske kompromisser. For eksempel kan redusert sensorstørrelse øke støy, lavere strømforbruk kan redusere prosesseringskapasiteten, og reduserte kostnader kan påvirke sensorpresisjonen eller robustheten overfor miljøpåvirkninger.
Moderne MEMS IMU-er, AHRS-er og INS-er blir i økende grad optimert for SWaP-C gjennom fremskritt innen MEMS-produksjon, elektronikkintegrasjon, innebygd prosessering og innkapsling. Disse innovasjonene muliggjør ytelse på taktikken- og navigasjonsnivå i kompakte, lettvektige enheter med lavt strømforbruk, noe som gjør høyytelses inertialnavigasjon tilgjengelig for et bredere spektrum av applikasjoner.
