


Bevegelseskompensasjon og posisjon
Bevegelseskompensasjon og posisjon refererer til et systems evne – vanligvis ved hjelp av sensorer eller enheter – til å justere eller kompensere for bevegelse for å opprettholde nøyaktig posisjonsinformasjon. Denne kompensasjonen sikrer pålitelige og konsistente posisjons- og orienteringsdata til tross for ytre bevegelser eller forstyrrelser.
Bevegelseskompensasjon og posisjon: Velg riktig treghetssensor
Oseanografi spiller en avgjørende rolle i møte med dagens miljøutfordringer som klimaendringer, forurensning og økologi. Oseanografer er avhengige av teknologier i rask utvikling for å oppnå bedre ytelse, noe som er avgjørende for å forstå og løse utfordringene.
I over 15 år har vi produsert inertialnavigasjonssystemer for den maritime industrien. Vi skal forklare hva inertialnavigasjonssystemer er og hvordan de brukes. I tillegg vil vi trekke frem viktige parametere som er avgjørende for valg av et MRU eller INS/GNSS for bevegelseskompensering og presis posisjonssporing av oseanografiske instrumenter.
Din partner for nøyaktige bevegelses- og navigasjonsmålinger
Et inertialnavigasjonssystem, også kalt « INS », er et navigasjonsinstrument som måler rulling, krengning, kurs, posisjon, hastighet og heving. Det består av ulike komponenter: en inertialmåleenhet (IMU), som utgjør kjernen i « INS », en mikroprosessor og en GPS/GNSS -mottaker.
IMU en inneholder 3 akselerometre, 3 gyroskoper og, avhengig av kursbehovet, 3 magnetometre. Den måler Euler-vinkler langs 3 akser ved å rotere for å bestemme stigning, rulling og gir. Mikroprosessoren kjører et forbedret innebygd Extended Kalman Filter (EKF) for å fusjonere inertialdata i sanntid med GNSS dersom posisjon, hastighet eller GNSS-basert kurs er påkrevd. I tillegg leverer noen « INS » også måledata for heving og bølger til alle typer oseanografiske oppgaver og oppdrag.
Oseanografer bruker mange forskjellige instrumenter for å måle ulike elementer, for eksempel miljøparametere (som saltholdighet), sedimentologi eller strøm. Dette inkluderer treghetsnavigasjonssystemer, som kompenserer for instrumentenes eller plattformens bevegelser.
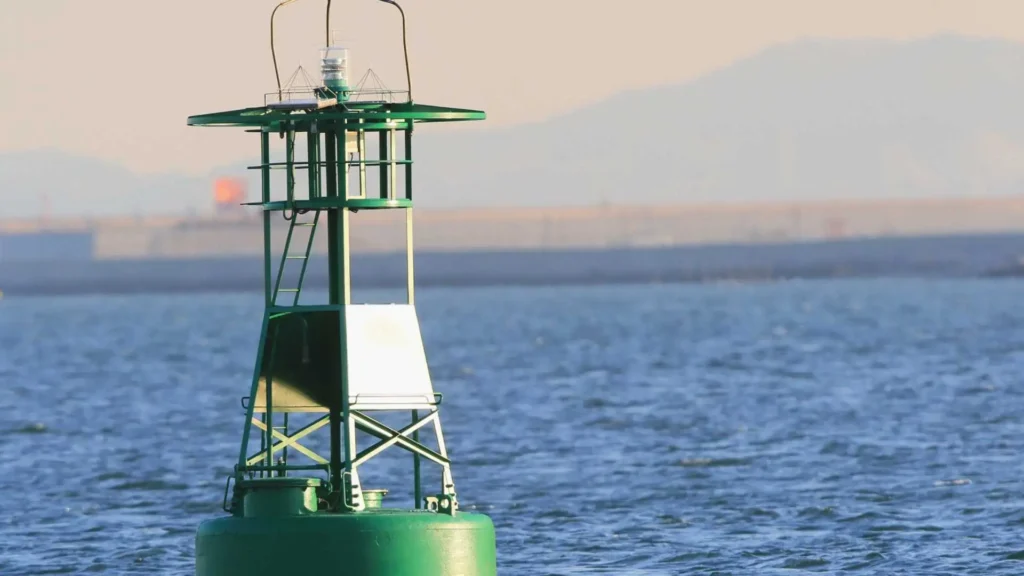
De kan installeres på ulike typer plattformer, som for eksempel bøyer, fartøy, overflate- eller undervannssystemer (USV, ROV eller AUV), noe som gjør størrelse, strømforbruk og innkapsling til avgjørende faktorer ved valg av løsning – men ikke de eneste. Nedenfor følger fem nyttige tips du bør vurdere når du skal velge en treghetssensor.
1 – Hvordan kan man kontrollere robustheten og dataenes repeterbarhet?
Siden treghetssensorer er innebygd i plattformer som kan oppholde seg til sjøs i flere måneder, er sensorens robusthet avgjørende. Derfor gjennomgår alle SBG Systems’ MRU og INS en individuell kalibreringsprosedyre av høyeste kvalitet ved bruk av fleraksede rotasjonsbord og temperaturkamre.
Hver sensor gjennomgår en omfattende kalibrering fra -40 ºC til 85 °C og leveres med en detaljert kalibreringsrapport. Dette er et viktig skritt i produksjonen, da det sikrer at systemet opprettholder en optimal, konstant ytelse og kontinuerlig leverer nøyaktige data under alle miljøforhold, selv de mest ekstreme.
Hos SBG garanterer den spesifikke interne kvalifiseringsprosessen samme ytelsesnivå gjennom hele levetiden uten vesentlig avvik. Når de er kalibrert, gjennomgår treghetssensorene en streng utvelgelsesprosess der alle sensorer som ikke oppfyller spesifikasjonene fjernes, slik at fagfolk kan stole på konsistente målinger under oppdragene sine.
2 – Bølgehøyde-måling: Velg sensor ut fra sjøforholdene
Selv om SBGs miniatyr-treghetssensor, kalt « Ellipse », leverer en sanntidsmåling av heving med en nøyaktighet på 5 cm som automatisk tilpasser seg bølgeperioden, gjelder dette kun for en begrenset bølgeperiode. For å muliggjøre oppdrag der bølgefrekvensene er større eller mer komplekse, er SBGs produkter i høyere kvalitetsklasser utstyrt med en funksjon for forsinket heving, noe som gir en hevingmåling med en nøyaktighet på 2 cm beregnet i sanntid, med en liten forsinkelse.
3 – Mottaker og korreksjoner for flere konstellasjoner ( GNSS )
De nye GNSS -mottakerne i innstegssegmentet bruker nå GPS, Glonass, Beidou og Galileo, noe som forbedrer satellittdekningen i områder med dårlig dekning. Hvis metrisk posisjon ikke er tilstrekkelig for studien, kan avanserte systemer oppnå en sanntidsposisjon med en nøyaktighet på 5 cm takket være PPP-korreksjoner.
Denne teknologien utvikler seg kontinuerlig for å tilby rimeligere og enklere løsninger. RTK, som gir posisjon med centimeterpresisjon, er fortsatt den mest nøyaktige posisjoneringsløsningen nær kysten. Hvis data ikke trengs i sanntid, er det mulig å oppnå enda høyere presisjon ved hjelp av etterbehandlingsprogramvare.
4 – Hvilken kursløsning bør man velge ved lav dynamikk eller når oppdraget gjennomføres nær en pol?
Vår erfaring viser at de fleste oseanografiske anvendelser understreker viktigheten av å ha et system med to antenner ( INS , dvs. et system som bruker to antenner på samme GPS/GNSS -mottaker).
Denne typen treghetssensor bruker nemlig to GPS/GNSS -antenner for å gi posisjon, hastighet og en ekte kursvinkel som er gyldig, selv når fartøyet står stille eller beveger seg svært sakte – i motsetning til GPS-systemer med én antenne. Den leverer også ekte kurs i alle situasjoner uten å påvirkes av magnetiske forstyrrelser eller jordens rotasjon, noe som derimot ville være tilfelle for et magnetometer og et gyrokompass. Dette er en avgjørende funksjon, særlig for aktuelle studier og oppdrag ved polene.
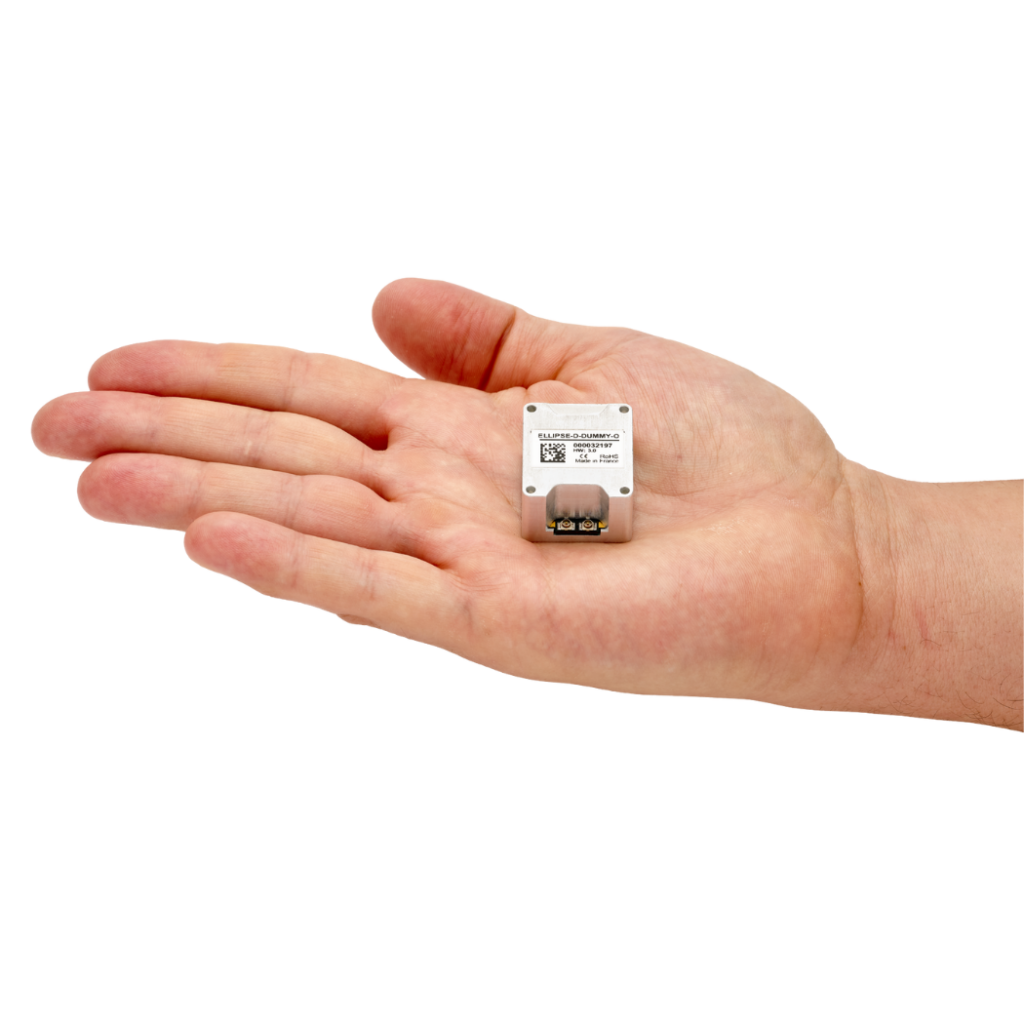
Hos SBG har vi nettopp lansert Ellipse-D 3. generasjon, en 17 gram tung, dobbeltfrekvent og dobbeltantennet GNSS/INS med avanserte funksjoner, noe som gjør den til en ideell løsning for oseanografi.
5 – Enkel integrering og teknisk støtte
Du kan enkelt integrere inertialsensorer i ethvert marint prosjekt. Dette er mulig takket være deres kompatibilitet med en rekke bransjeprogramvarer og protokoller (mer enn 90 forskjellige meldinger hos SBG). Det tilbys også ROS-drivere for enkel integrasjon på autonome plattformer.
Når du velger en sensor, bør du ikke bare se på databladet, men også på selskapetsstøtte under og etter integrasjonen.
Hvor raskt og relevant støtten er, er avgjørende for prosjektets suksess. Inertial sensing og navigasjon er et fagområde som tar hensyn til mange parametere. Å lære seg noen grunnleggende prinsipper gjennom opplæring kan også være avgjørende for hvor raskt prosjektutviklingen går.
Vi har sett hvordan nye miniatyrsensorer som Ellipse passer til de fleste oseanografiske anvendelser. Avanserte INS/GNSS kompenserer for ulike instrumenter på fullt utstyrte fartøy som integrerer instrumenter av forskjellige kvalitetsnivåer.
SBG Systems Navsight løsning
SBG Systems tilbyr « Navsight » Marine Solution, som inkluderer en inertialmåleenhet (IMU) med ytelsesklasser for rulling og stigning fra 0,02° til 0,007°.
Navsight – en robust prosesseringsenhet – integrerer fusjonsintelligens, en «survey-grade» GNSS -mottaker, en datalogger og ulike tilkoblingsmuligheter.
Denne avanserte løsningen er svært godt egnet for hele flåter av fartøy som brukes til oseanografi. De trengte for eksempel å kompensere for instrumenter som flerstråle-ekkolodd.
Uansett type anvendelse er valg av en treghetssensor som å velge en partner for utviklingen av prosjektet ditt. Vi håper at disse rådene vil bidra til å gjøre dine fremtidige integrasjoner vellykkede.
Den fullstendige artikkelen ble publisert i Marine Technology Reporter, februarutgaven. «Bevegelseskompensering og posisjon: Rolle og viktige funksjoner å sjekke ved valg av treghetssensor»
