


PCV – 相位中心变化
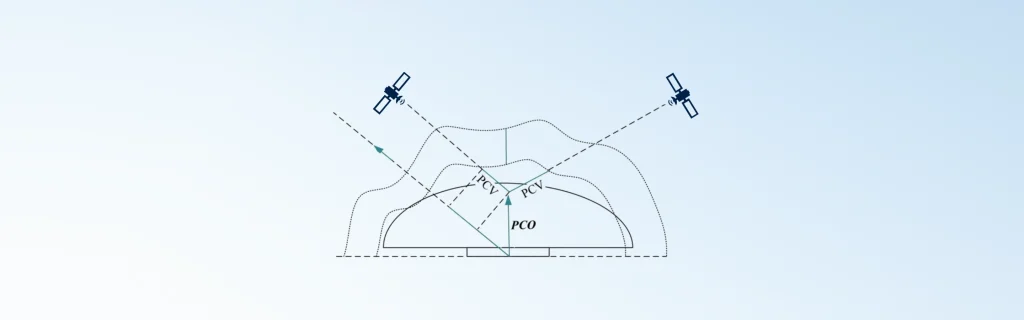
相位中心变化 (PCV) 是指 GNSS 天线有效接收点的变化。相位中心是测量信号的位置。然而,它并不是一个固定点。它会根据卫星高度角、方位角和信号频率而变化。
首先,PCV 是由天线的物理结构和内部信号路径引起的。这导致信号接收在不同角度上有所不同。例如,从低高度角到达的信号可能会经历比从头顶上方到达的信号更大的变化。
其次,PCV 会在 GNSS 观测中引入测量误差。这些误差会影响相位测量并降低定位精度。在高精度应用中,甚至是毫米级的变化都很重要。因此,GNSS 系统必须对 PCV 进行校正。天线制造商执行校准以测量 PCV 模式。这些模式特定于每个天线型号,有时甚至特定于每个单元。然后,软件在数据处理期间应用这些校正。这些校正取决于卫星几何图形和信号路径。忽略 PCV 可能会扭曲基线解算和垂直位置。此外,PCV 不同于相位中心偏移 (PCO)。PCO 是一个常数矢量,而 PCV 是方向性变化。为了实现可靠的 GNSS 定位,必须对这两者进行建模。
大地测量级天线包括 PCV 校正文件。这些文件遵循 ANTEX 格式,并定义了多频校正。用户将其导入到 GNSS 处理软件中。此外,绝对校准方法提供最准确的 PCV 数据。它们使用受控环境和机器人系统进行高精度测量。相对校准精度较低,但也很常见。
最后,校正 PCV 对于 实时动态 (RTK) 和精密单点定位 (PPP) 等应用至关重要。它确保了各种观测条件下的结果一致性。相位中心变化显着影响 GNSS 精度。对 PCV 进行精确校准和校正可提高大地测量、测绘和导航的测量可靠性。
PCV 和 PCO 之间的差异
相位中心偏移 (PCO) 和相位中心变化 (PCV) 都是影响信号精度的 GNSS 天线特性。PCO 是指天线物理参考点与平均相位中心之间的恒定固定偏移。它是定位计算中使用的静态矢量。相比之下,PCV 表示天线相位中心根据信号方向(例如卫星高度角和方位角)发生的动态变化。虽然 PCO 作为固定值进行校正,但 PCV 需要模型或校正文件。精确的 GNSS 定位依赖于校正 PCO 和 PCV,以实现最佳精度和可靠性。
浏览我们的惯性传感器