


Z축
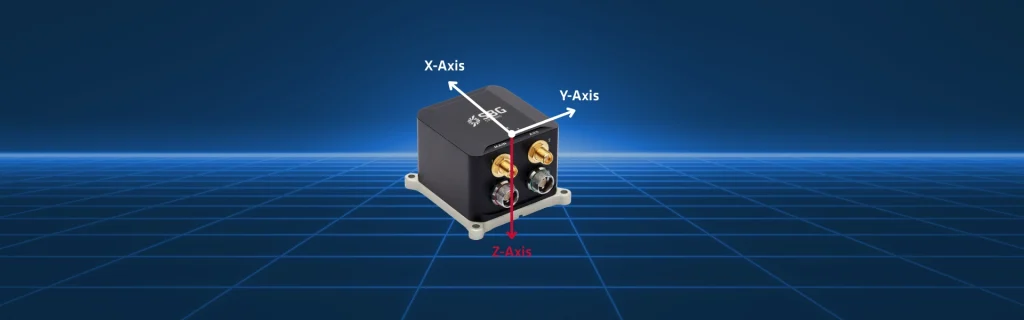
Z축은 수직 방향의 움직임을 측정하고 제어하는 데 있어 근본적인 역할을 합니다. 관성 측정 장치(IMU)와 자세 방위 참조 장치(AHRS)를 포함한 INS 장치는 X, Y, Z의 세 가지 축을 사용하여 좌표계를 정의합니다. X축이 일반적으로 전방 움직임을 나타내고 Y축이 측면 움직임을 나타내는 반면, Z축은 수직 움직임에 대응하며 고도, 히브, 수직 가속도 계산에 직접적인 영향을 미칩니다.
Z축은 수직 위치 지정이나 안정화가 중요한 응용 분야에서 항법에 필수적인 정보를 제공합니다. 예를 들어 무인 항공기(UAV), 무인 잠수정(AUV), 선박에서 정밀한 축 측정을 통해 시스템은 GPS 음영 지역에서도 정확한 심도, 고도 또는 히브 보정을 유지할 수 있습니다. INS 장치는 Z축 가속도를 시간에 따라 지속적으로 적분하여 수직 속도와 변위를 계산함으로써 신뢰할 수 있는 위치 및 방위 데이터를 보장합니다.
엔지니어들은 동적 조건에서 드리프트를 최소화하고 정확도를 유지하기 위해 매우 민감한 Z축 가속도계와 자이로스코프를 탑재하여 IMU를 설계합니다. 이 축 측정의 오차는 고도, 심도 또는 수직 안정화 성능에 직접적인 영향을 미칩니다.
고성능 INS는 미션 크리티컬 작업을 지원하기 위해 모든 축을 우선시합니다. 여기에는 정밀 유도 및 능동 안정화 시스템이 포함됩니다. 게다가 이 축은 중력과 수직 축 사이의 관계에 의존하는 피치 및 롤 각도를 계산하기 위한 기준으로 작용합니다. 정확한 데이터를 통해 제어 시스템은 차량 자세를 교정하고, 플랫폼을 안정화하며, 항법 알고리즘을 최적화할 수 있습니다.
Z축은 단순한 수직 좌표가 아니라 INS 기능에 매우 중요한 요소이기도 합니다. 이 축은 정밀한 수직 가속도 및 방위 정보를 제공합니다. 공중, 해양, 수중 응용 분야 전반에 걸쳐 안정적인 항법, 안정화, 제어를 보장합니다. 축 측정을 마스터하면 INS 성능이 향상되고 차량이 복잡한 환경에서 안전하고 효율적으로 작동할 수 있게 됩니다.
